Séance 1 — Fabrique et monte la base motrice
Tu repars avec une base de rover qui roule. D'abord l'électronique, testée sur la table : une erreur s'y répare sans rien démonter. Ensuite le châssis, et le montage.
1. Le moteur tout seul
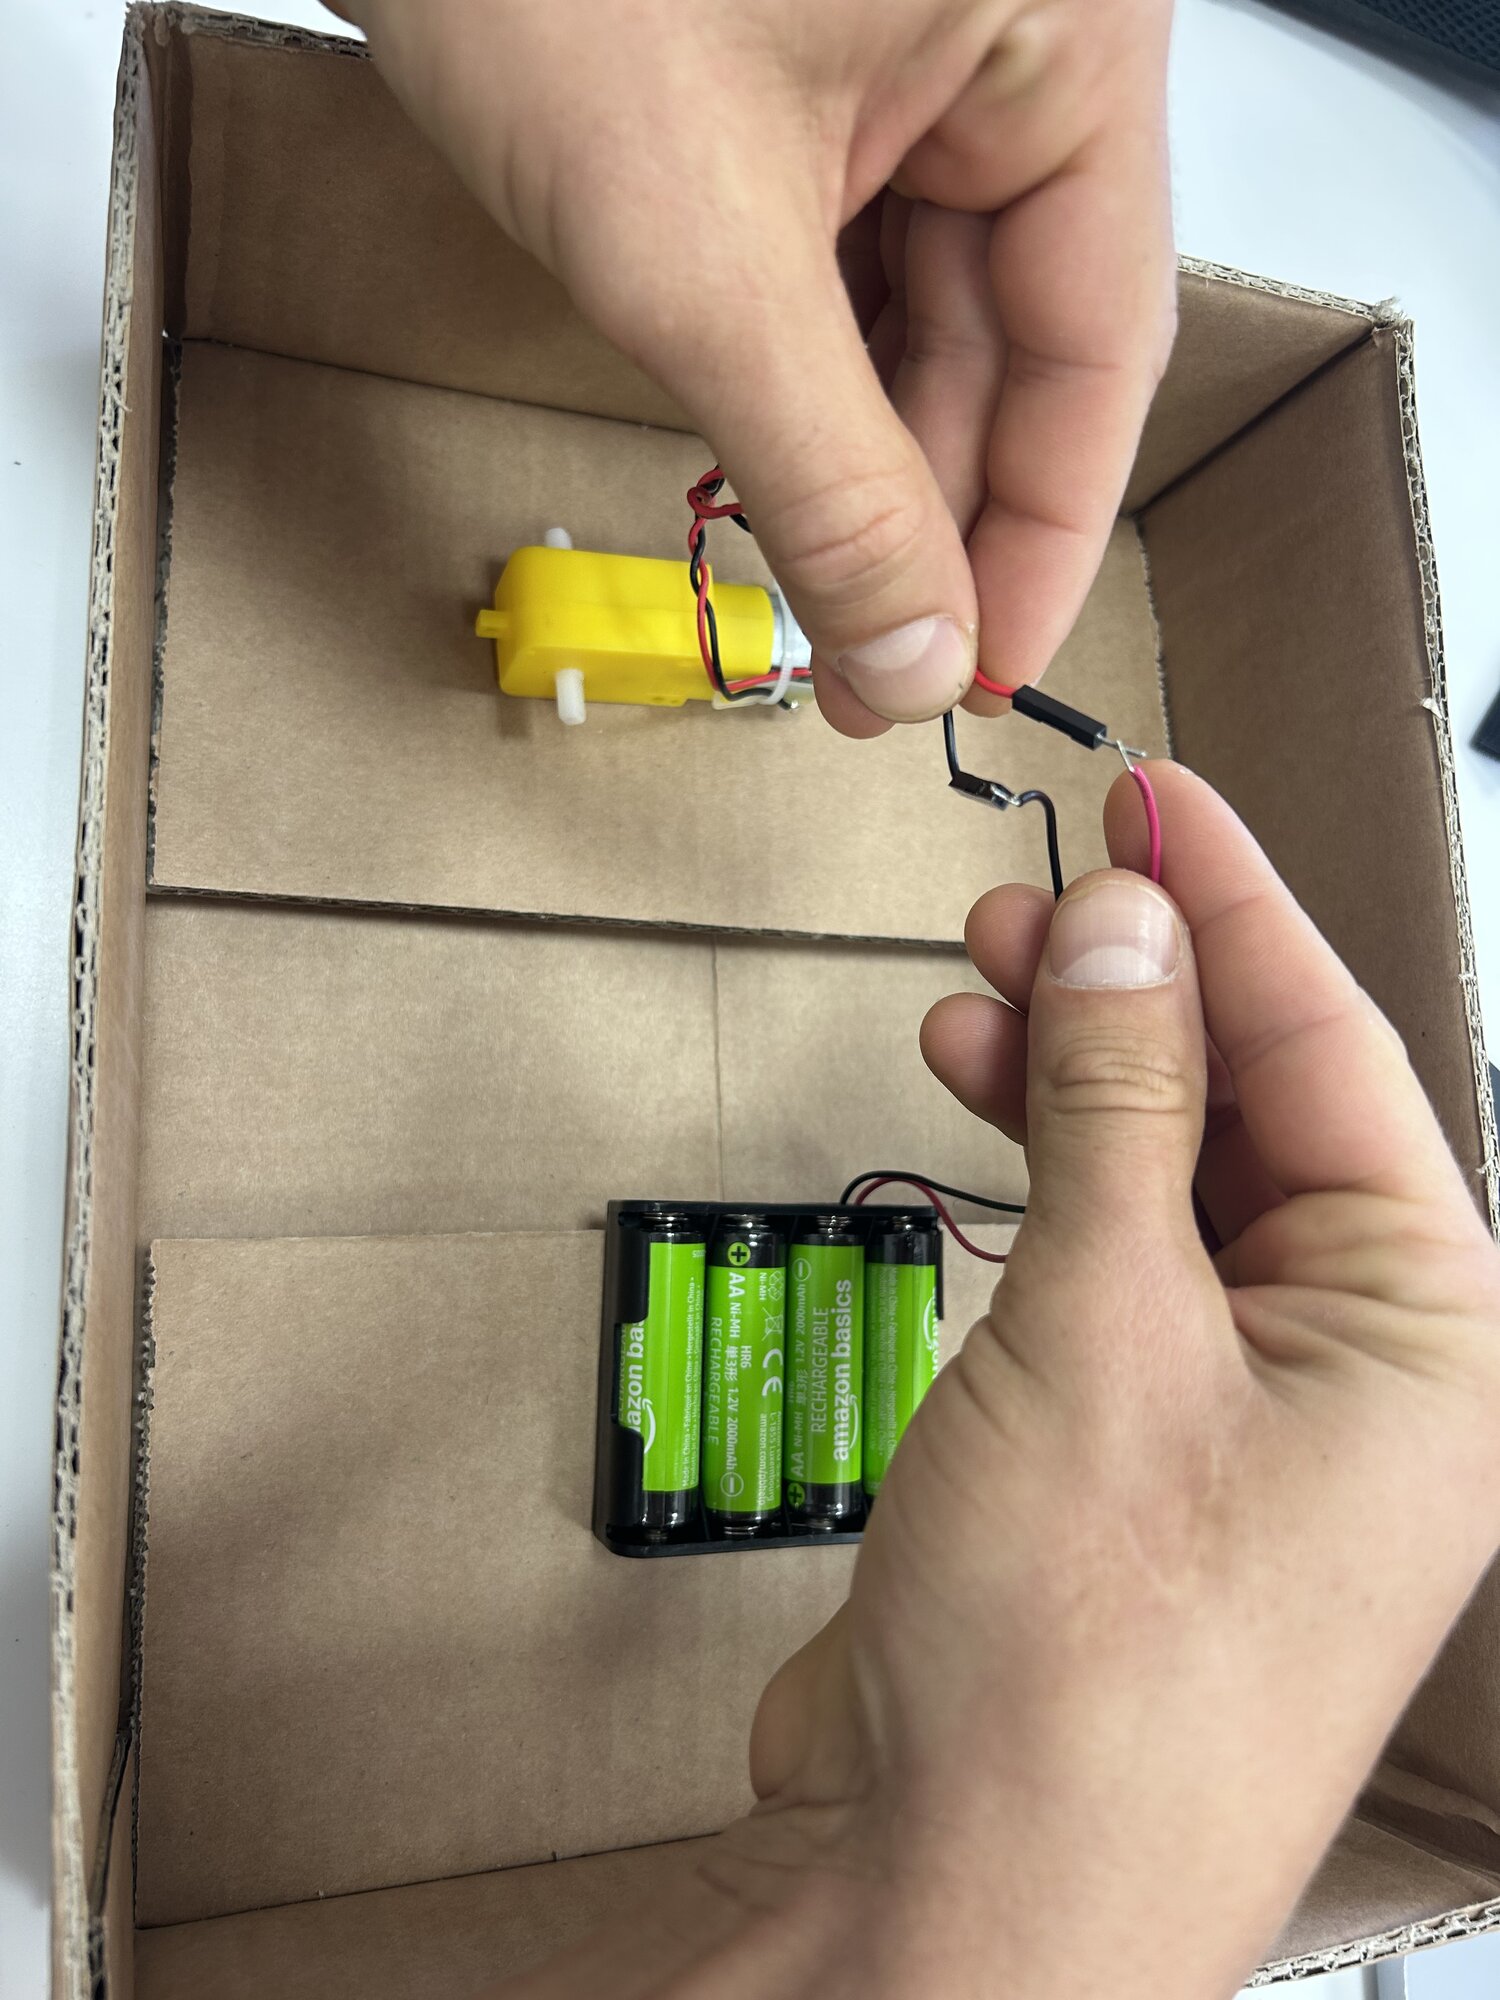
Branché sur les accus, il tourne à fond, dans un seul sens.
2. Pourquoi une carte entre les deux
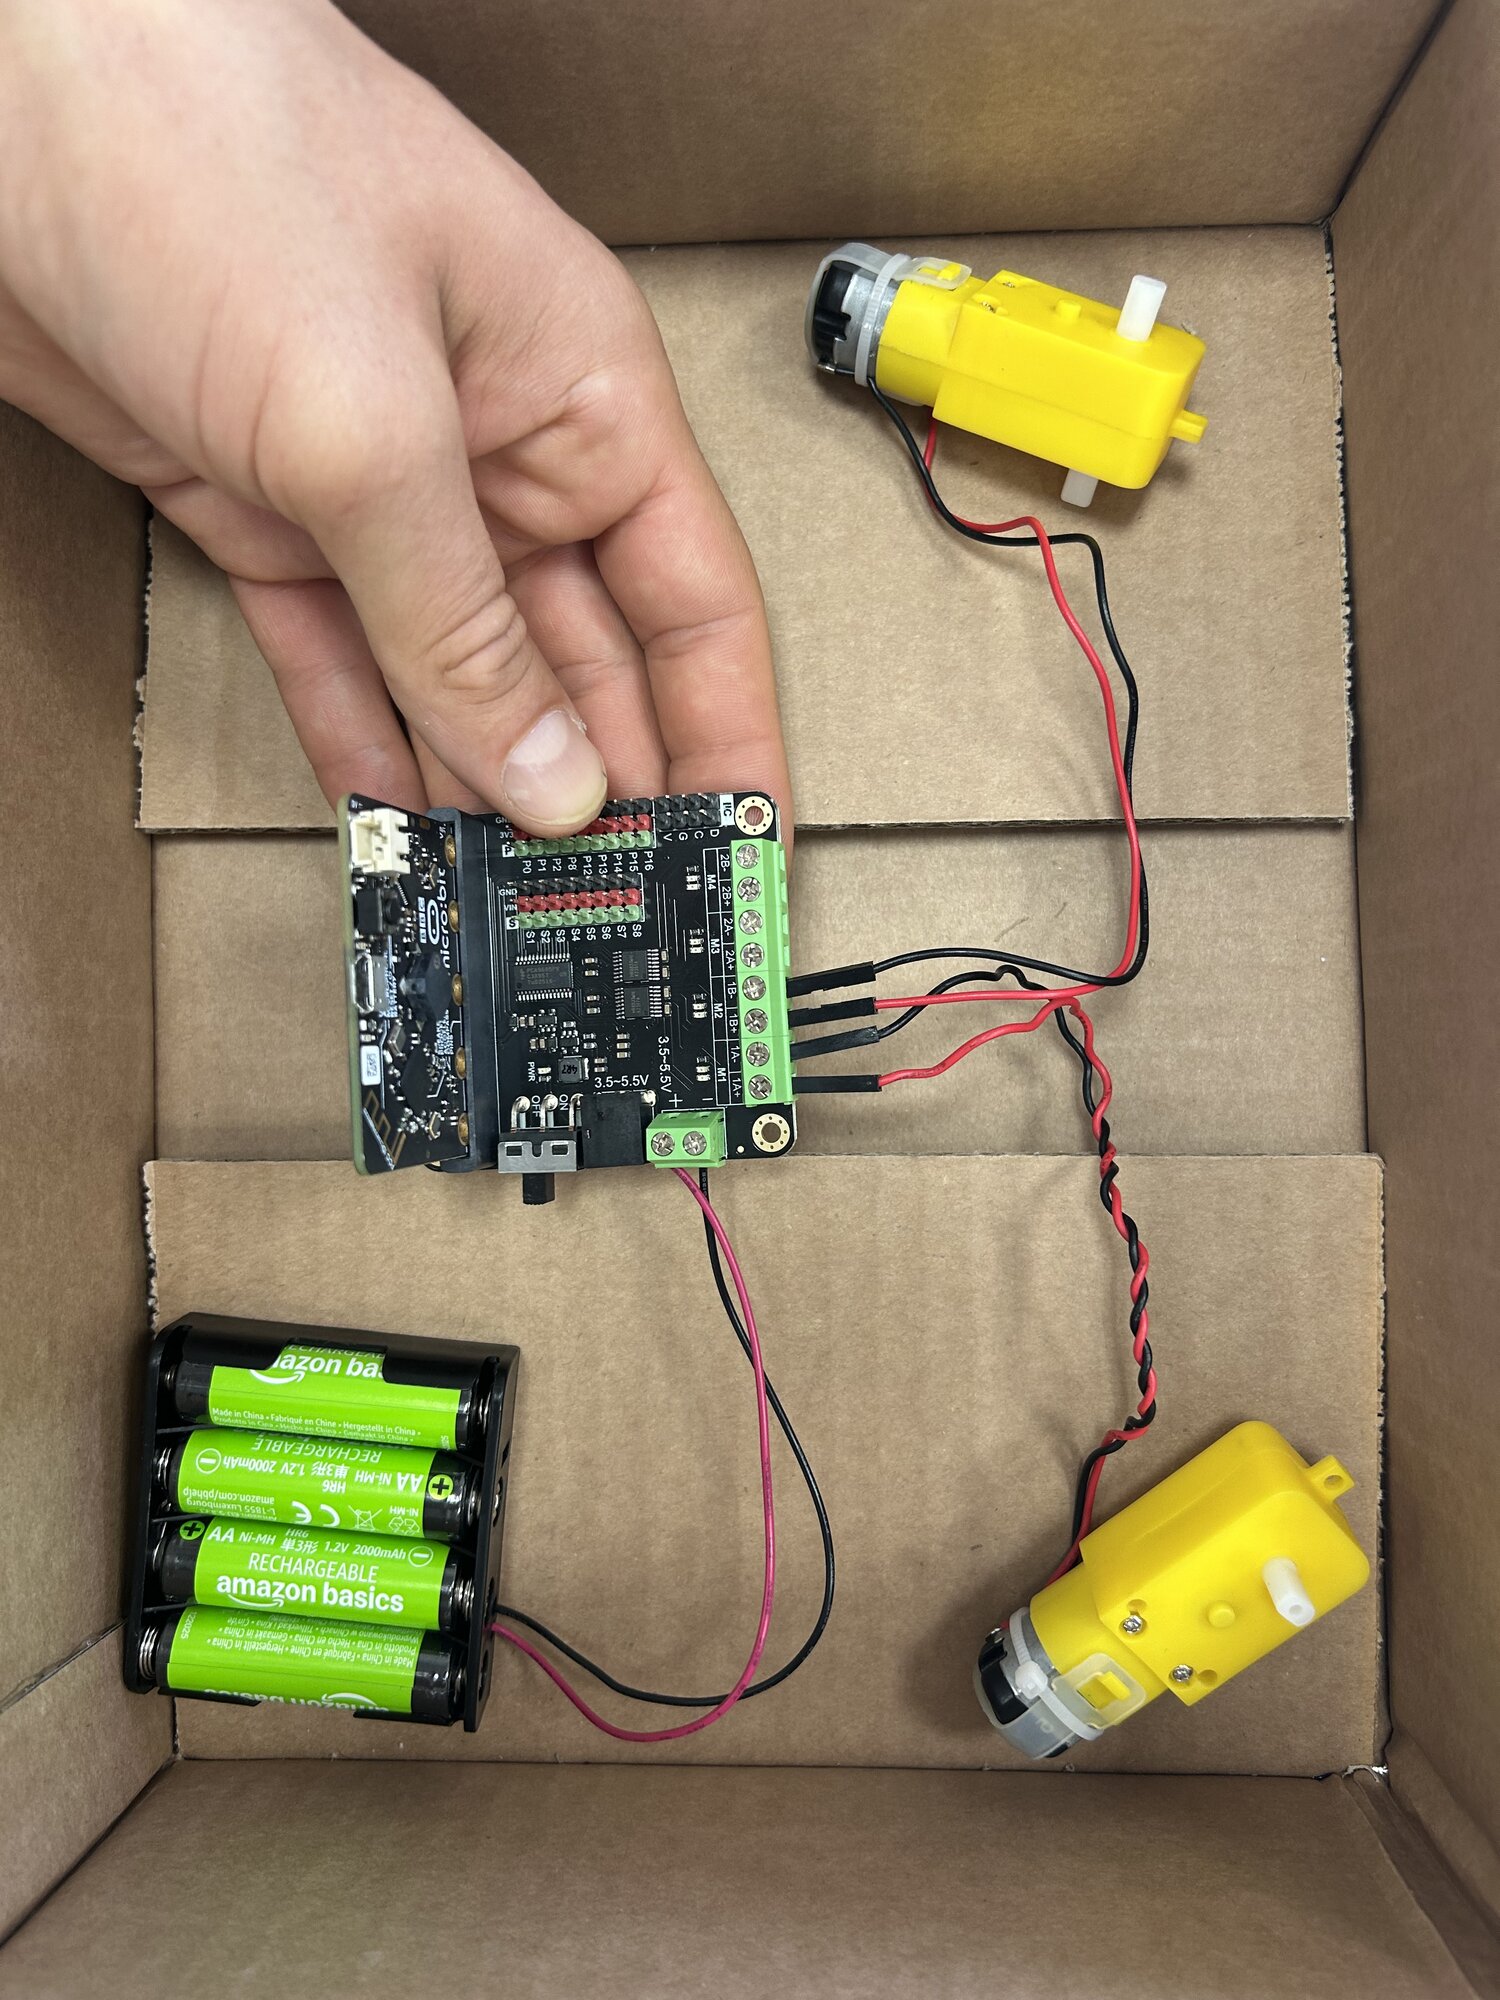
Le micro:bit commande, la carte exécute
Une broche du micro:bit allume une LED, pas un moteur. La carte prend l'énergie des accus, et règle sens et vitesse sur ordre du micro:bit.
→ La carte DFR0548 et ses blocs
3. Assemble ton électronique
Interrupteur de la carte sur off pendant tout le câblage.
Le micro:bit sur la carte
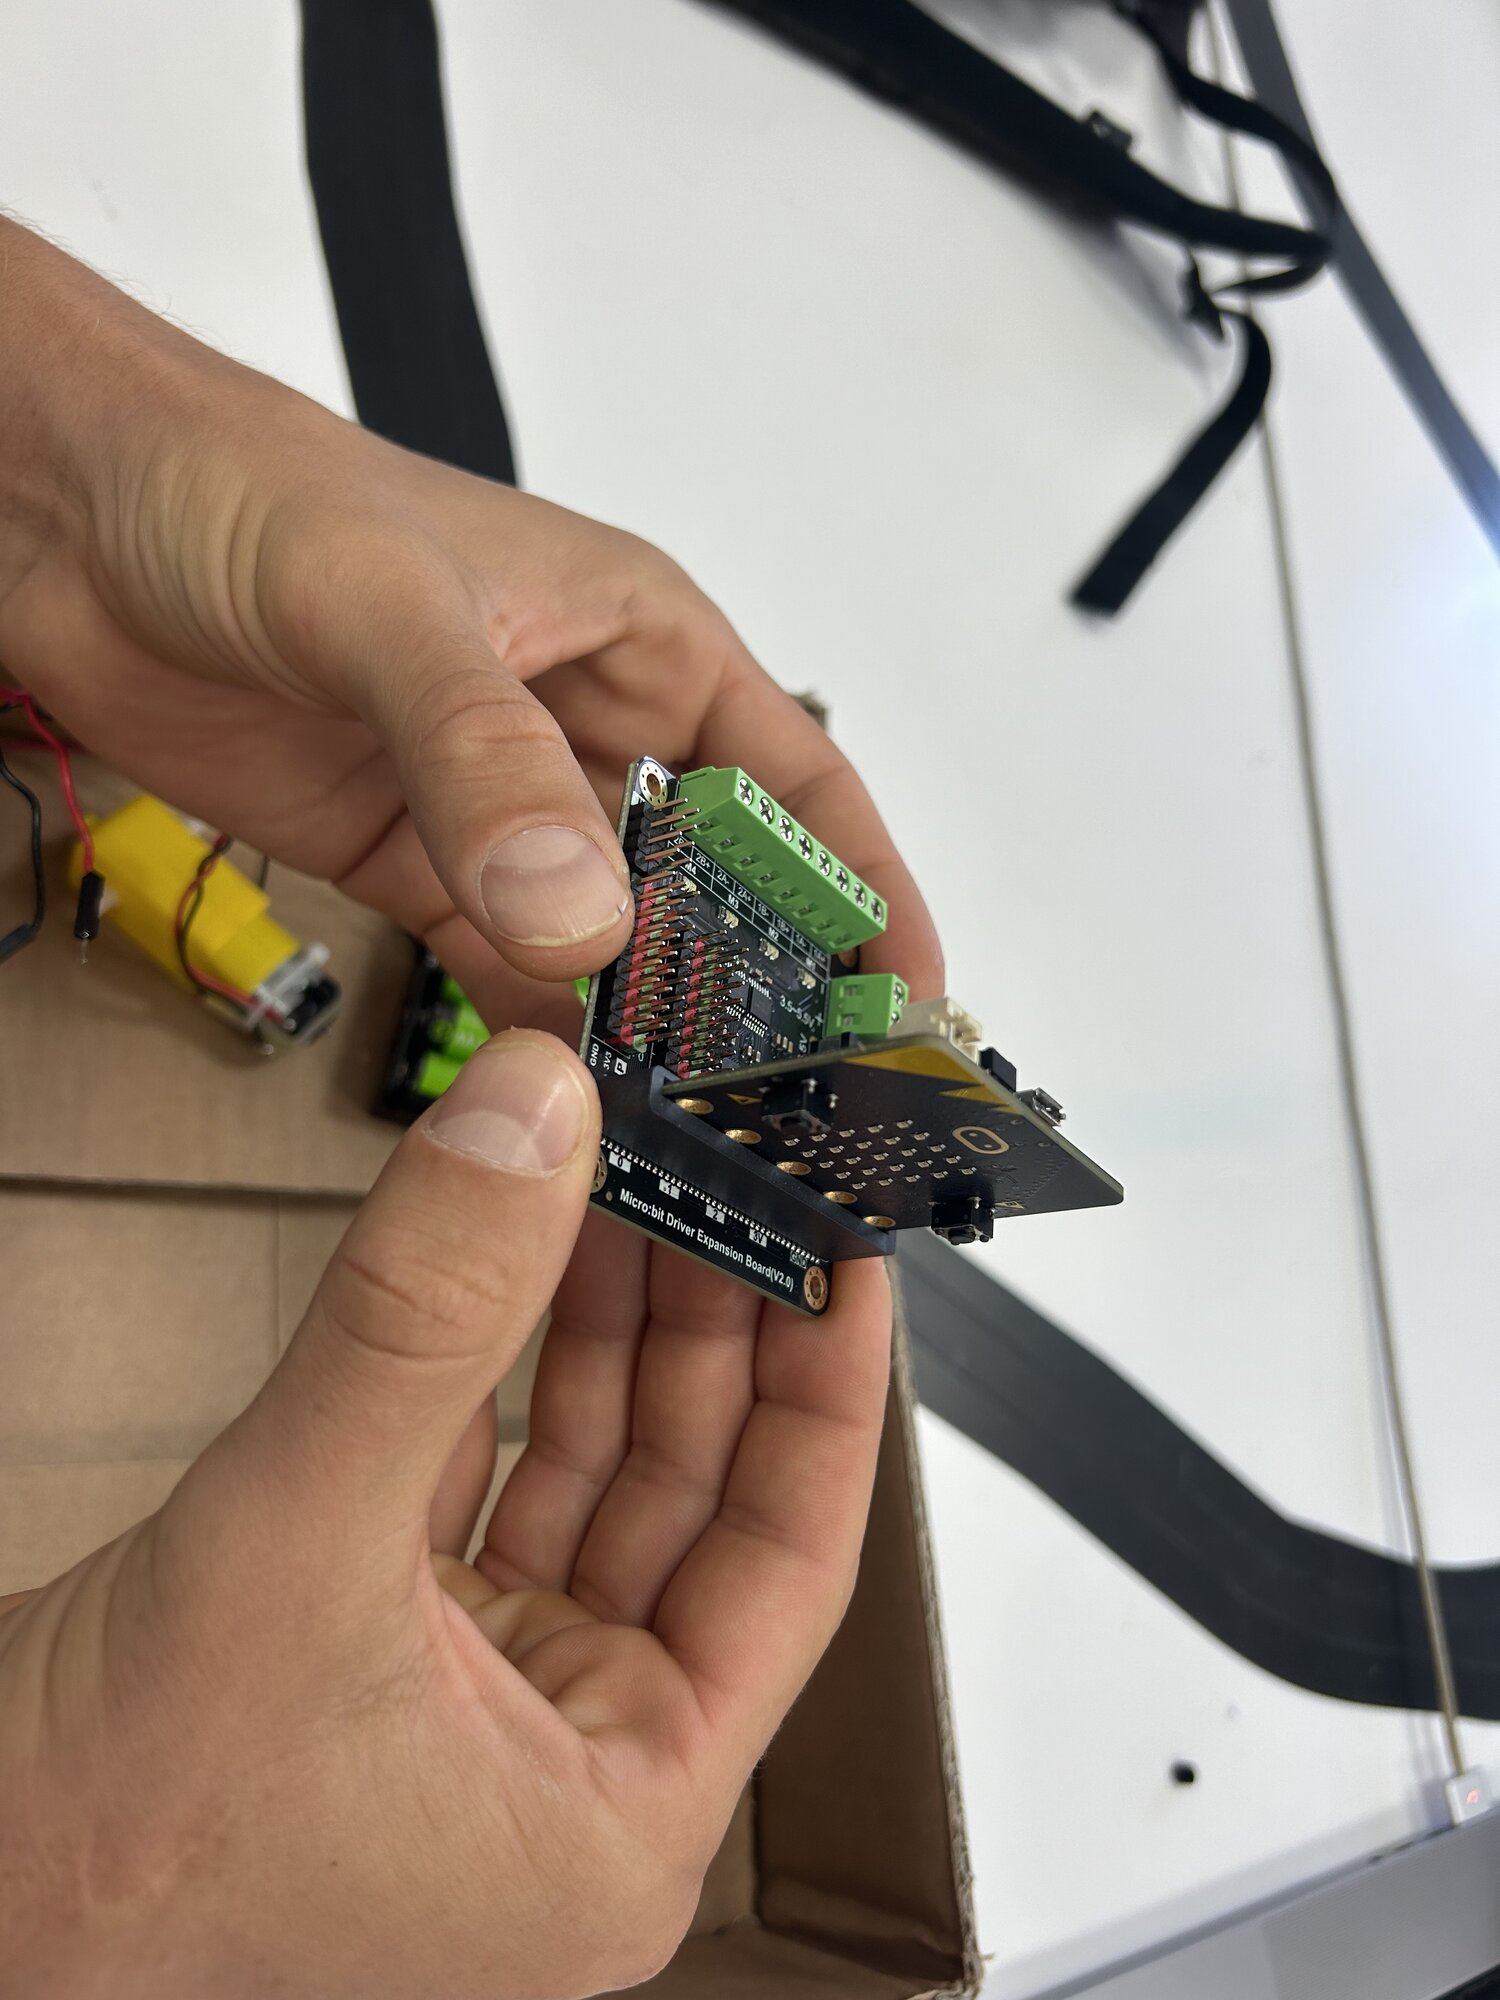
Écran vers l'extérieur. S'il résiste, il est à l'envers : ne force pas.
Les moteurs sur les borniers
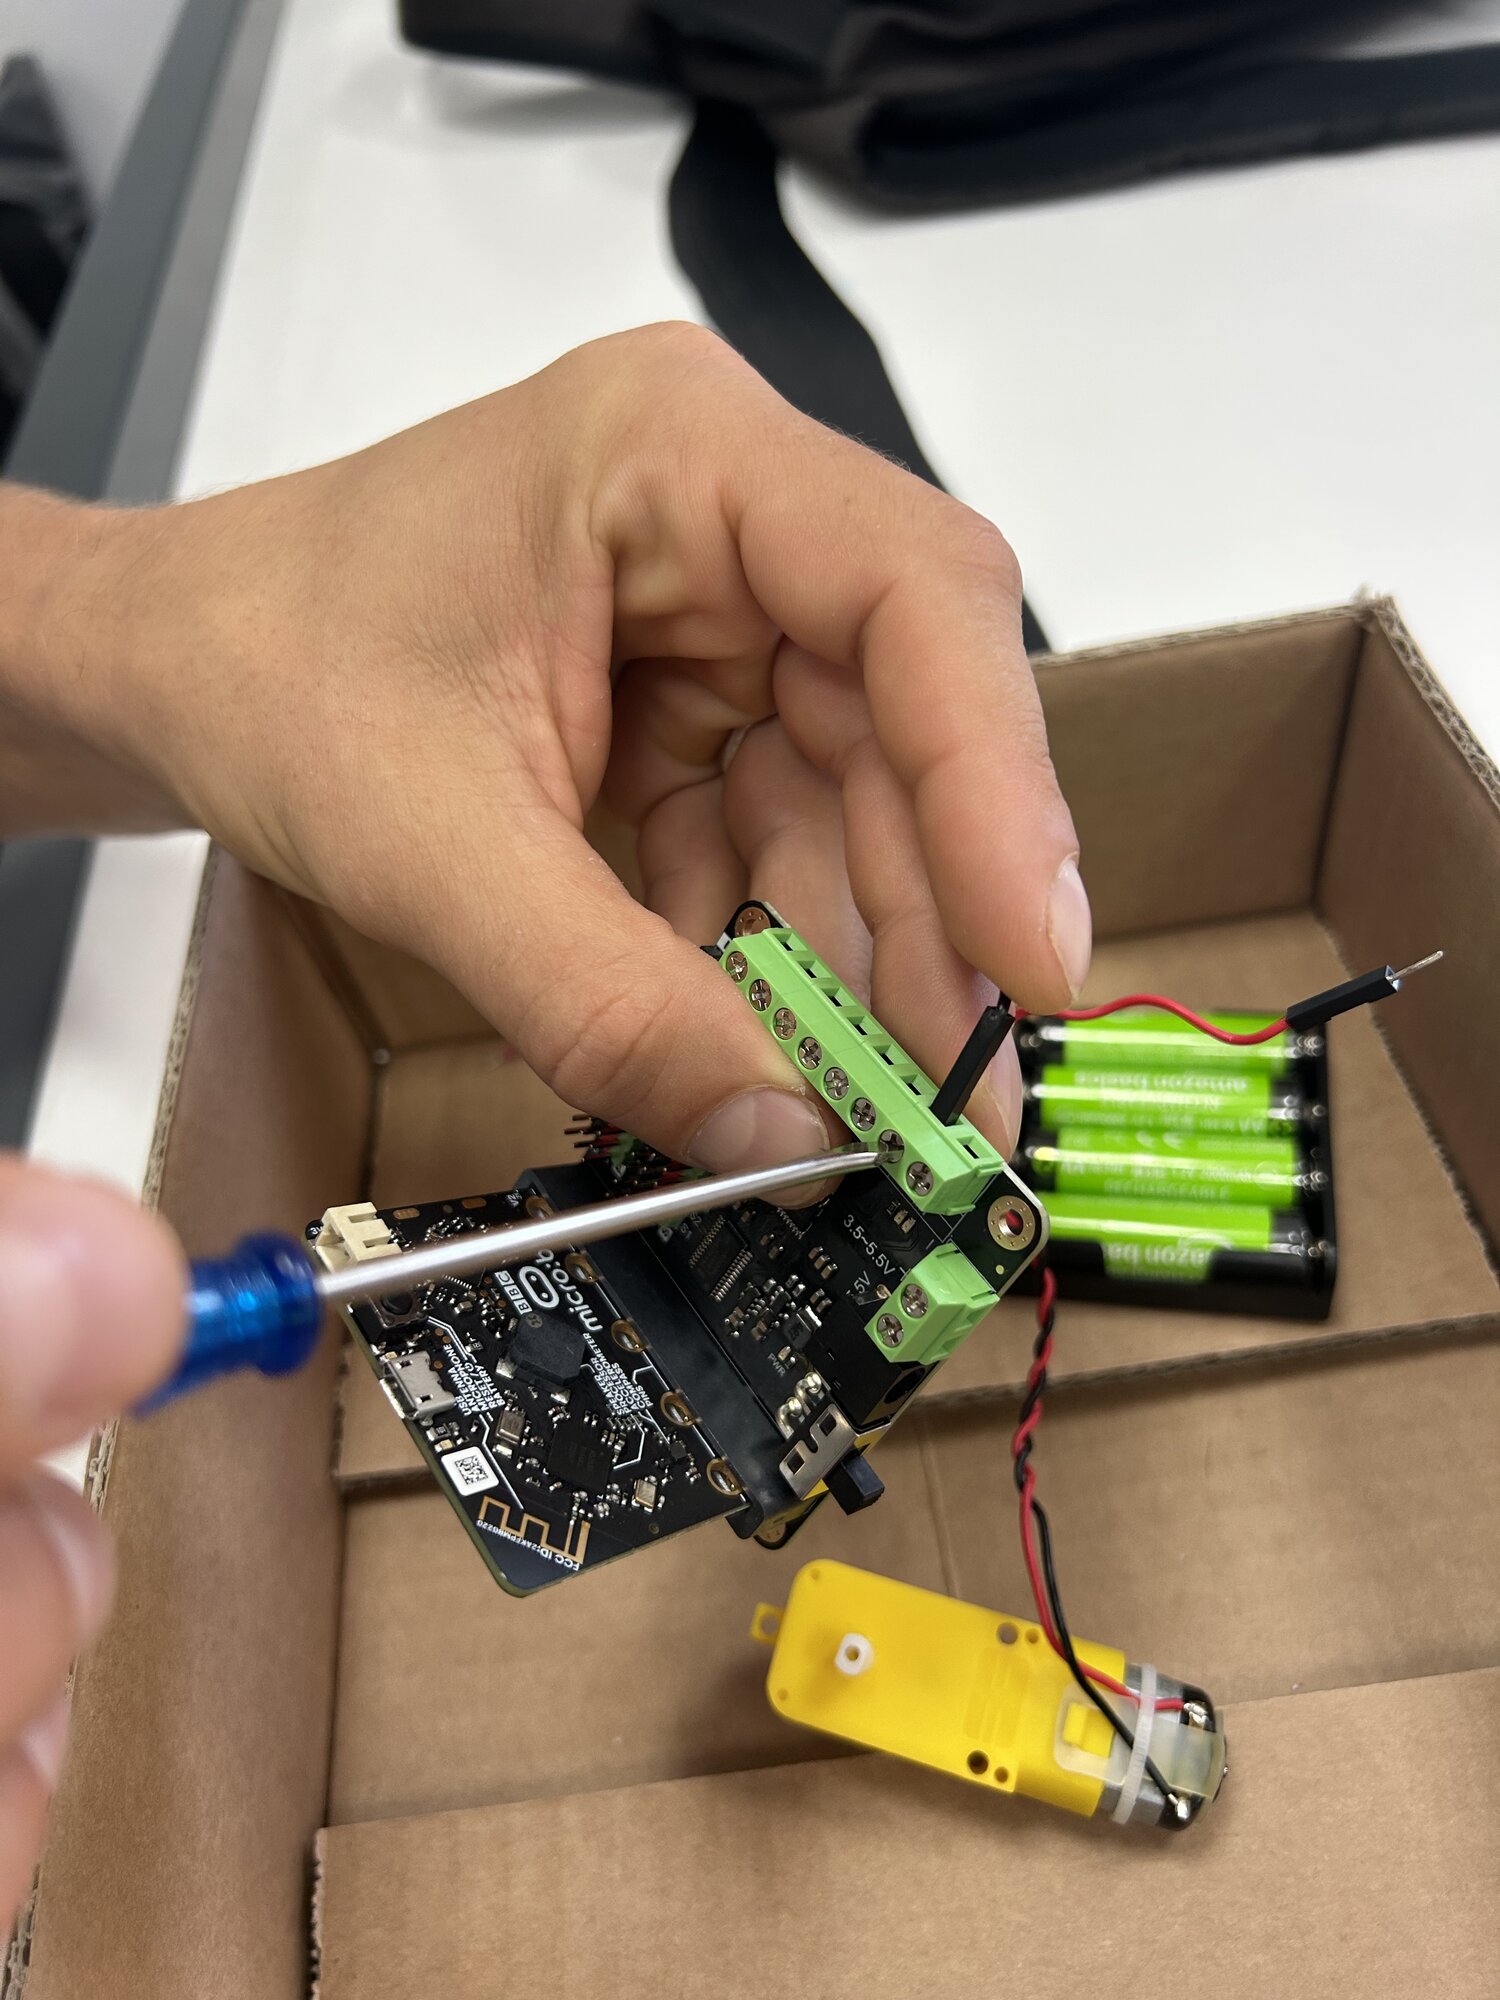
Moteur gauche → M1, moteur droit → M2. L'ordre des deux fils n'a pas d'importance pour l'instant.
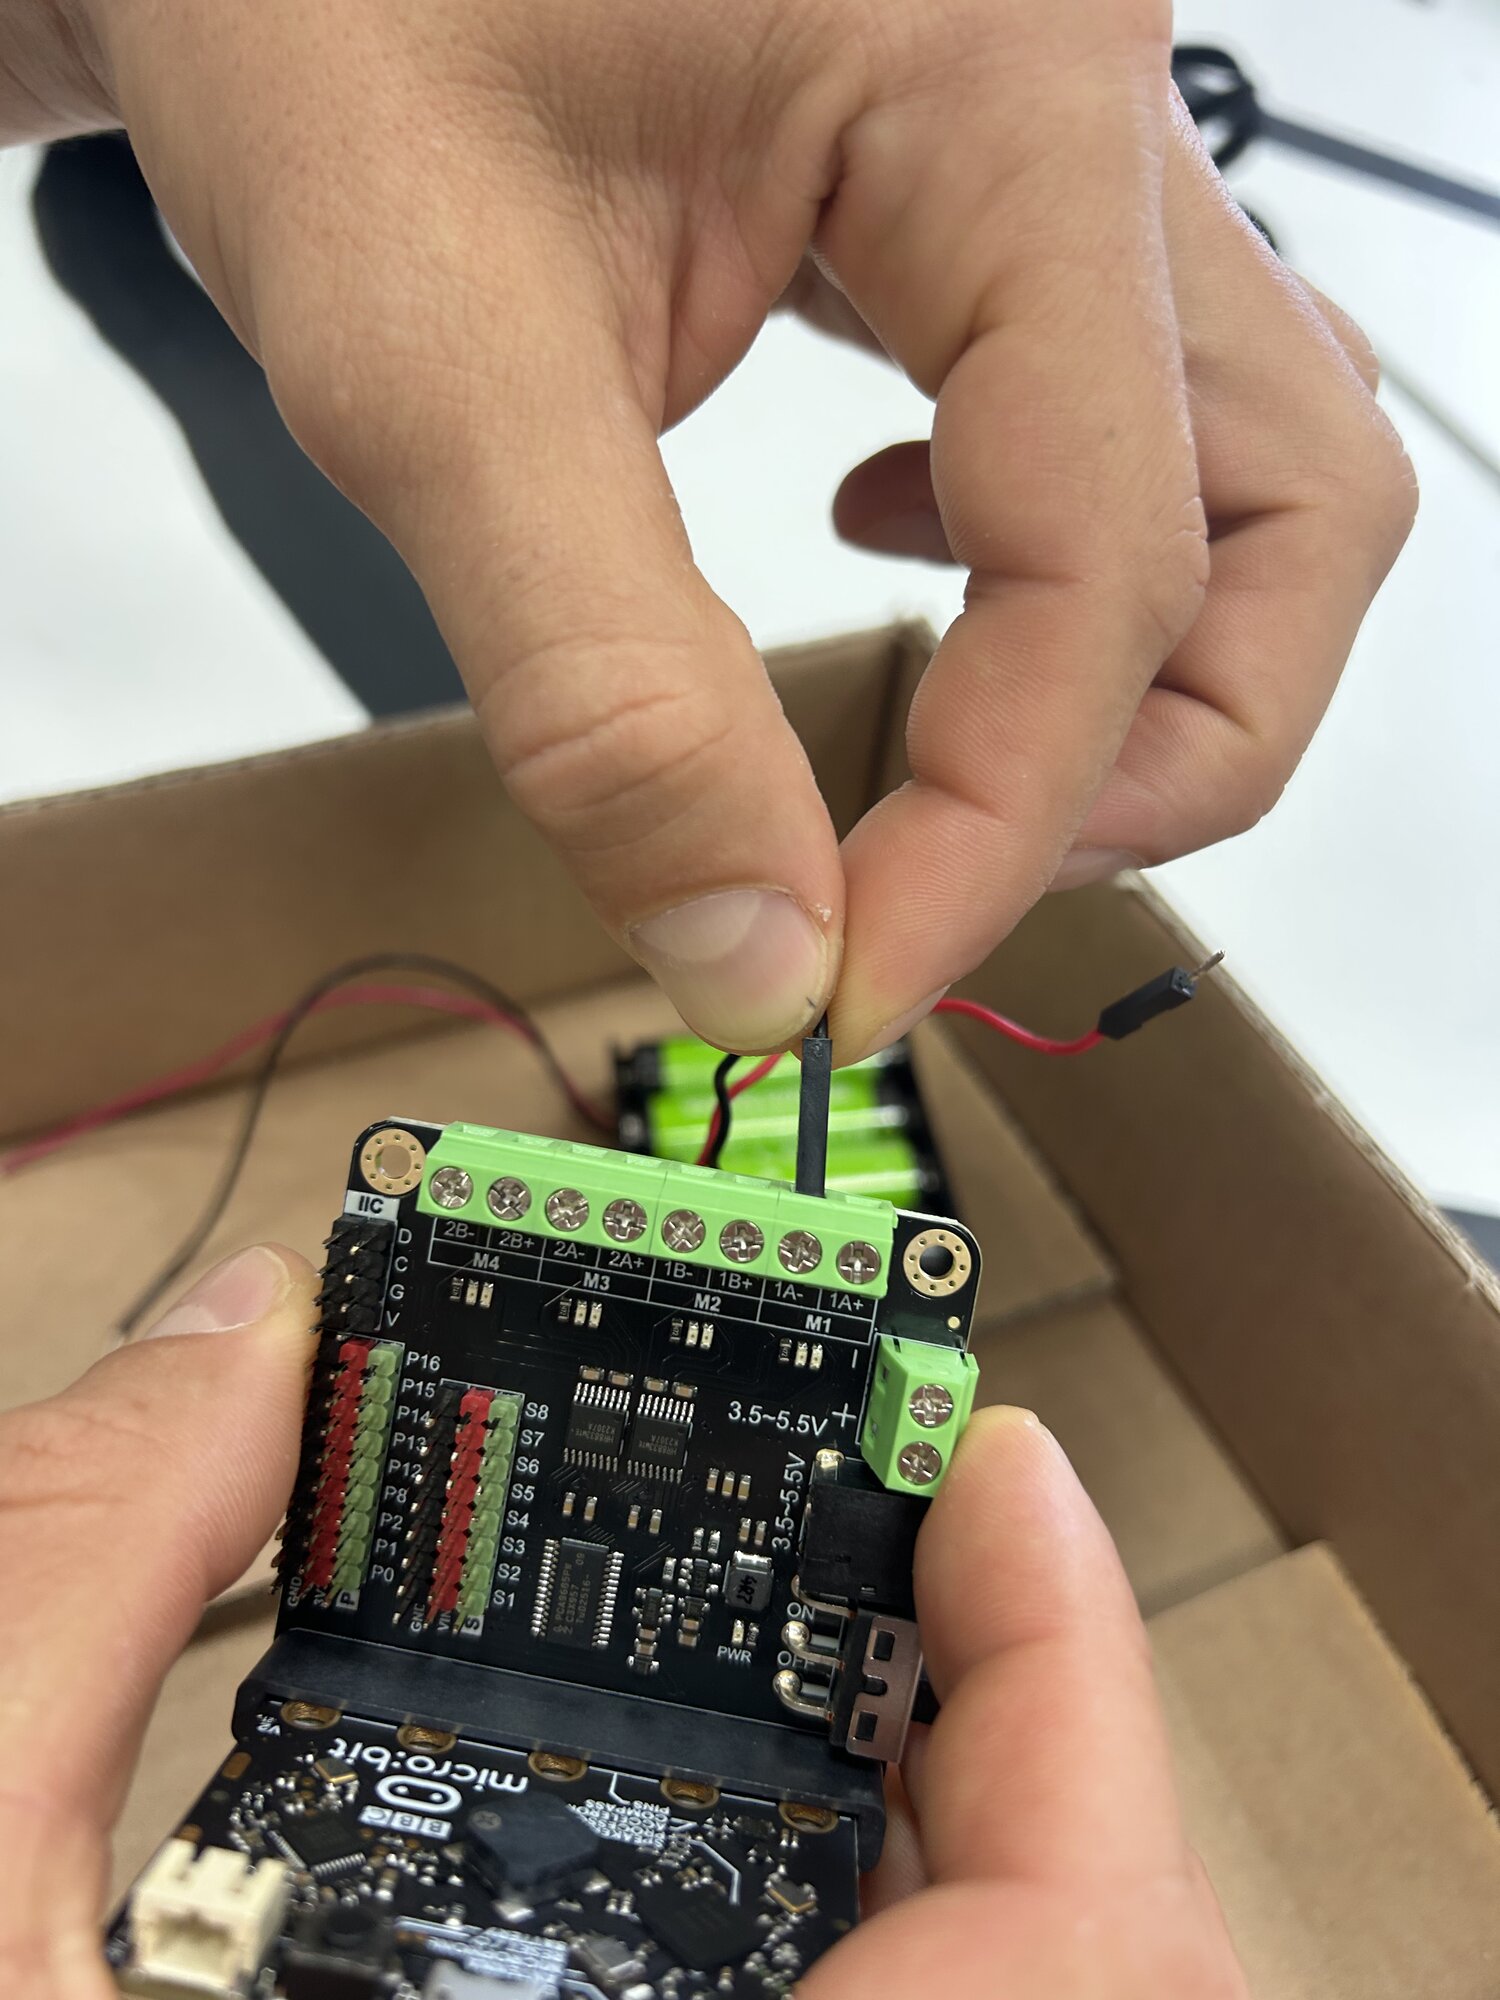
Tire sur chaque fil : s'il ressort, resserre.
Le pack d'accus
Rouge sur +, noir sur −, dans le petit bornier marqué 3.5~5.5V.
La polarité ne se rattrape pas
Une inversion peut détruire la carte. Vérifie deux fois.
Point de contrôle
Fais valider ton câblage avant de mettre sous tension.
4. Ouvre MakeCode
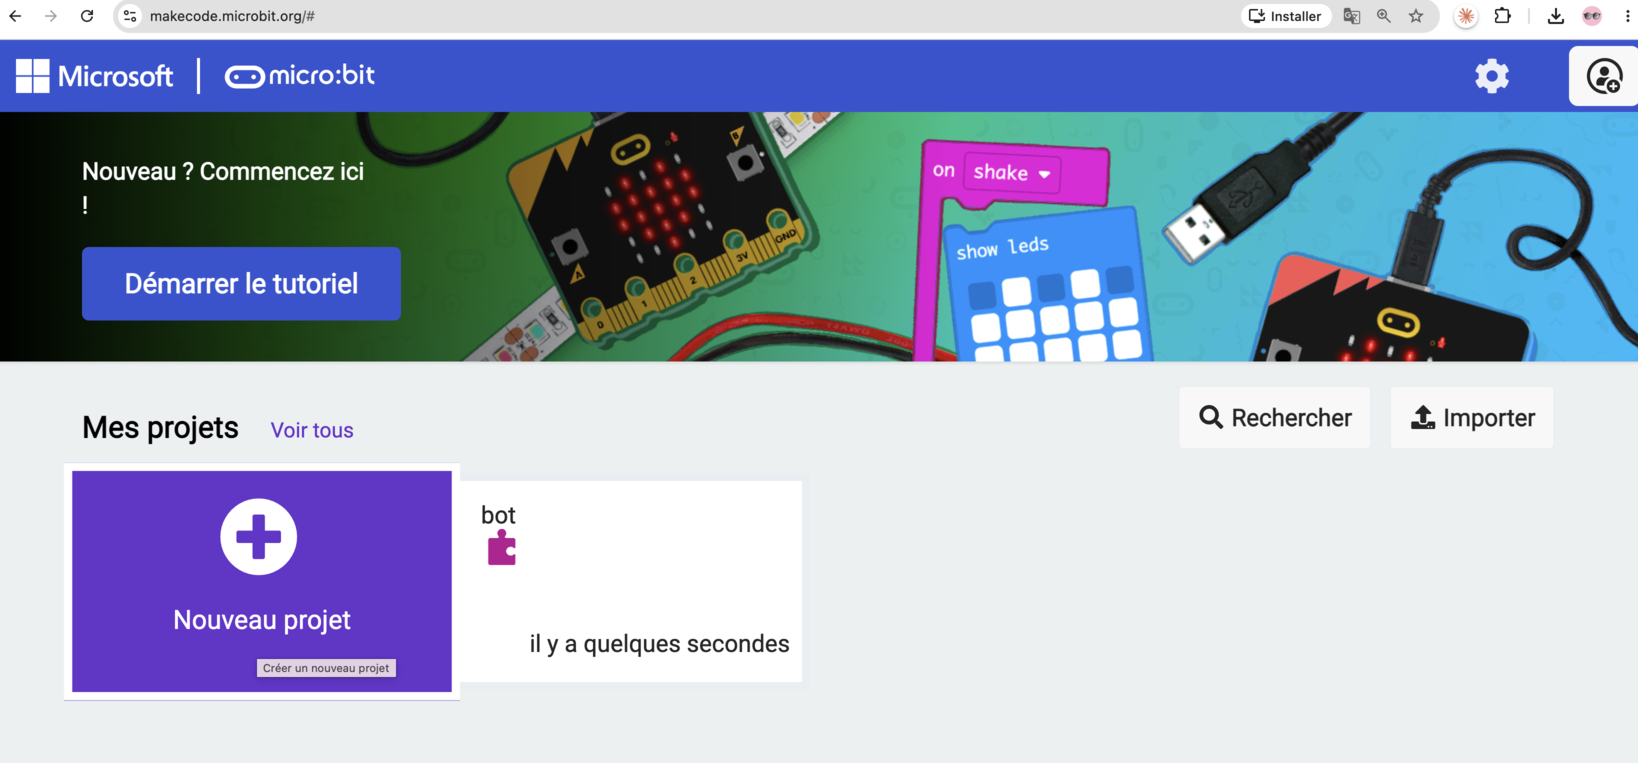
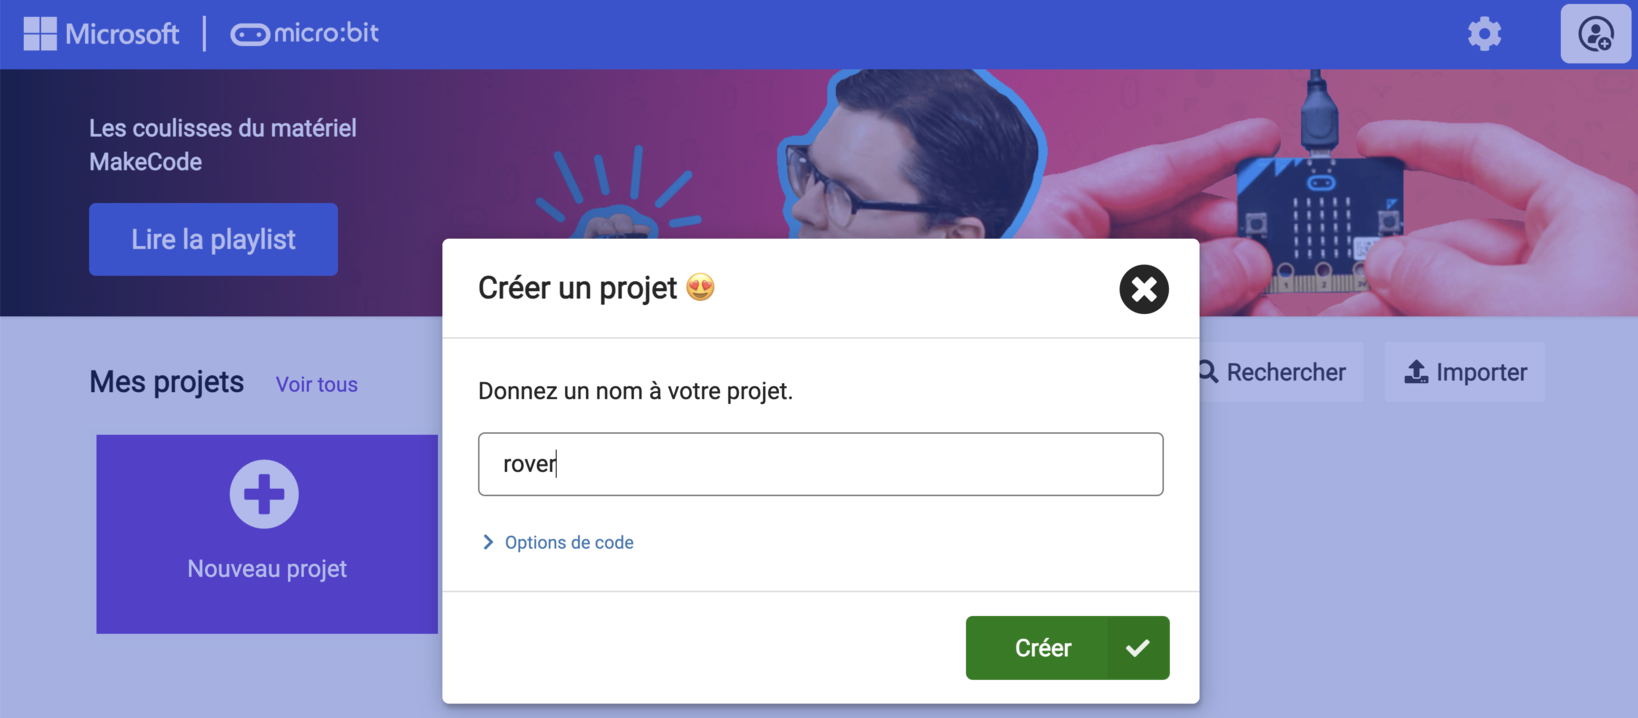
makecode.microbit.org → Nouveau projet → nomme-le rover.
5. Ton premier programme
Dans au démarrage : une icône (Base) et un son (Musique).
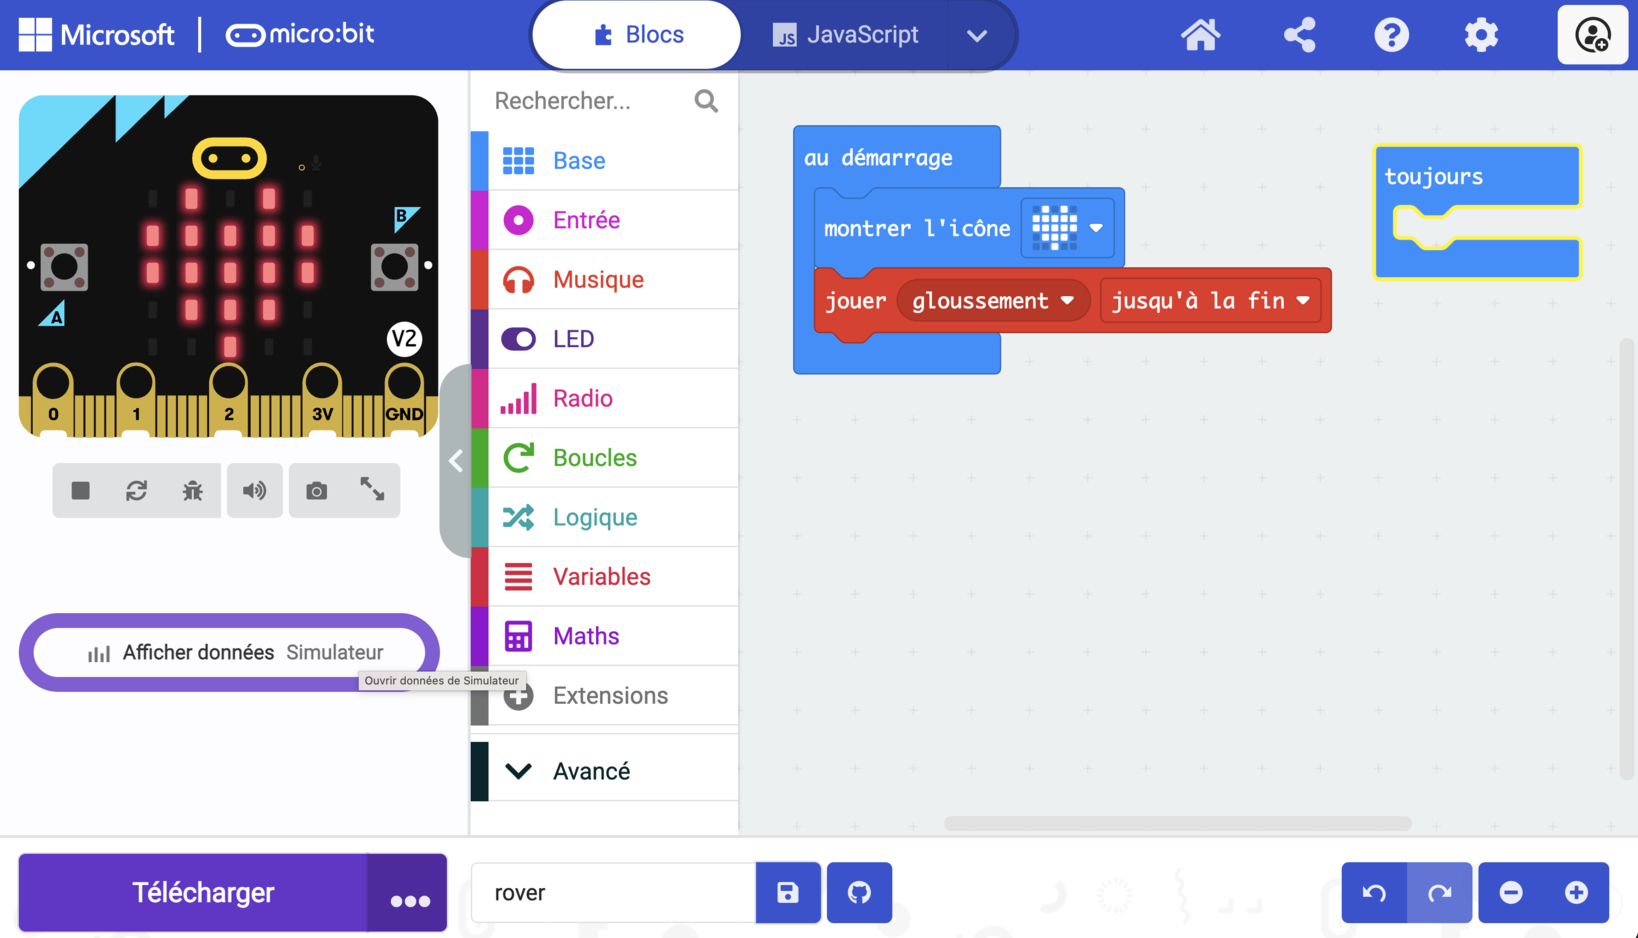
Branche l'USB, clique sur Télécharger, suis les instructions.
Pourquoi une icône et un son
Ils te prouvent que ton programme tourne. Si plus tard rien ne bouge, tu sauras que le problème n'est pas là.
6. Fais clignoter l'écran
toujours répète son contenu sans fin.
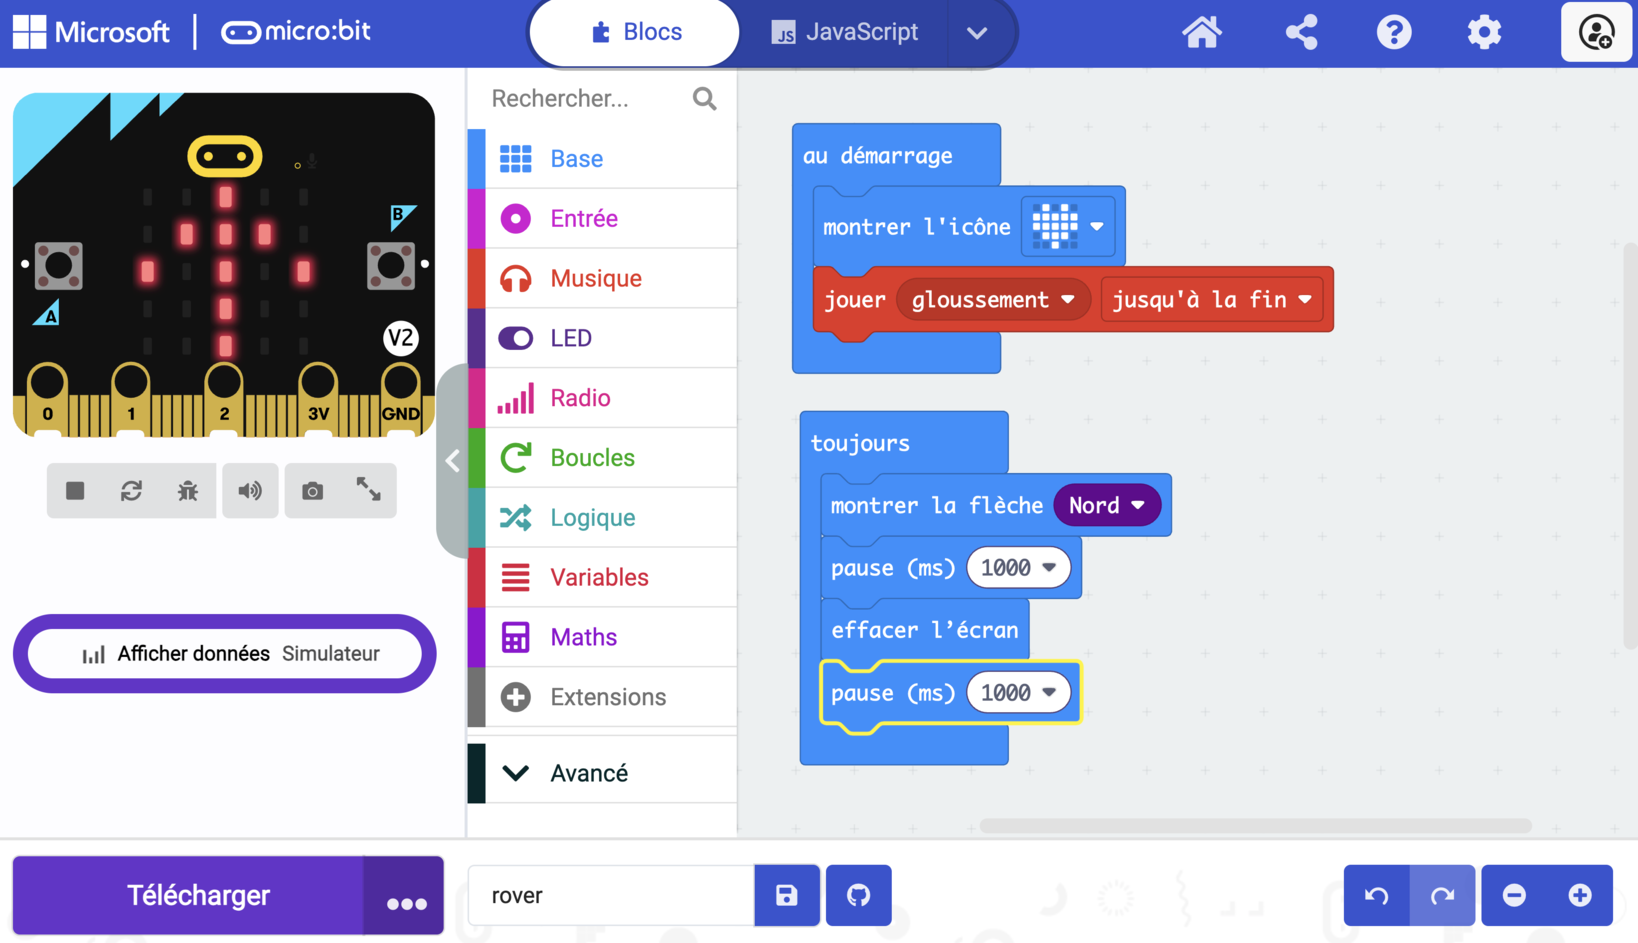
À toi. En boucle : flèche vers le haut pendant 1 seconde, écran éteint pendant 1 seconde. Tous les blocs sont dans Base.
La solution
Pour aller plus loin — en Python
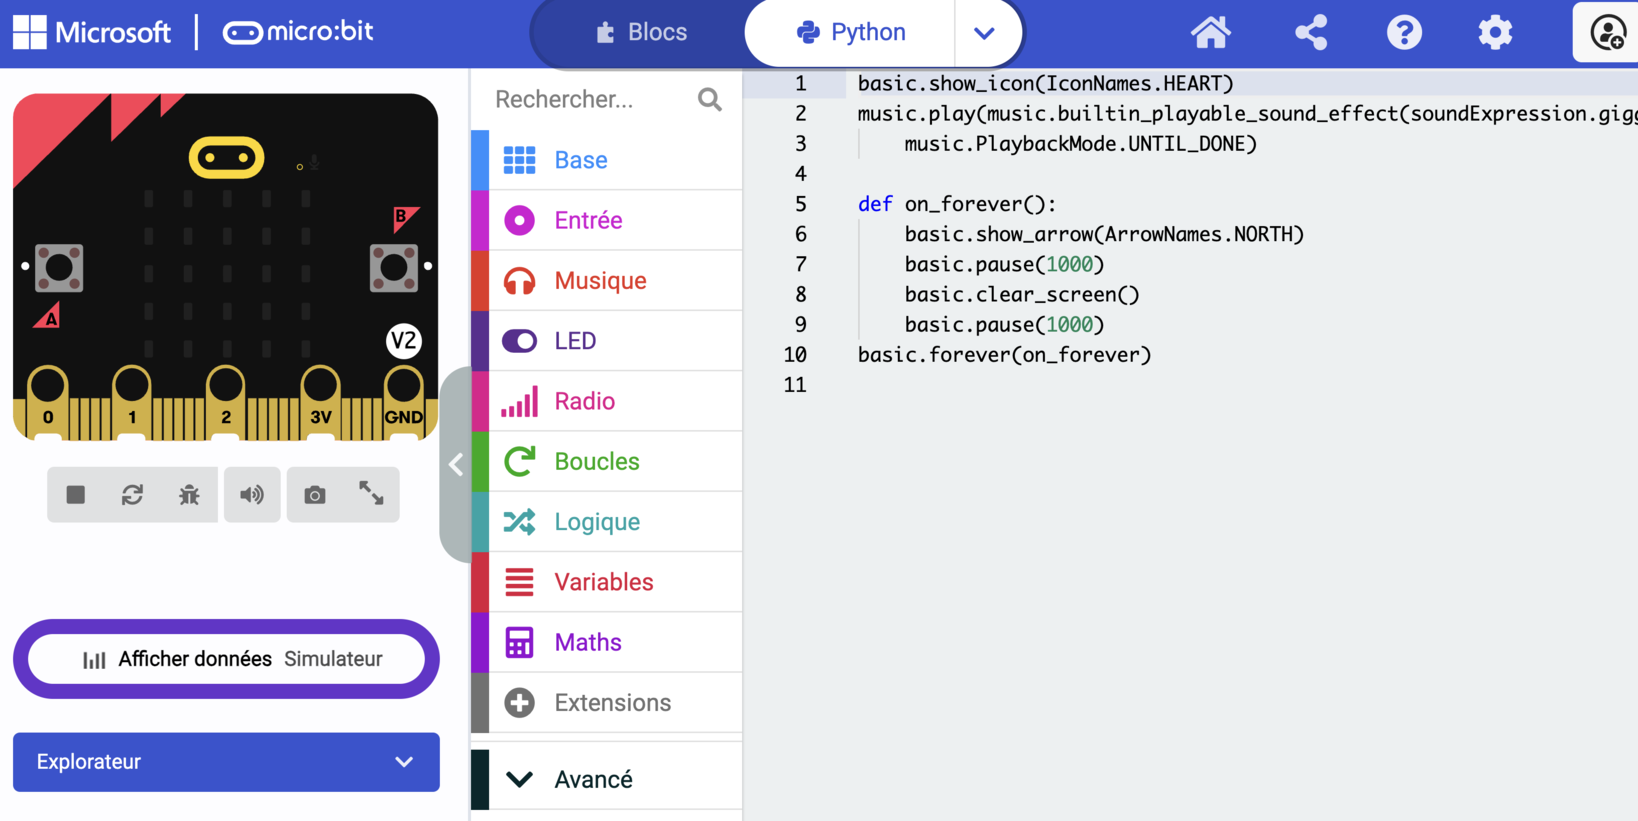
En haut, bascule de Blocs à Python : c'est le même programme.
7. Ajoute l'extension DF-Driver
Extensions → colle cette adresse → clique sur « motor ».
https://github.com/DFRobot/pxt-motor
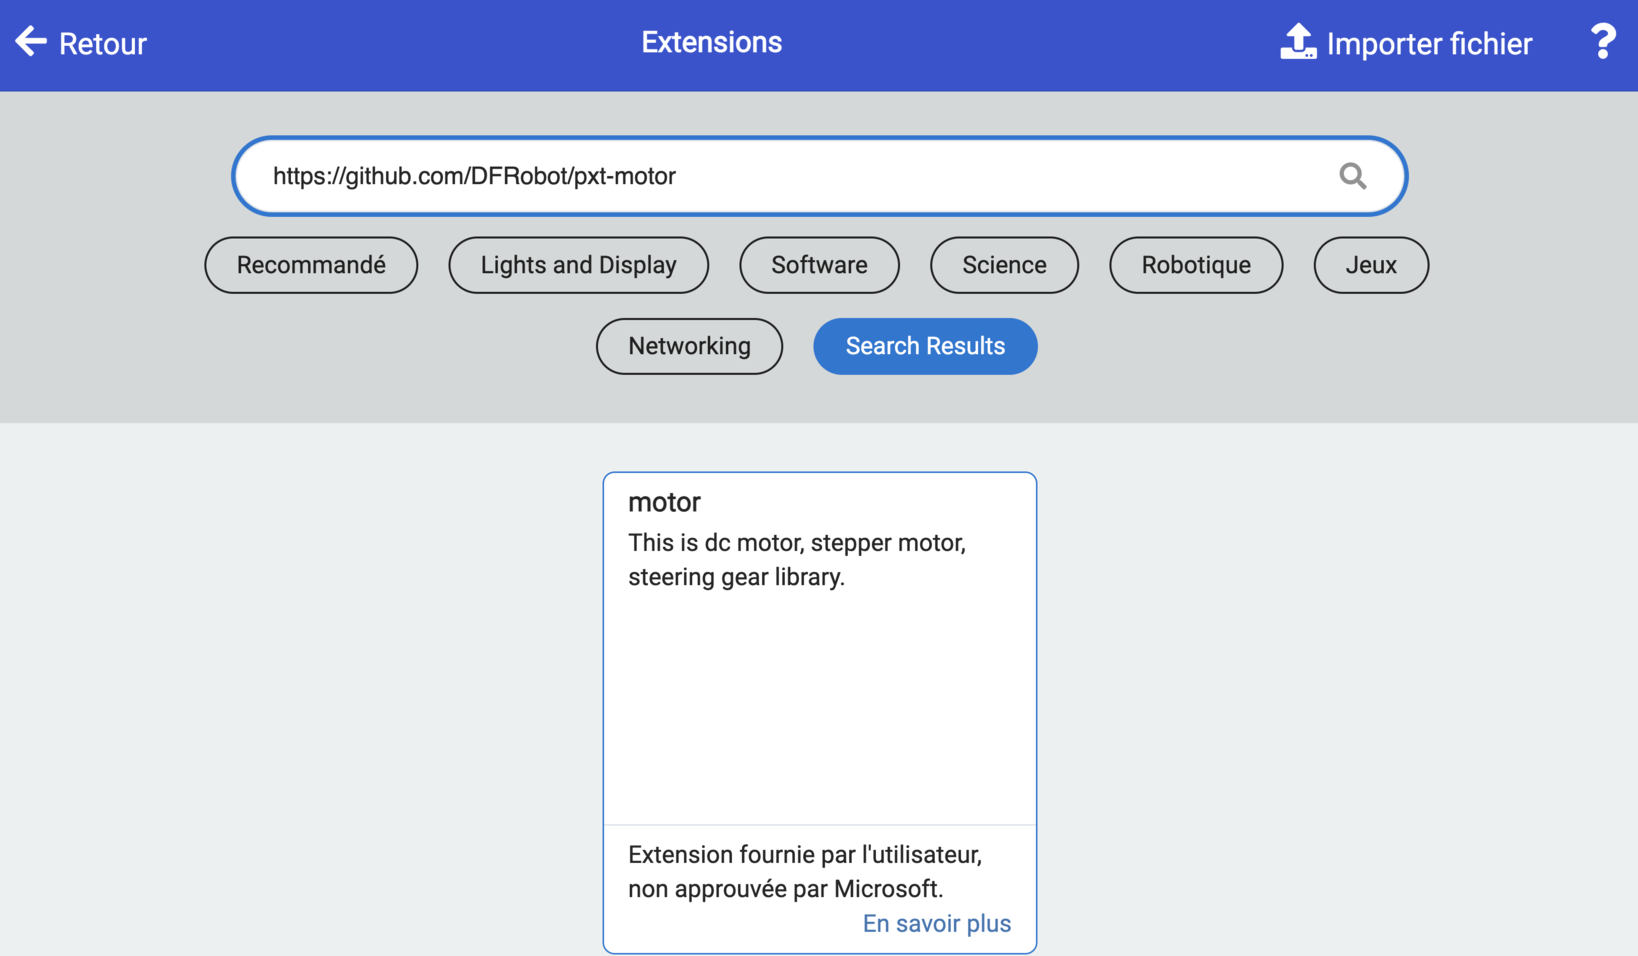
L'avertissement « non approuvée par Microsoft » est normal : l'extension vient du fabricant de la carte.
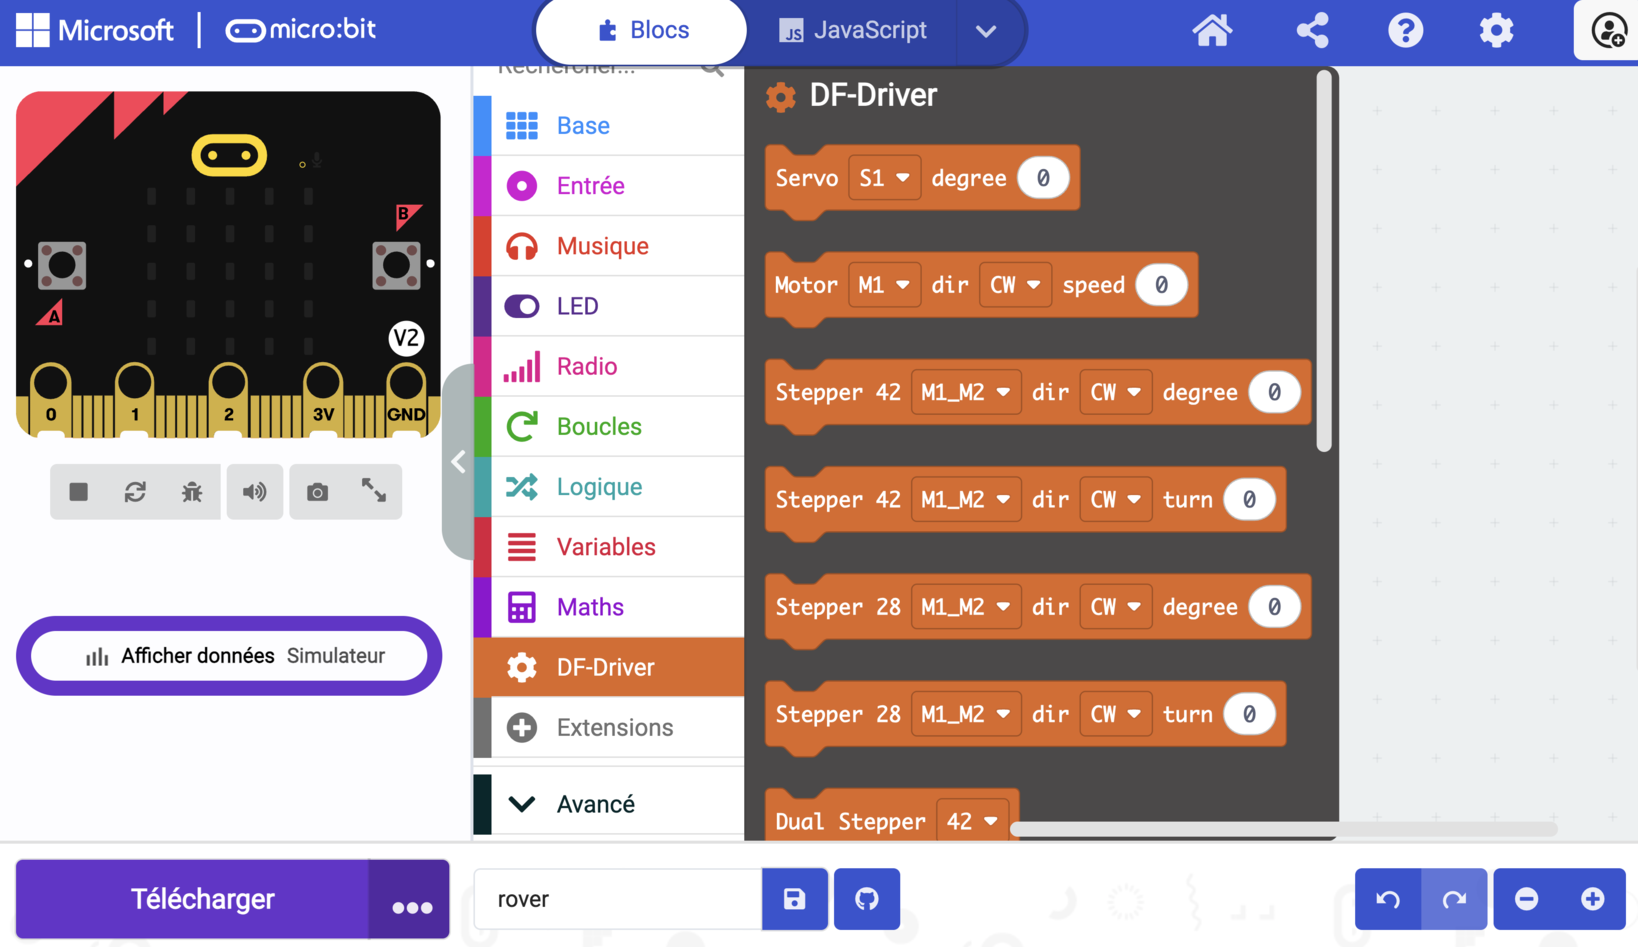
→ La carte DFR0548 et ses blocs
8. Fais tourner les moteurs
Ajoute les blocs moteurs à ton programme :
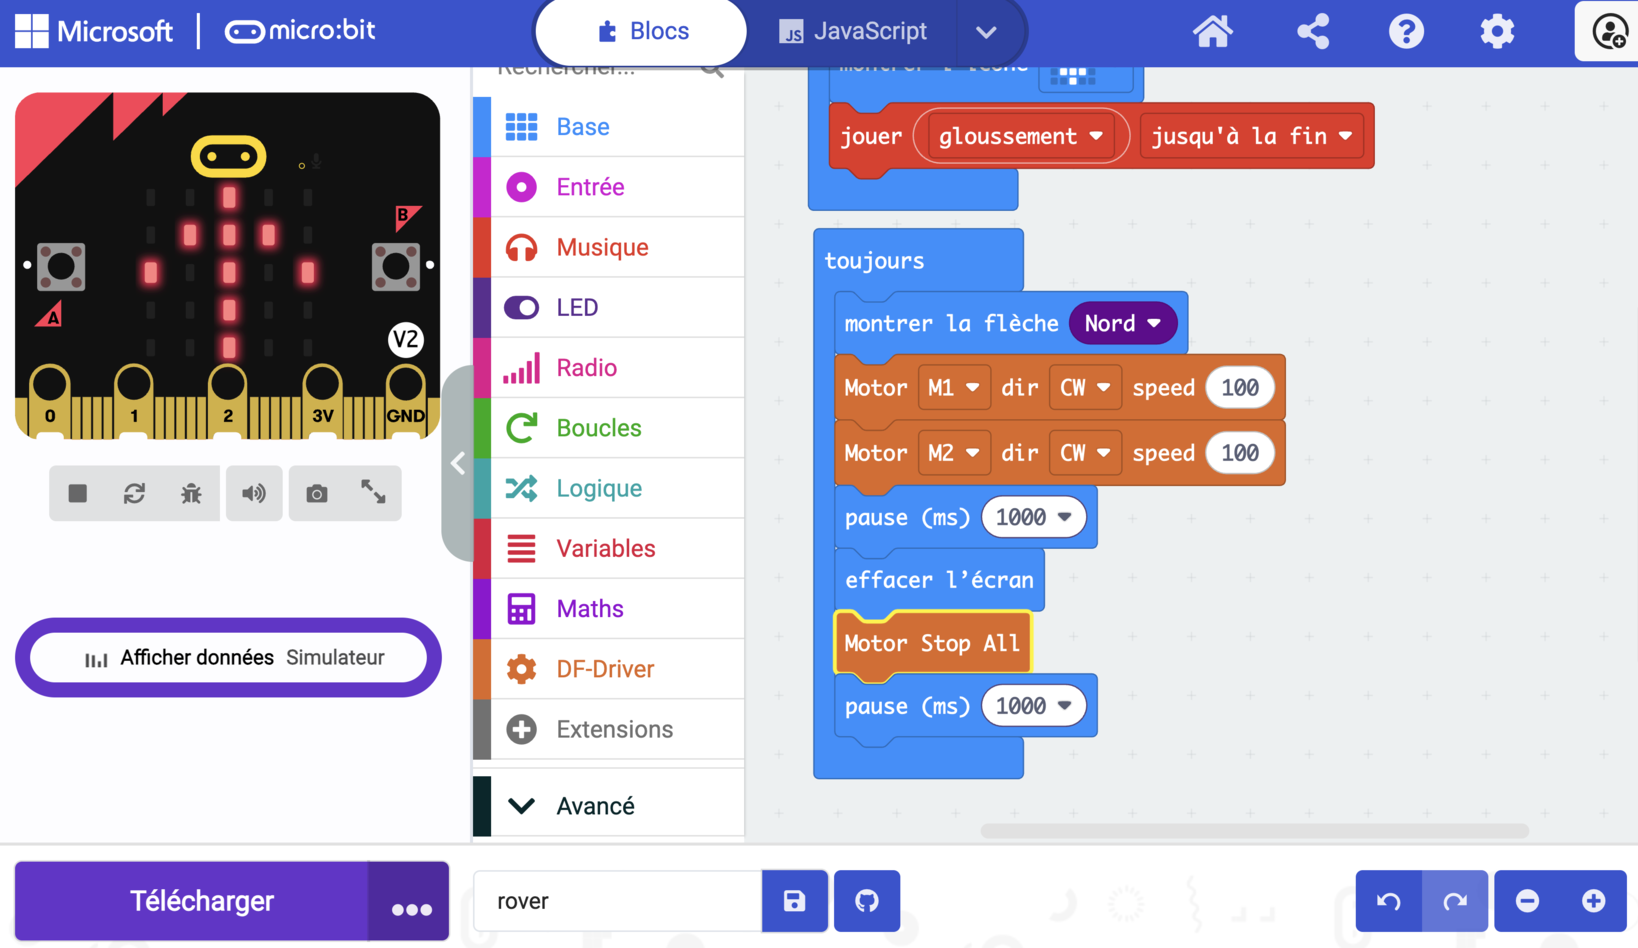
Téléverse. Les moteurs ne tournent pas encore : ils ont besoin des accus.
Un moteur alimenté part tout seul
Tout dans la boîte de test avant d'allumer, aujourd'hui et à chaque séance. Tiens le câble USB.
Interrupteur sur on, puis vérifie :
- Les deux moteurs tournent, puis s'arrêtent ensemble
- Tu sais lequel est sur
M1(sors le blocM2pour voir) : marque-le au ruban - Aucun fil ne sort de son bornier
La flèche s'affiche, mais rien ne tourne ?
Le problème n'est pas dans le code. Vérifie l'interrupteur, les fils, les accus.
→ Déboguer
Point de contrôle
Fais valider ton électronique. Puis interrupteur sur off, USB débranché.
9. Fabrique ton châssis
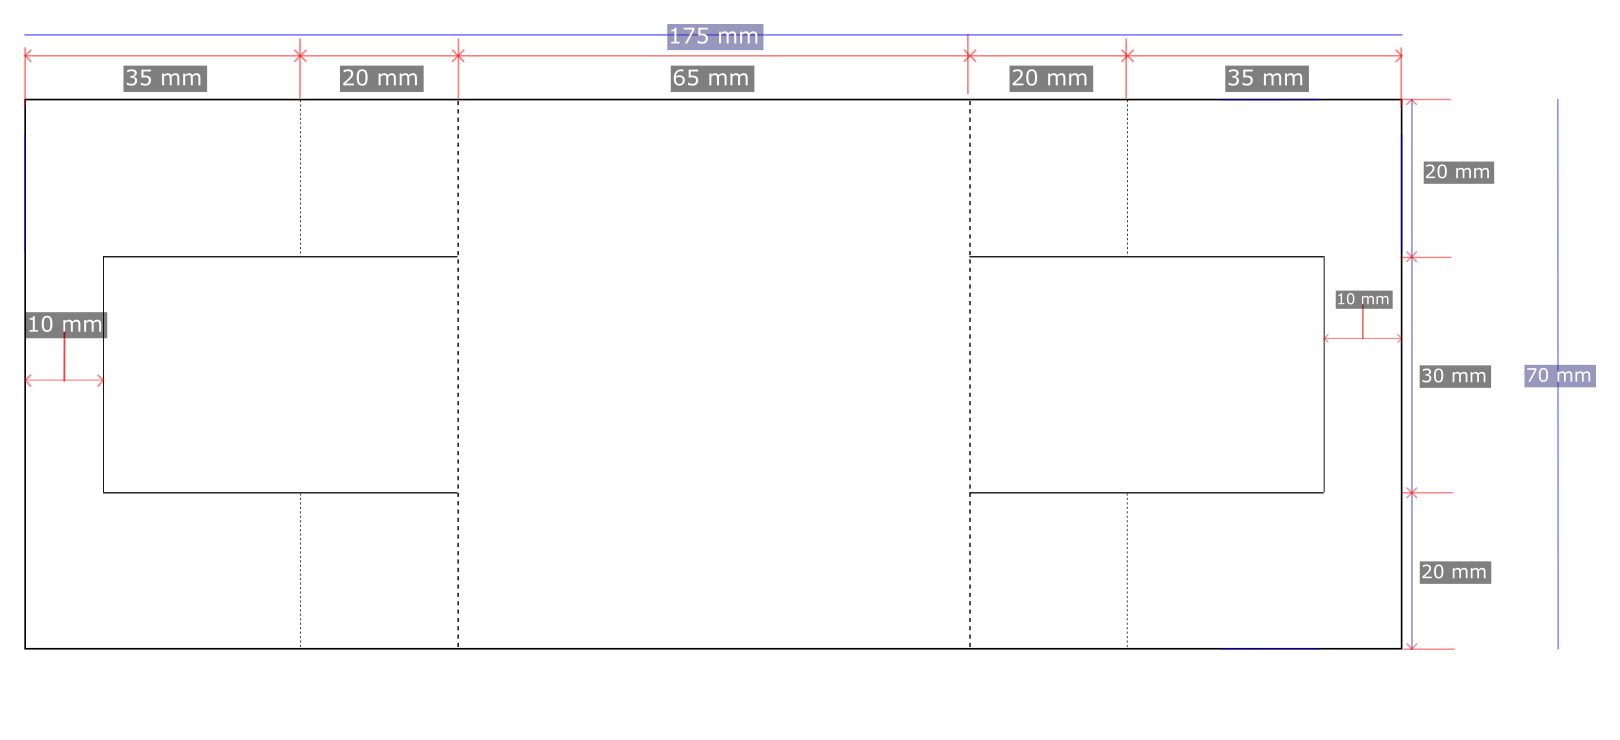
Trait plein : tu découpes. Pointillé : tu plies.
Reporte le plan
Imprime le plan (PDF) à 100 %. Vérifie à la règle : le grand côté fait 175 mm.
Pas d'imprimante ? Recopie le plan
Sur papier quadrillé 5 × 5 mm. Compte les carreaux, ne mesure pas : la plaque en fait 35 × 14.
Le fichier source : SVG.
Colle la feuille sur la face intérieure des plis.
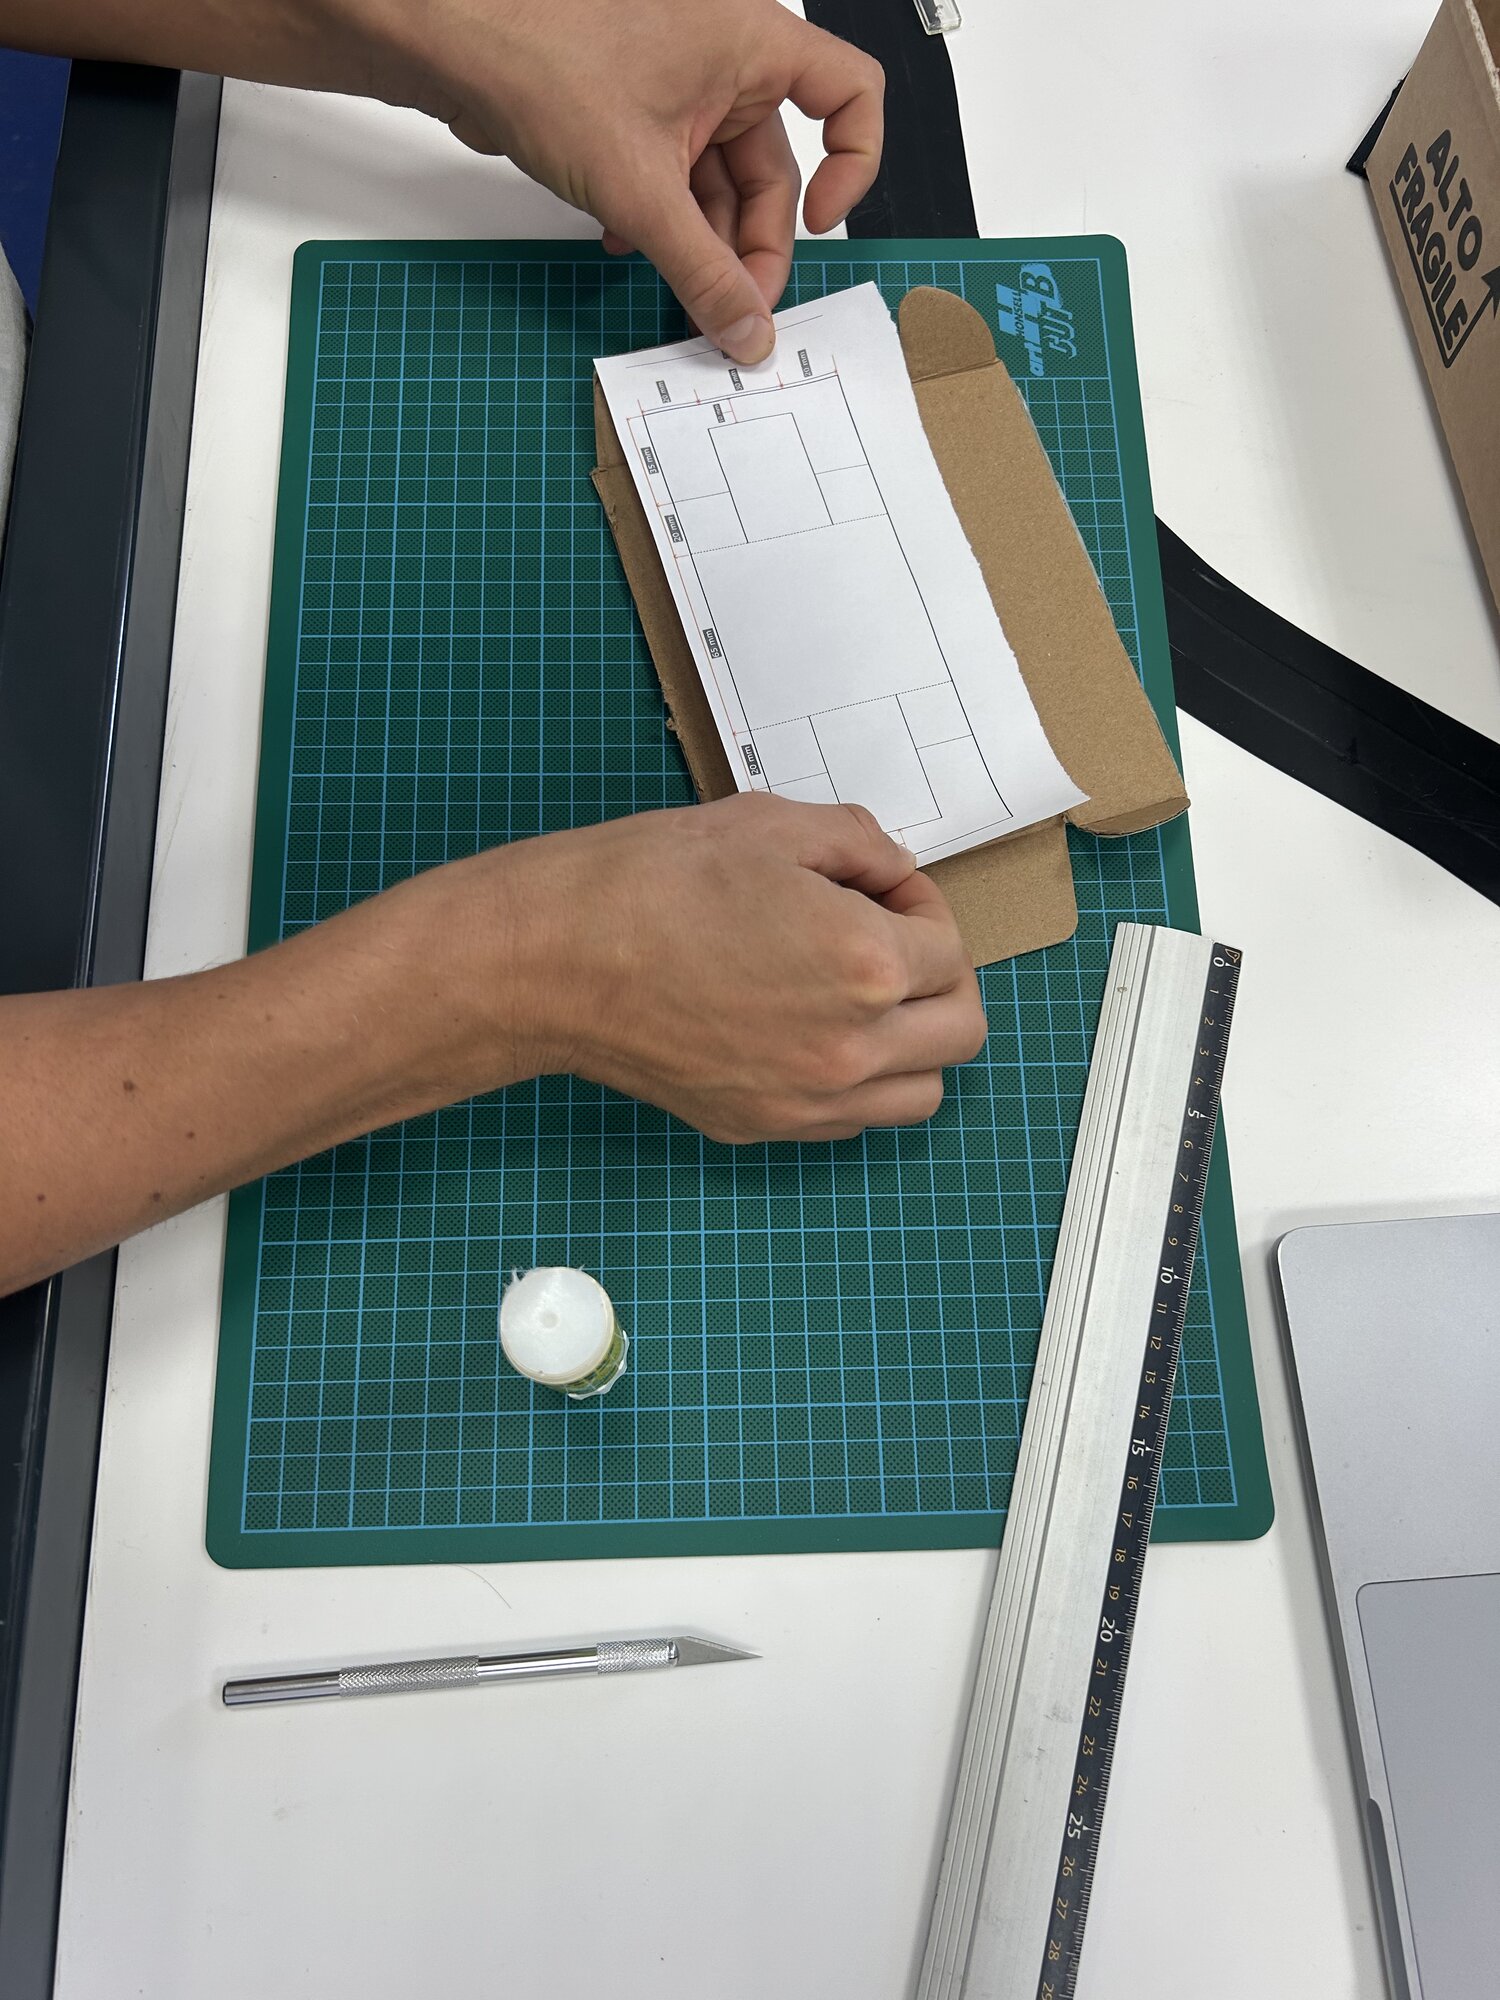
Découpe
Le cutter
- Règle métallique, toujours.
- Main d'appui derrière la règle.
- Plusieurs passes légères, sans forcer.
- Protection remise dès que tu poses le cutter.
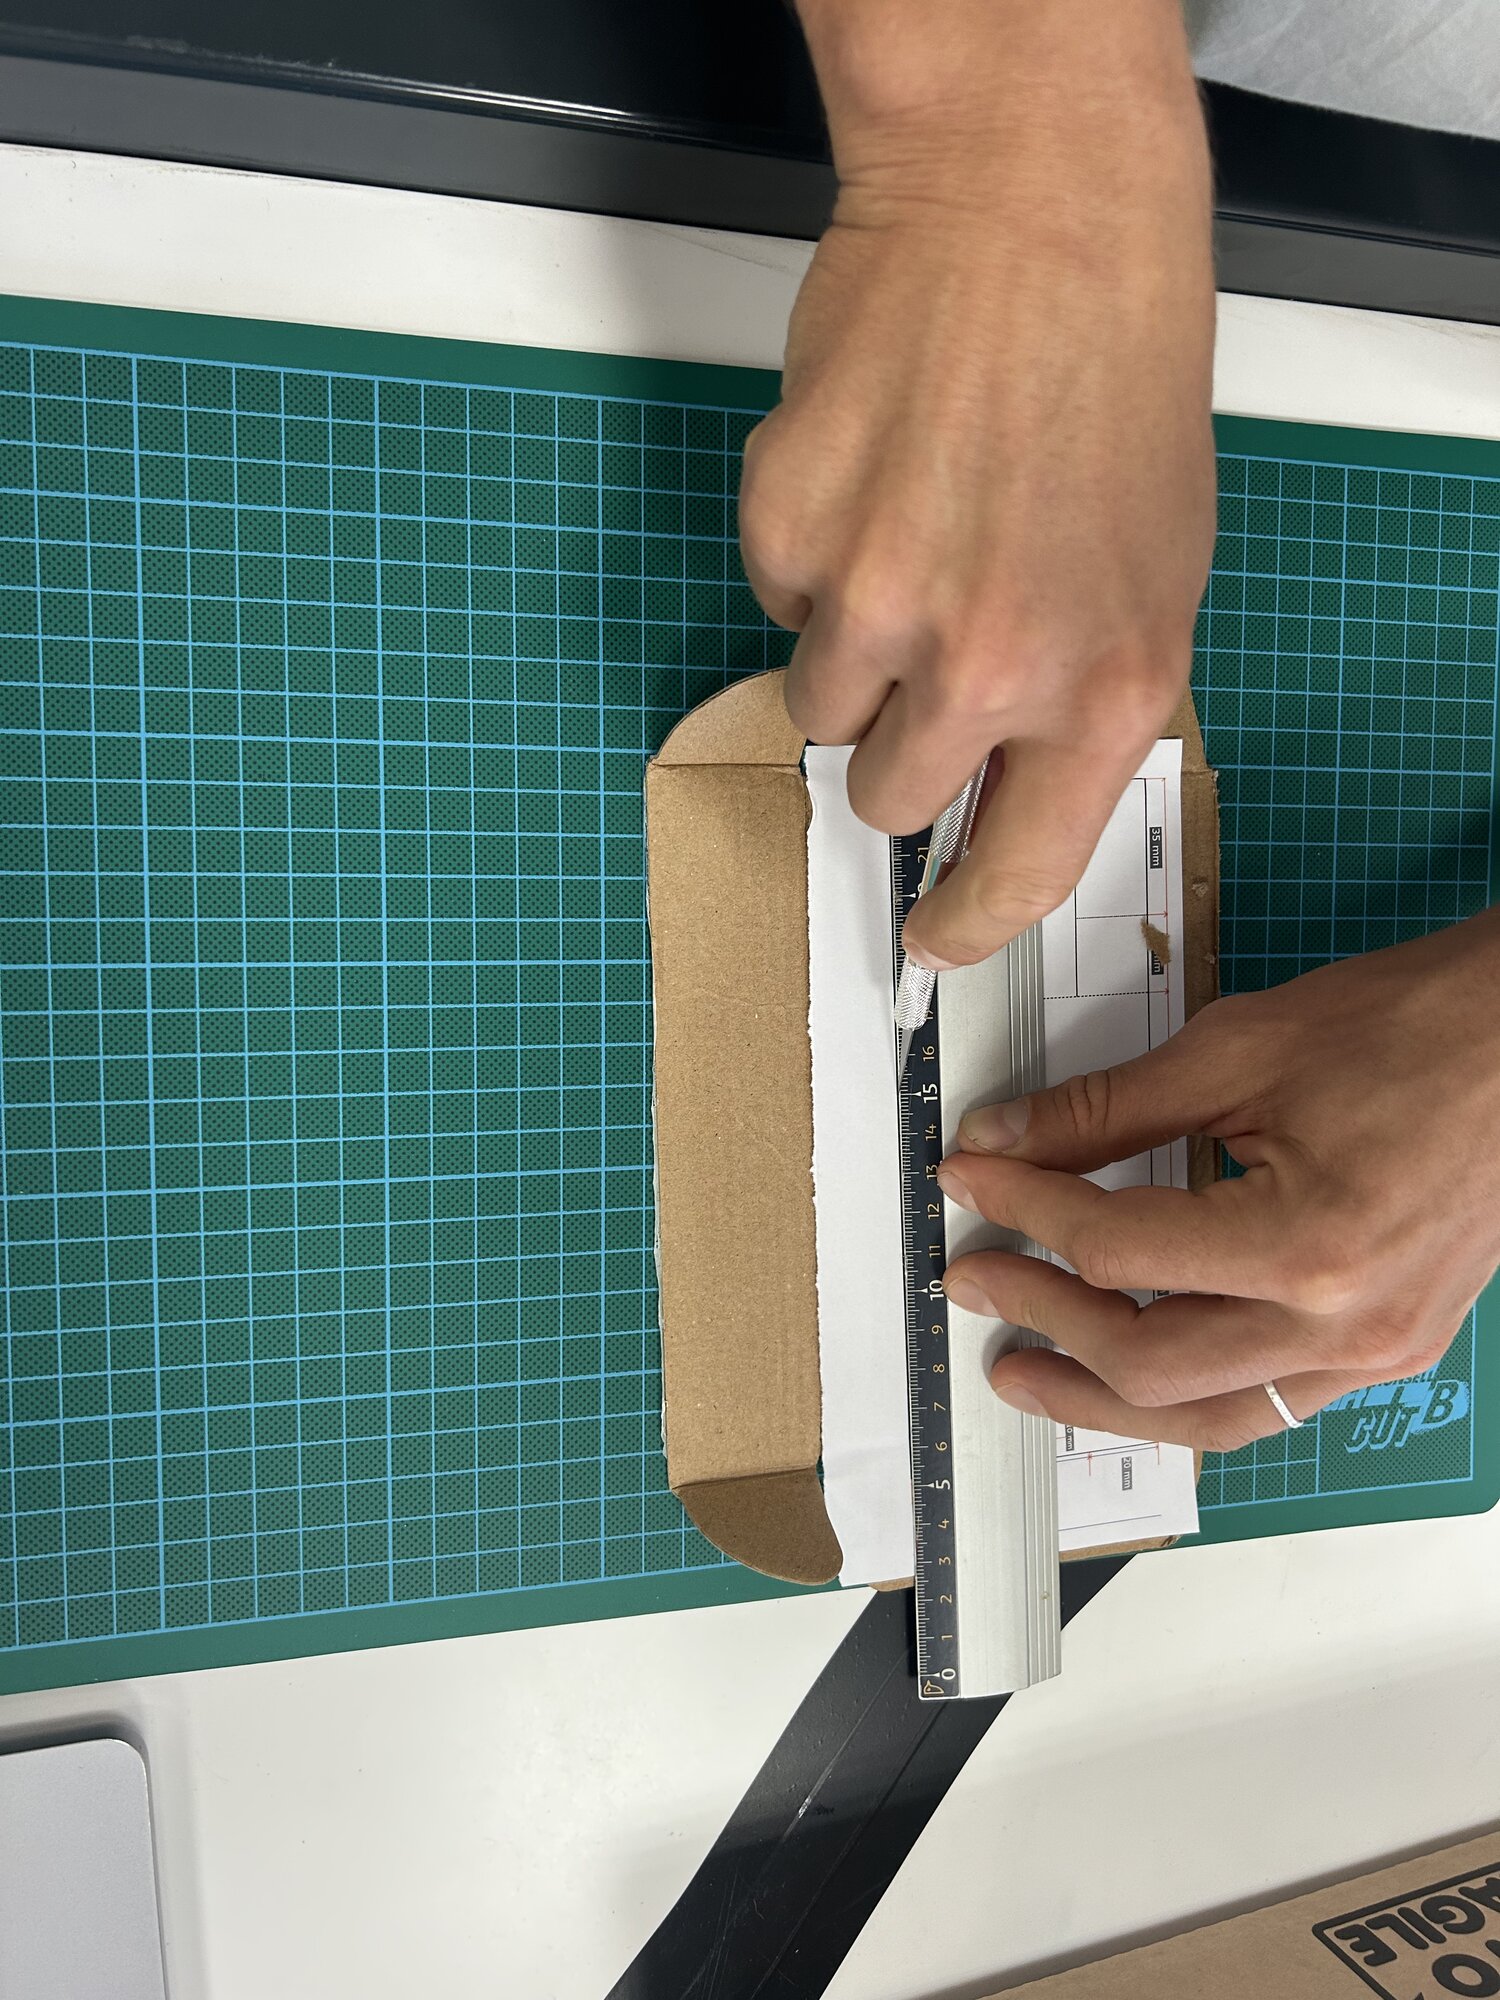
→ Tracer, découper, plier le carton
Plie
Règle sur sa tranche, pas à plat, le long du pointillé : appuie fort, puis plie contre la règle. Les rabats doivent tenir d'équerre tout seuls.
→ Tracer, découper, plier le carton
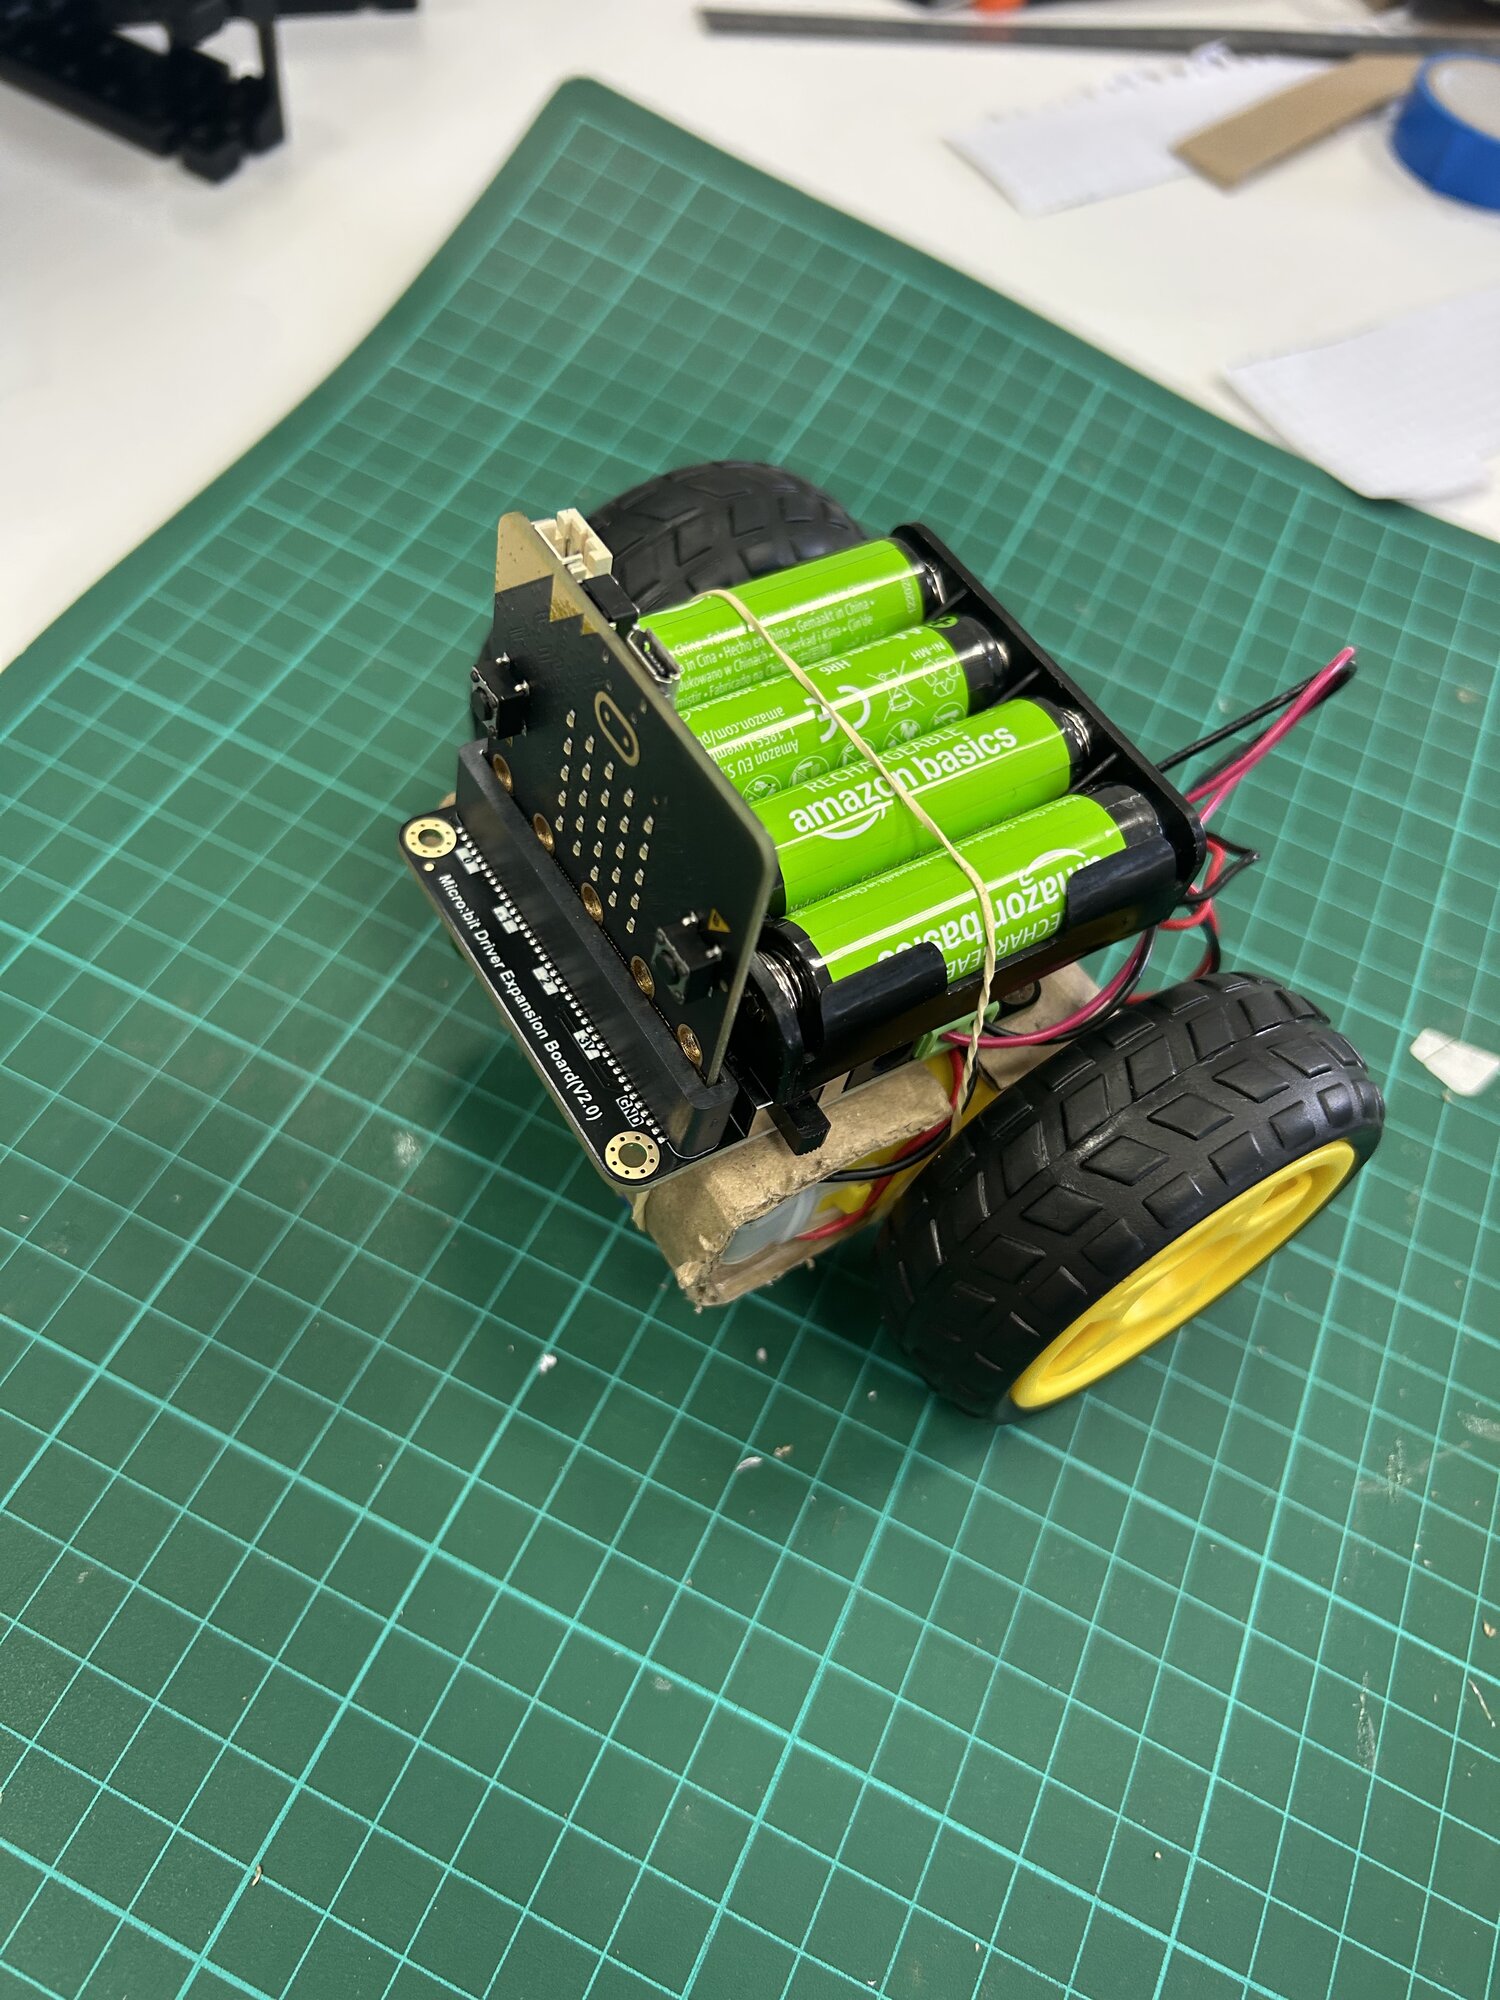
10. Monte ton rover
Les moteurs
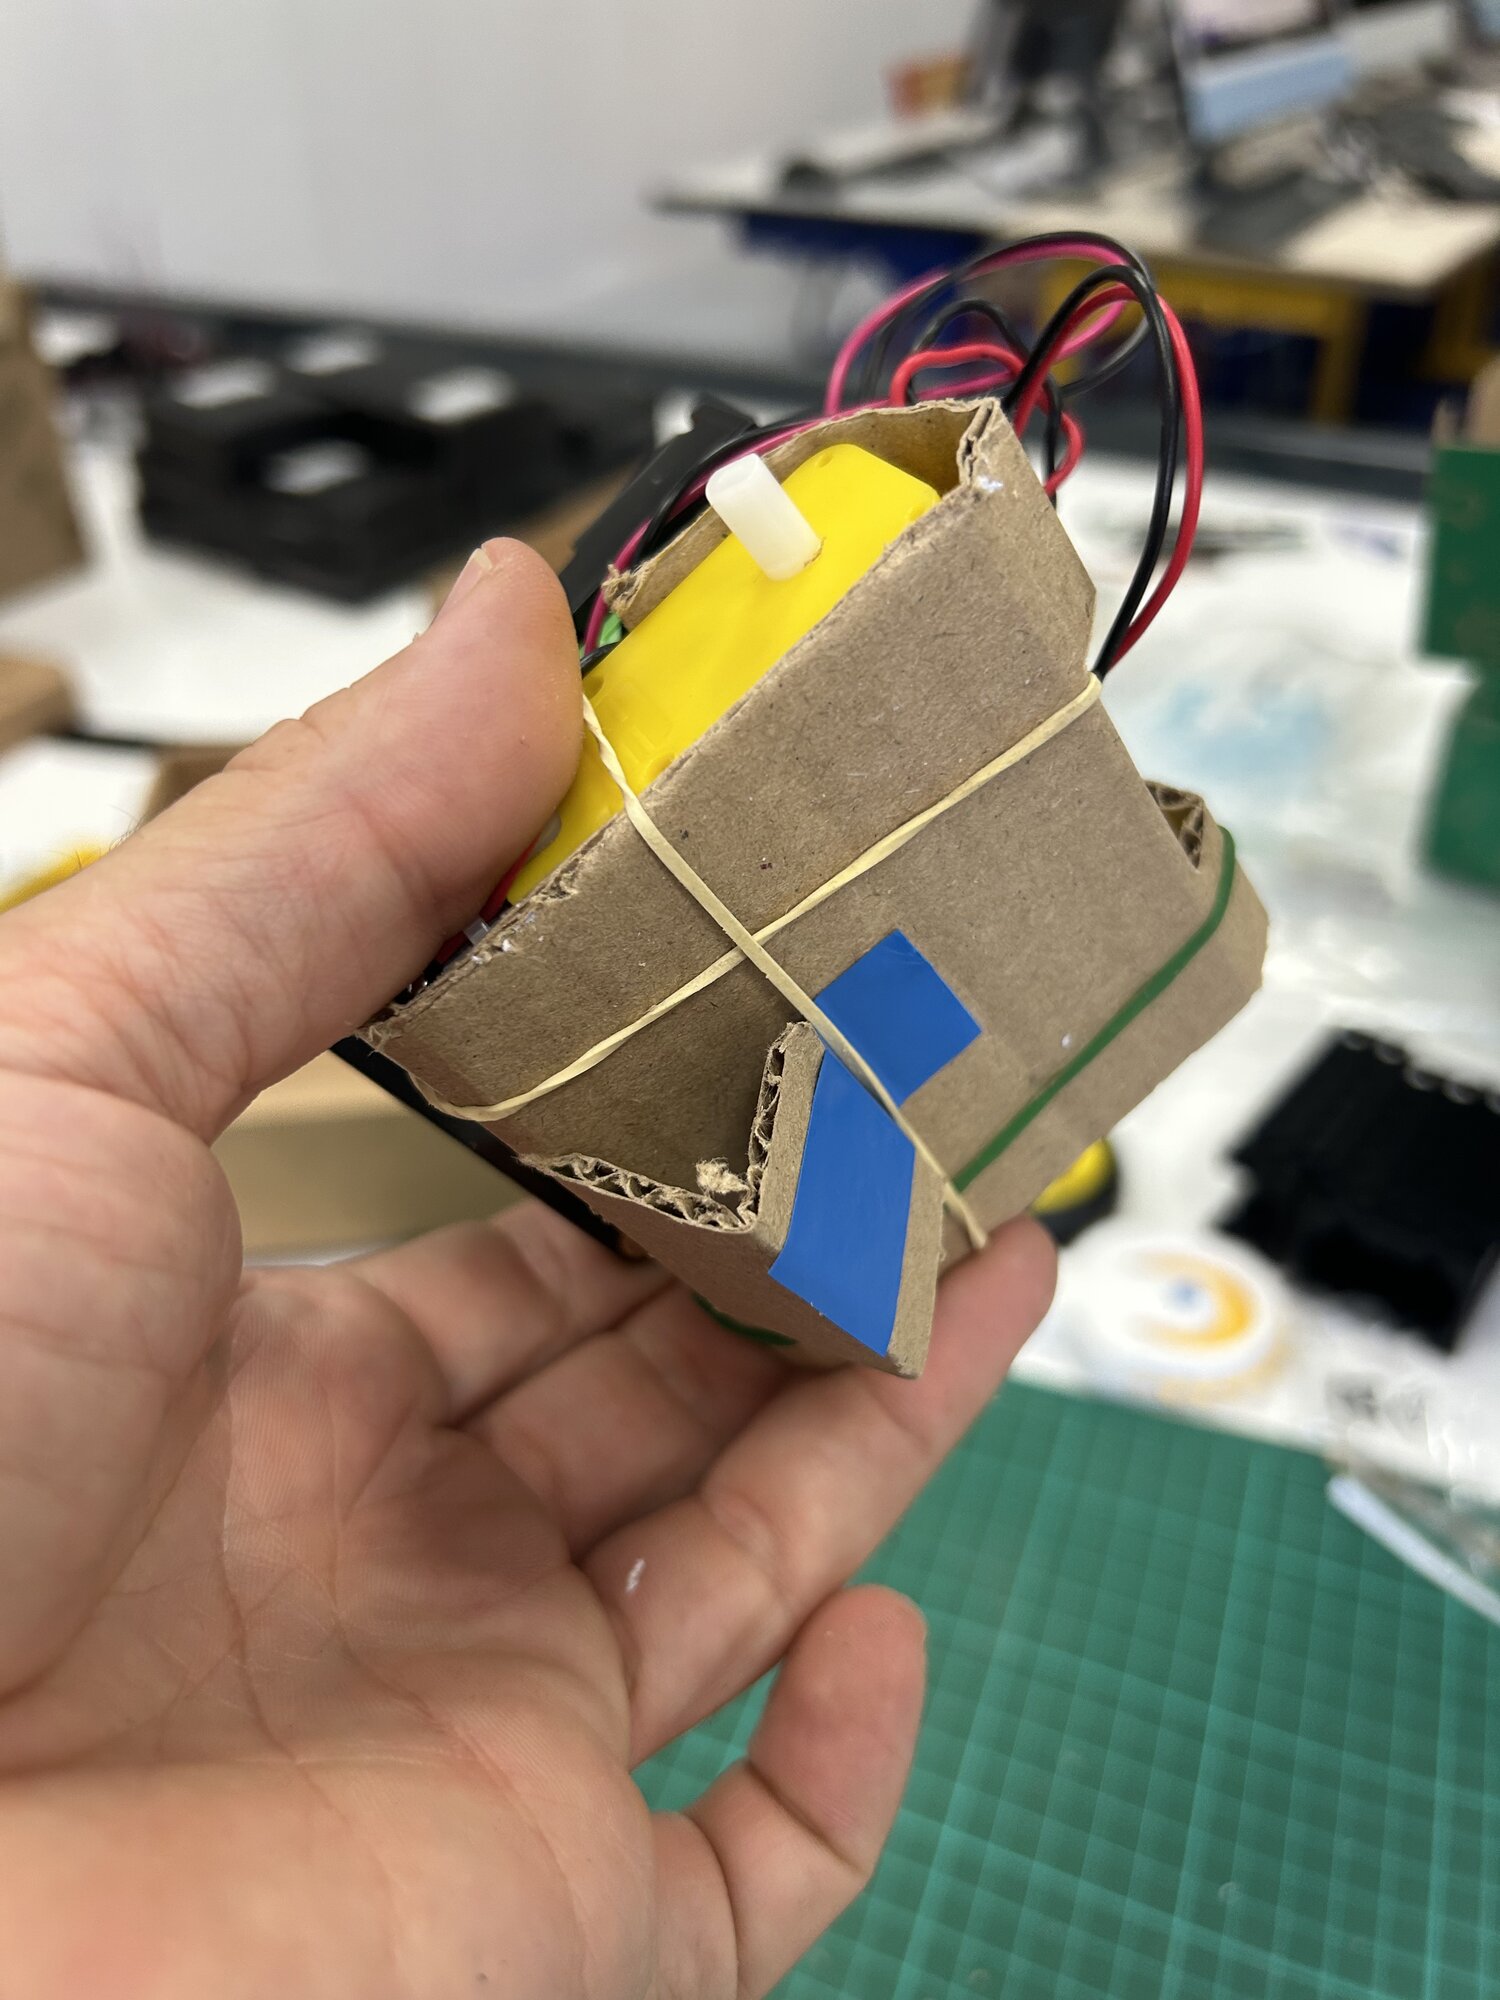
Moteurs entre les rabats, axes parallèles, M1 à gauche. Deux élastiques croisés.
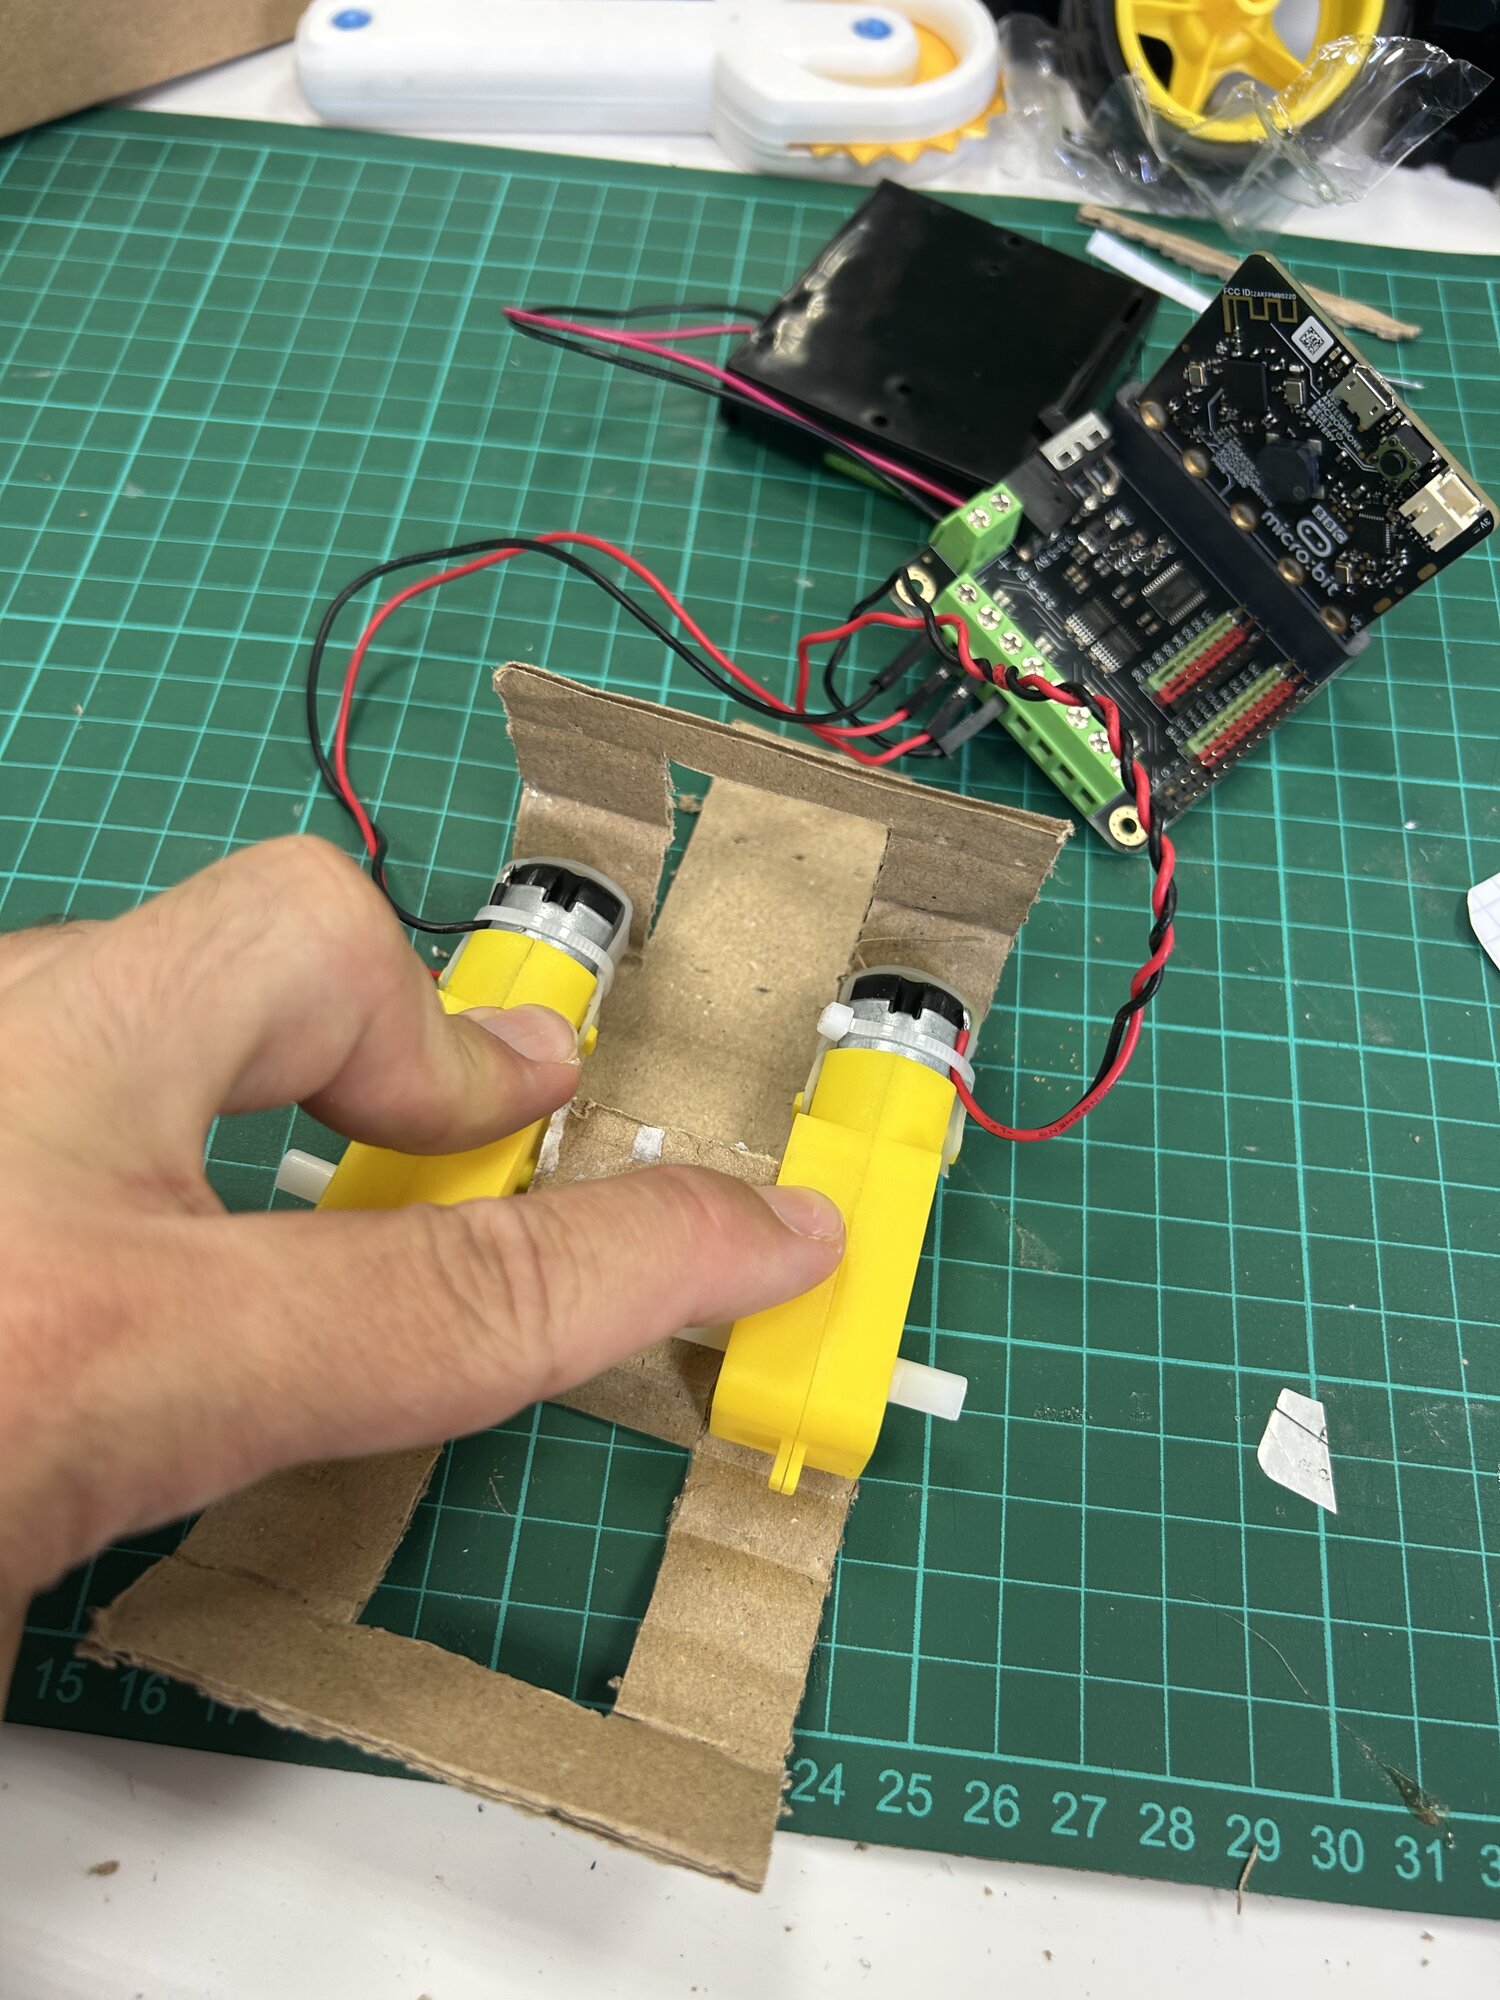
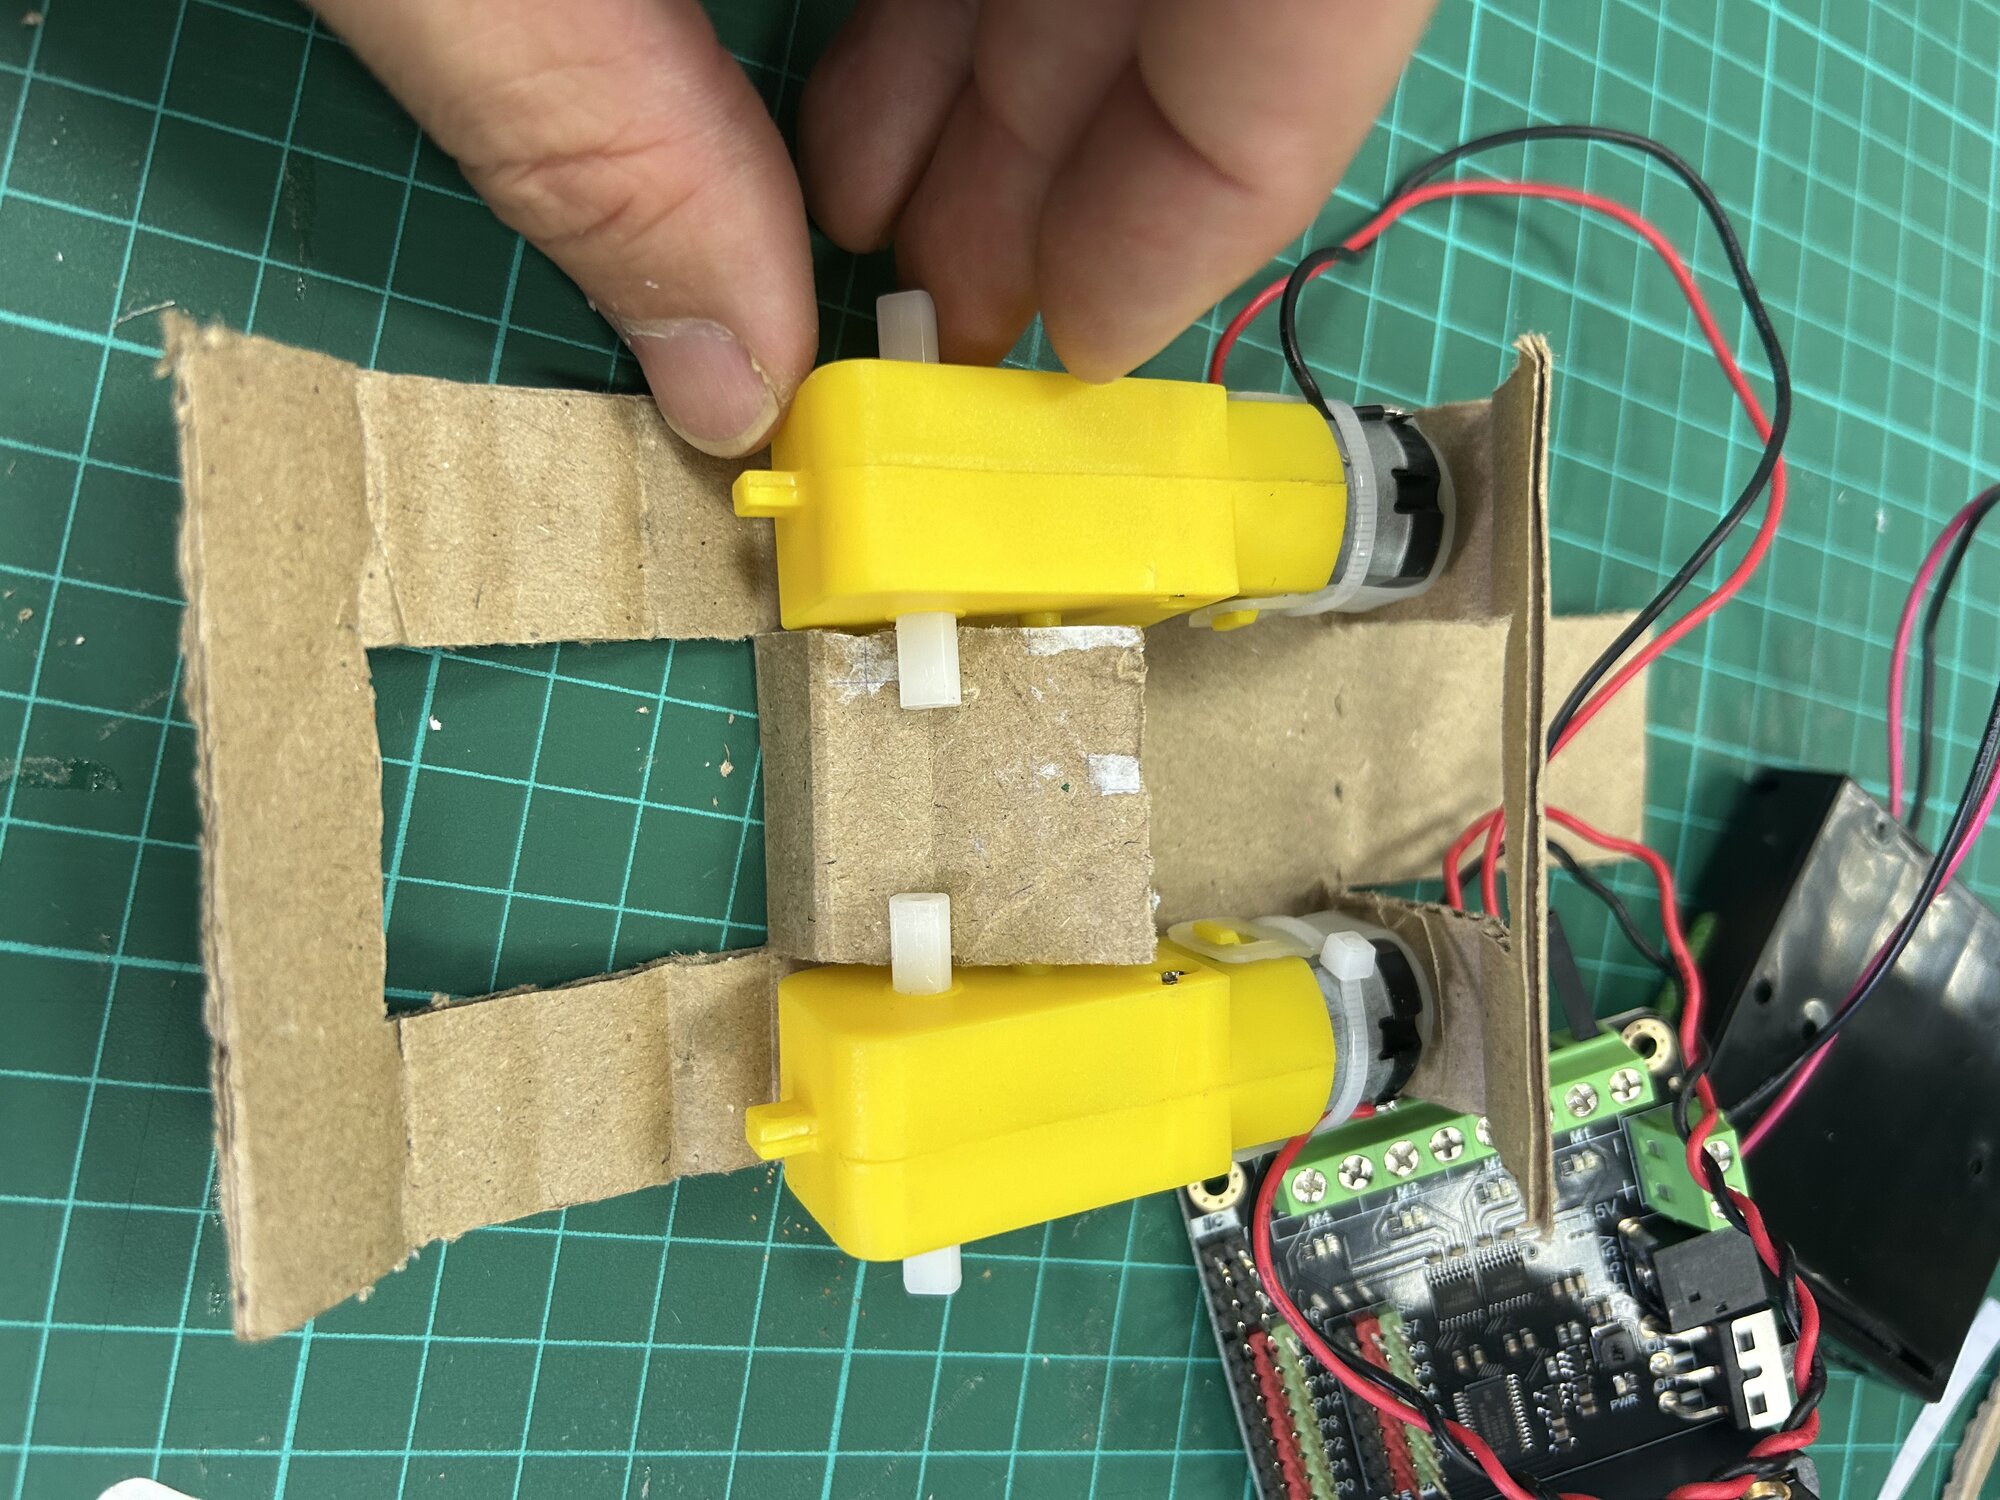
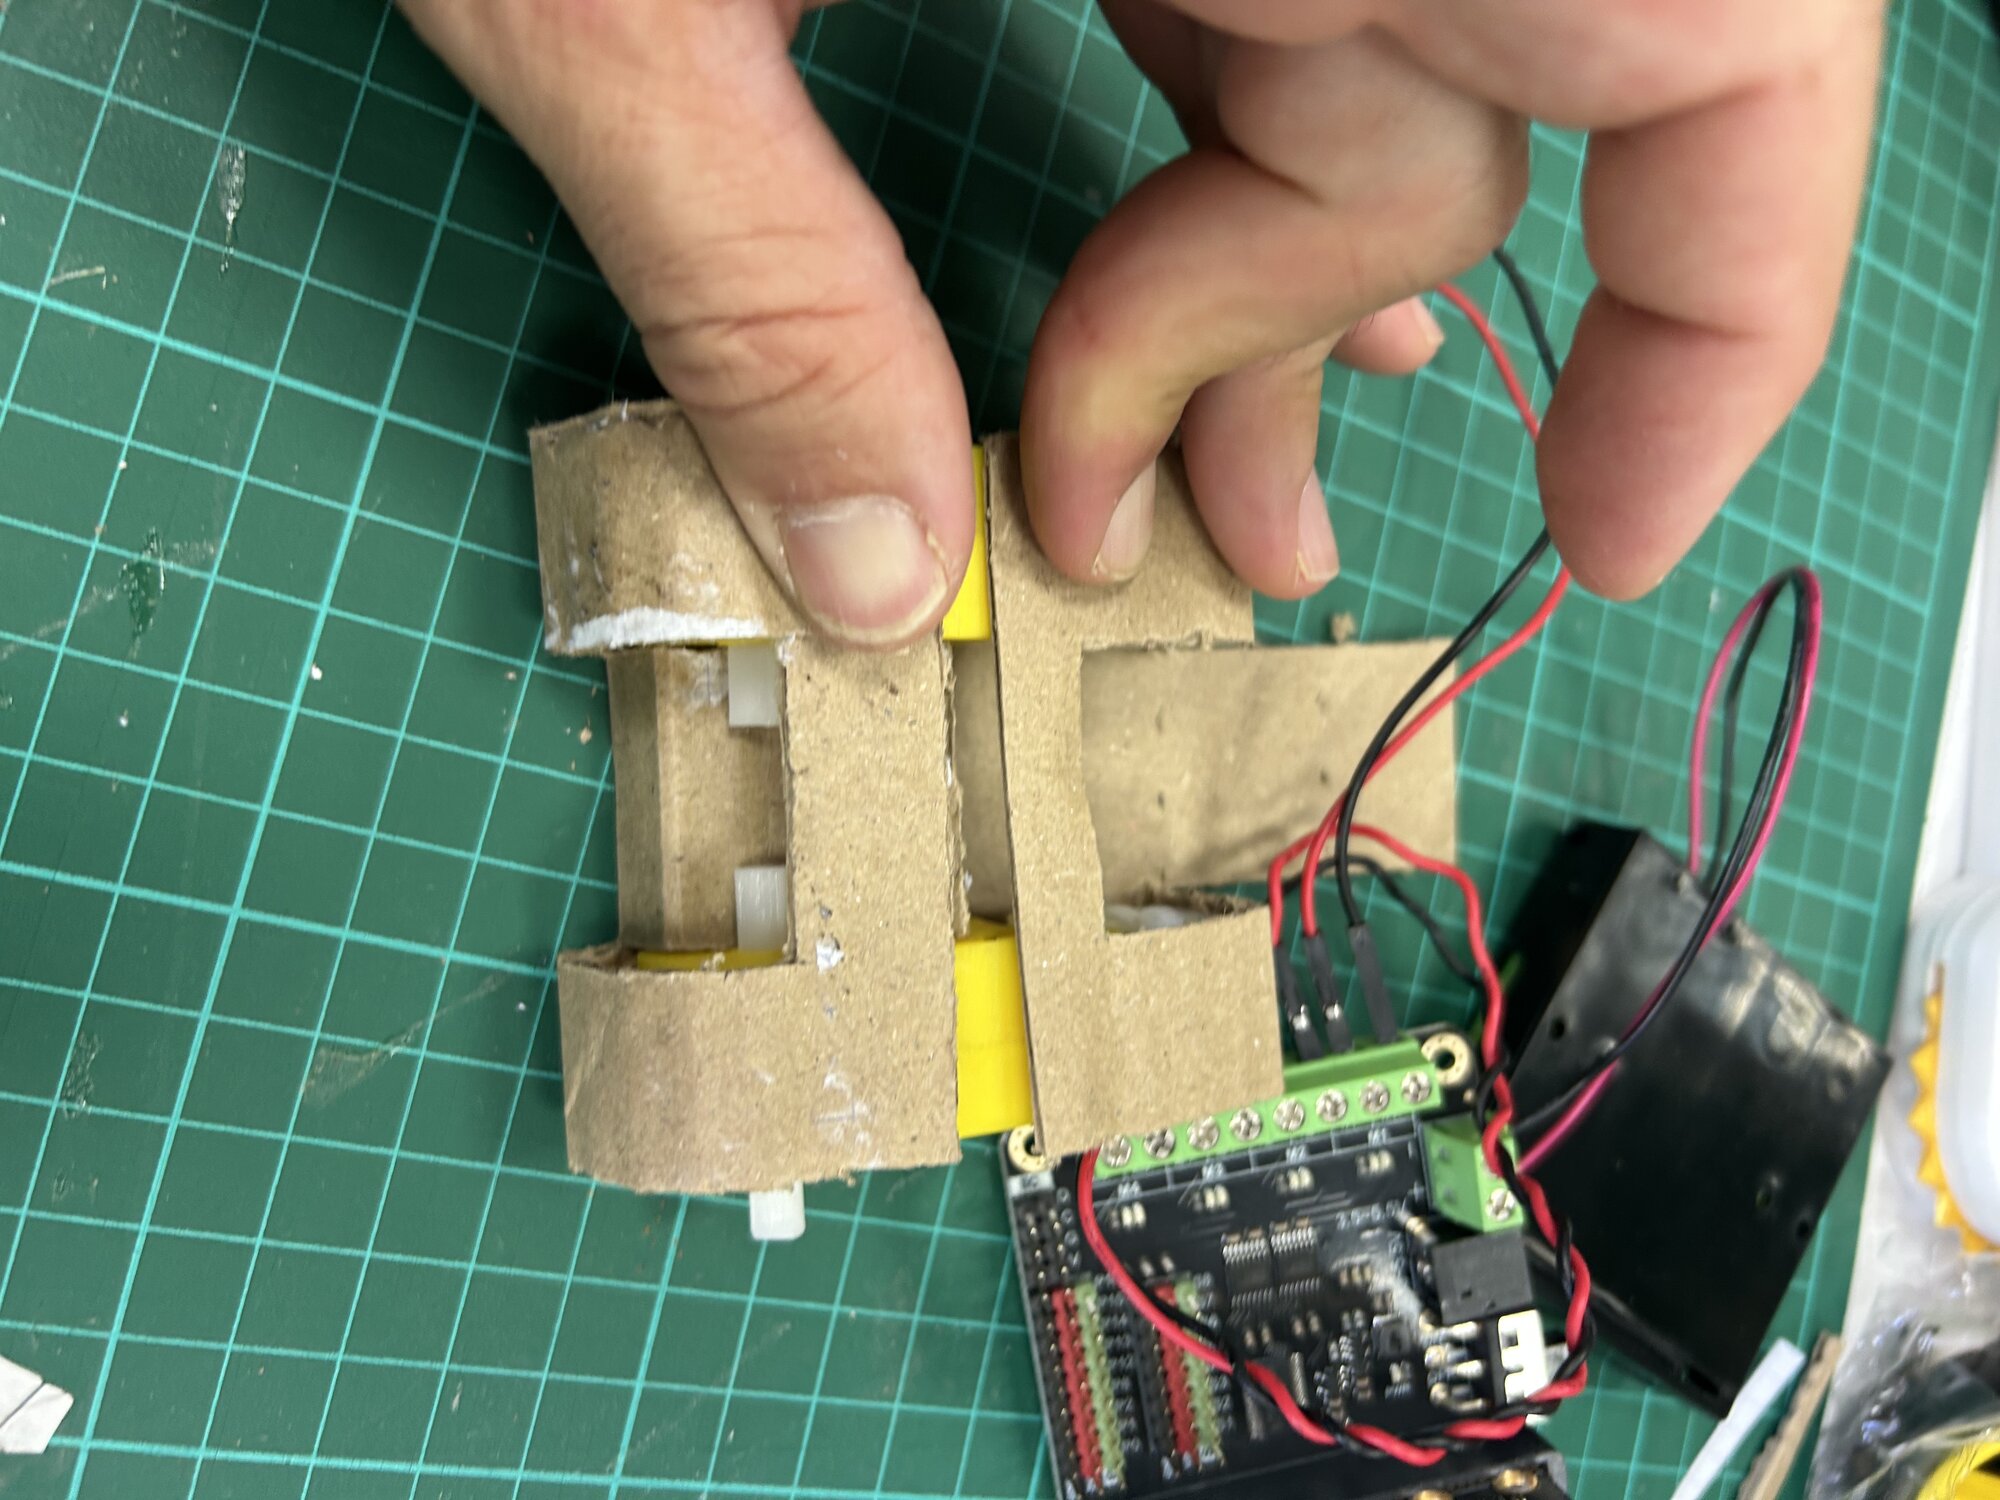
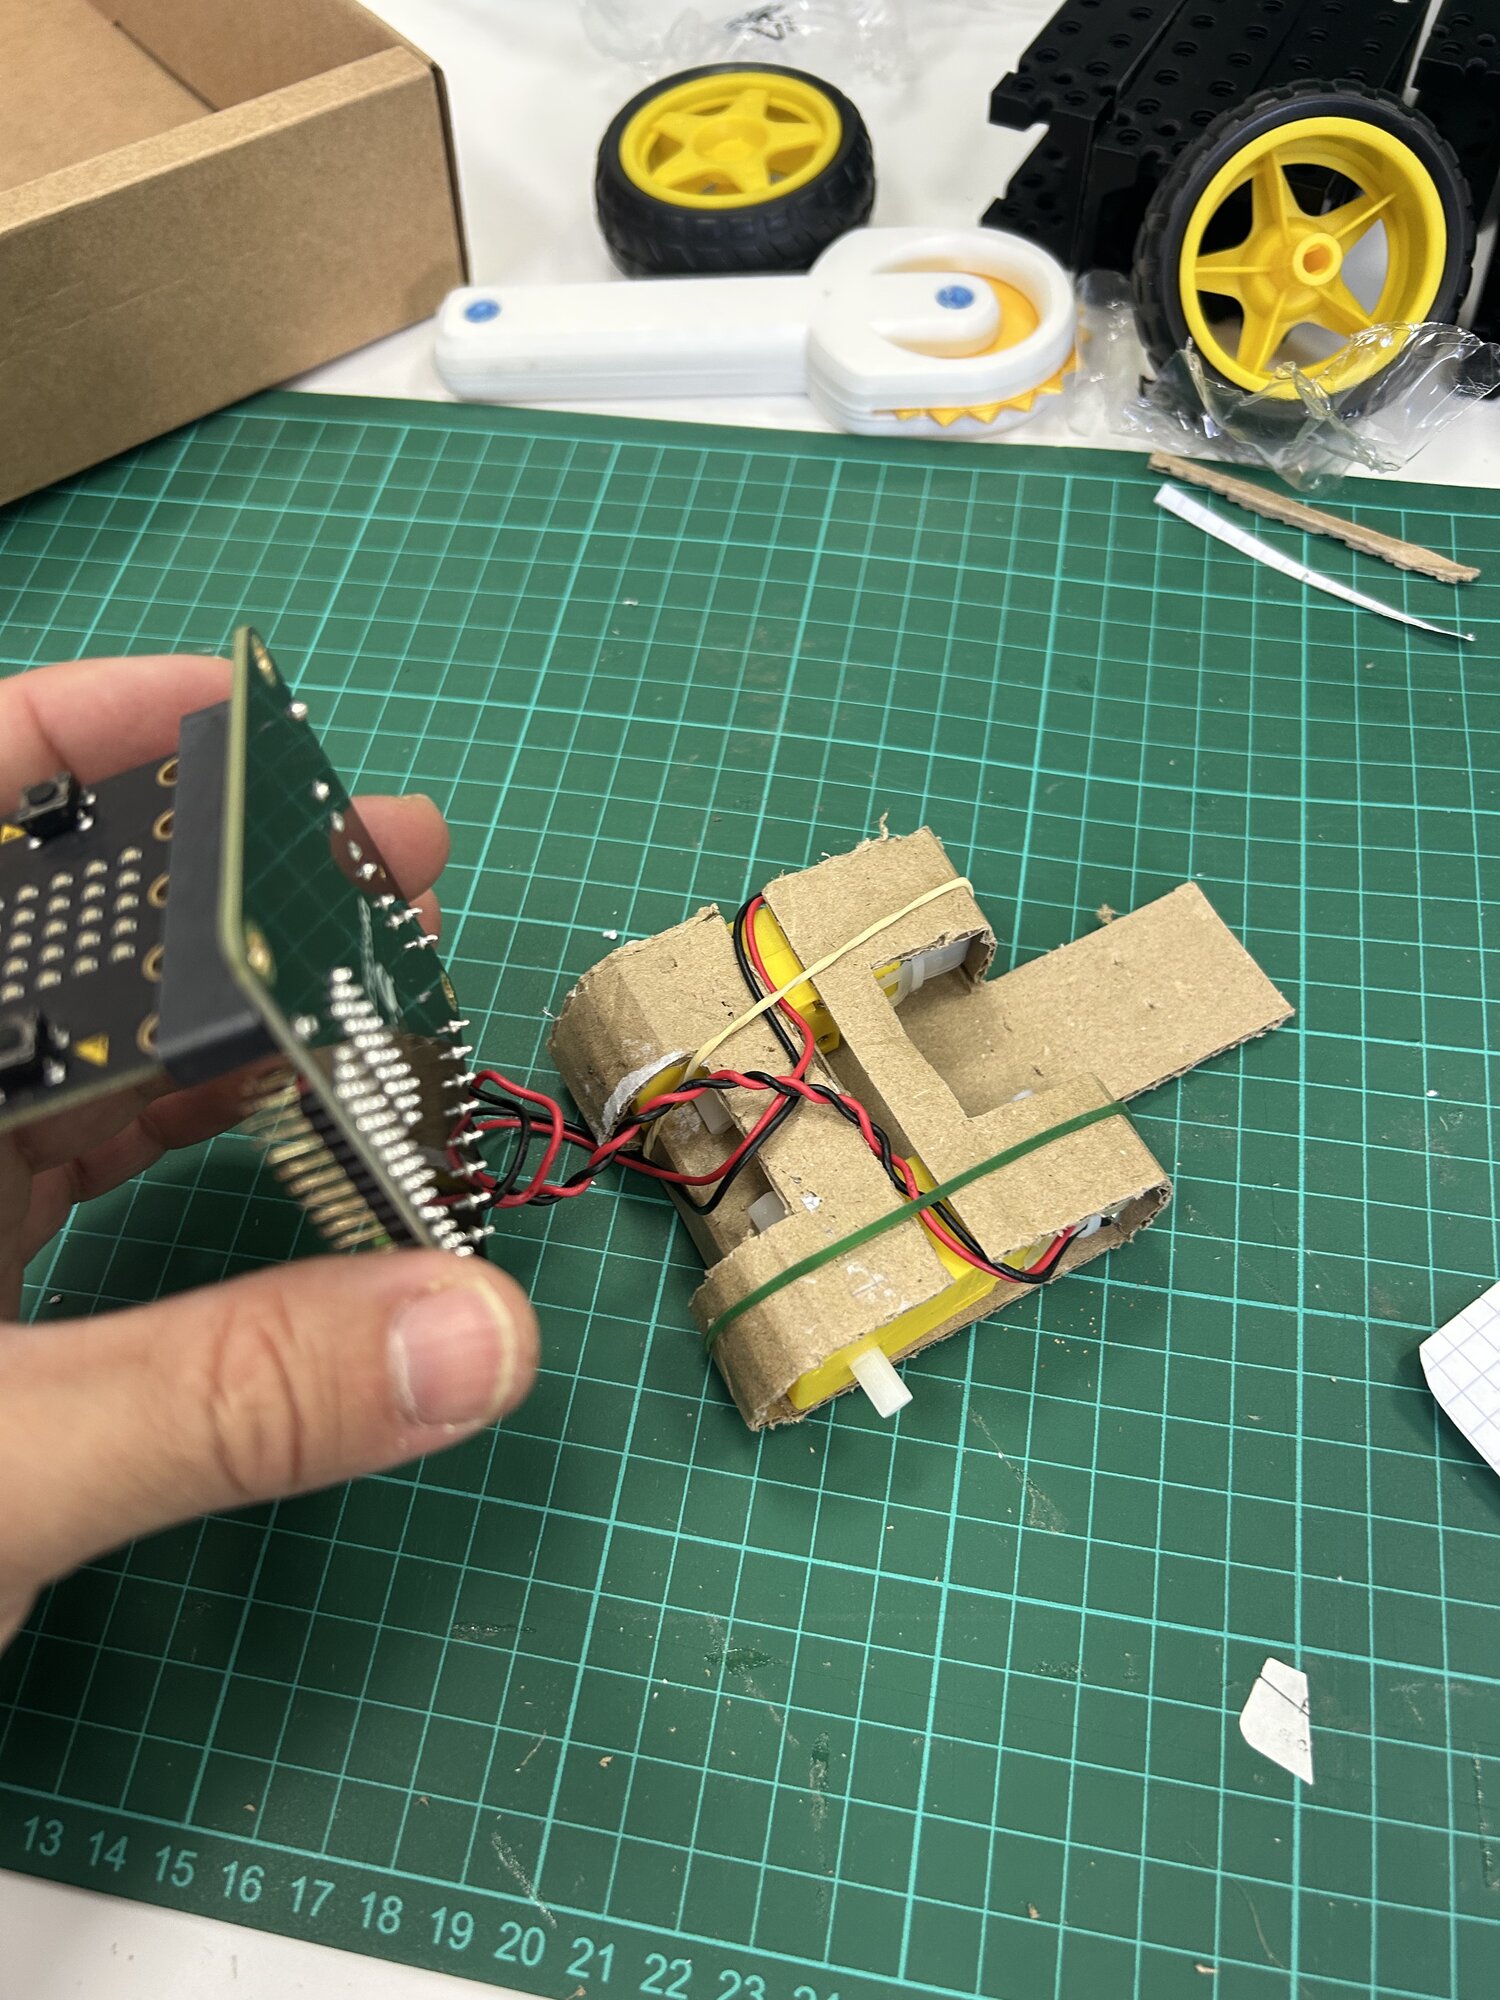
Appuie sur un axe : si le moteur bouge dans son logement, resserre.
La carte et les accus
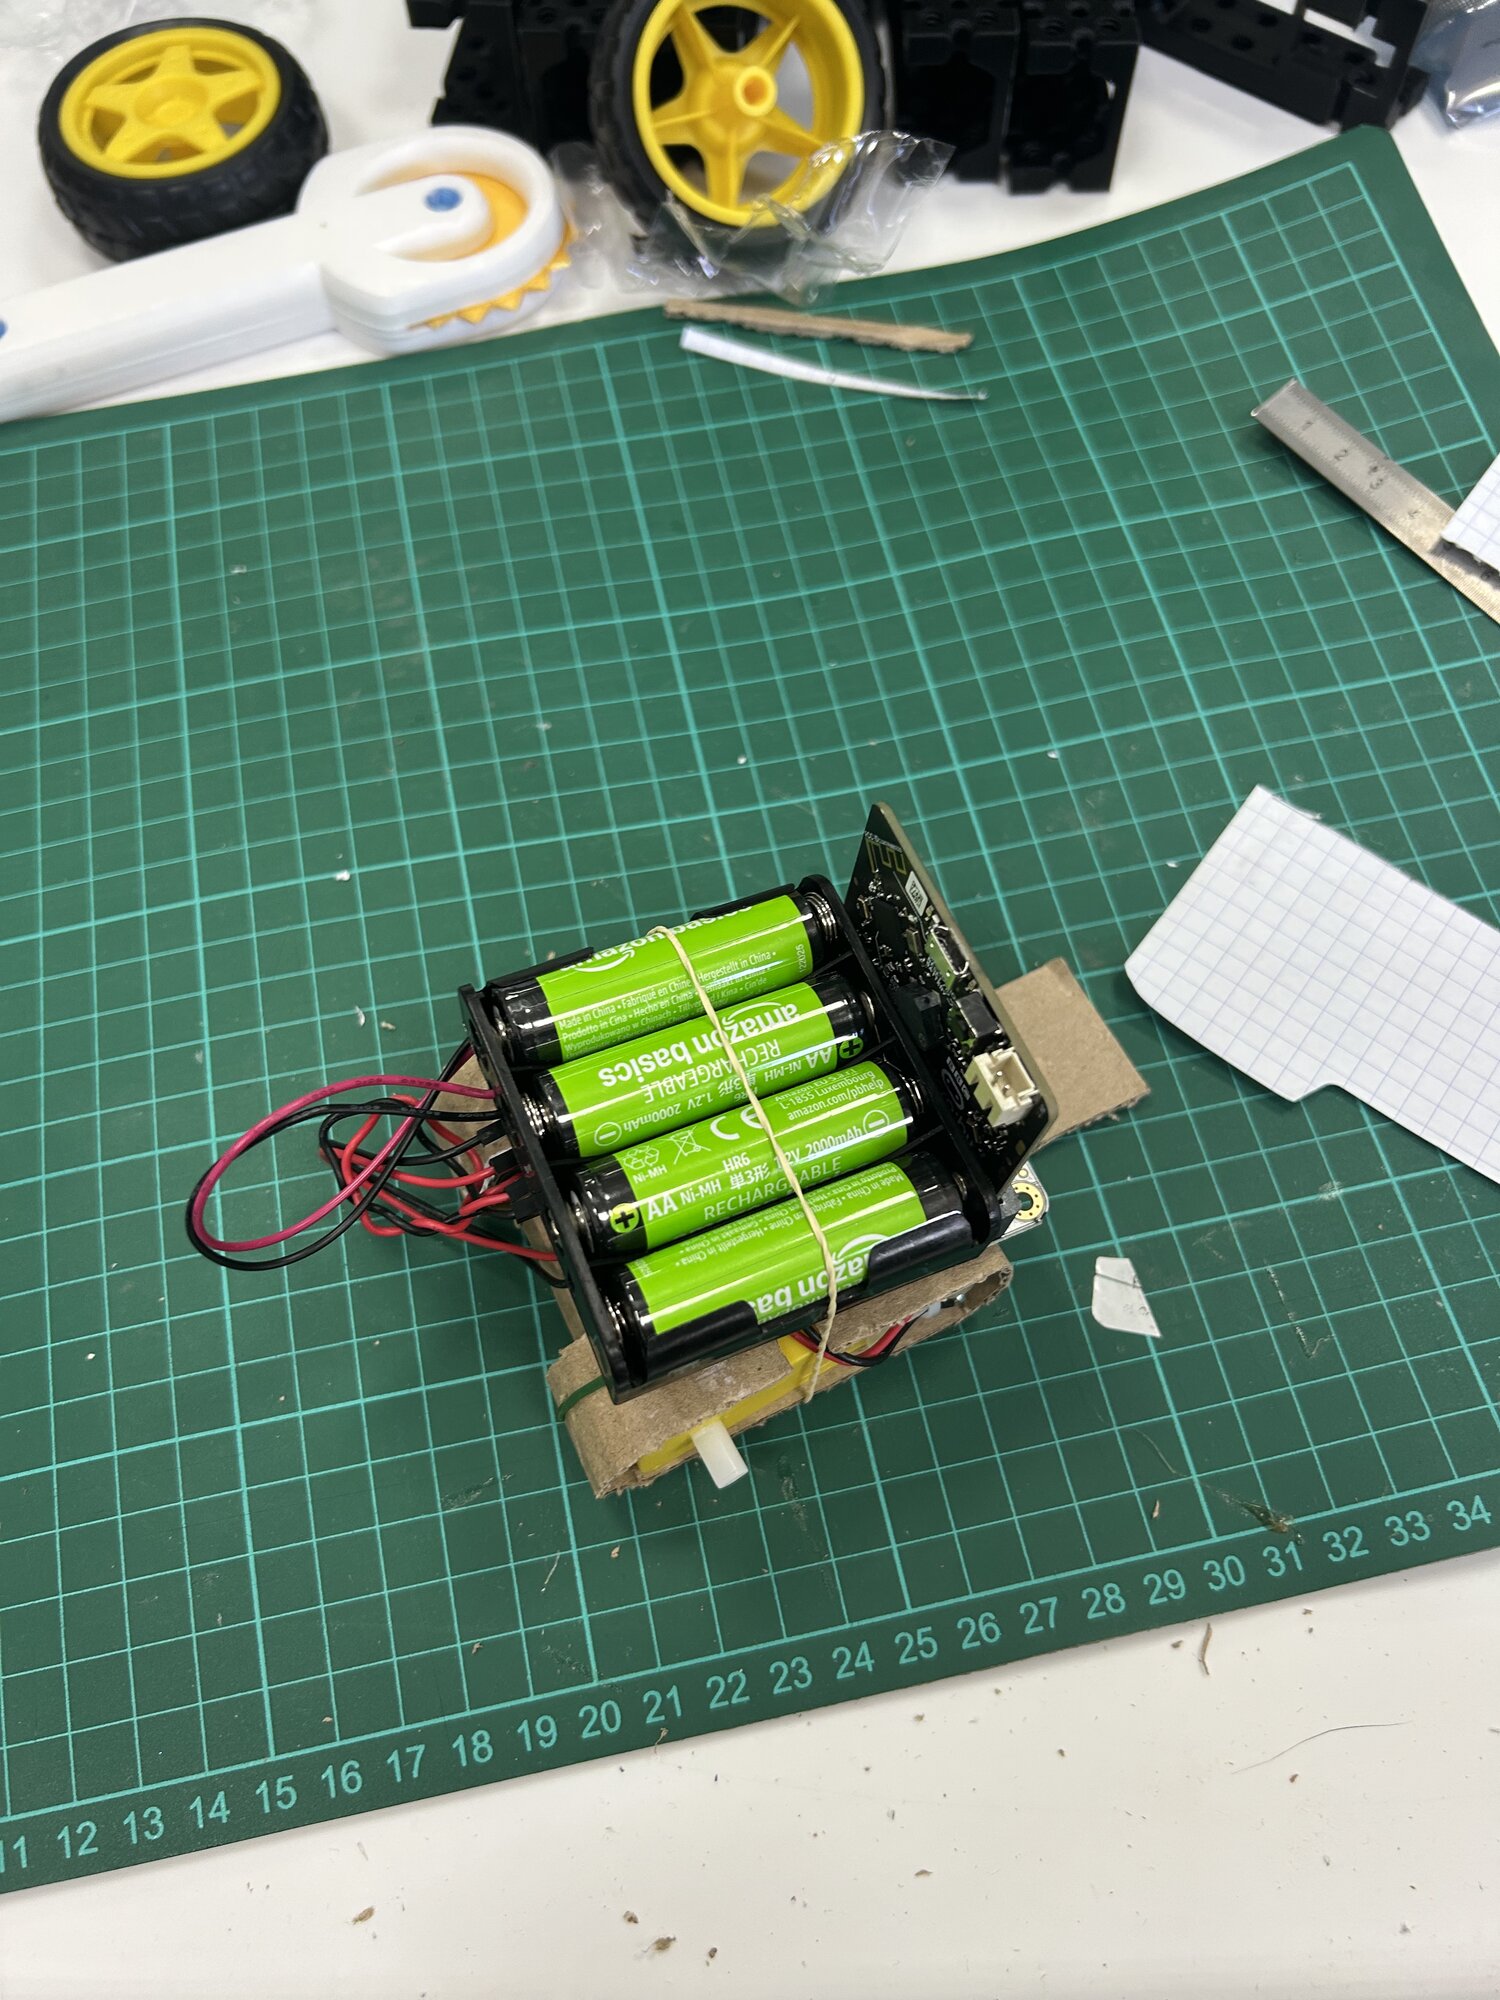
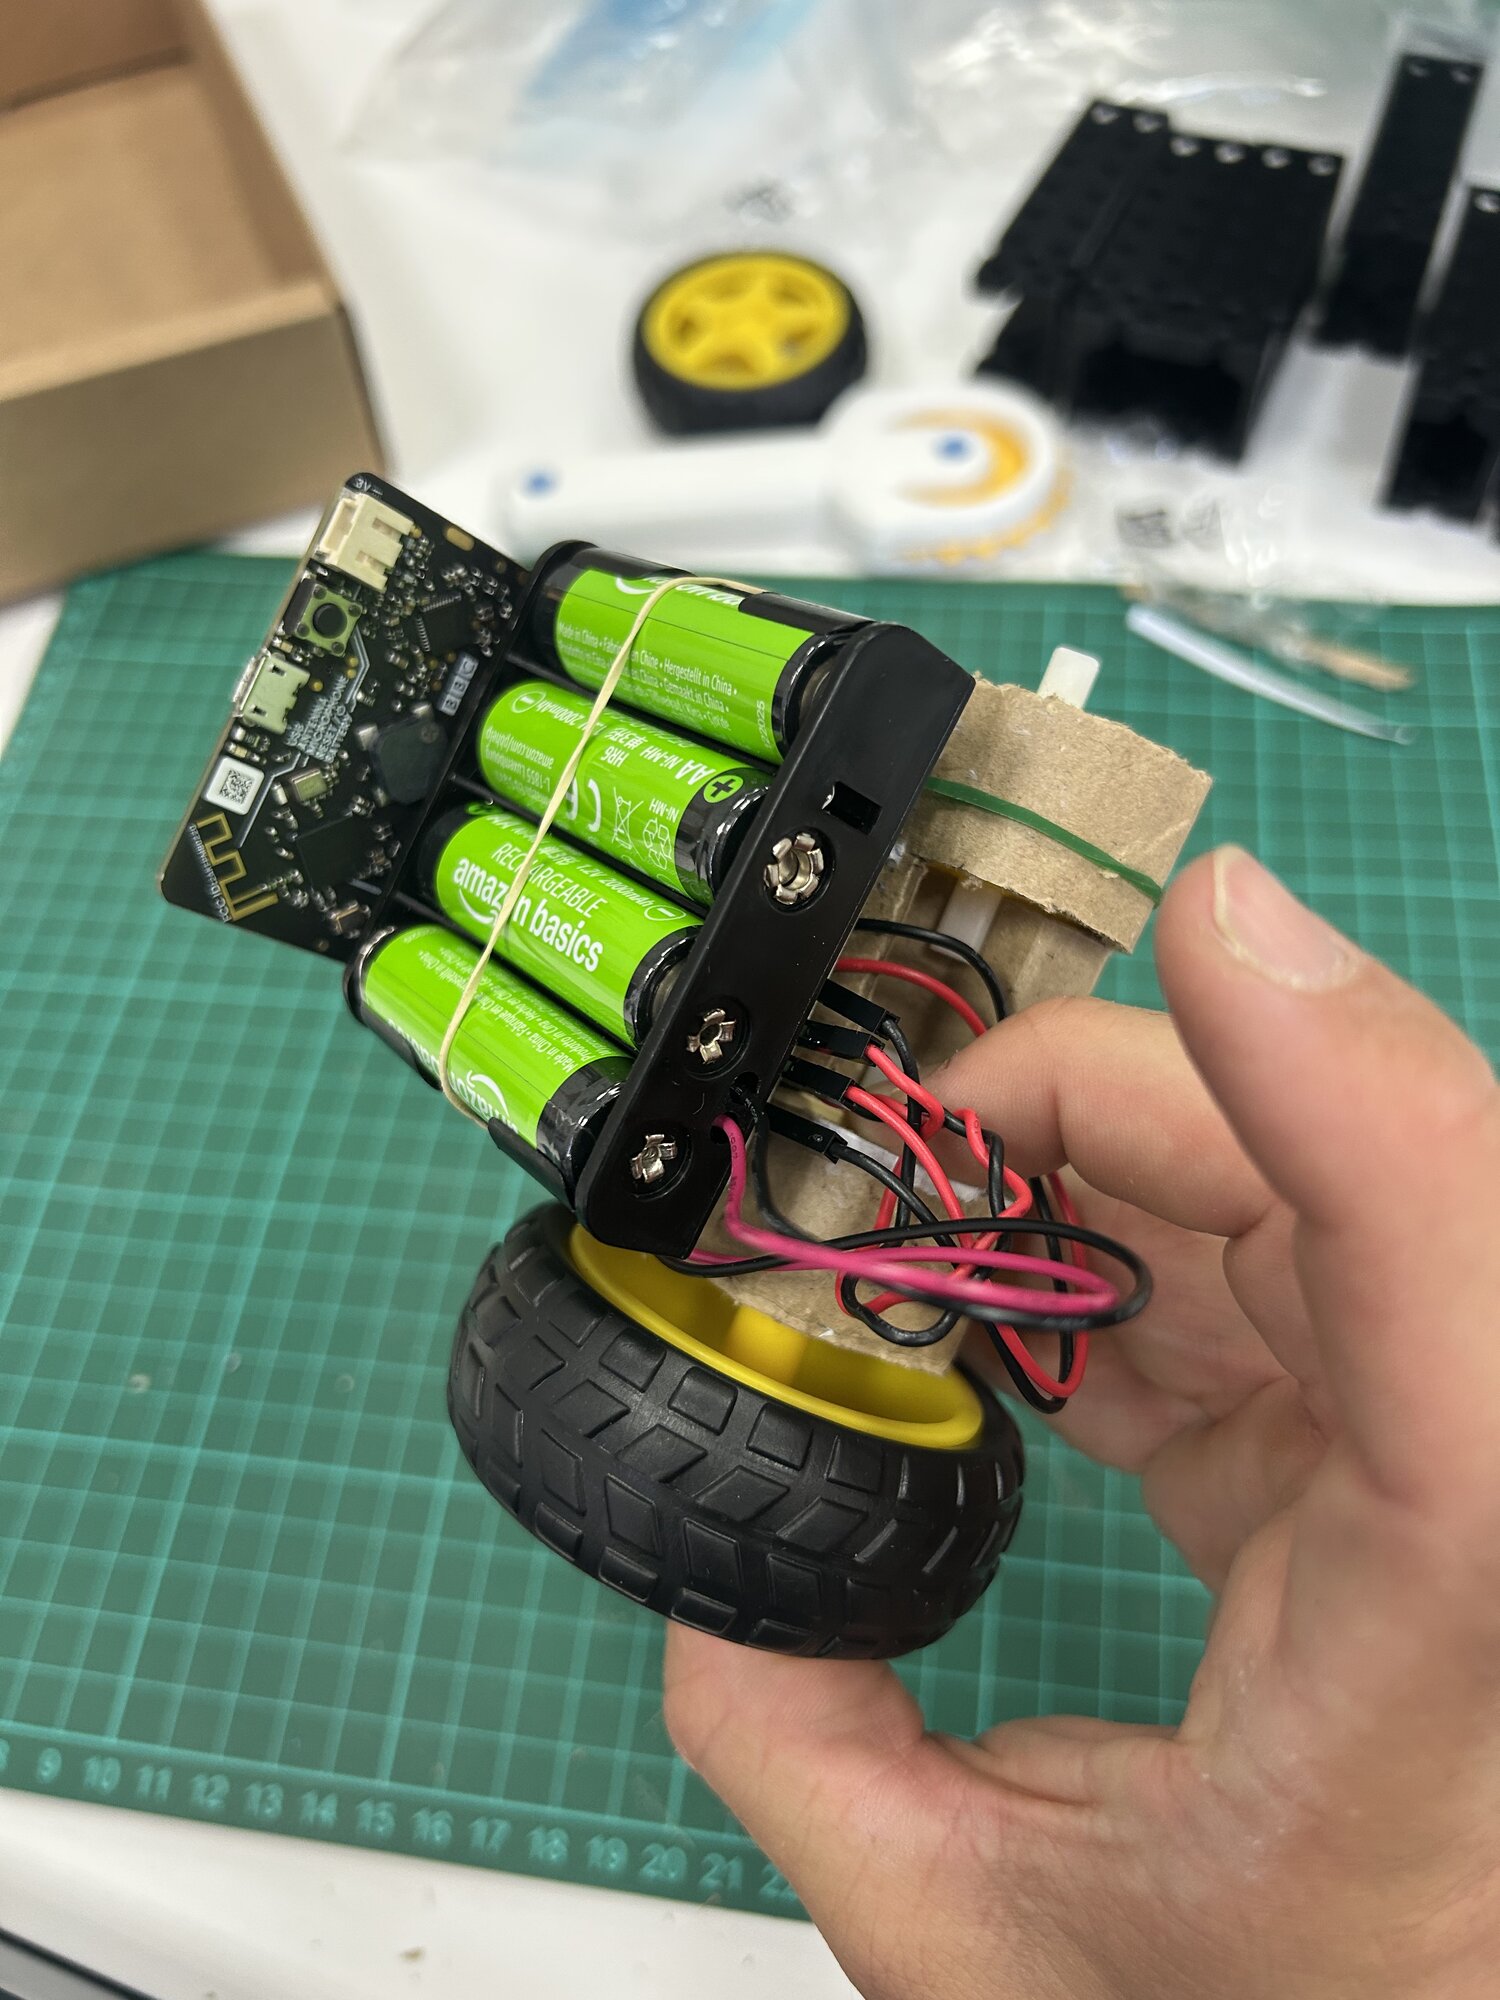
Carte sur l'étage du haut, accus par-dessus, un élastique. Fils ni coincés ni tendus.
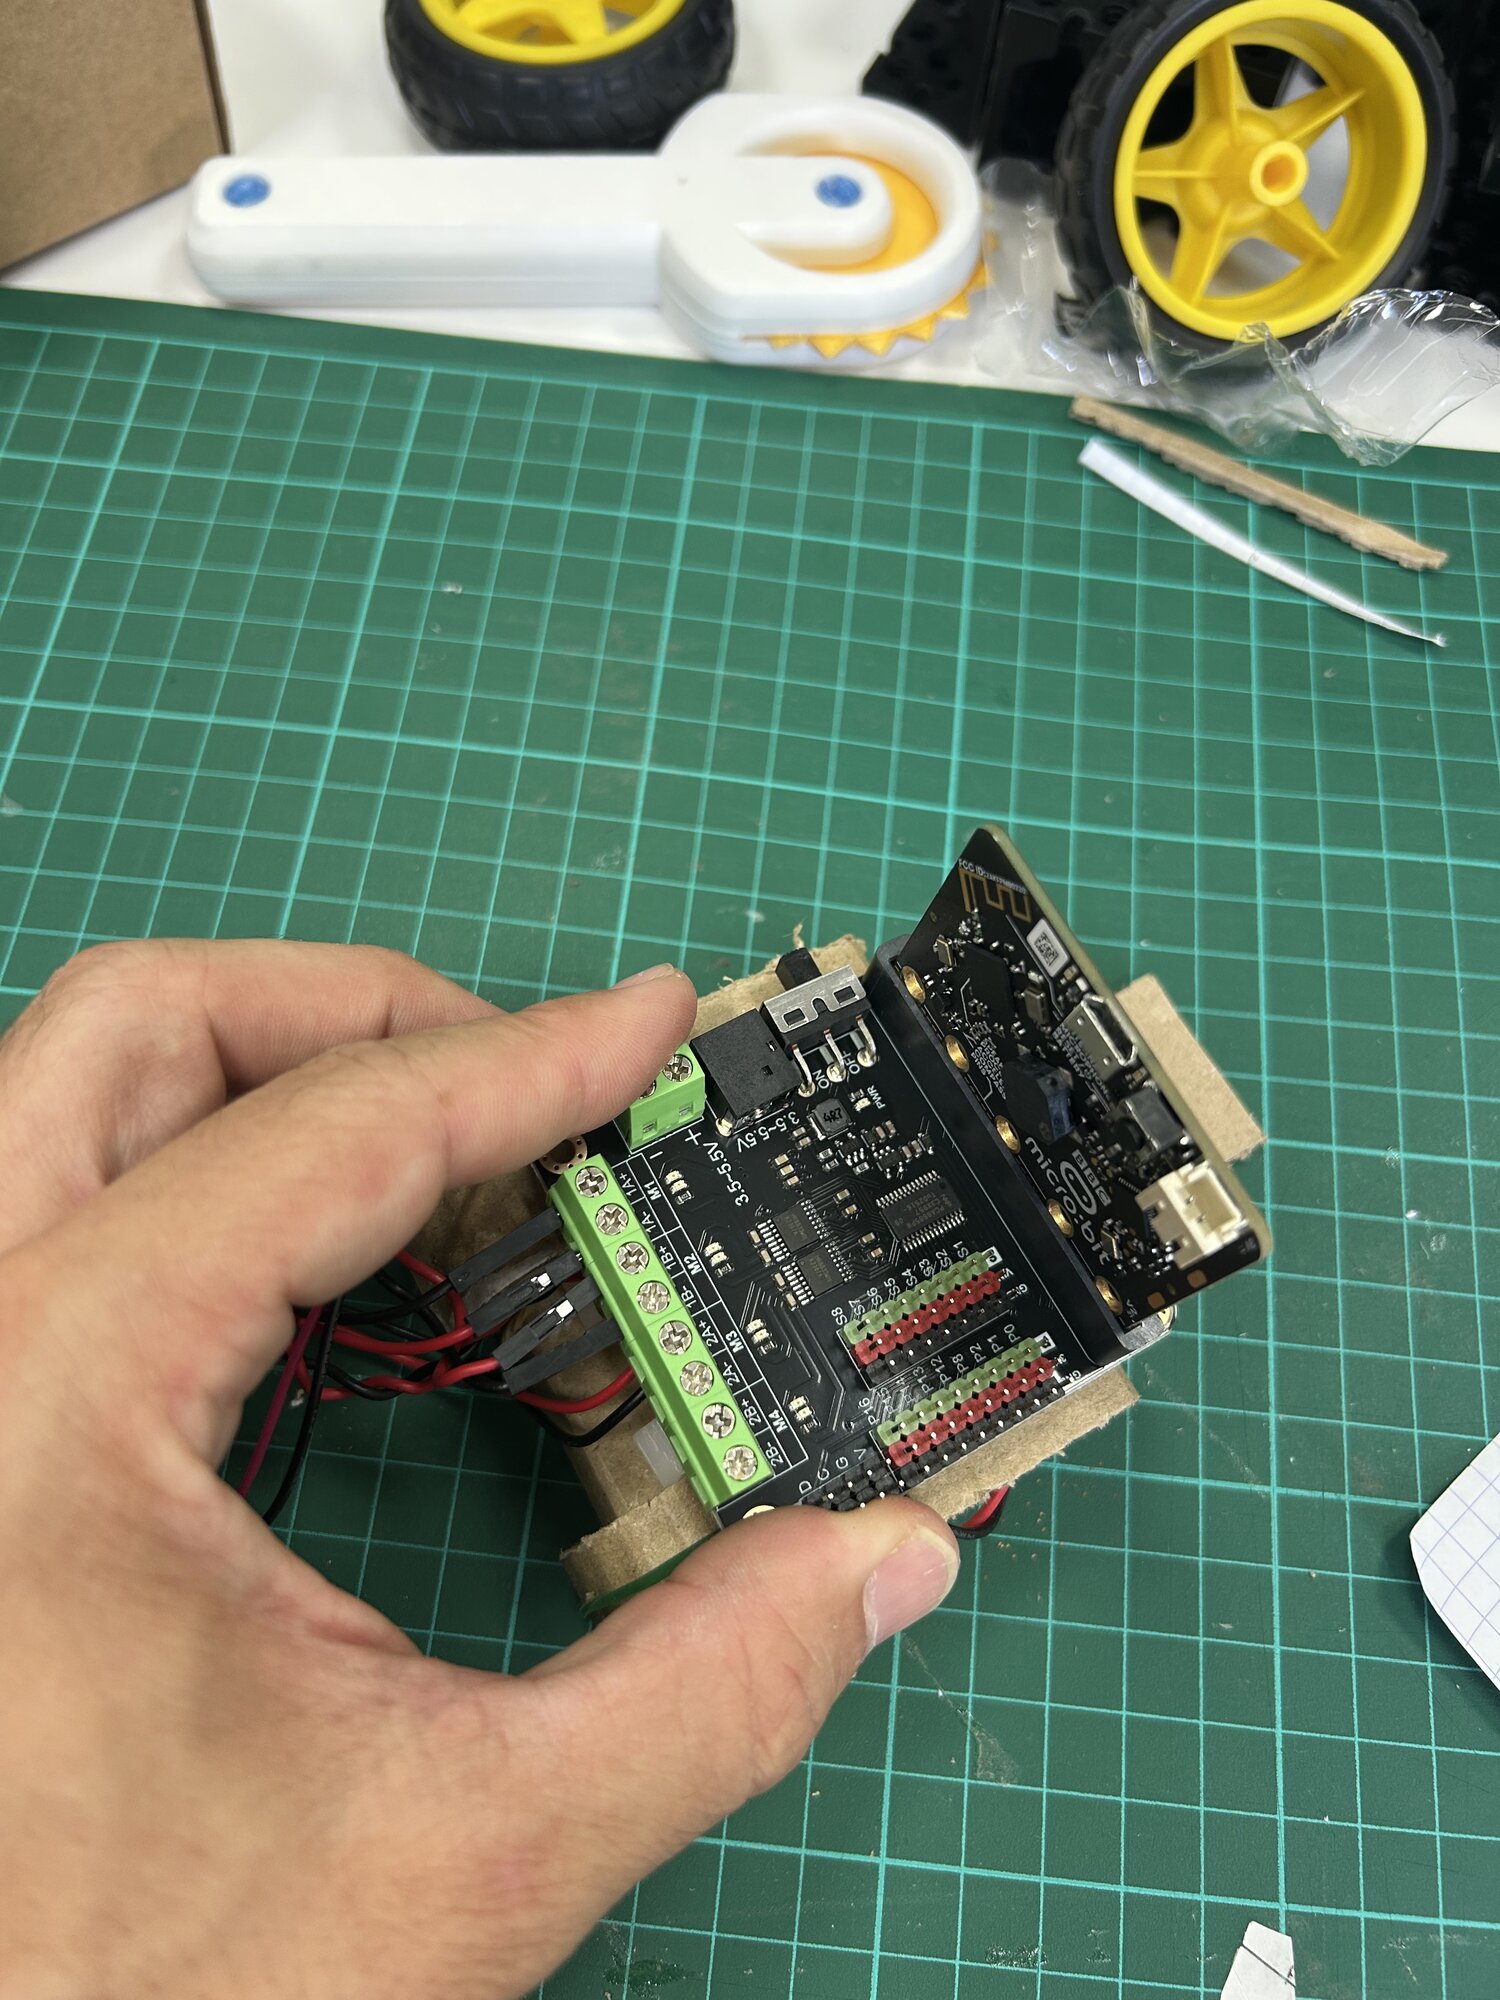
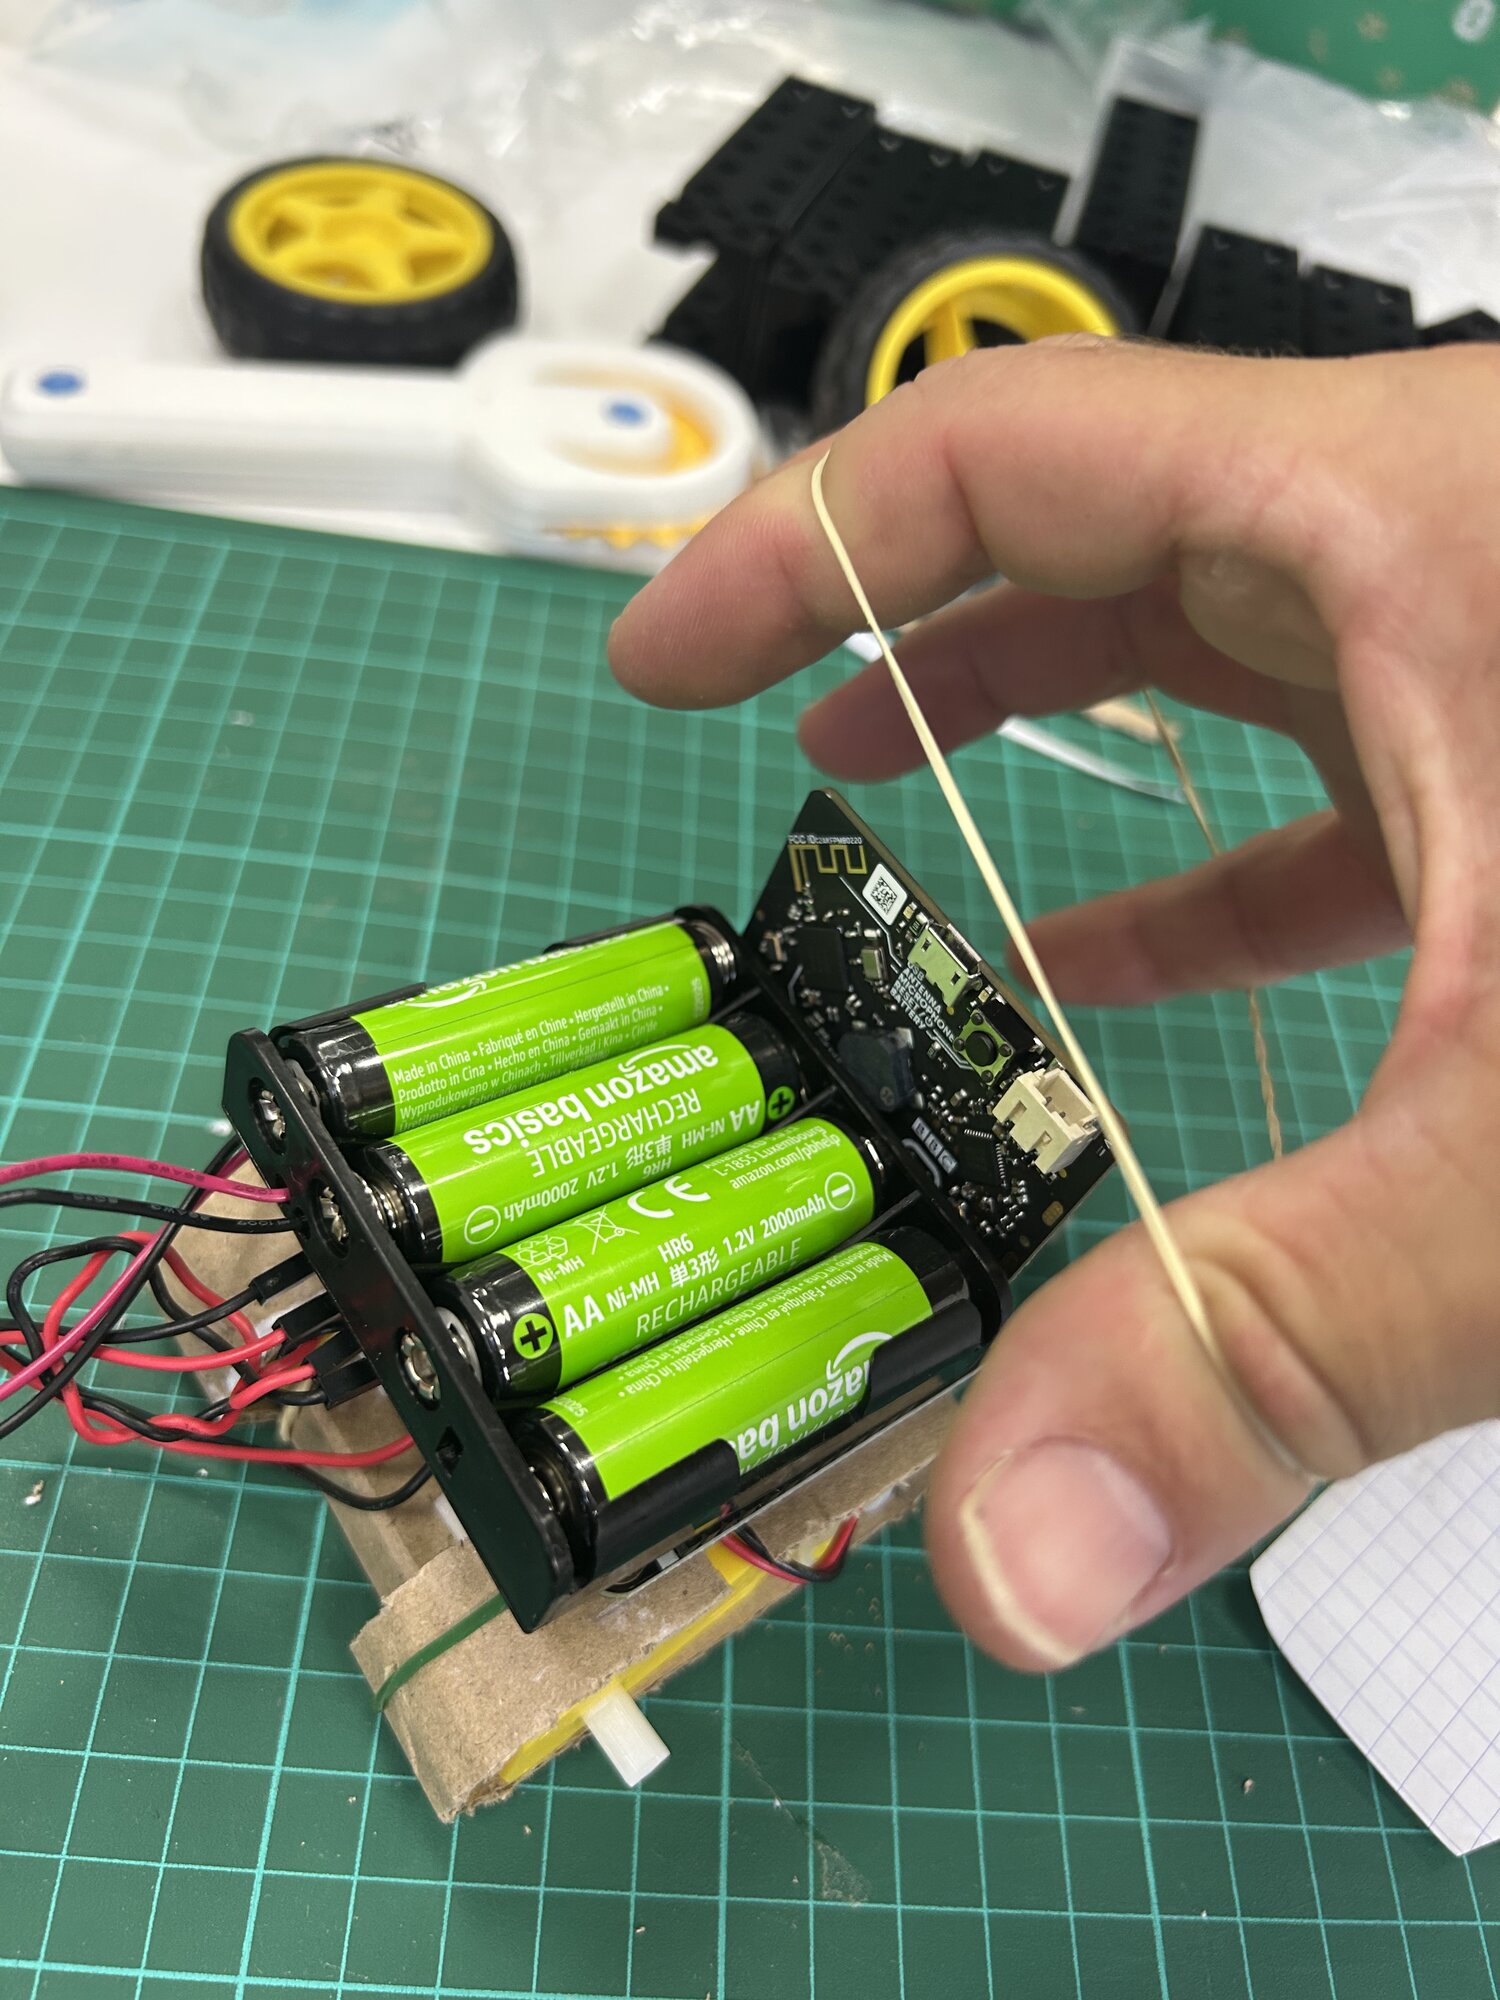
Les roues
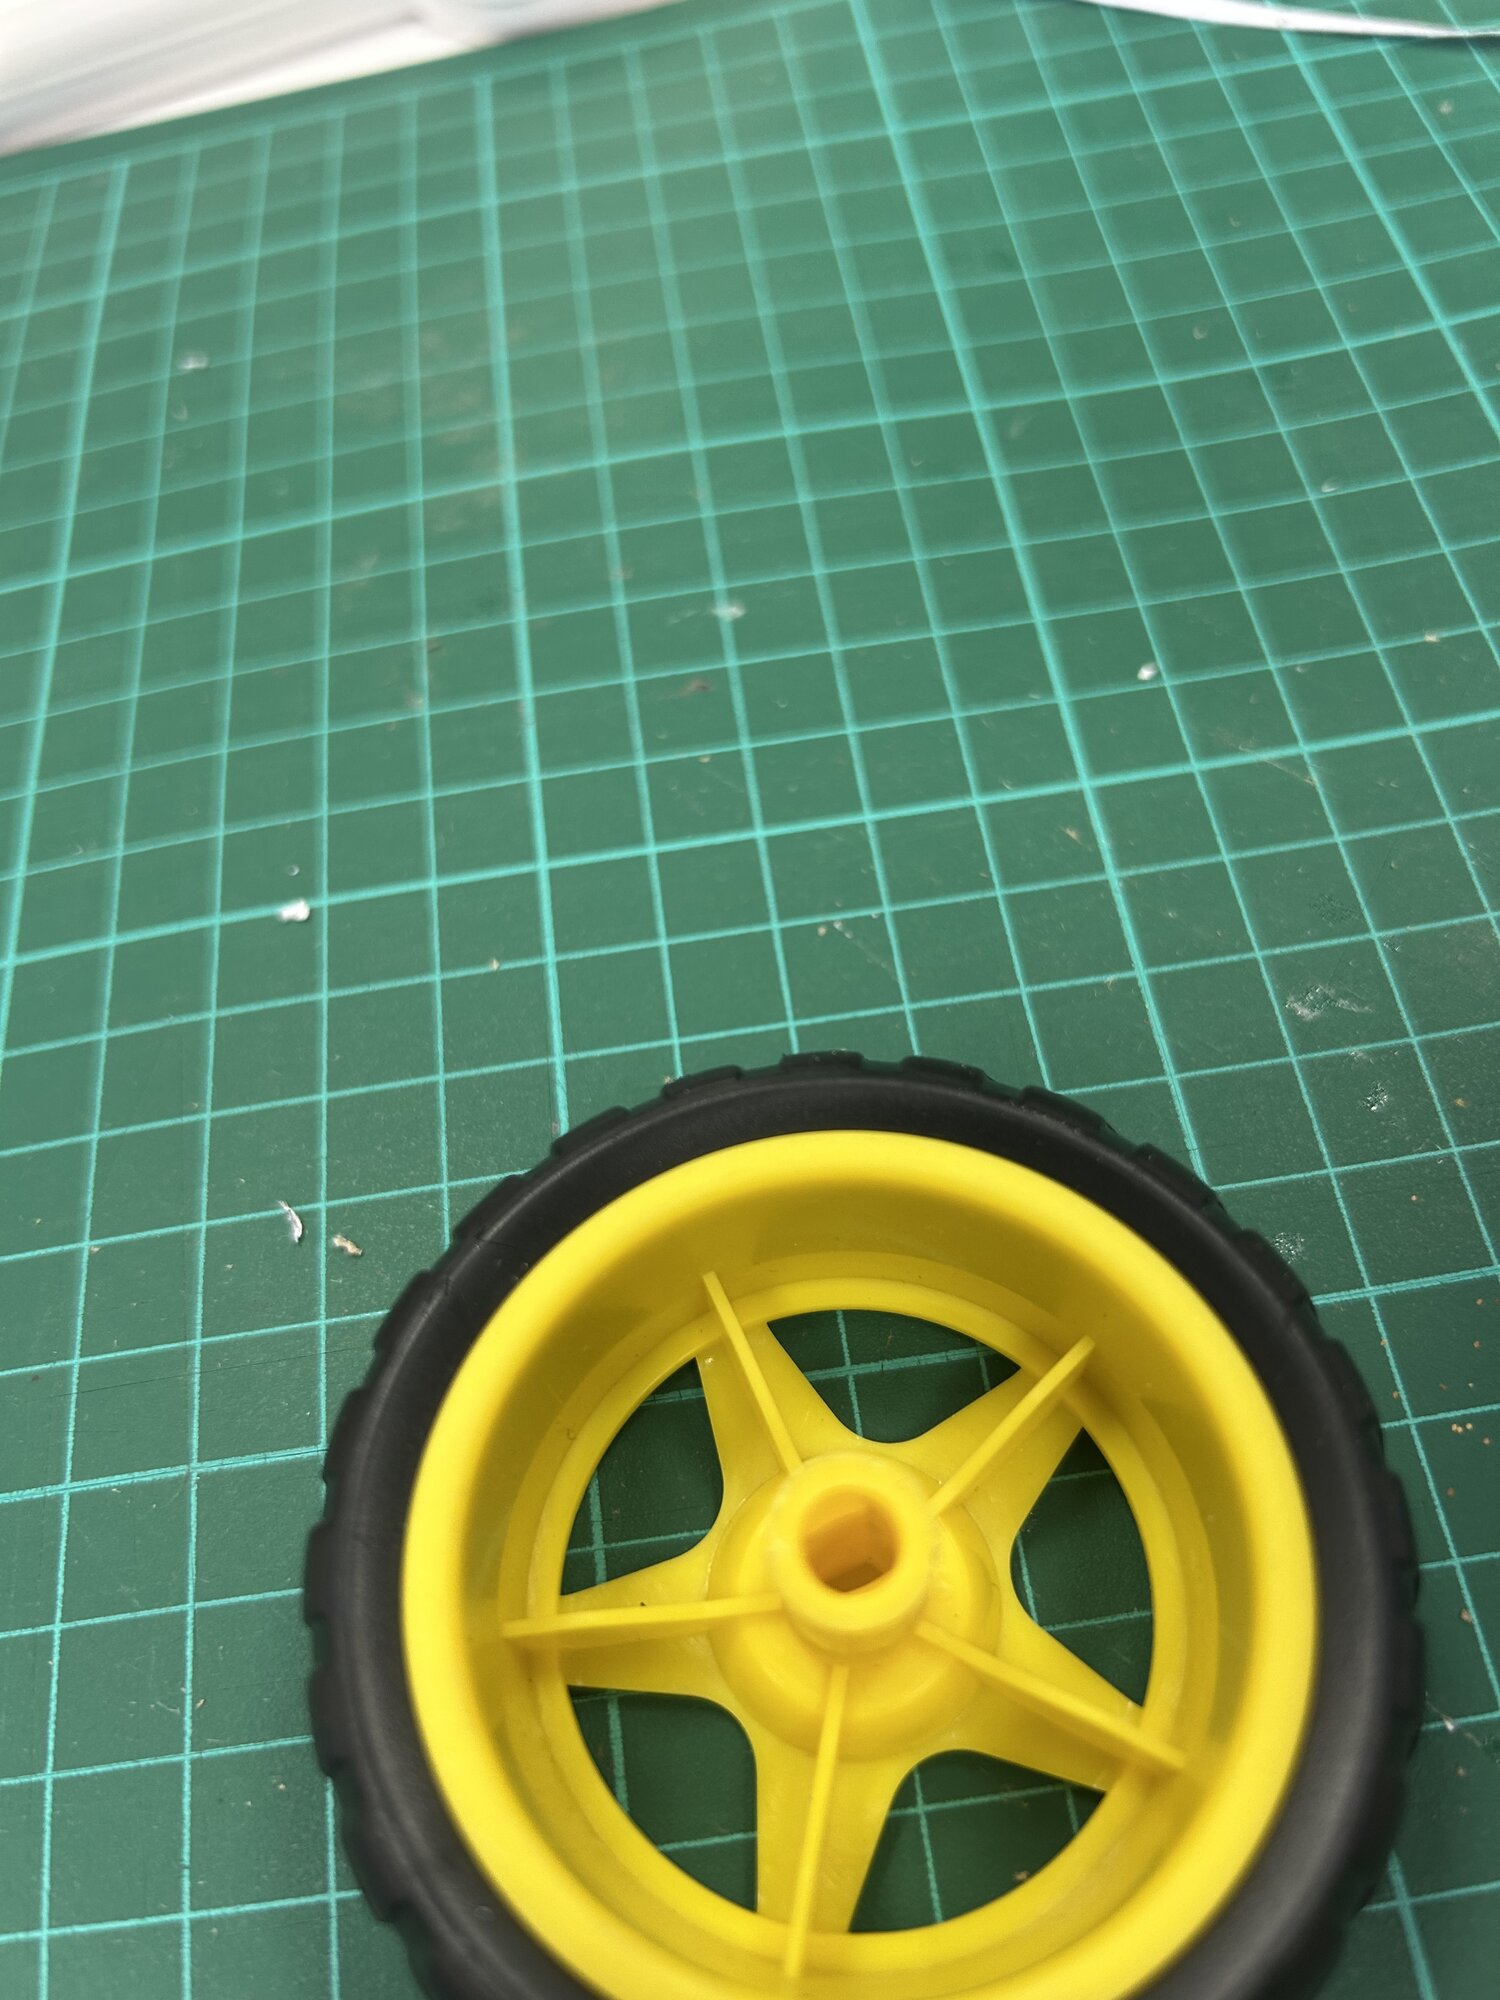
Languette arrière rabattue dessous et scotchée : c'est ta roue folle. Enfonce les deux roues sur les axes.
Règle le sens de rotation
Rover dans la boîte de test, interrupteur sur on. Un moteur tourne à l'envers : c'est normal. Inverse ses deux fils, ou passe son bloc en CCW. Note ton choix dans le carnet.
Ce que tu dois avoir à la fin
- Électronique testée, moteur
M1repéré - Châssis découpé, rabats d'équerre
- Moteurs fixés, roues qui tournent librement
- Carte et accus sanglés
- Les deux roues poussent dans le même sens
- Le rover roule sans l'ordinateur
- Ton carnet de bord rempli
Avant de partir
Matériel dans ton bac, chutes triées, cutter rendu, accus en charge.