Séance 4 — Fabrique ta télécommande
- Ta plaque et tes mouvements : ta plaque est sur ton rover, et tes cinq mouvements marchent.
- Ta télécommande lit l'inclinaison : un point s'allume du côté où tu inclines la carte.
- Ta télécommande envoie l'ordre : elle envoie par radio un des cinq mots du protocole.
1. Ta plaque et tes mouvements
Récupère ta plaque
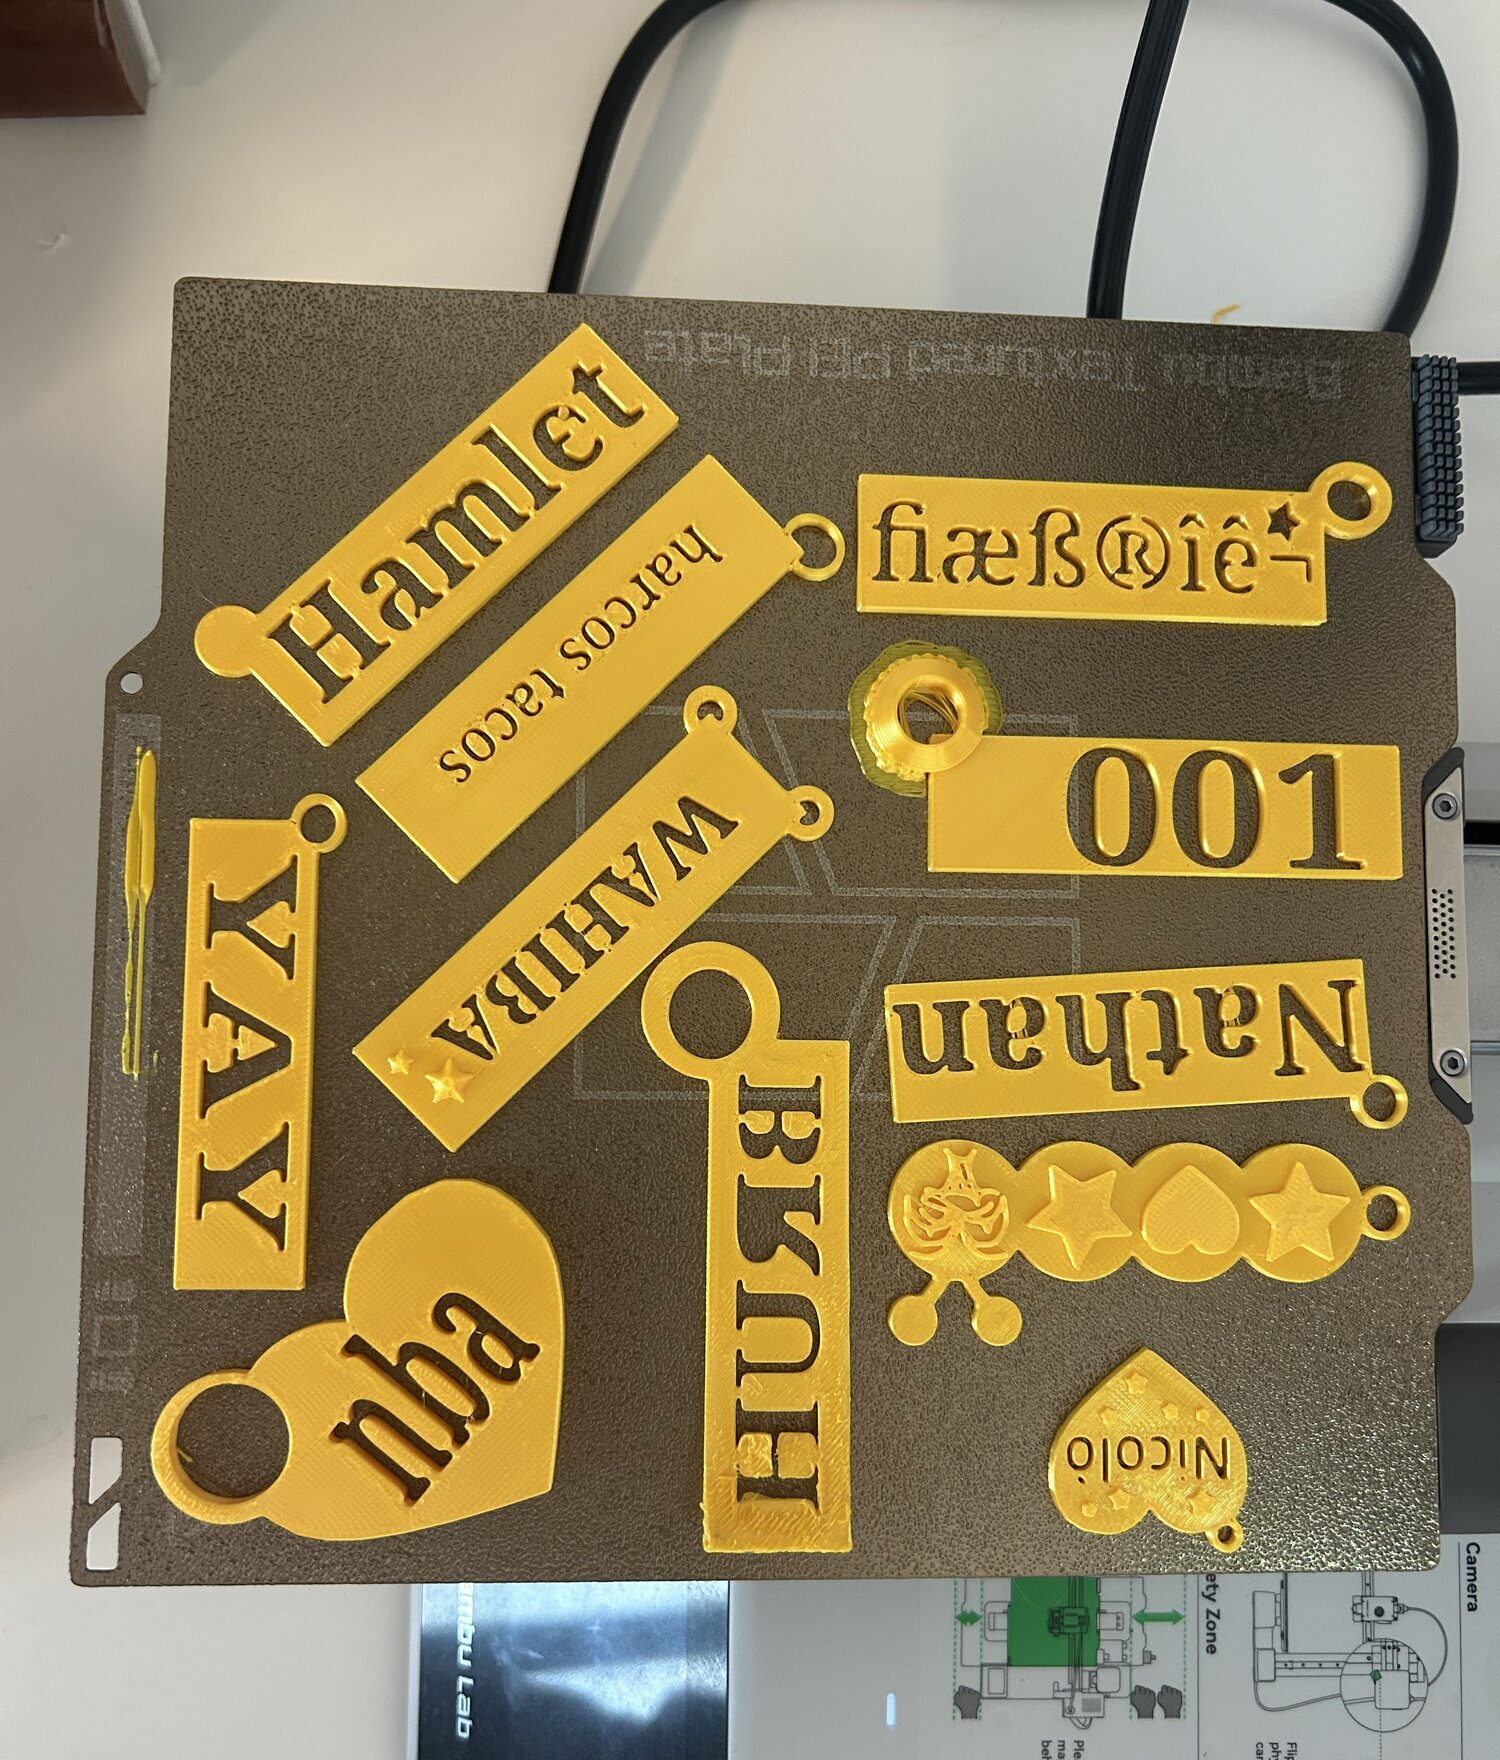
Regarde-la de près avant de la monter : les couches, les lettres, ce qui a bavé. Puis glisse-la sous les élastiques de ton rover.
Termine tes mouvements
Tes cinq fonctions ne sont pas finies ? → Tes quatre autres mouvements
Point de contrôle
Montre tes cinq mouvements à l'animateur : il te donne ta seconde carte.
2. Ta télécommande lit l'inclinaison
Ce que tu vas obtenir : le point du côté où tu penches la carte s'allume, le centre à plat.
Cette carte ne monte jamais sur le rover
C'est ta télécommande. Elle reste dans ton bac entre les séances.
Lis les valeurs du capteur
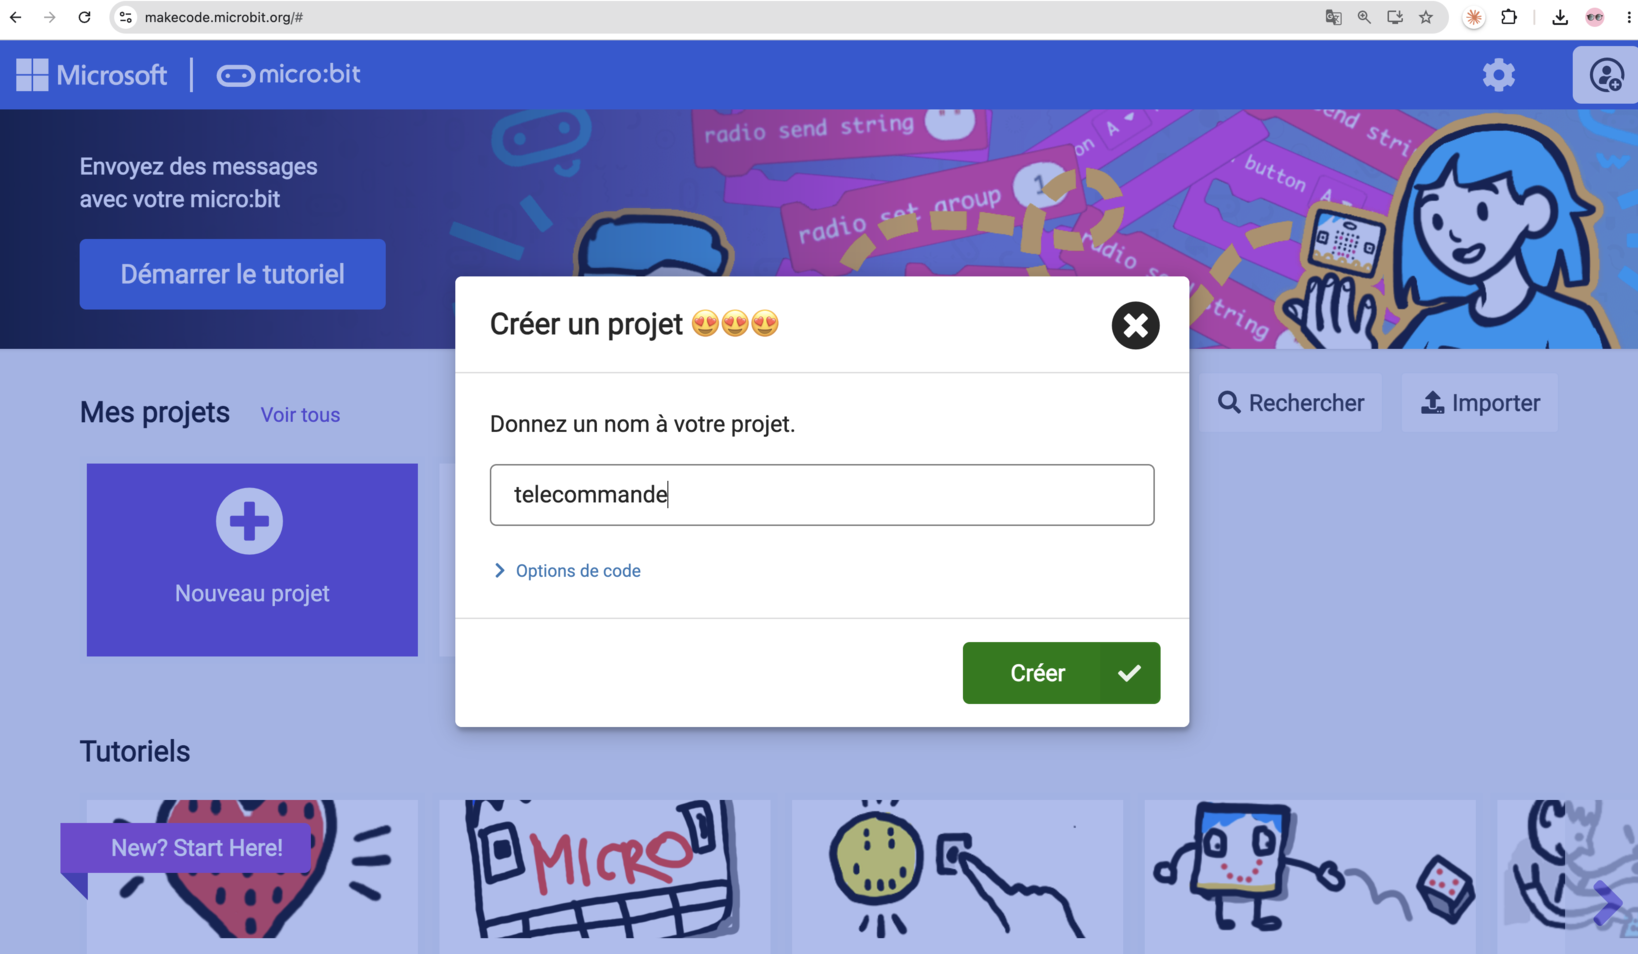
Nouveau projet MakeCode, nommé telecommande.
Regarde les chiffres avant de décider. Dans toujours, écris deux valeurs de l'accéléromètre : x (gauche, droite) et y (avant, arrière).
série écrire valeur est dans Avancé → Communication Série, accélération (mg) dans Entrée.
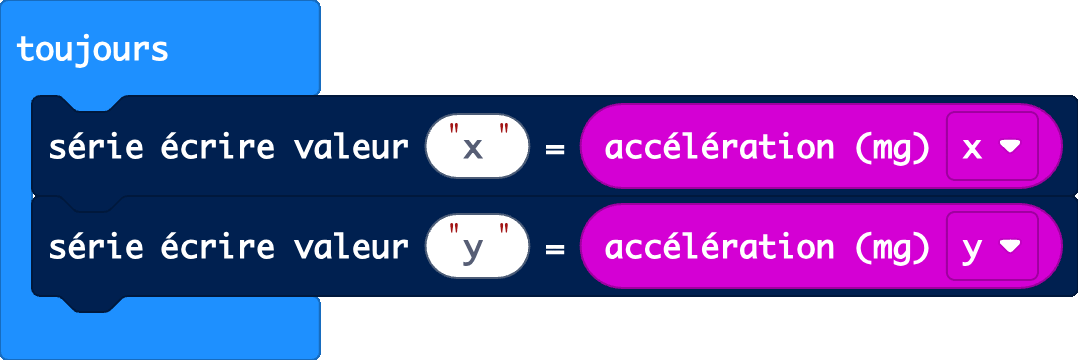
Téléverse, garde le câble branché, puis clique sur Afficher données Appareil. Penche la carte et regarde les courbes de x et de y.
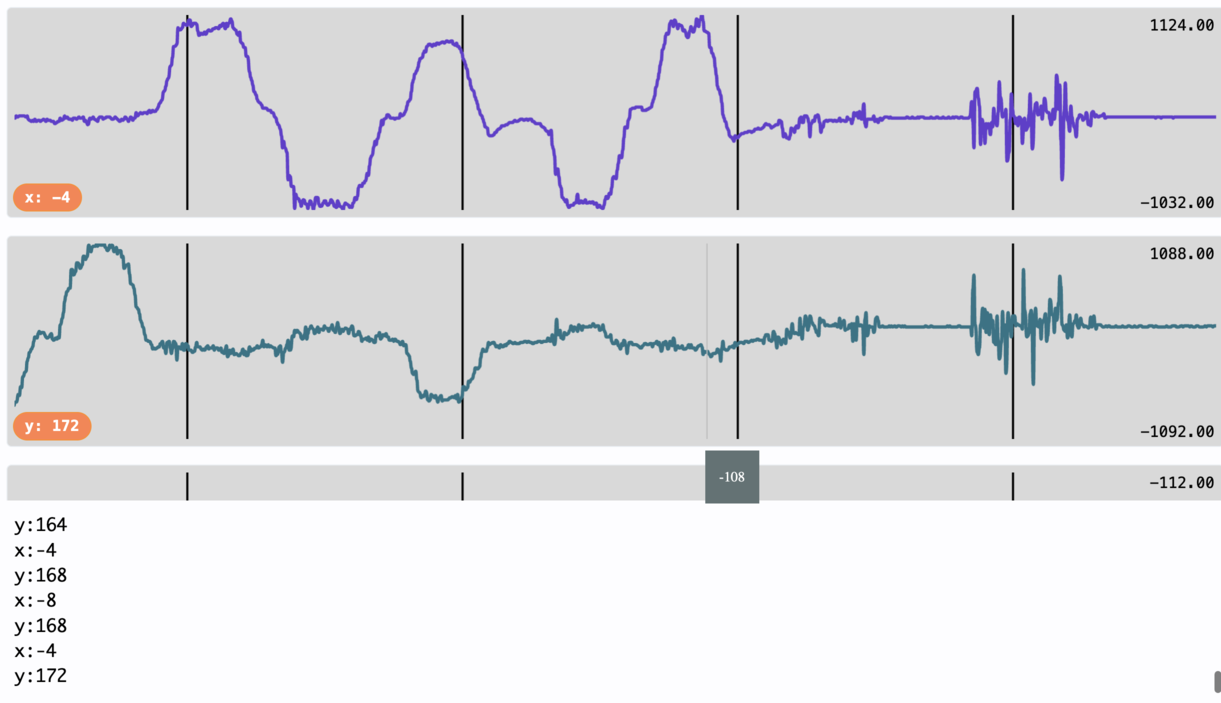
Incline la carte dans chaque direction, et remplis ce tableau :
| Tu inclines la carte | Quelle courbe bouge ? | Elle monte ou elle descend ? |
|---|---|---|
| Vers l'avant | ||
| Vers l'arrière | ||
| À gauche | ||
| À droite |
Carte à plat, autour de quelle valeur sont x et y ?
Ce tableau, c'est ton programme : chaque ligne deviendra un si.
Transforme la mesure en décision
→ Les capteurs, et la décision
Le capteur donne un nombre, toi tu veux une direction. Il te faut un seuil : la valeur à partir de laquelle la carte est vraiment penchée.
- Prends
si … alors, dans Logique. Sa condition sera par exempleaccélération (mg) y < -200: « si la carte penche vers l'avant ». - Dans la branche,
allumer x y, dans LED, allume un point de l'écran. - Le point s'allume trop tôt ou trop tard ? Change le seuil.
Les x et y de l'écran LED sont la colonne et la ligne du point. Rien à voir avec ceux de l'accéléromètre.
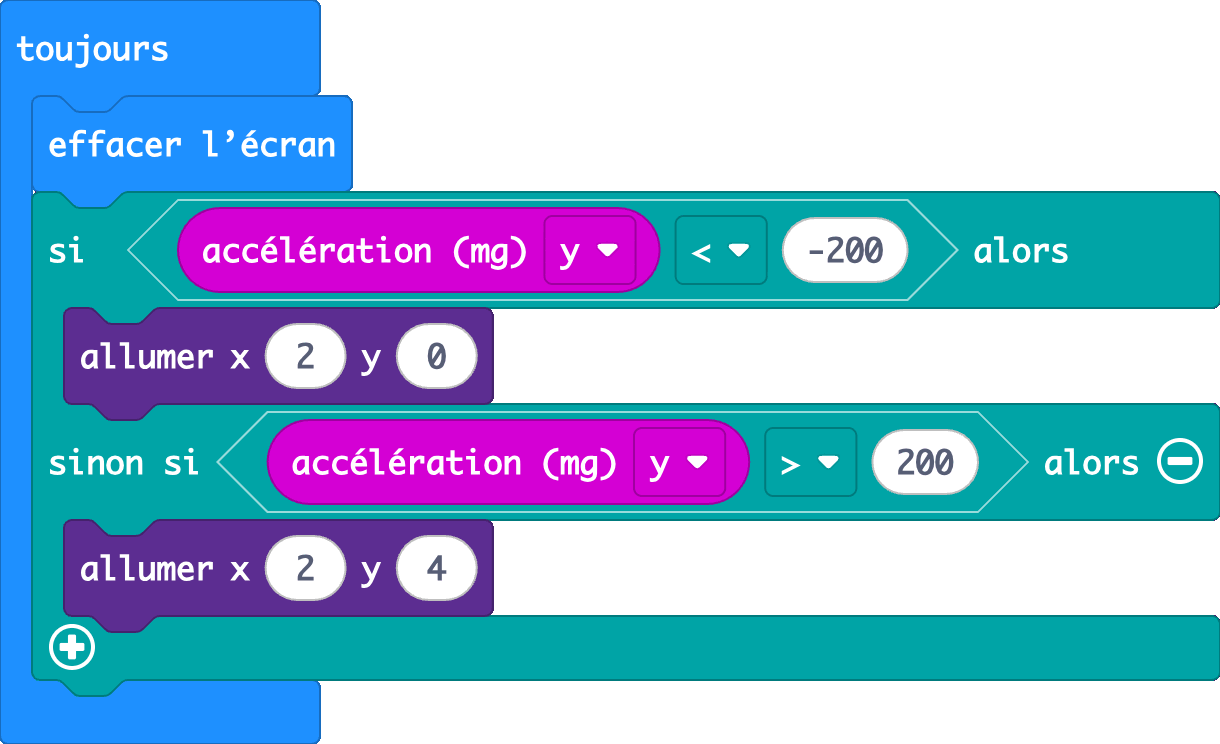
−200 et 200 sont les seuils de cette télécommande. Trouve les tiens.
À toi : la gauche et la droite
Avec accélération (mg) x, ajoute deux sinon si pour la gauche et la droite. Termine par un sinon qui allume le centre.
La solution
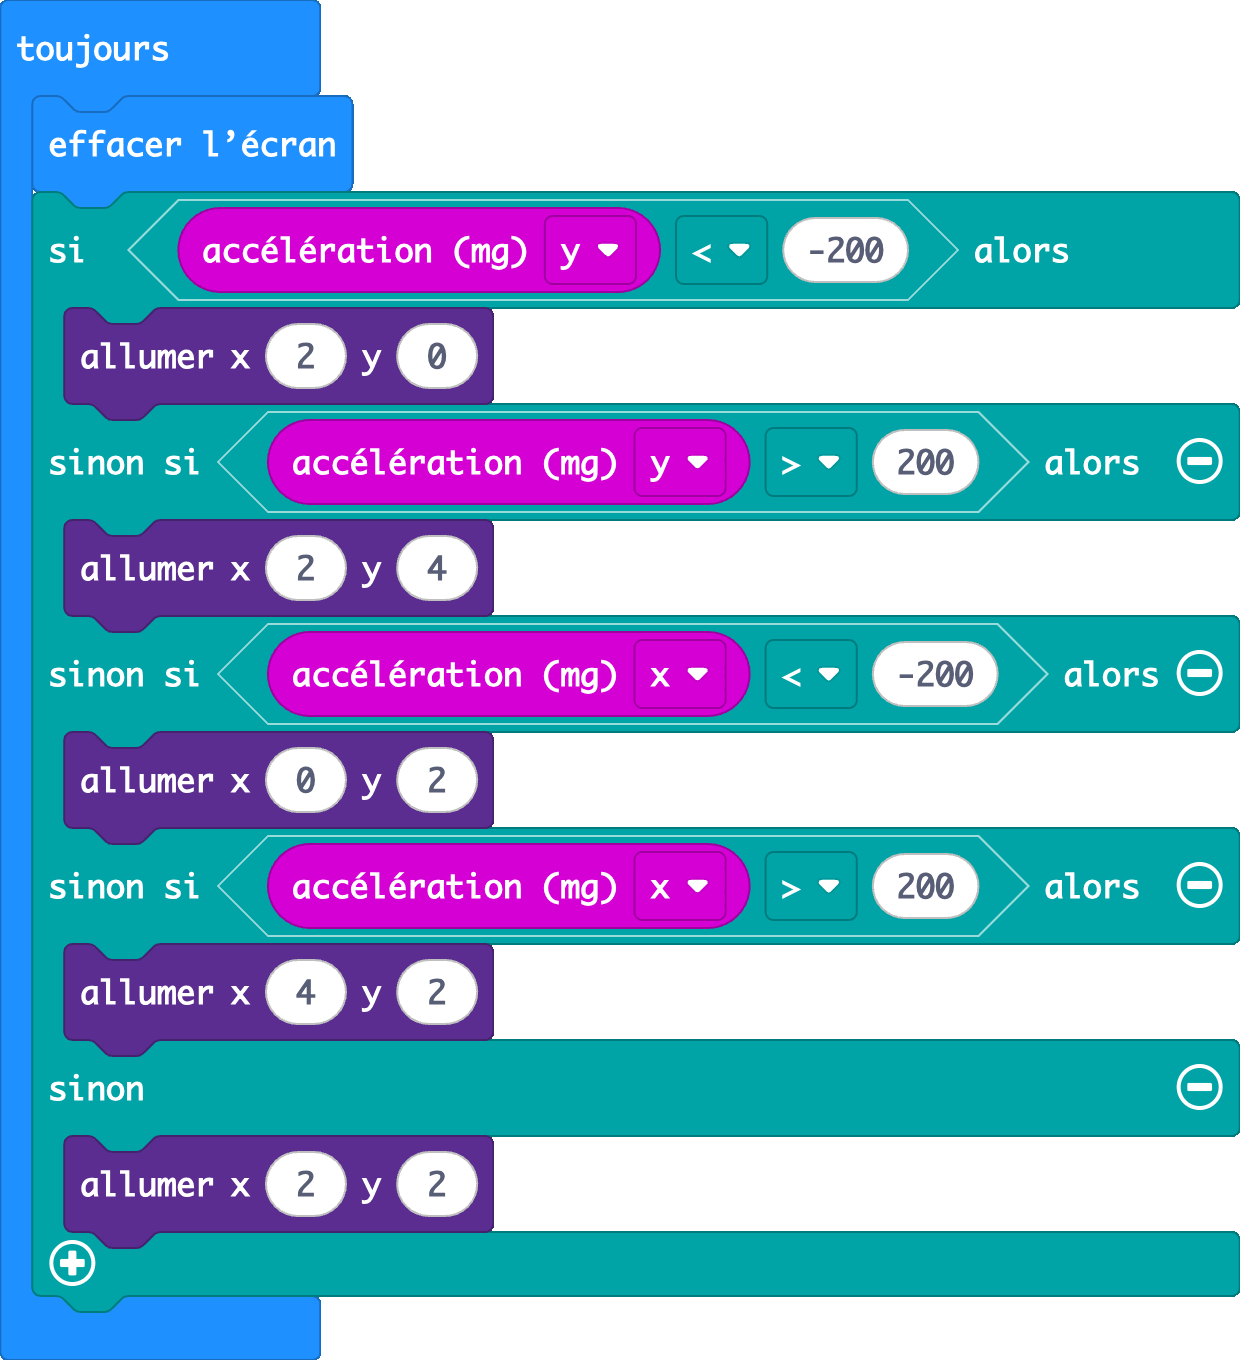
Le premier test vrai gagne, les suivants ne sont même pas lus.
effacer l'écran en tête de boucle éteint tout à chaque tour, puis un seul point se rallume. Le centre allumé à plat te montre que ton programme tourne.
Ça marche si…
Chaque inclinaison allume son point, et le centre s'allume carte à plat.
3. Ta télécommande envoie l'ordre
Ce que tu vas obtenir : à chaque inclinaison, ta télécommande envoie par radio le mot du protocole. Ton rover le recevra en séance 5.
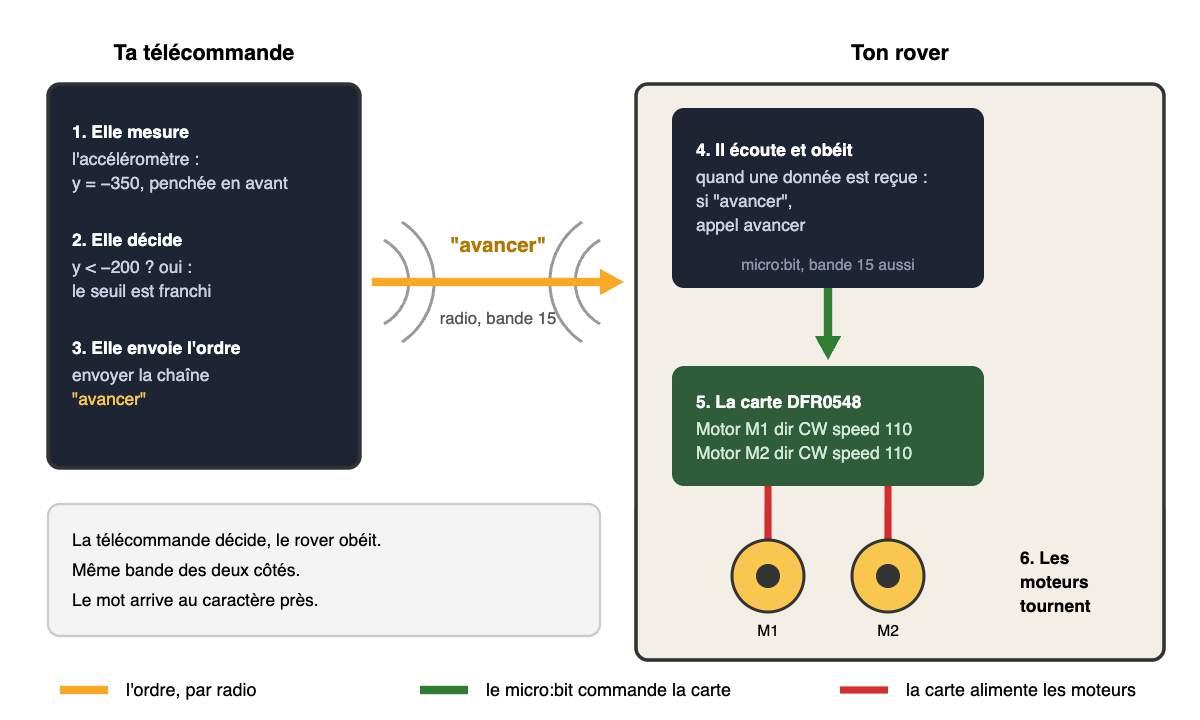
Dans la salle, une douzaine de télécommandes émettent en même temps. Pour ne pas piloter le rover du voisin, chacun prend sa bande de fréquence : le numéro de ton poste. Dans au démarrage, radio régler la bande de fréquence, dans Radio :
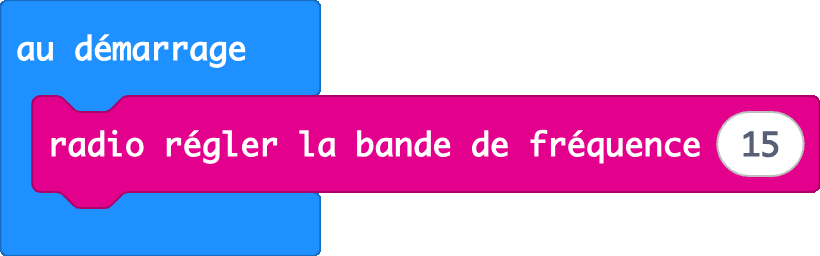
Ici, le poste 15. Toi, mets ton numéro.
Dans la première branche de ton programme, ajoute envoyer la chaîne … par radio, dans Radio, avec le mot "avancer" :
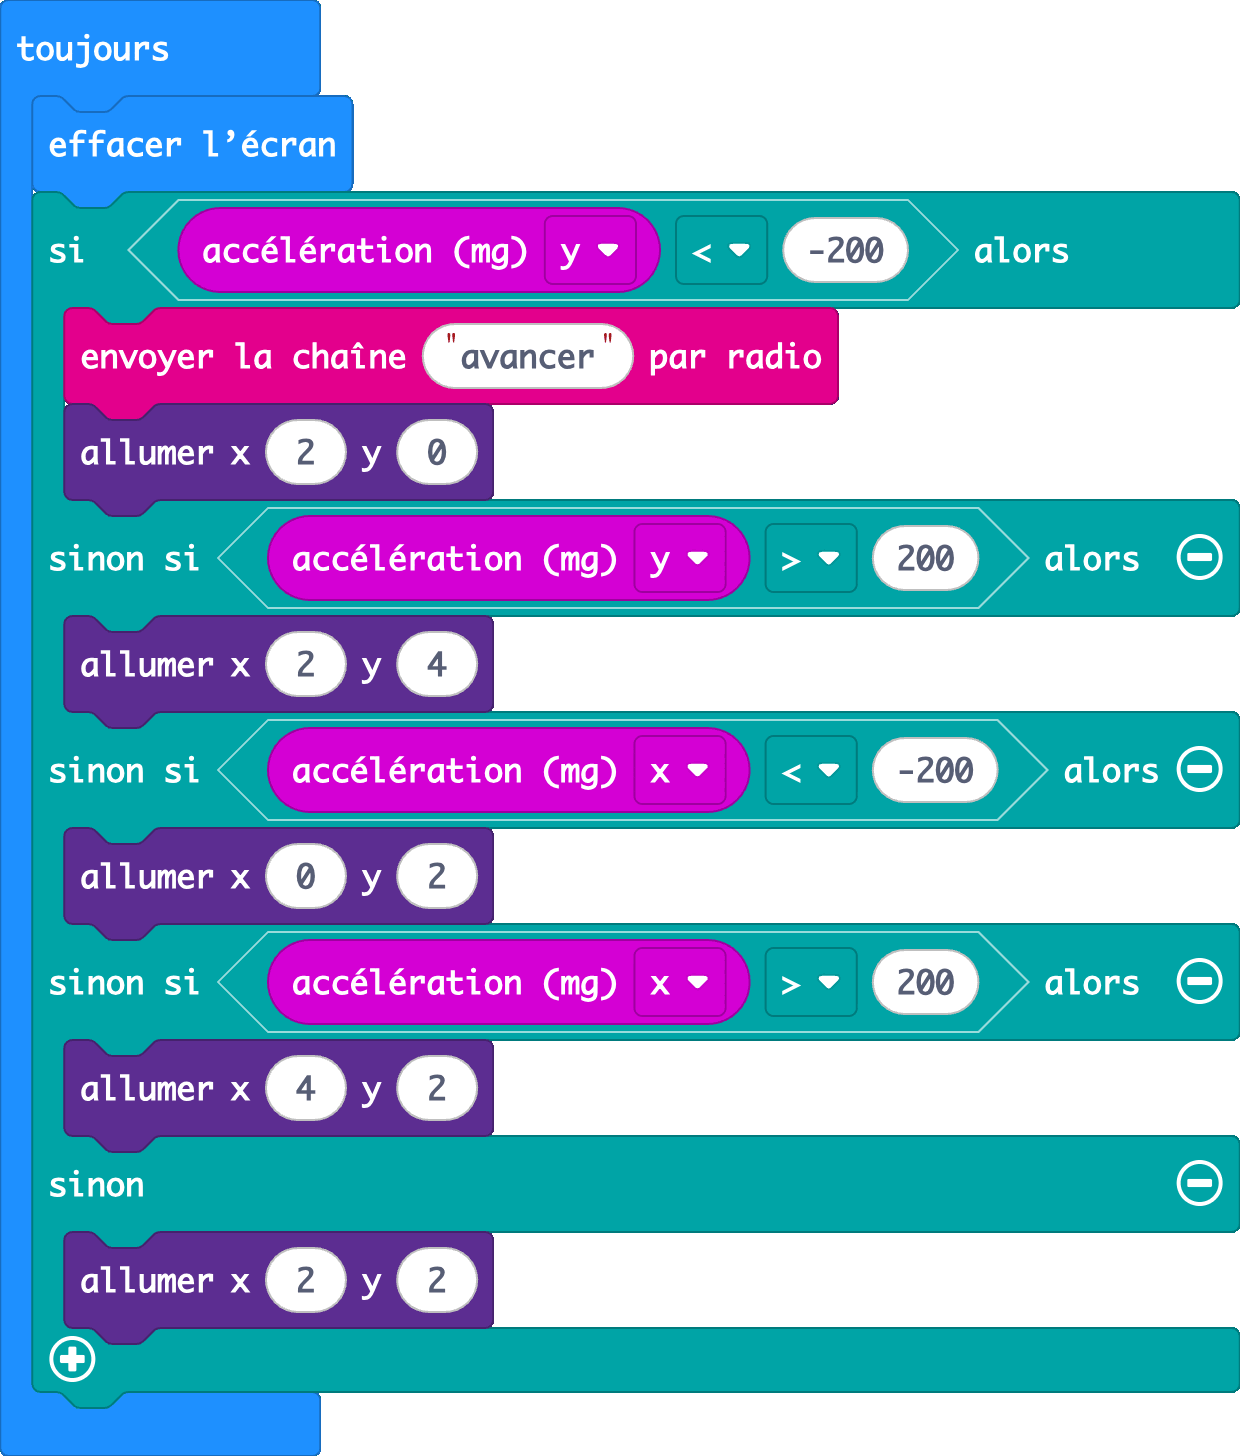
| Quand tu penches | Mot envoyé |
|---|---|
| Vers l'avant | avancer |
| Vers l'arrière | reculer |
| À gauche | gauche |
| À droite | droite |
| À plat | arreter |
Au caractère près
arreter s'écrit sans accent. Un mot mal écrit arrive, mais le rover ne le reconnaît pas.
À toi : tes cinq ordres
Complète les quatre autres branches en suivant le tableau. Puis ajoute une pause (ms) de 100 tout en bas du toujours : sans elle, ta carte envoie des centaines de messages par seconde et le rover prend du retard. Dix par seconde suffisent.
La solution
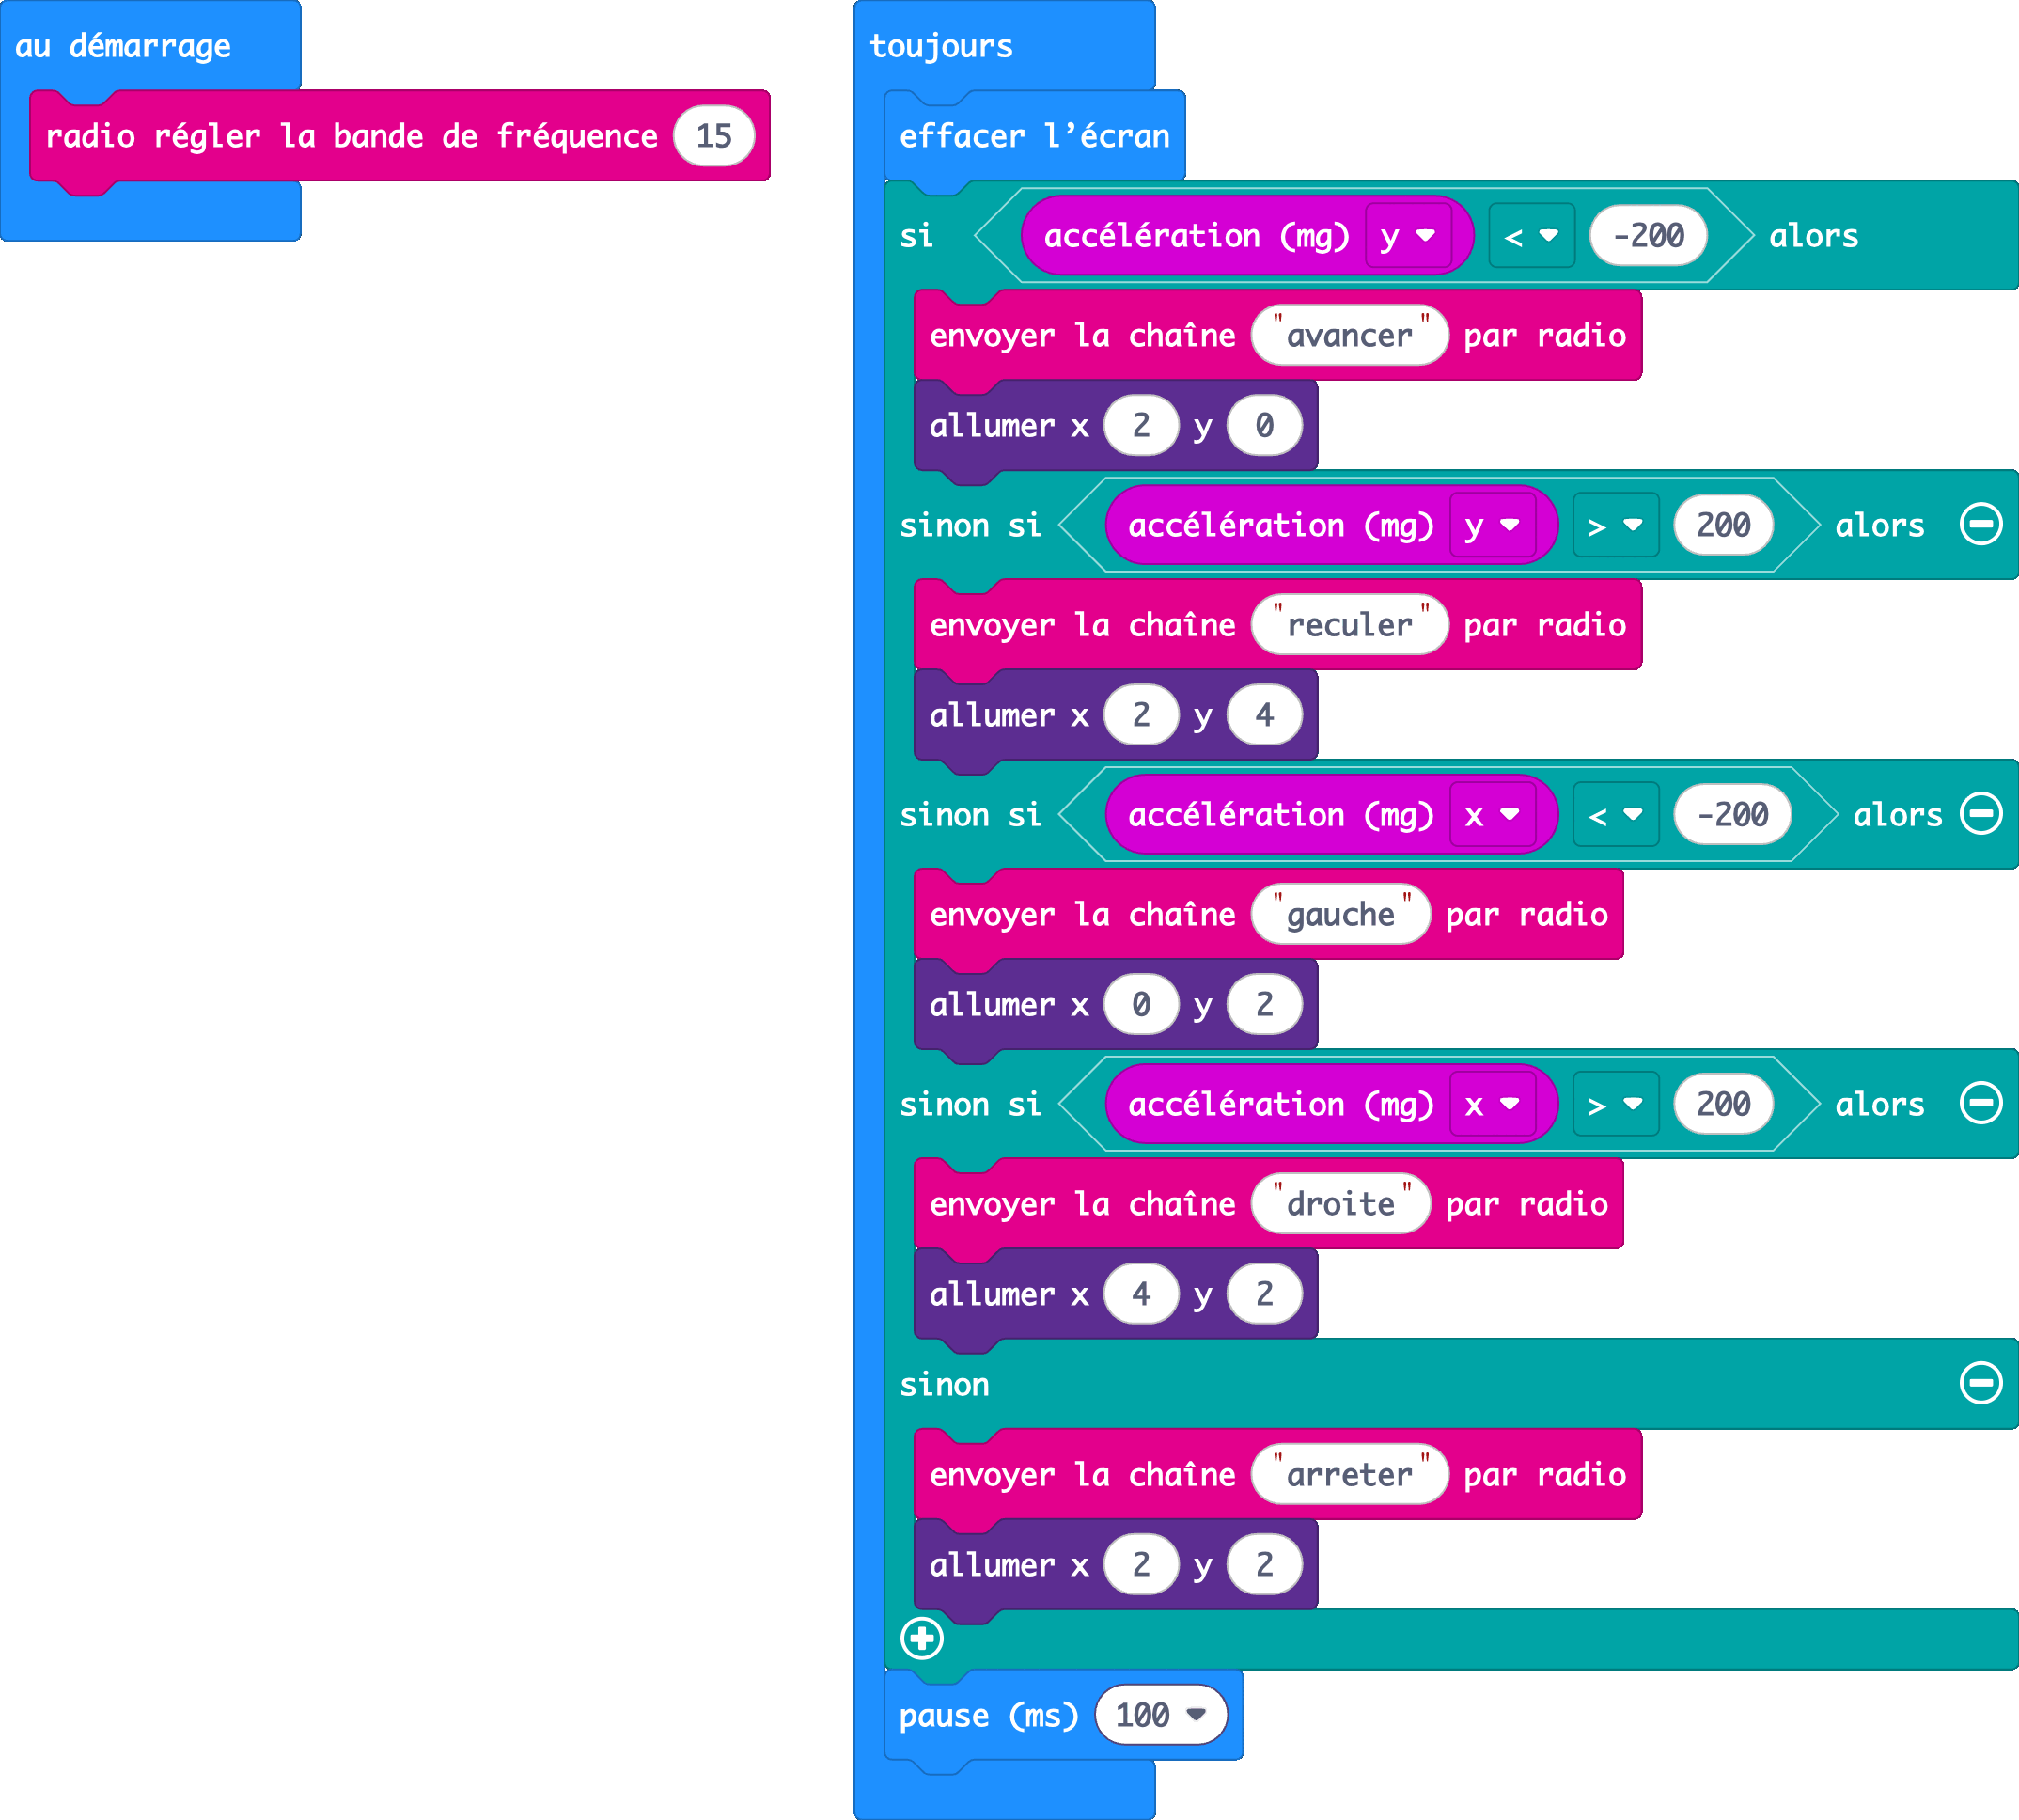
Point de contrôle
Montre ton programme à l'animateur : il vérifie ta bande et tes cinq mots.
Va plus loin
- Trop sensible, ou pas assez ? Deux nombres décident de ça dans ta télécommande. Trouve lesquels, et dans quel sens les faire varier.
- Ta télécommande à ton nom. À l'allumage, elle fait défiler ton prénom :
afficher texte, dans Base, placé dansau démarrage.