Séance 8 — Pilotez votre rover en vitesse
Nouveau concept : une clé et une valeur
Un message radio peut porter un mot et un nombre. Votre télécommande enverra chaque mot avec une vitesse : plus on penche, plus le rover va vite. L'animateur le montre en début de séance.
- La télécommande envoie la vitesse : chaque mot part avec un nombre, d'autant plus grand que tu penches.
- Le rover prend la vitesse : tu penches un peu, il roule doucement ; tu penches fort, il accélère.
Répartissez-vous le travail : la télécommande d'un côté, le rover de l'autre. Pas le temps de tout faire ? Commencez par ce qui compte le plus pour votre rover.
1. La télécommande envoie la vitesse
Ce que tu vas obtenir : ta télécommande envoie chaque mot avec un nombre, d'autant plus grand que tu penches.
Ta télécommande va envoyer chaque mot avec une valeur de 0 à 1023 : la vitesse. Elle le fait avec envoyer la valeur … = …, dans Radio. La valeur, c'est l'inclinaison : valeur absolue, dans Maths, la rend positive dans les deux sens.
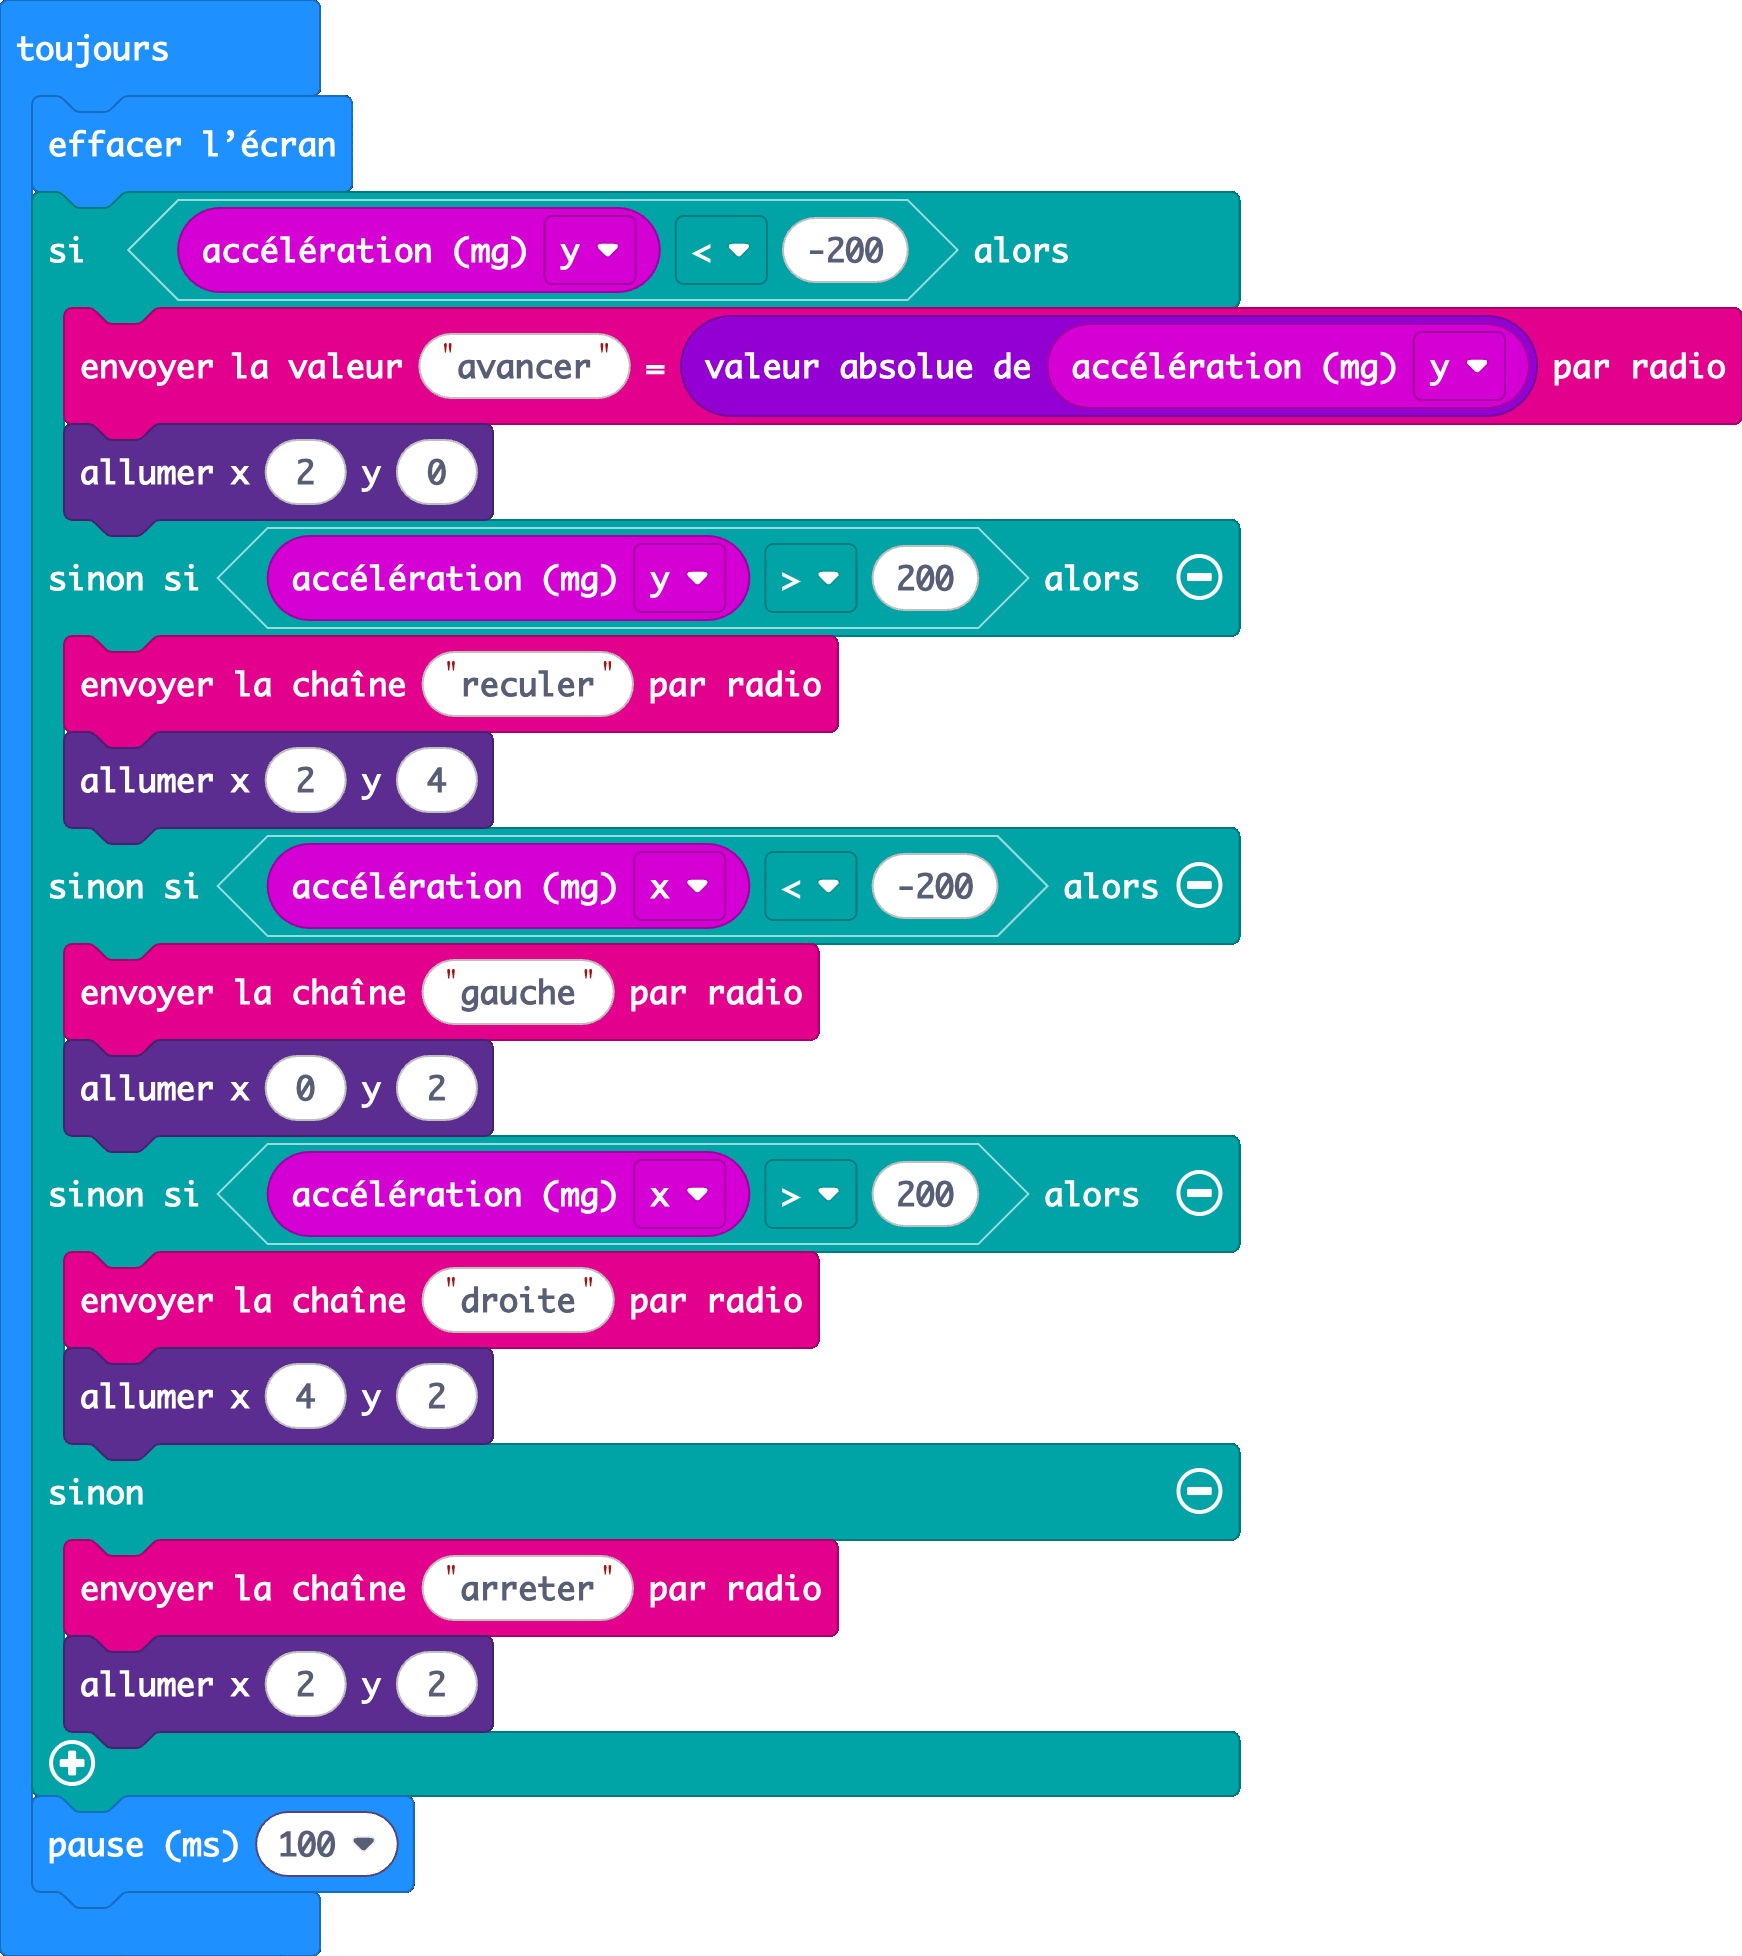
La première branche est faite, les quatre autres envoient encore un mot seul.
À toi. Les quatre autres branches se font de même. Vers l'avant et l'arrière, la valeur vient de y ; à gauche et à droite, de x. Pour arreter, 0. Les mots de votre servomoteur aussi, si vous en avez un.
Un mot fait 8 caractères au plus
Au-delà, la carte le coupe sans prévenir. Les cinq mots du protocole tiennent tous dedans.
2. Le rover prend la vitesse
Ce que tu vas obtenir : tu penches un peu, ton rover roule doucement ; tu penches fort, il accélère.
Avec la nouvelle télécommande, ton rover n'obéit plus : son gestionnaire attend encore un mot seul. Il lui faut l'autre quand une donnée est reçue par radio, celui qui apporte nom et valeur. La valeur va de 0 à 1023, tes moteurs de 0 à 255 : projeter, dans Maths, passe de l'un à l'autre.
Le rover, avec sa première branche et sa première fonction transformées :
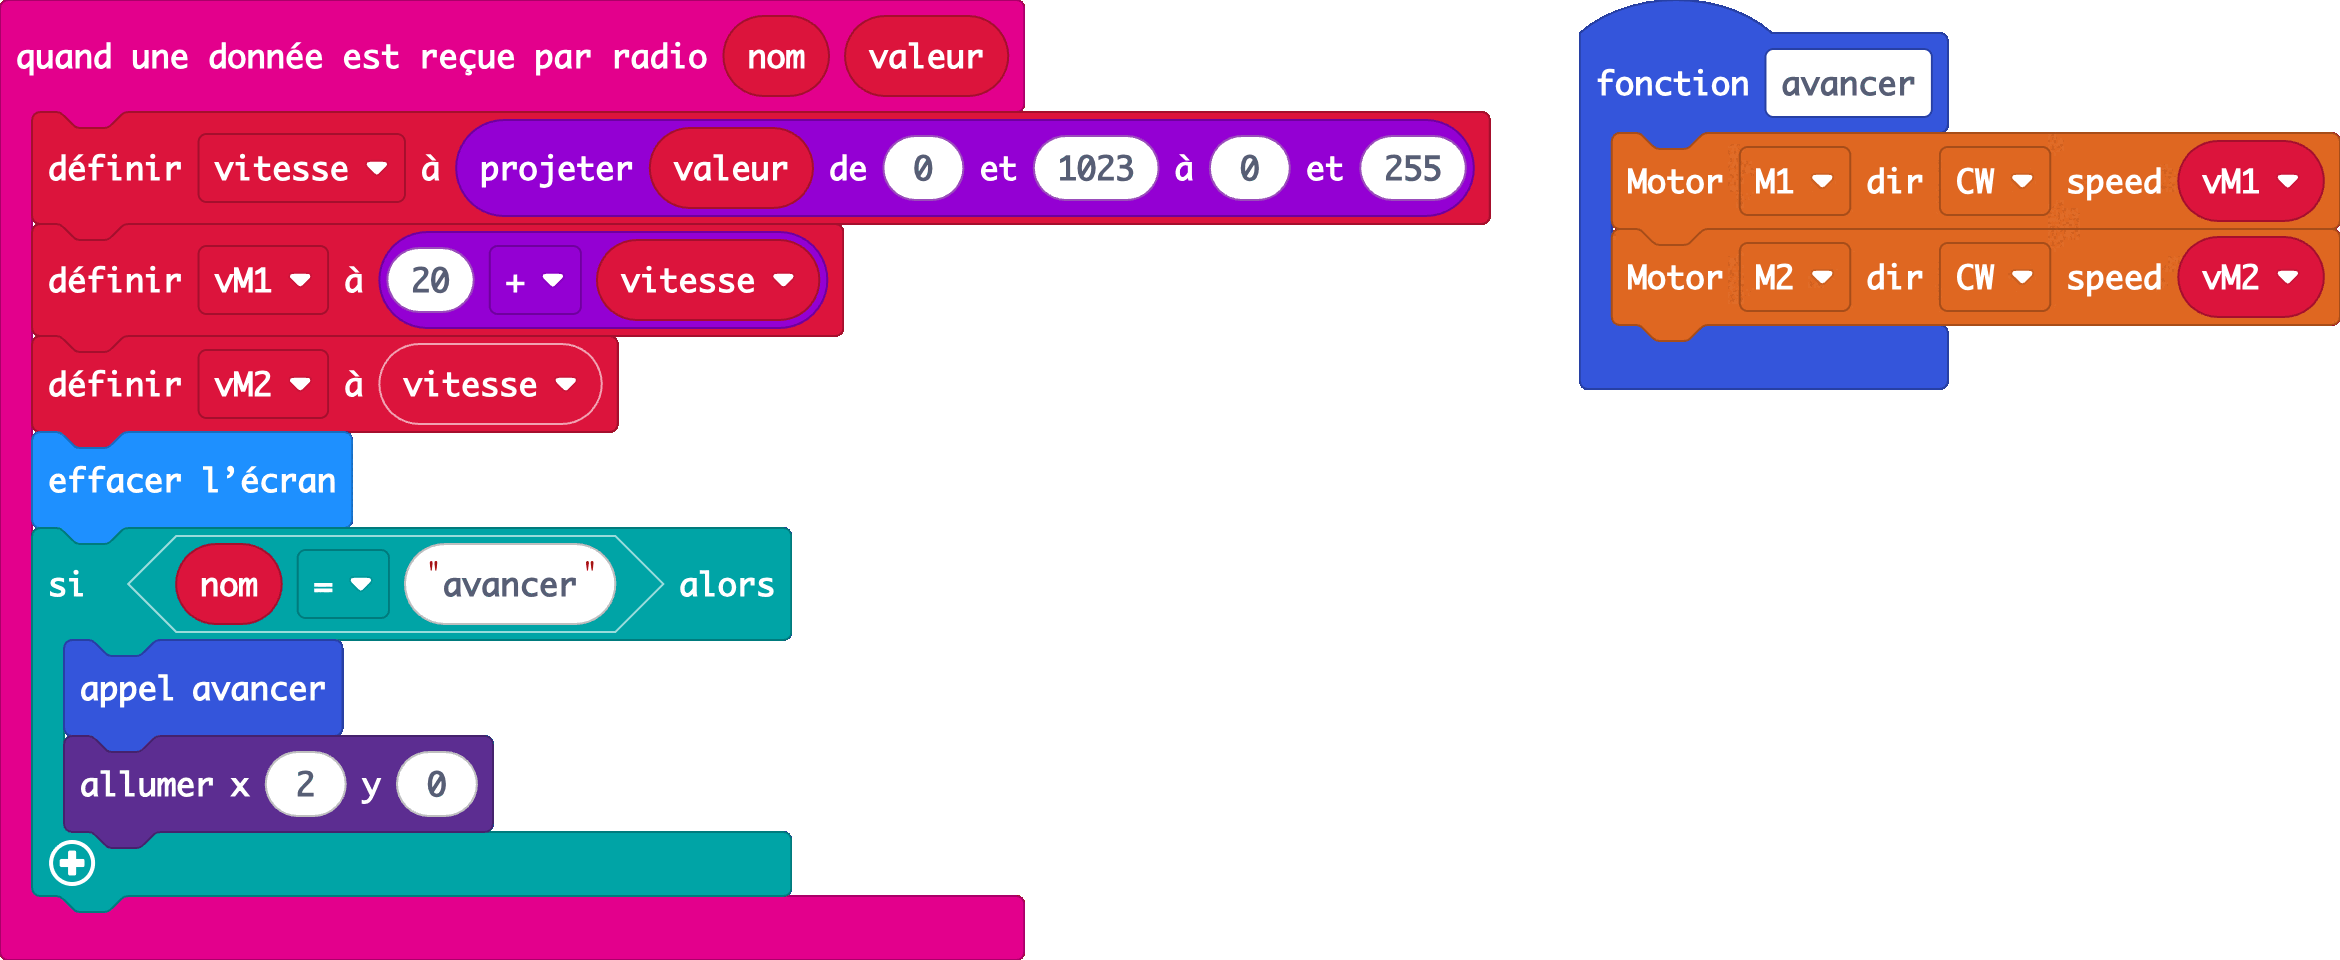
vitesse: la valeur reçue, ramenée à0–255.vM1etvM2: une vitesse par moteur. Ta compensation de la séance 2 devient un écart, ici20 +pourM1, le plus lent sur ce rover.avancerlitvM1etvM2au lieu de vitesses écrites en chiffres.
À toi. Pour les quatre autres : les branches vont dans le nouveau gestionnaire et comparent nom au lieu de receivedString, les fonctions lisent vM1 et vM2. L'ancien gestionnaire se supprime.
Va plus loin
- Le démarrage en douceur. Penché juste au seuil, ton rover bourdonne sans partir. Projette vers ta vitesse minimale de la séance 2 plutôt que vers
0.