Séance 1 — Fais tourner tes moteurs
- Câble ton électronique : la carte, le micro:bit, les deux moteurs et les accus sont branchés, et l'animateur a validé.
- Ton premier programme : ta carte affiche une icône, joue un son, puis fait clignoter une flèche.
- Fais tourner tes moteurs : tes deux moteurs tournent et s'arrêtent ensemble, au rythme de la flèche.
1. Câble ton électronique
Ce que tu vas obtenir :
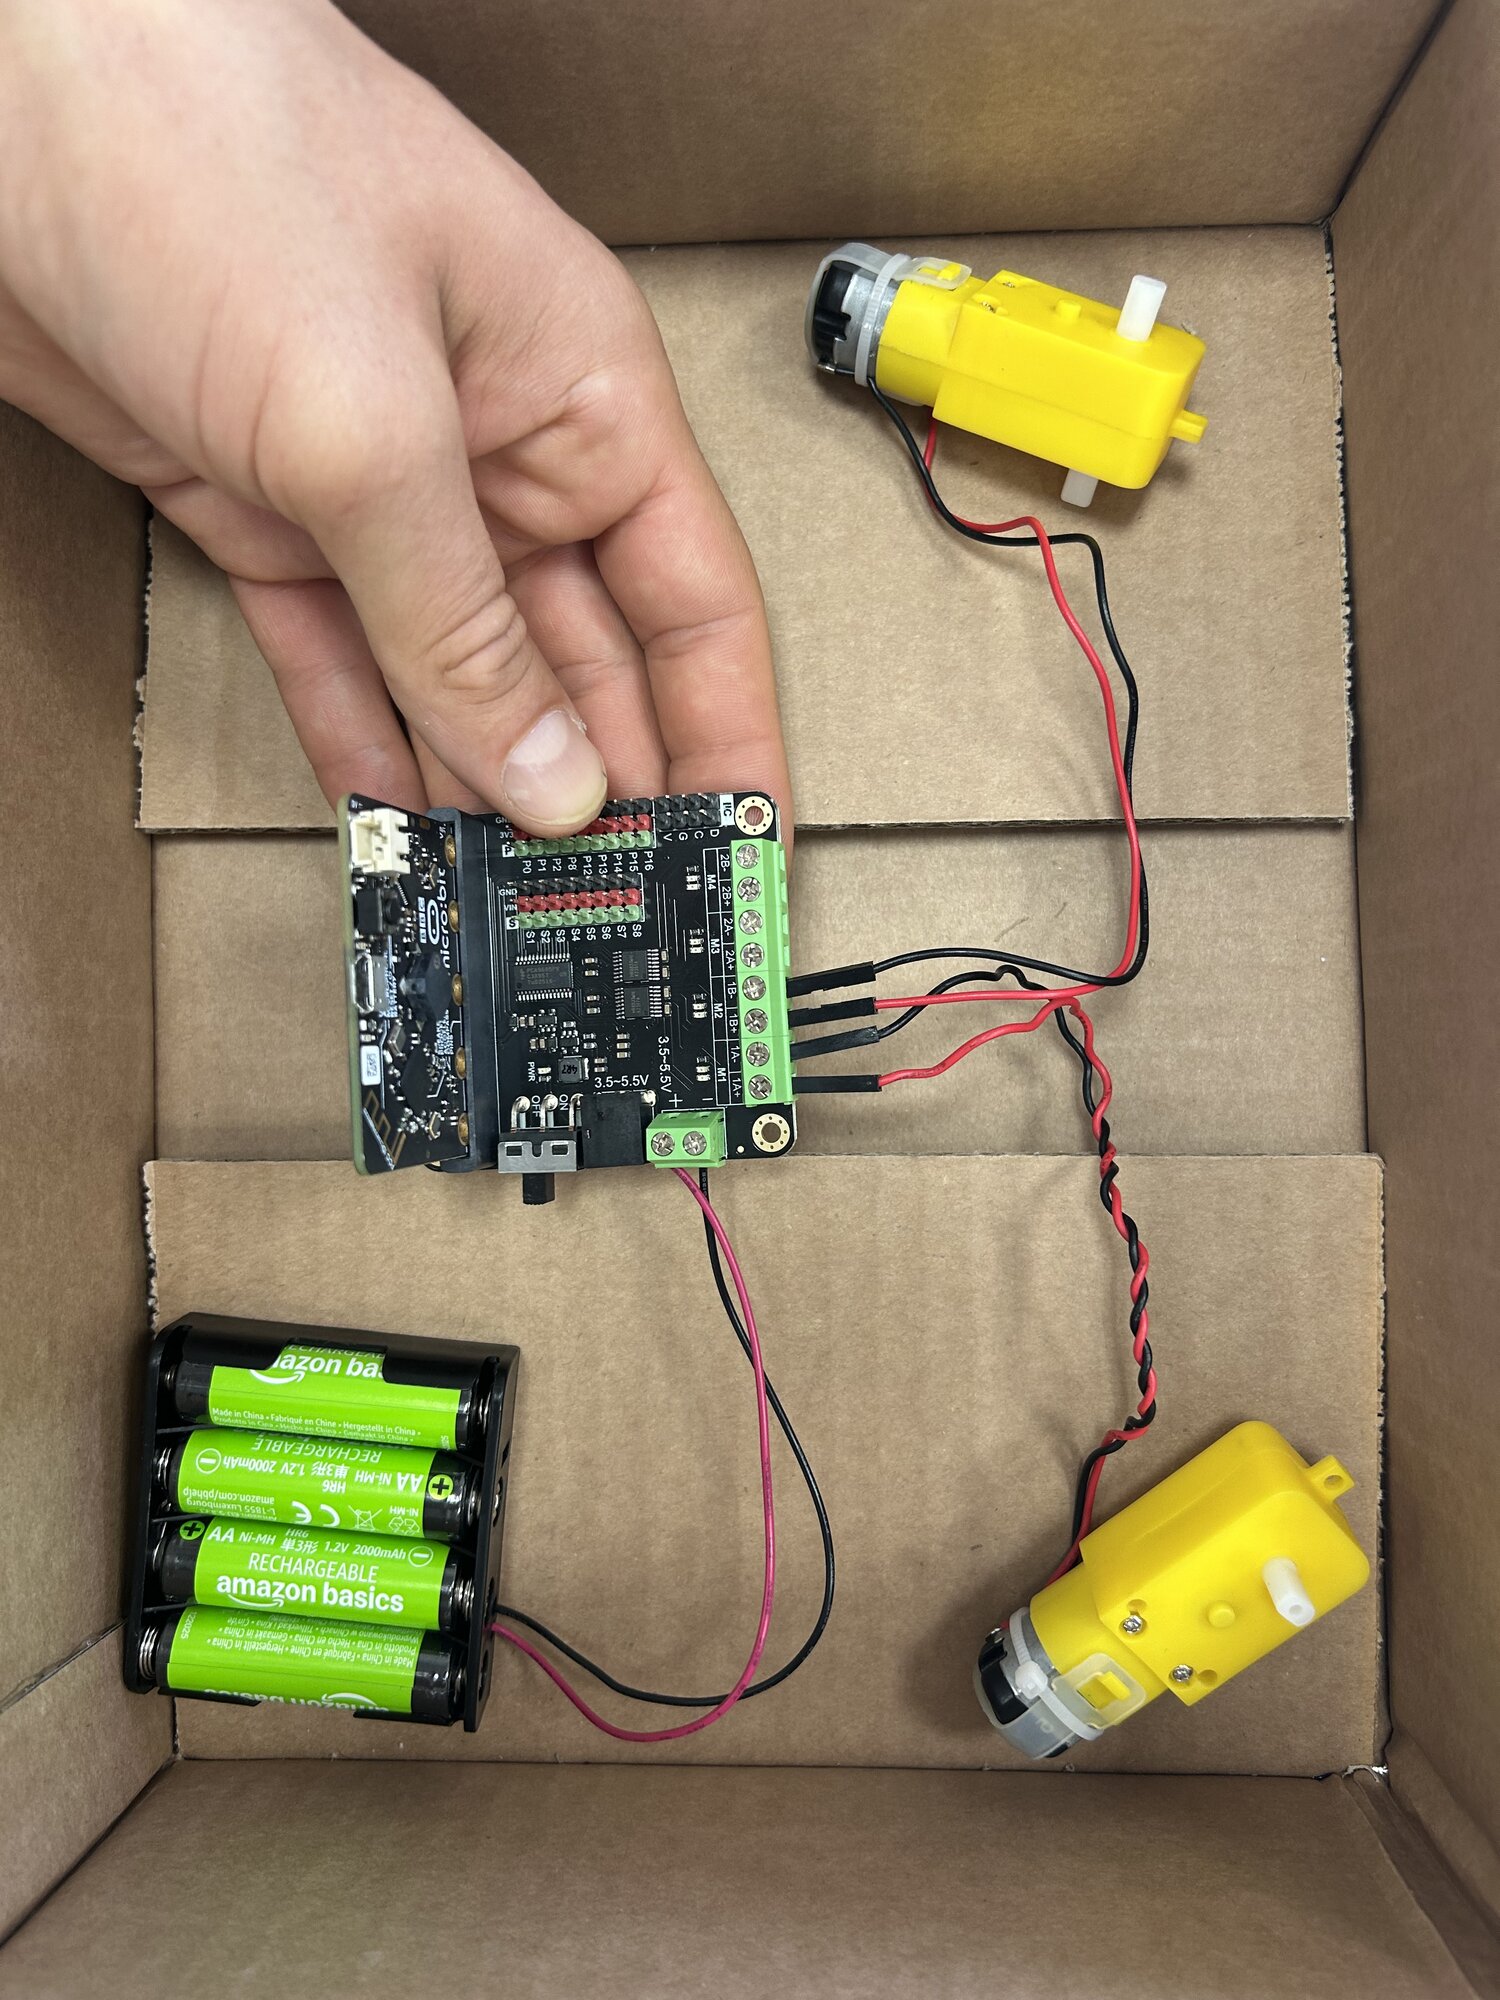
→ La carte DFR0548 et ses blocs
Interrupteur de la carte sur off pendant tout le câblage.
Le micro:bit sur la carte
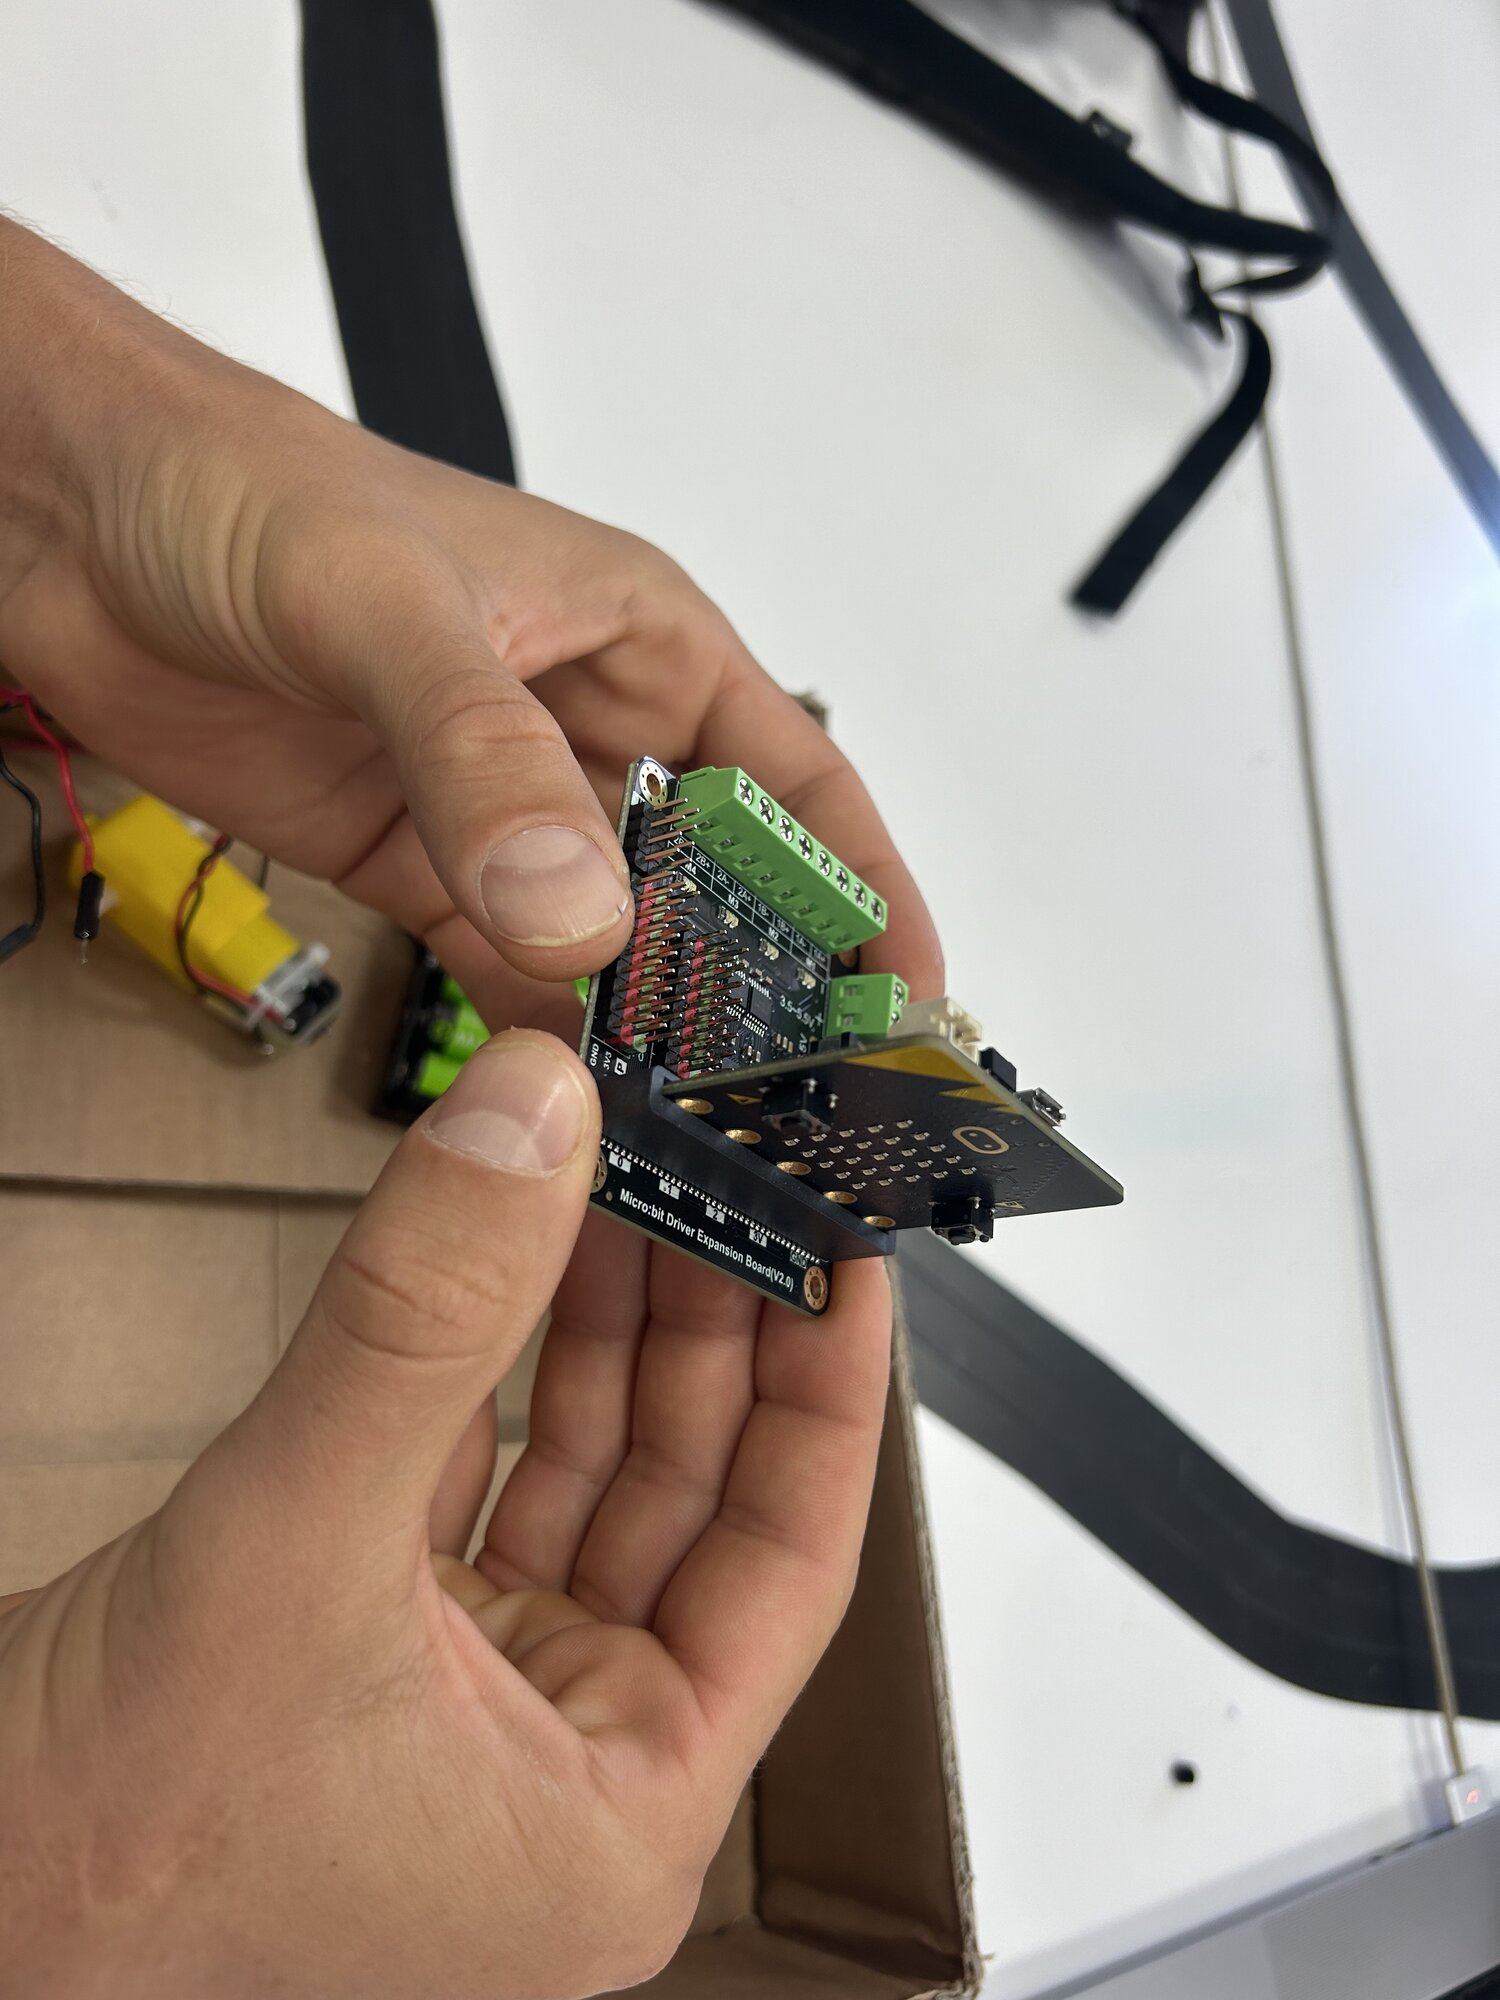
Écran vers l'extérieur. Le connecteur entre aussi à l'envers : vérifie avant d'allumer.
Les moteurs sur les borniers
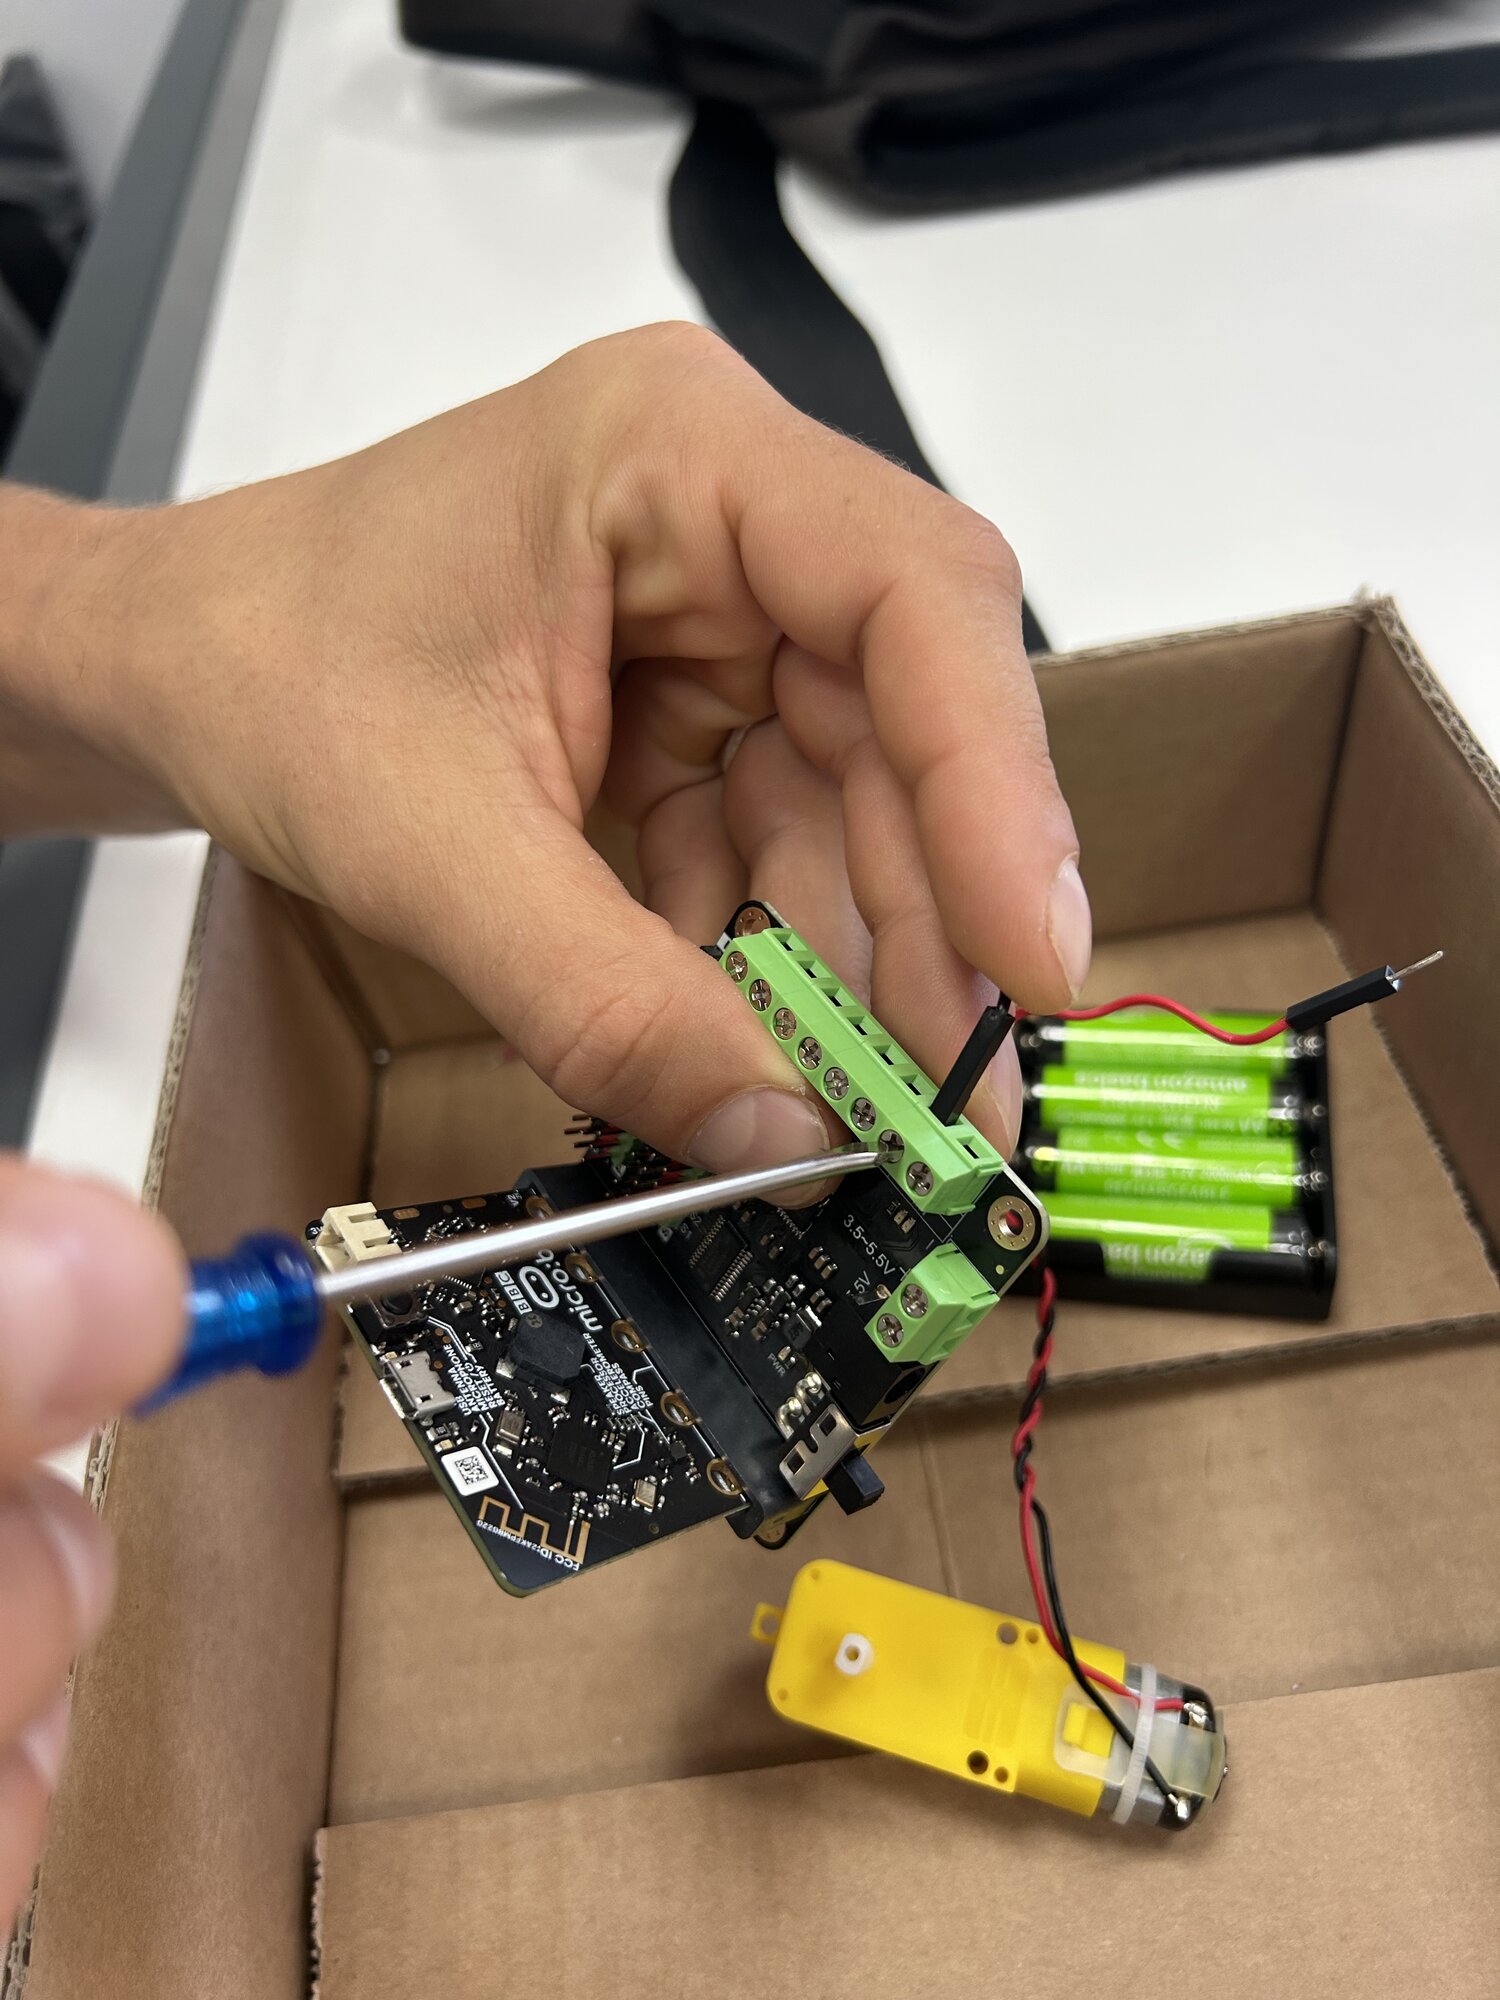
Moteur gauche → M1, moteur droit → M2. L'ordre des deux fils n'a pas d'importance pour l'instant.
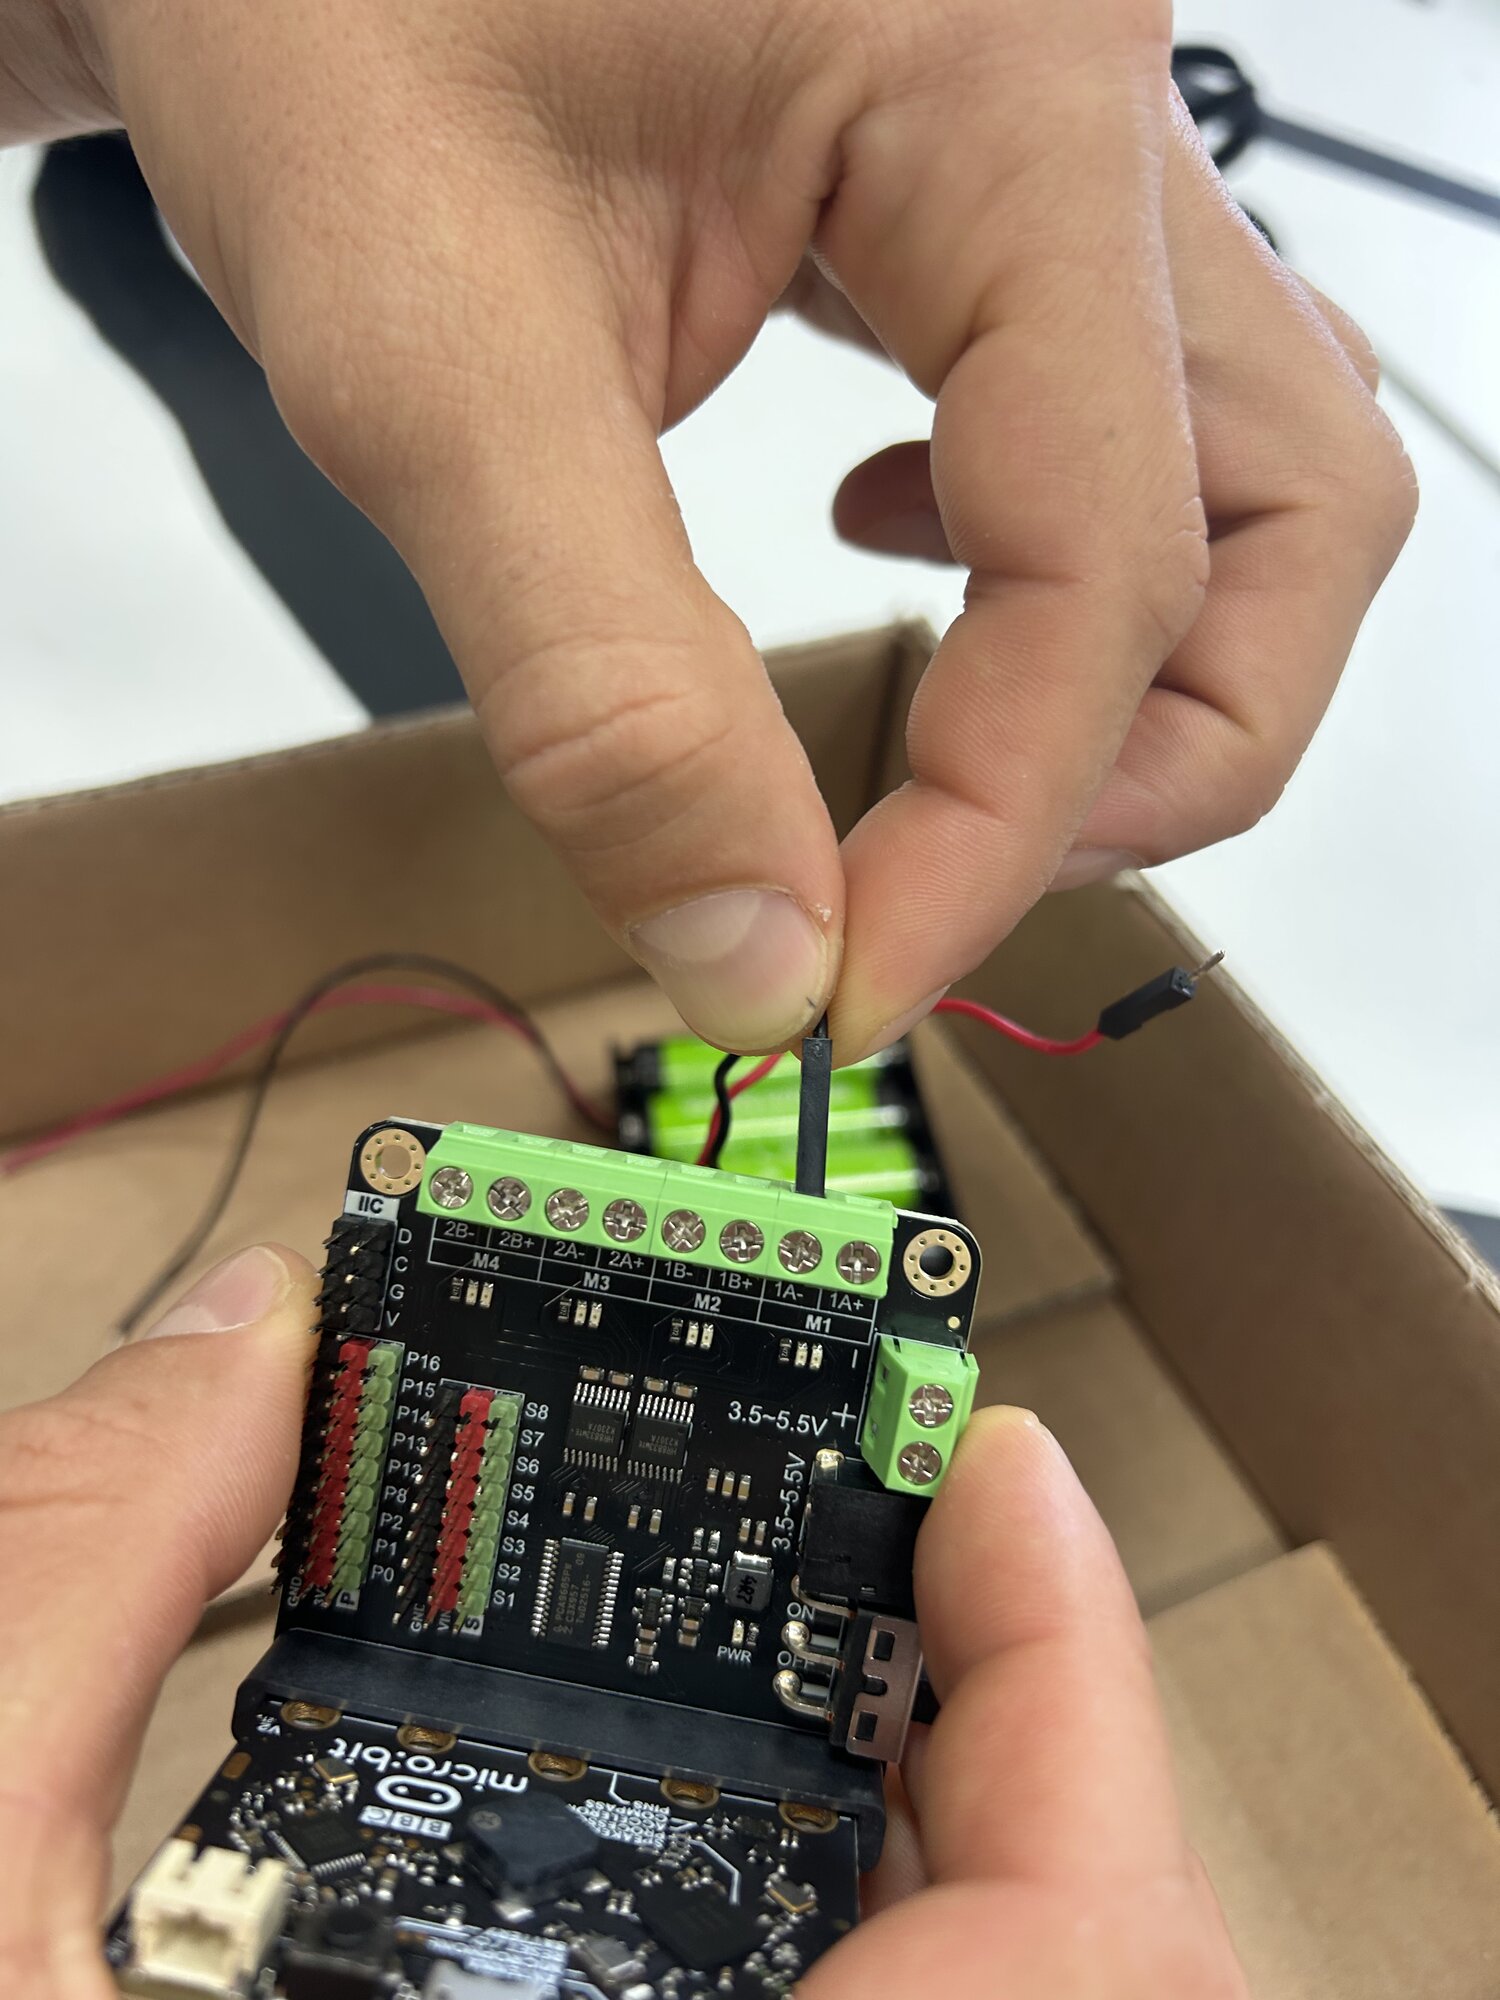
Tire sur chaque fil : s'il ressort, resserre.
Le pack d'accus
La polarité ne se rattrape pas
Une inversion peut détruire la carte. Vérifie deux fois.
Rouge sur +, noir sur −, dans le petit bornier marqué 3.5~5.5V.
Point de contrôle
Fais valider ton câblage avant de mettre sous tension.
2. Ton premier programme
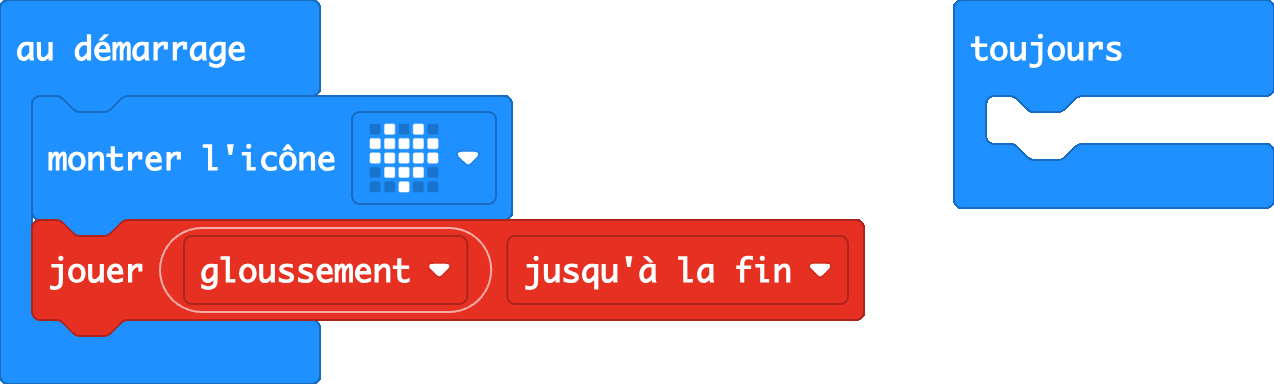
Ce que tu vas obtenir : au branchement, ta carte affiche un cœur et joue un son. Puis une flèche s'allume et s'éteint, chaque seconde.
Ouvre MakeCode
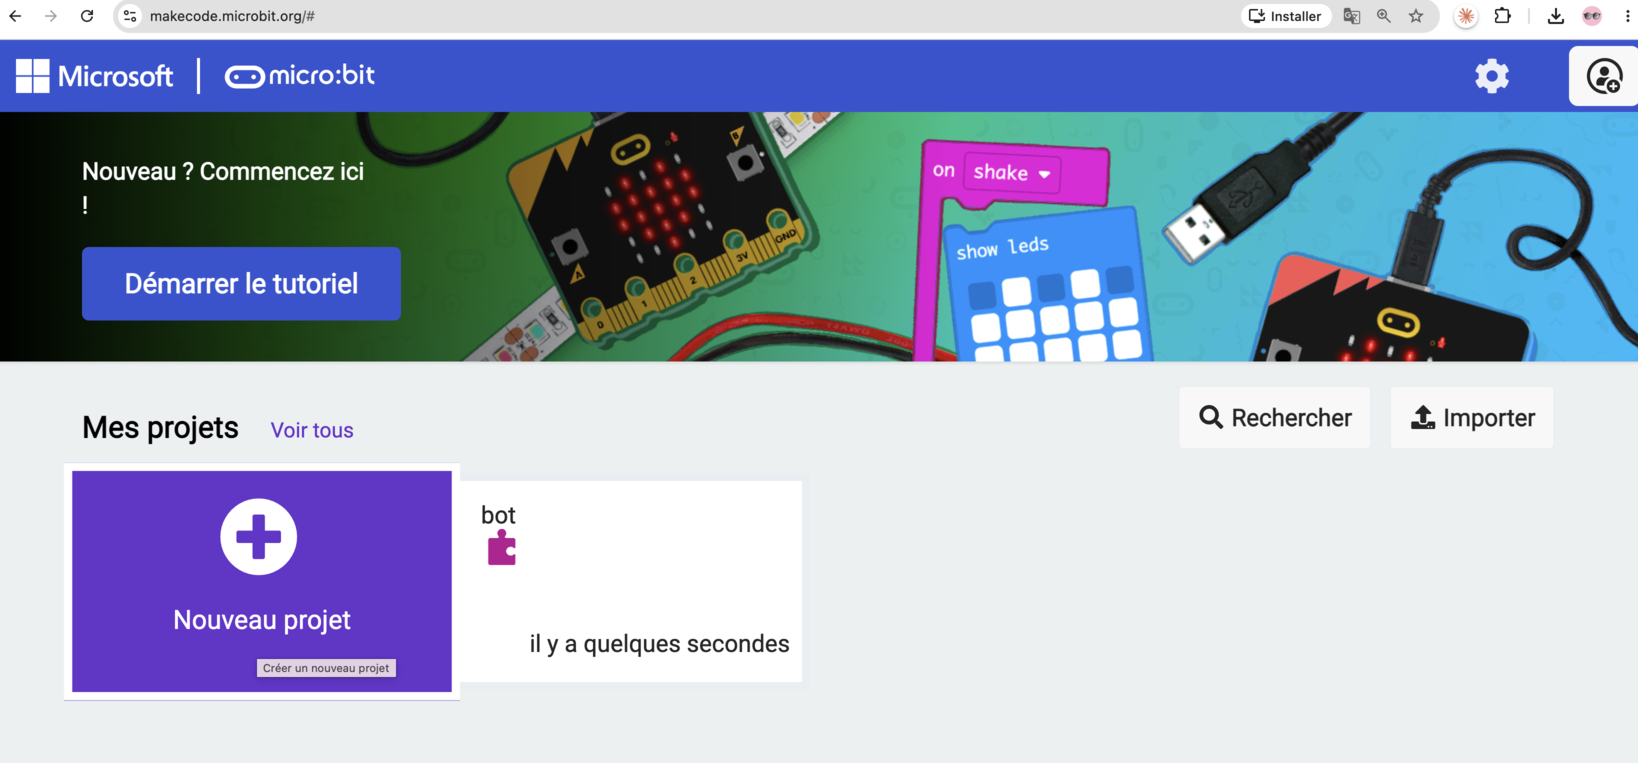
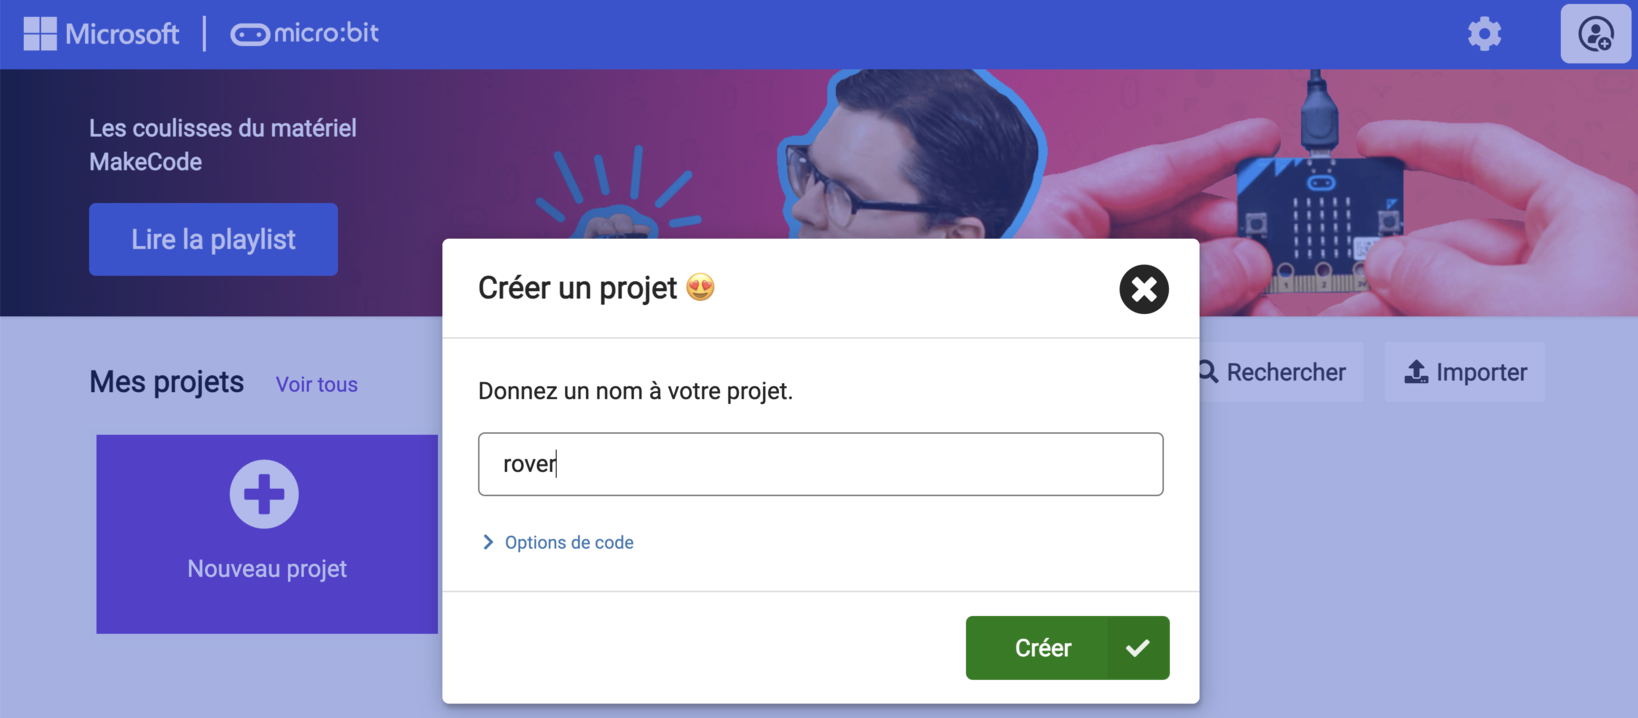
makecode.microbit.org → Nouveau projet → nomme-le rover.
L'icône et le son
Dans au démarrage : une icône (Base) et un son (Musique).
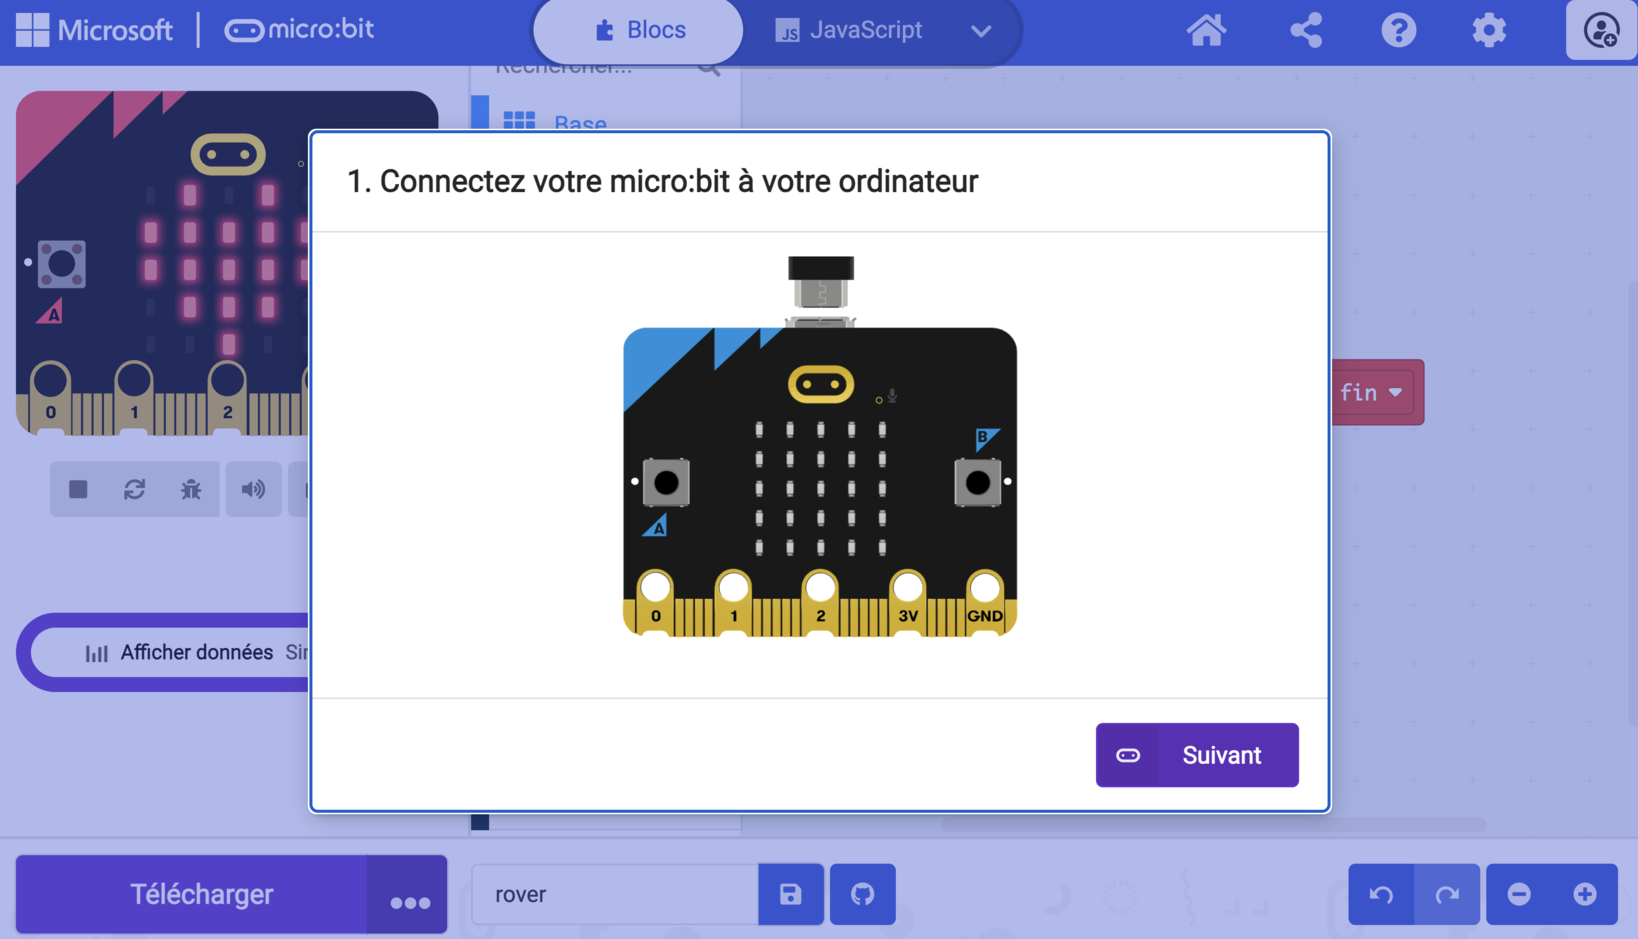
Branche l'USB, clique sur Télécharger, suis les instructions.
Pourquoi une icône et un son
Ils te prouvent que ton programme tourne. Si plus tard rien ne bouge, tu sauras que le problème n'est pas là.
Fais clignoter l'écran
toujours répète son contenu sans fin.
À toi. En boucle : flèche vers le haut pendant 1 seconde, écran éteint pendant 1 seconde. Tous les blocs sont dans Base.
La solution
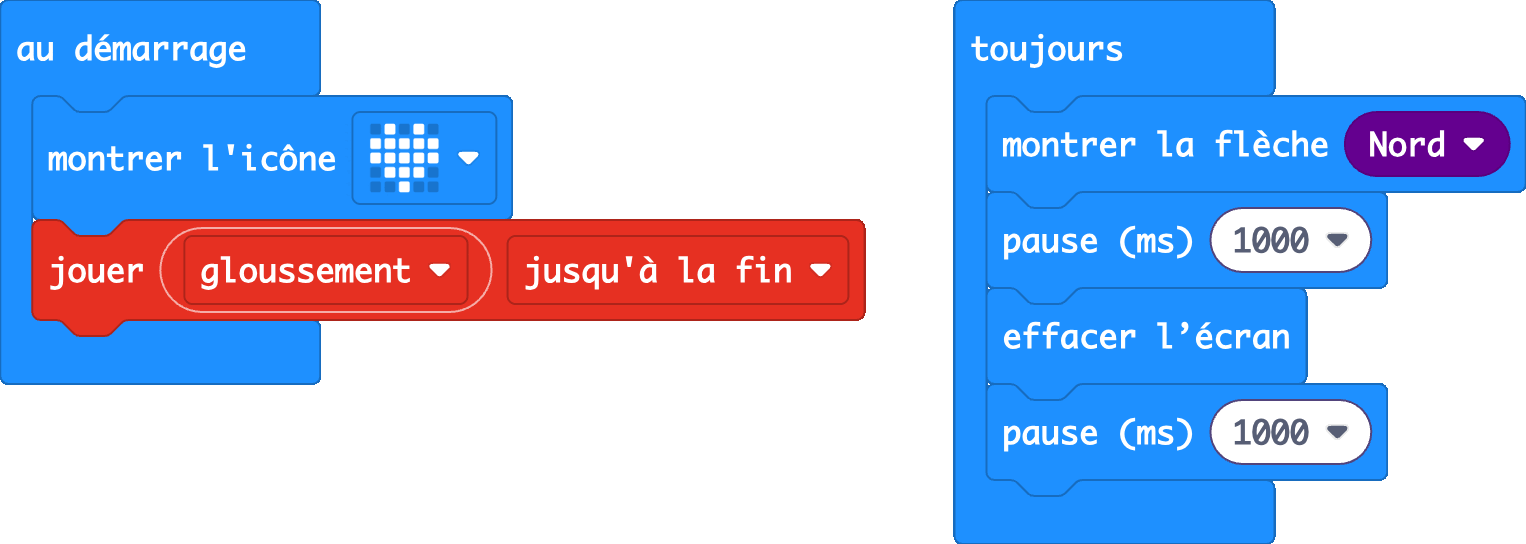
1000 ms = 1 seconde.
Ça marche si…
Le cœur s'affiche et le son joue au branchement, puis la flèche clignote.
3. Fais tourner tes moteurs
Ce que tu vas obtenir :
Ajoute l'extension DF-Driver
Extensions → colle cette adresse → clique sur « motor ».
https://github.com/DFRobot/pxt-motor
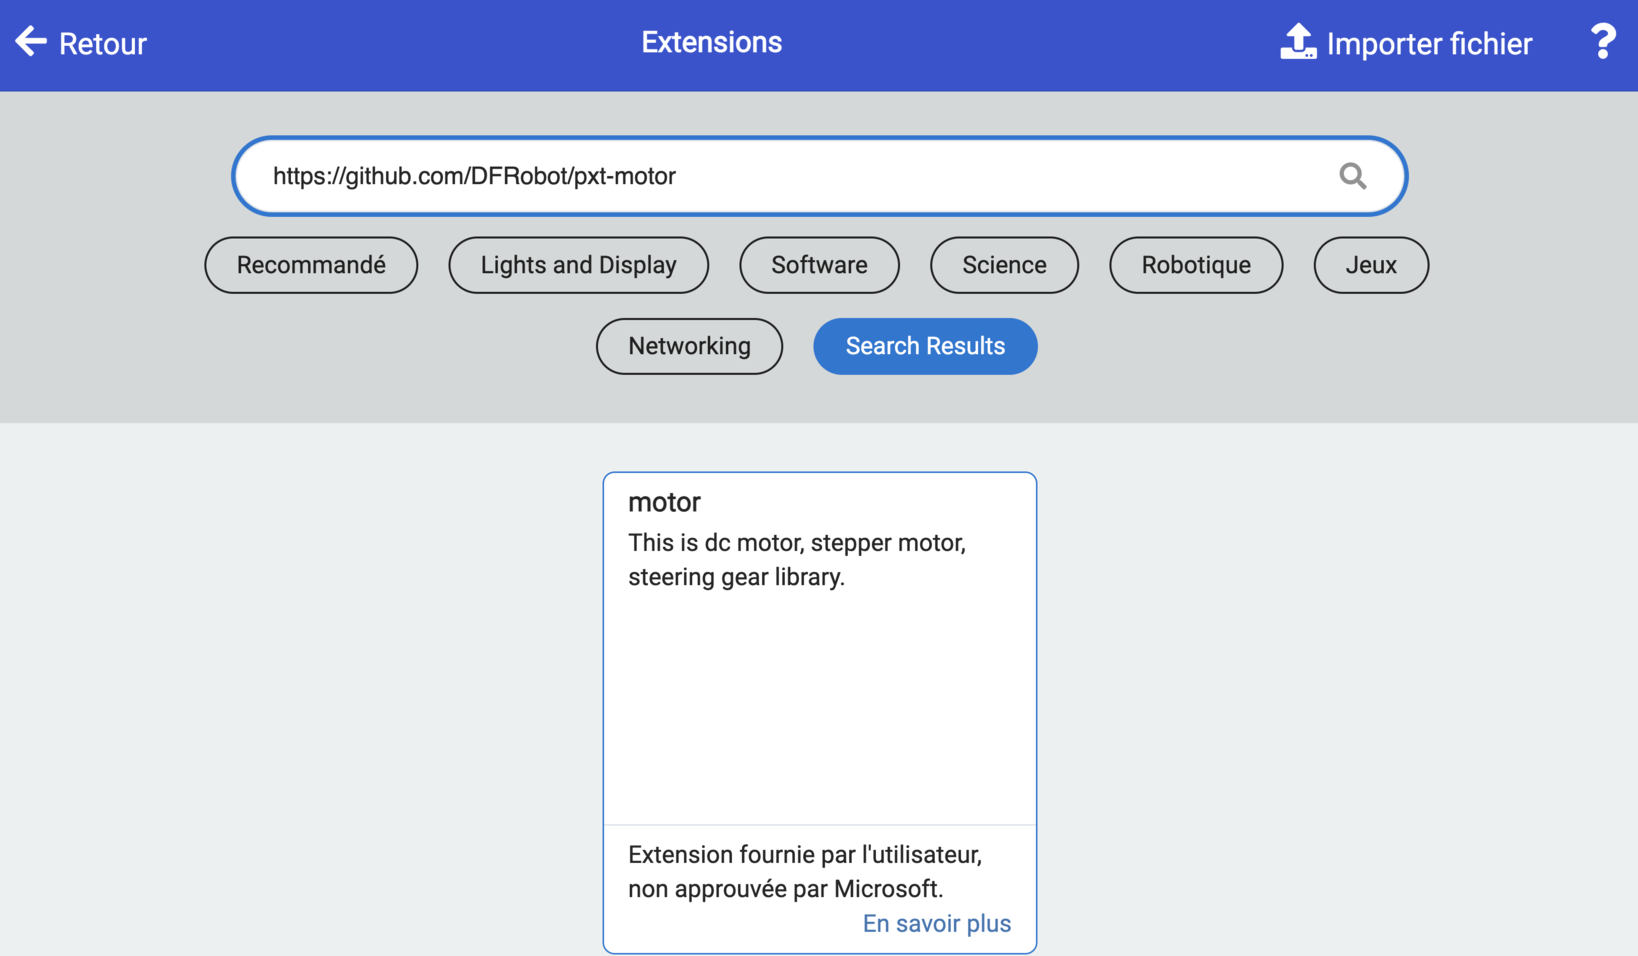
L'avertissement « non approuvée par Microsoft » est normal : l'extension vient du fabricant de la carte.
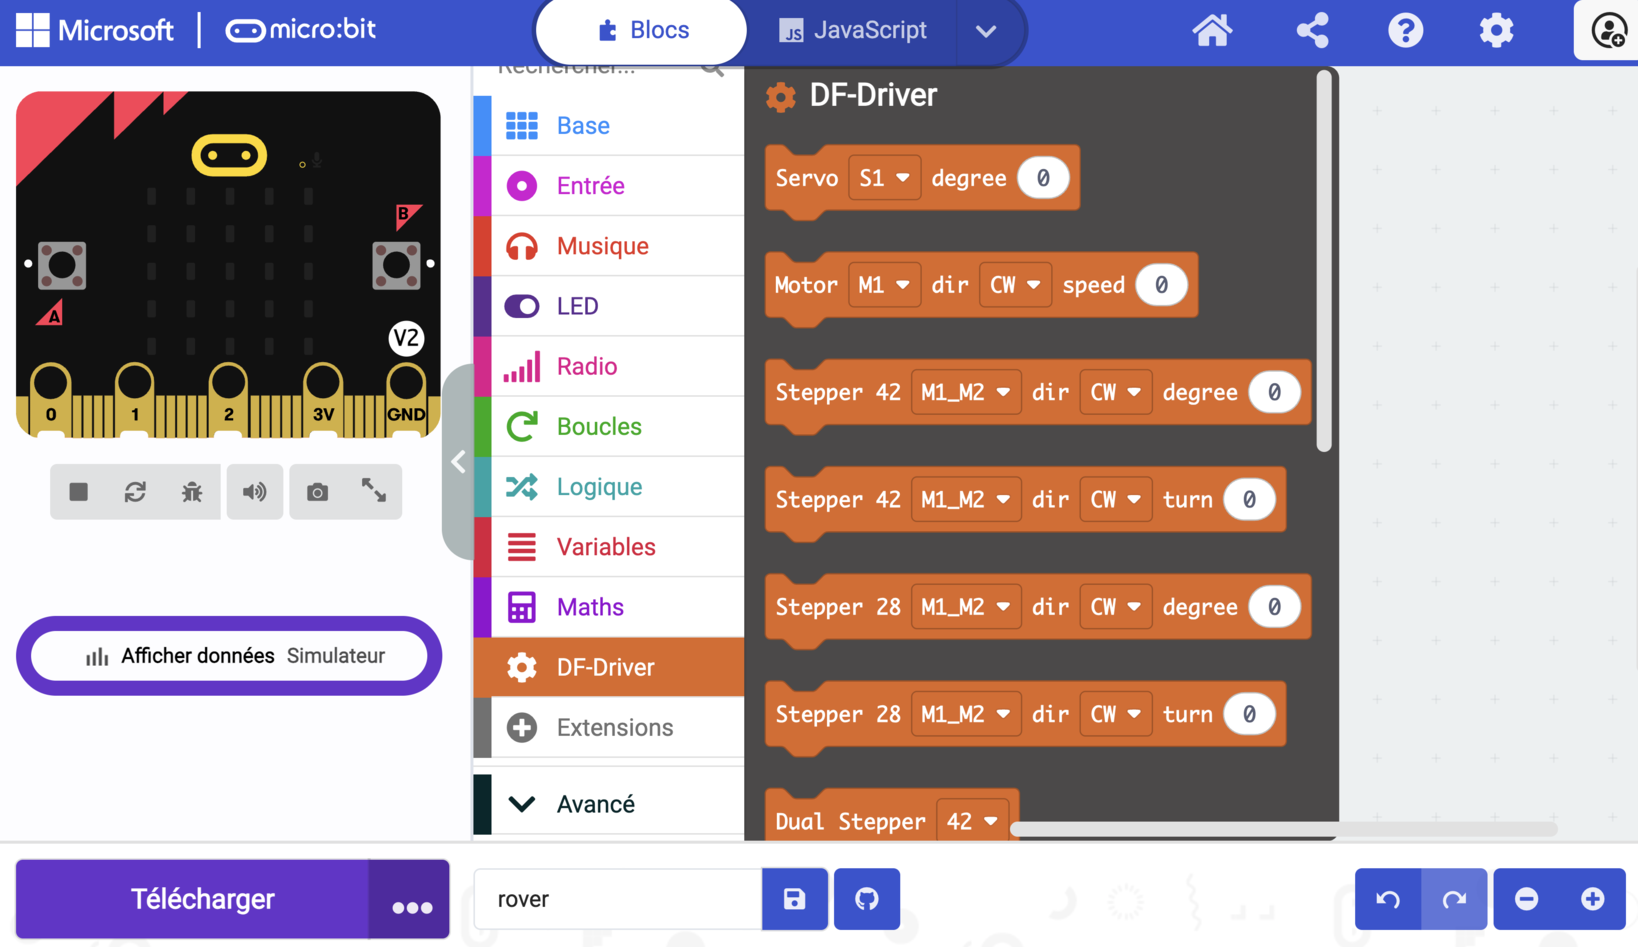
→ La carte DFR0548 et ses blocs
Ajoute les blocs moteurs
Ils sont dans DF-Driver : Motor M1 dir CW speed et Motor Stop All.
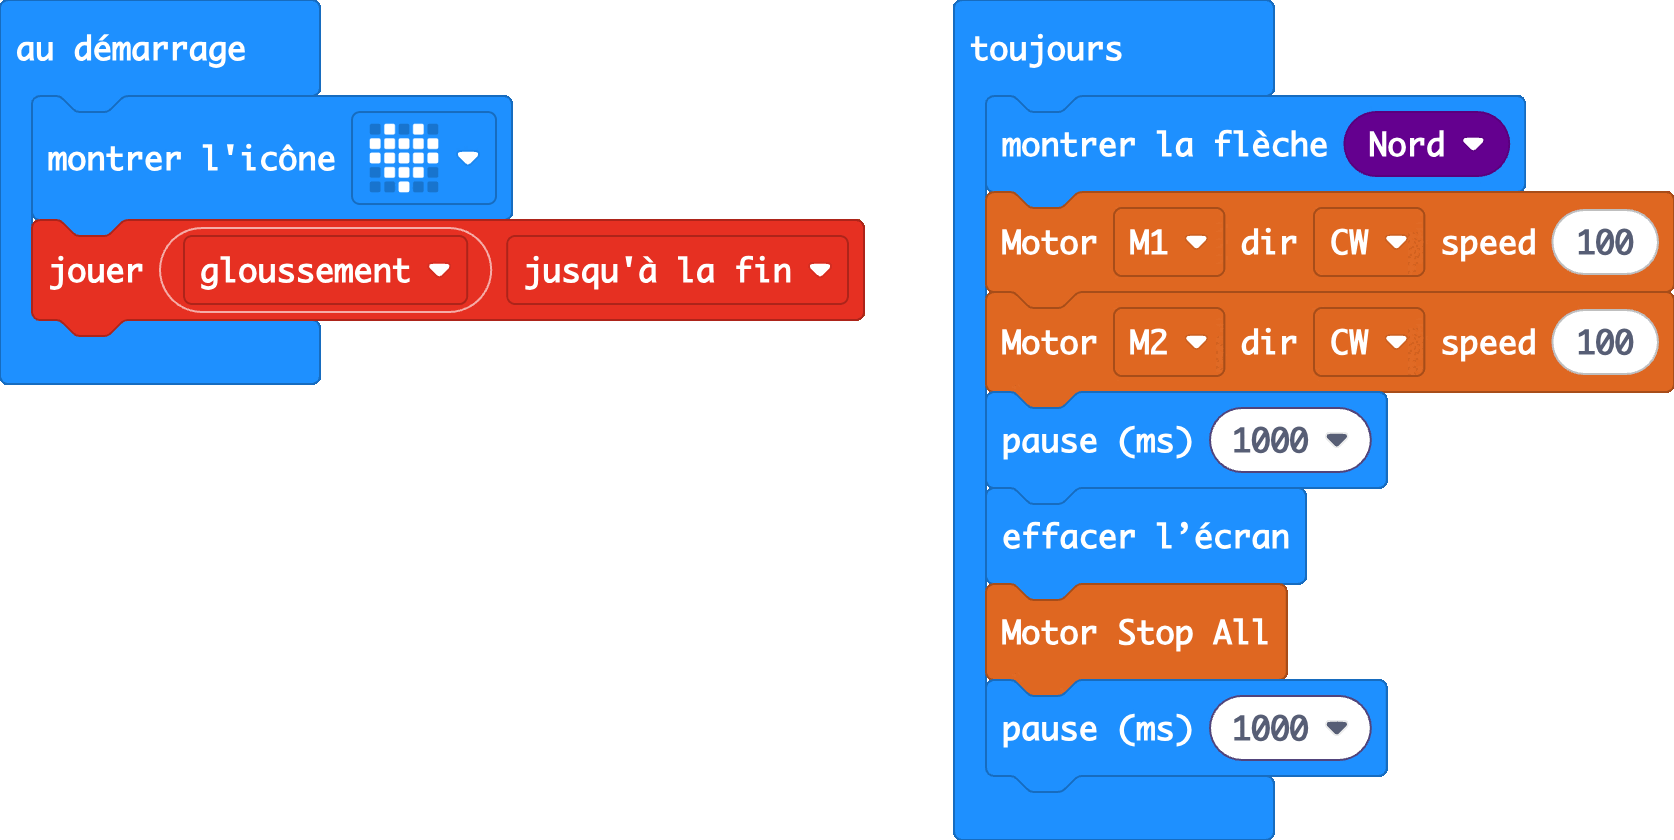
Téléverse. Les moteurs ne tournent pas encore : ils ont besoin des accus.
Un moteur alimenté part tout seul
Tout dans la boîte de test avant d'allumer, aujourd'hui et à chaque séance. Tiens le câble USB.
Interrupteur sur on, puis vérifie :
- Les deux moteurs tournent, puis s'arrêtent ensemble
- Tu sais lequel est sur
M1(sors le blocM2pour voir) : marque-le au ruban - Aucun fil ne sort de son bornier
La flèche s'affiche, mais rien ne tourne ?
Le problème n'est pas dans le code. Vérifie l'interrupteur, les fils, les accus.
→ Déboguer
Point de contrôle
Fais valider ton électronique. Puis interrupteur sur off, USB débranché.
Va plus loin
- Les deux sens. Ton rover tournera à gauche, à droite, en arrière. Essaie
CCW, et regarde les LED de sens sur la carte. - En Python. En haut de MakeCode, bascule de Blocs à Python : c'est le même programme.