Séance 9 — Le dispositif de l'homme mort
Nouveau concept : l'homme mort
Dans un train, le conducteur appuie régulièrement sur une pédale ; s'il ne le fait plus, le train freine seul. Un rover qui ne reçoit plus de message pendant une seconde s'arrête de la même façon. L'animateur le montre en début de séance.
- Votre rover s'arrête seul : télécommande éteinte, il s'arrête en une seconde.
1. Votre rover s'arrête seul
Ce que vous allez obtenir : tu éteins ta télécommande pendant que ton rover roule, il s'arrête en une seconde.
Si la télécommande s'éteint ou si le rover sort de sa portée, il ne reçoit plus rien et garde son dernier ordre. Le cahier des charges demande qu'il s'arrête.
Ton rover note l'heure de chaque message, et vérifie sans arrêt depuis combien de temps il n'en a pas reçu.
temps d’exécution (ms), dans Entrée, donne le nombre de millisecondes depuis l'allumage de la carte : c'est l'horloge du rover.
Le programme se partage en deux :
- le gestionnaire range : le mot reçu dans
ordre, l'heure dansdernierMessage, et les vitesses ; toujoursagit : plus de1000ms depuisdernierMessage, il arrête les moteurs ; sinon, il obéit àordre.
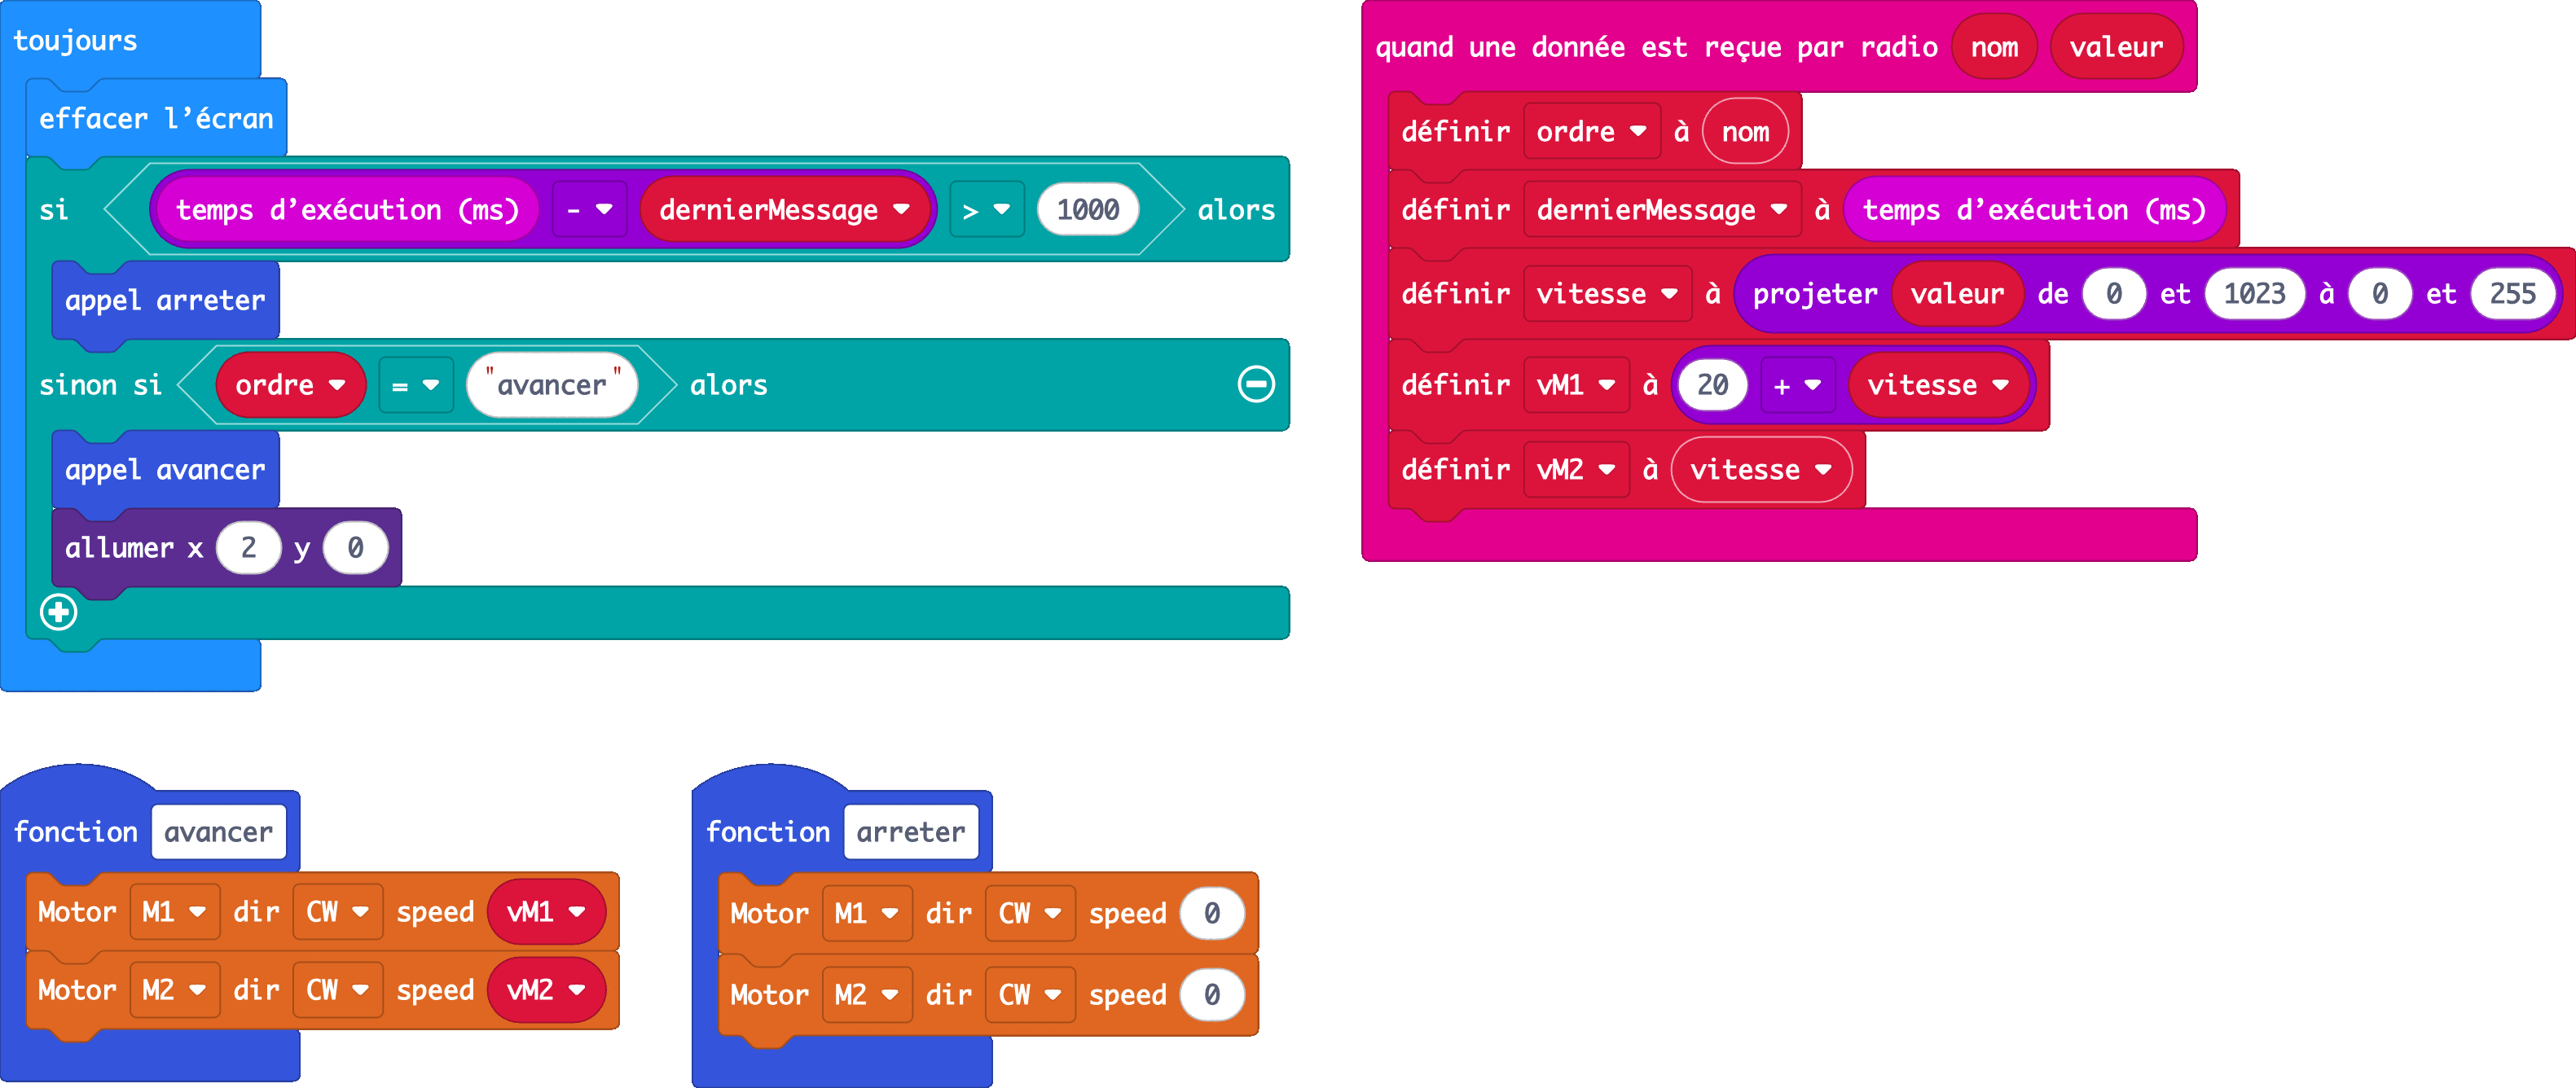
temps d’exécution (ms) − dernierMessage : le temps passé depuis le dernier message.
Pas de pause dans le gestionnaire
La carte ne garde que quatre messages en attente. Si le gestionnaire attend, les suivants sont perdus.
À toi. Les quatre autres branches vont dans toujours, en sinon si à la suite de avancer, et testent ordre au lieu de nom.
Testez à la télécommande : rover qui roule, télécommande éteinte.
Va plus loin
- Un témoin du silence. Quand ton rover s'arrête faute de message, allume un point que tu n'utilises pour rien d'autre : tu sauras pourquoi il s'est arrêté.