Séance 2 — Fabrique ton rover et fais-le rouler droit
- Fabrique ton châssis : découpé, plié, les rabats d'équerre.
- Monte ton rover : tout tient, et les deux roues tournent dans le même sens.
- Ta première fonction :
avancer, appelée danstoujours. - Fais-le rouler droit : moins d'une largeur de rover d'écart sur 1,50 m.
1. Fabrique ton châssis
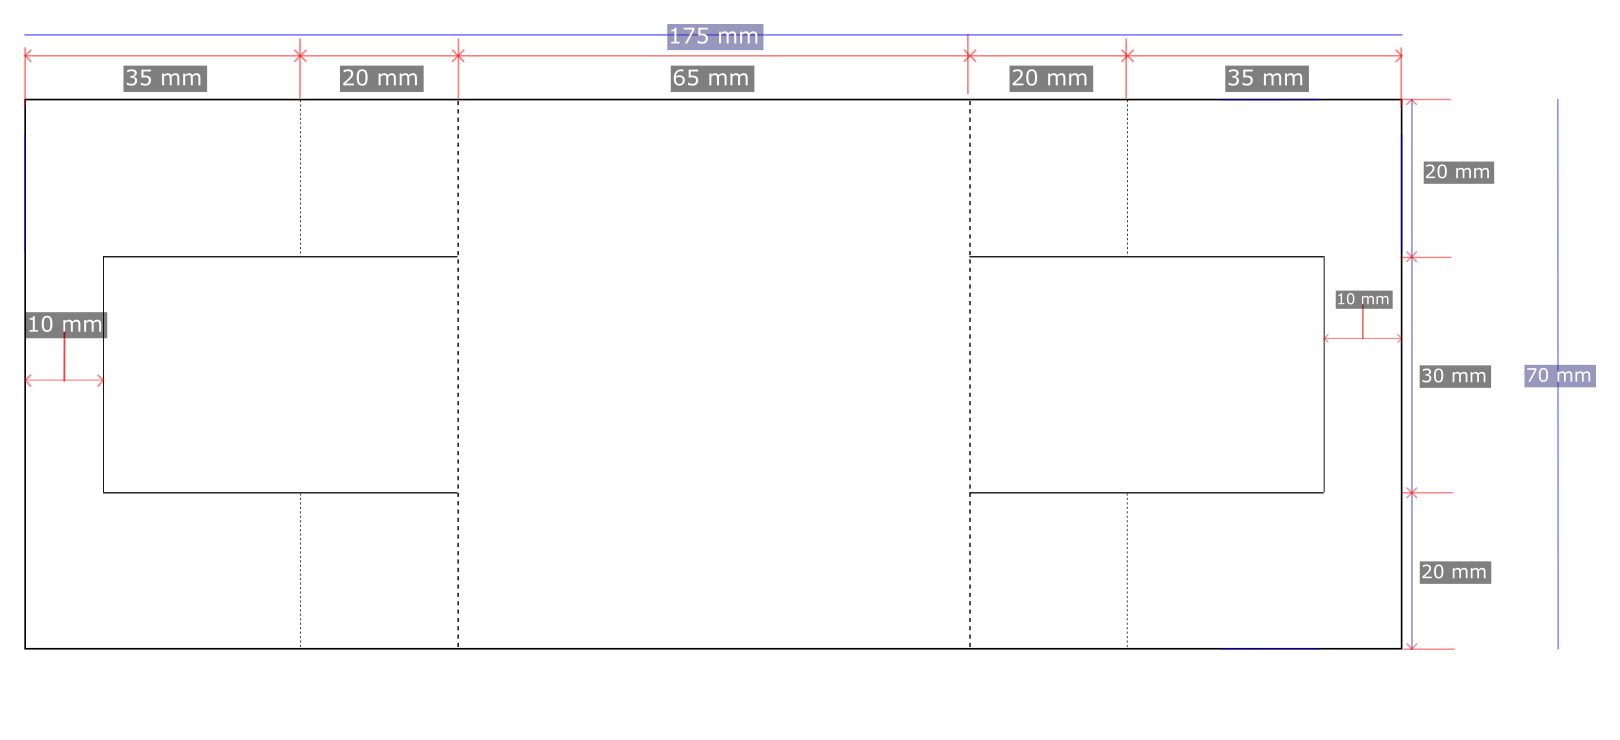
Trait plein : tu découpes. Pointillé : tu plies.
Reporte le plan
Imprime le plan (PDF) à 100 %. Vérifie à la règle : le grand côté fait 175 mm.
Pas d'imprimante ? Recopie le plan
Sur papier quadrillé 5 × 5 mm. Compte les carreaux : la plaque en fait 35 × 14.
Le fichier source : SVG.
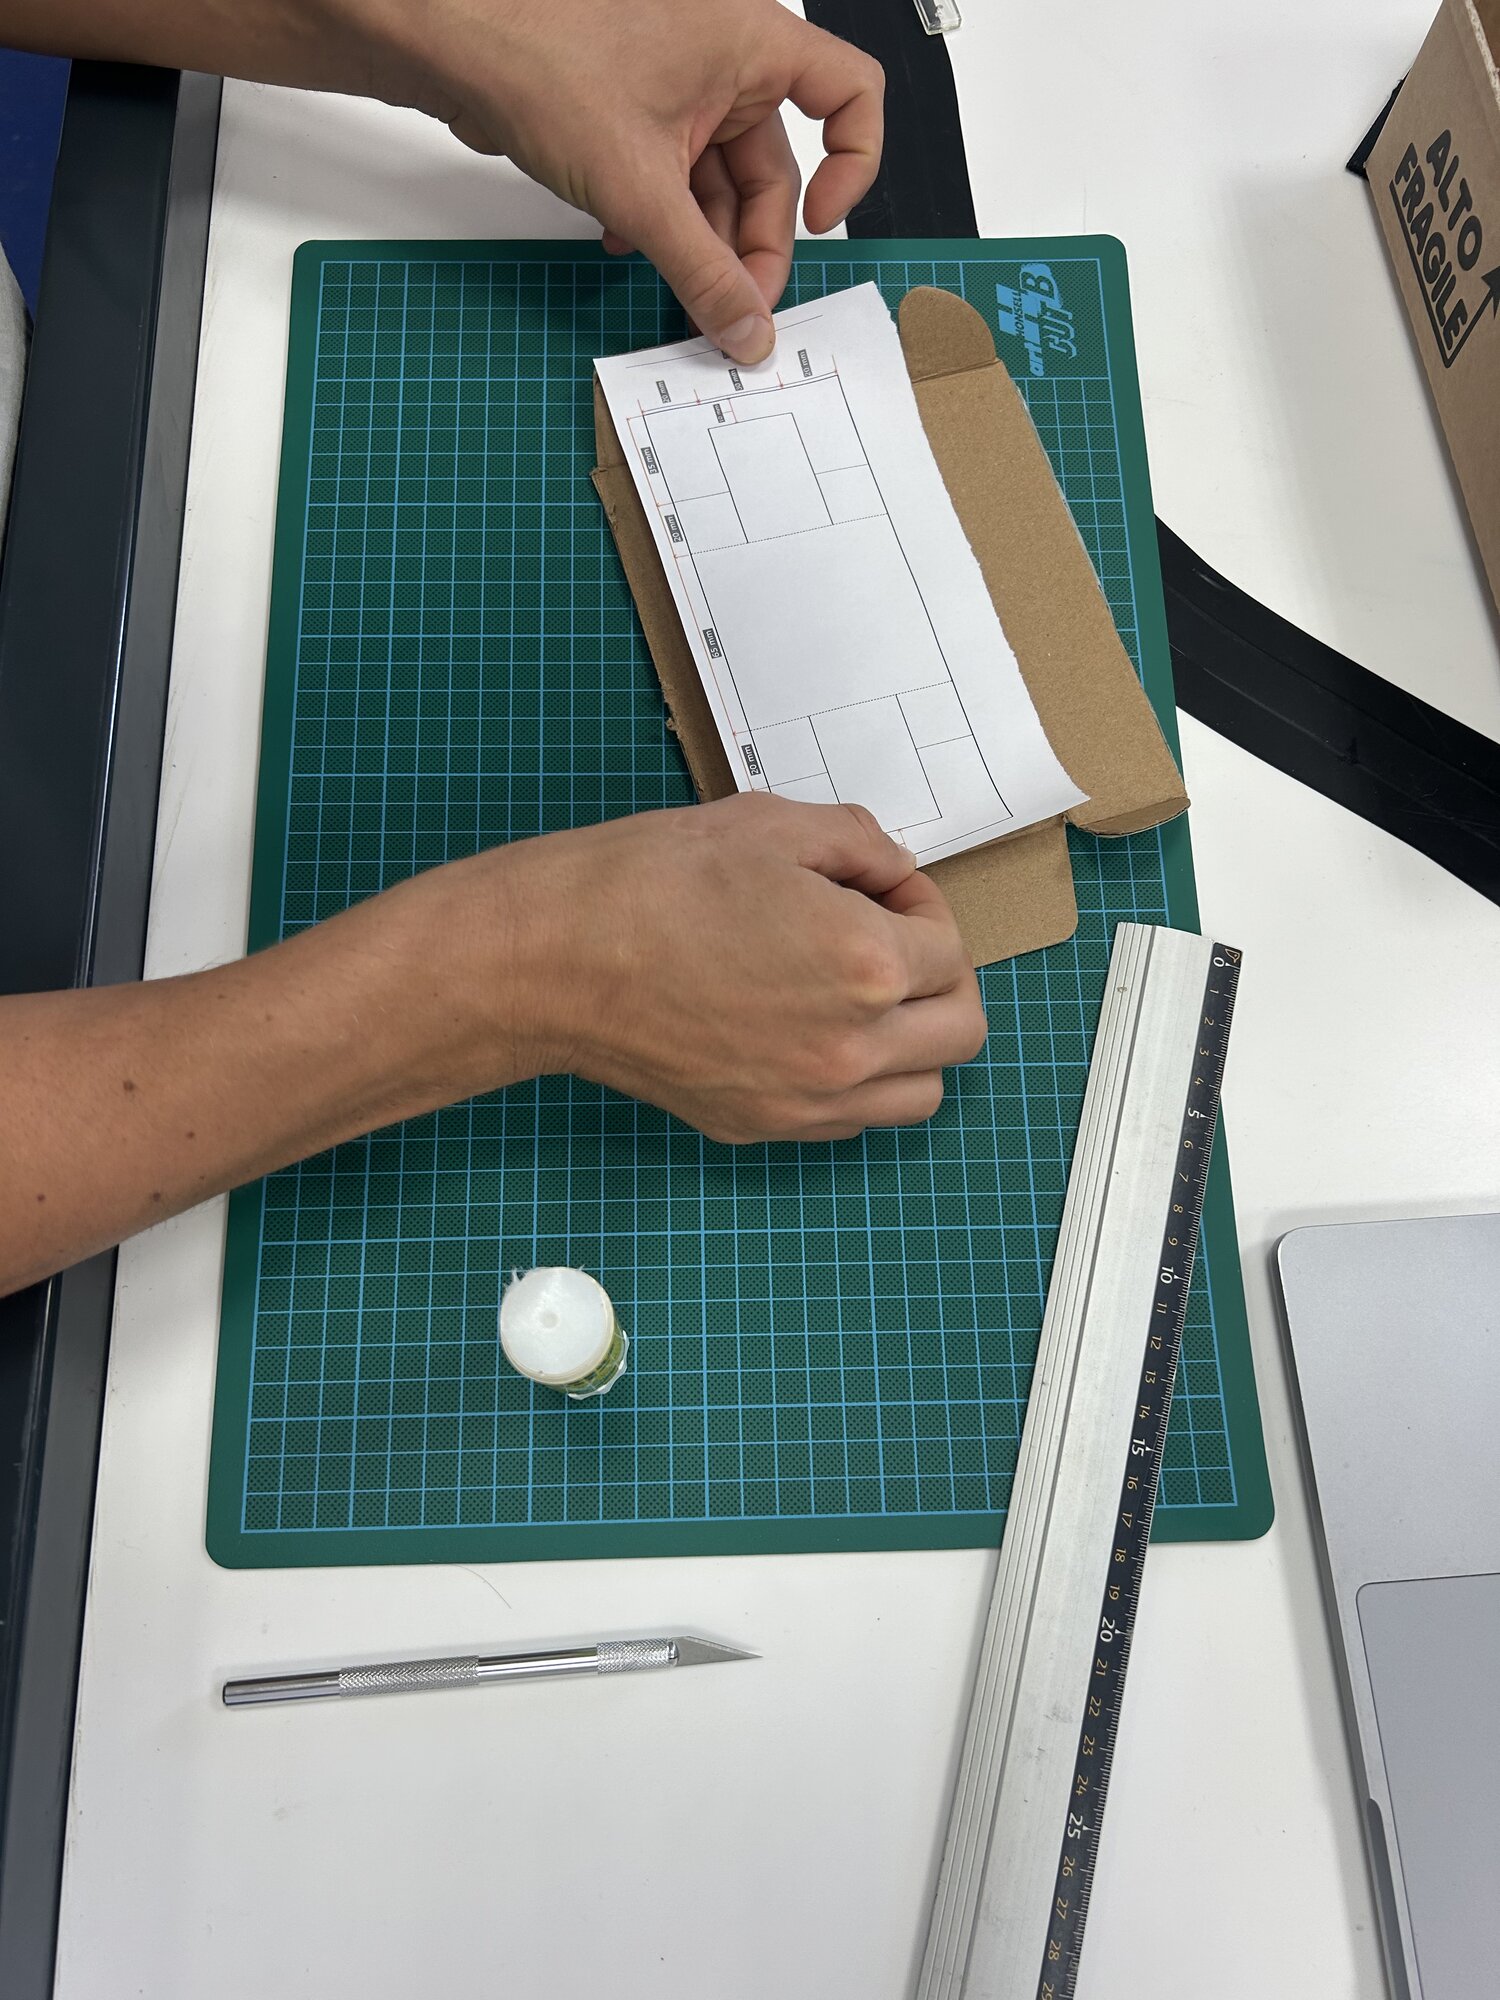
Colle la feuille sur la face intérieure des plis.
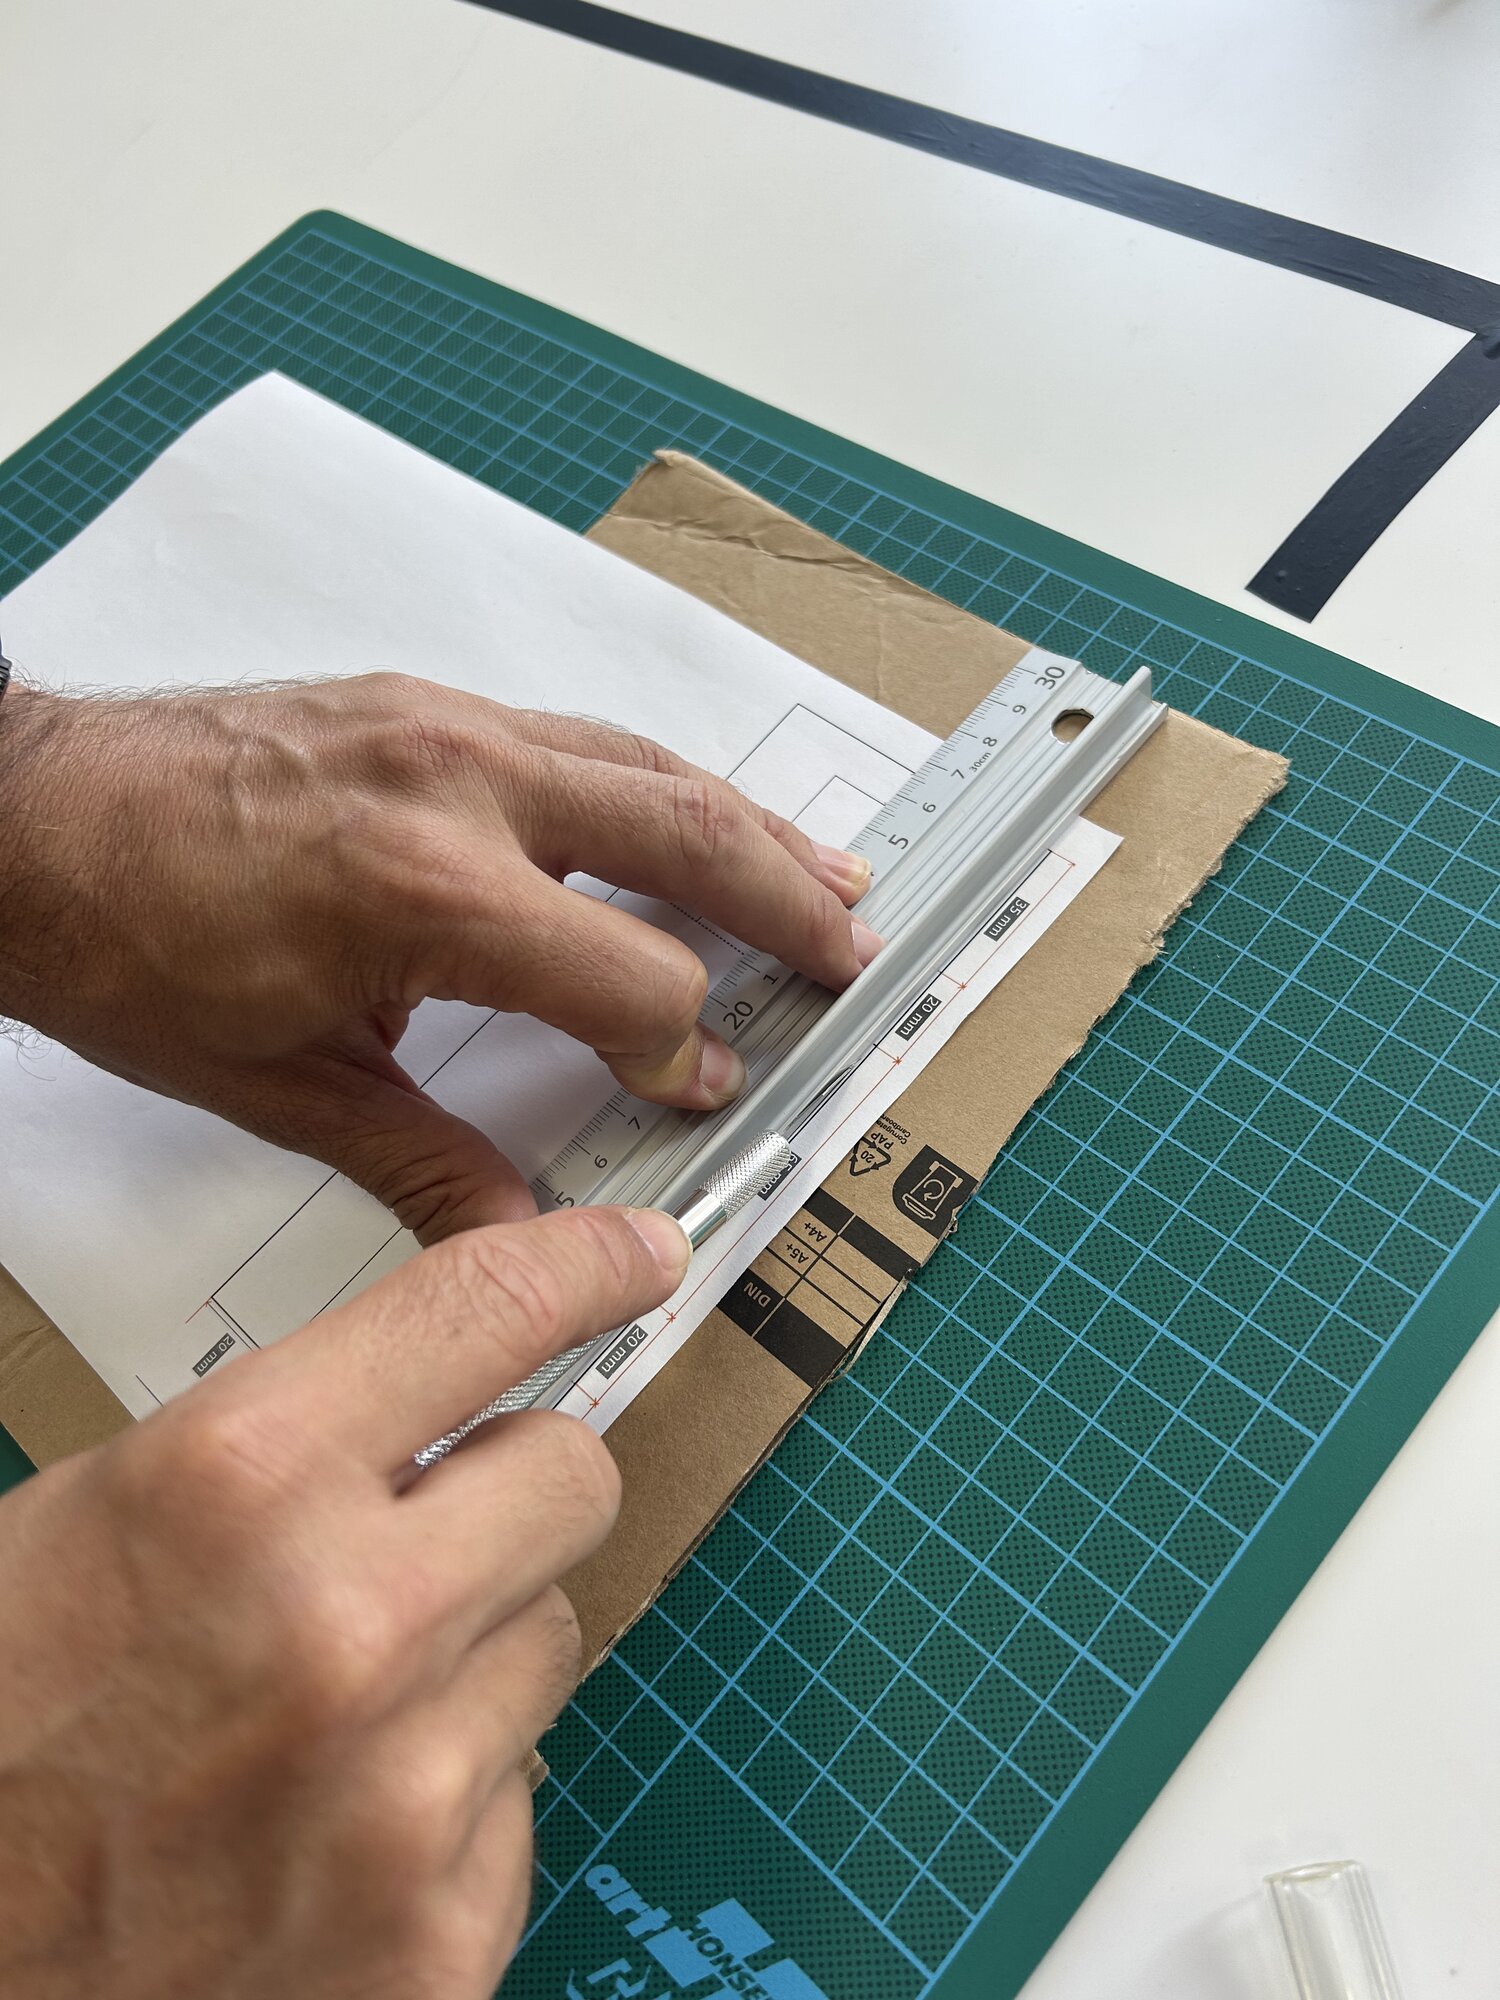
Découpe
L'outil de découpe
- Règle métallique à rebord, toujours.
- Doigts posés sur la règle, derrière le rebord.
- Plusieurs passes légères, sans forcer.
- Protection de lame remise dès que tu poses l'outil.
Plie
Règle sur sa tranche, pas à plat, le long du pointillé : appuie fort, puis plie contre la règle.
→ Tracer, découper, plier le carton
Ça marche si…
Les rabats tiennent d'équerre tout seuls.
2. Monte ton rover
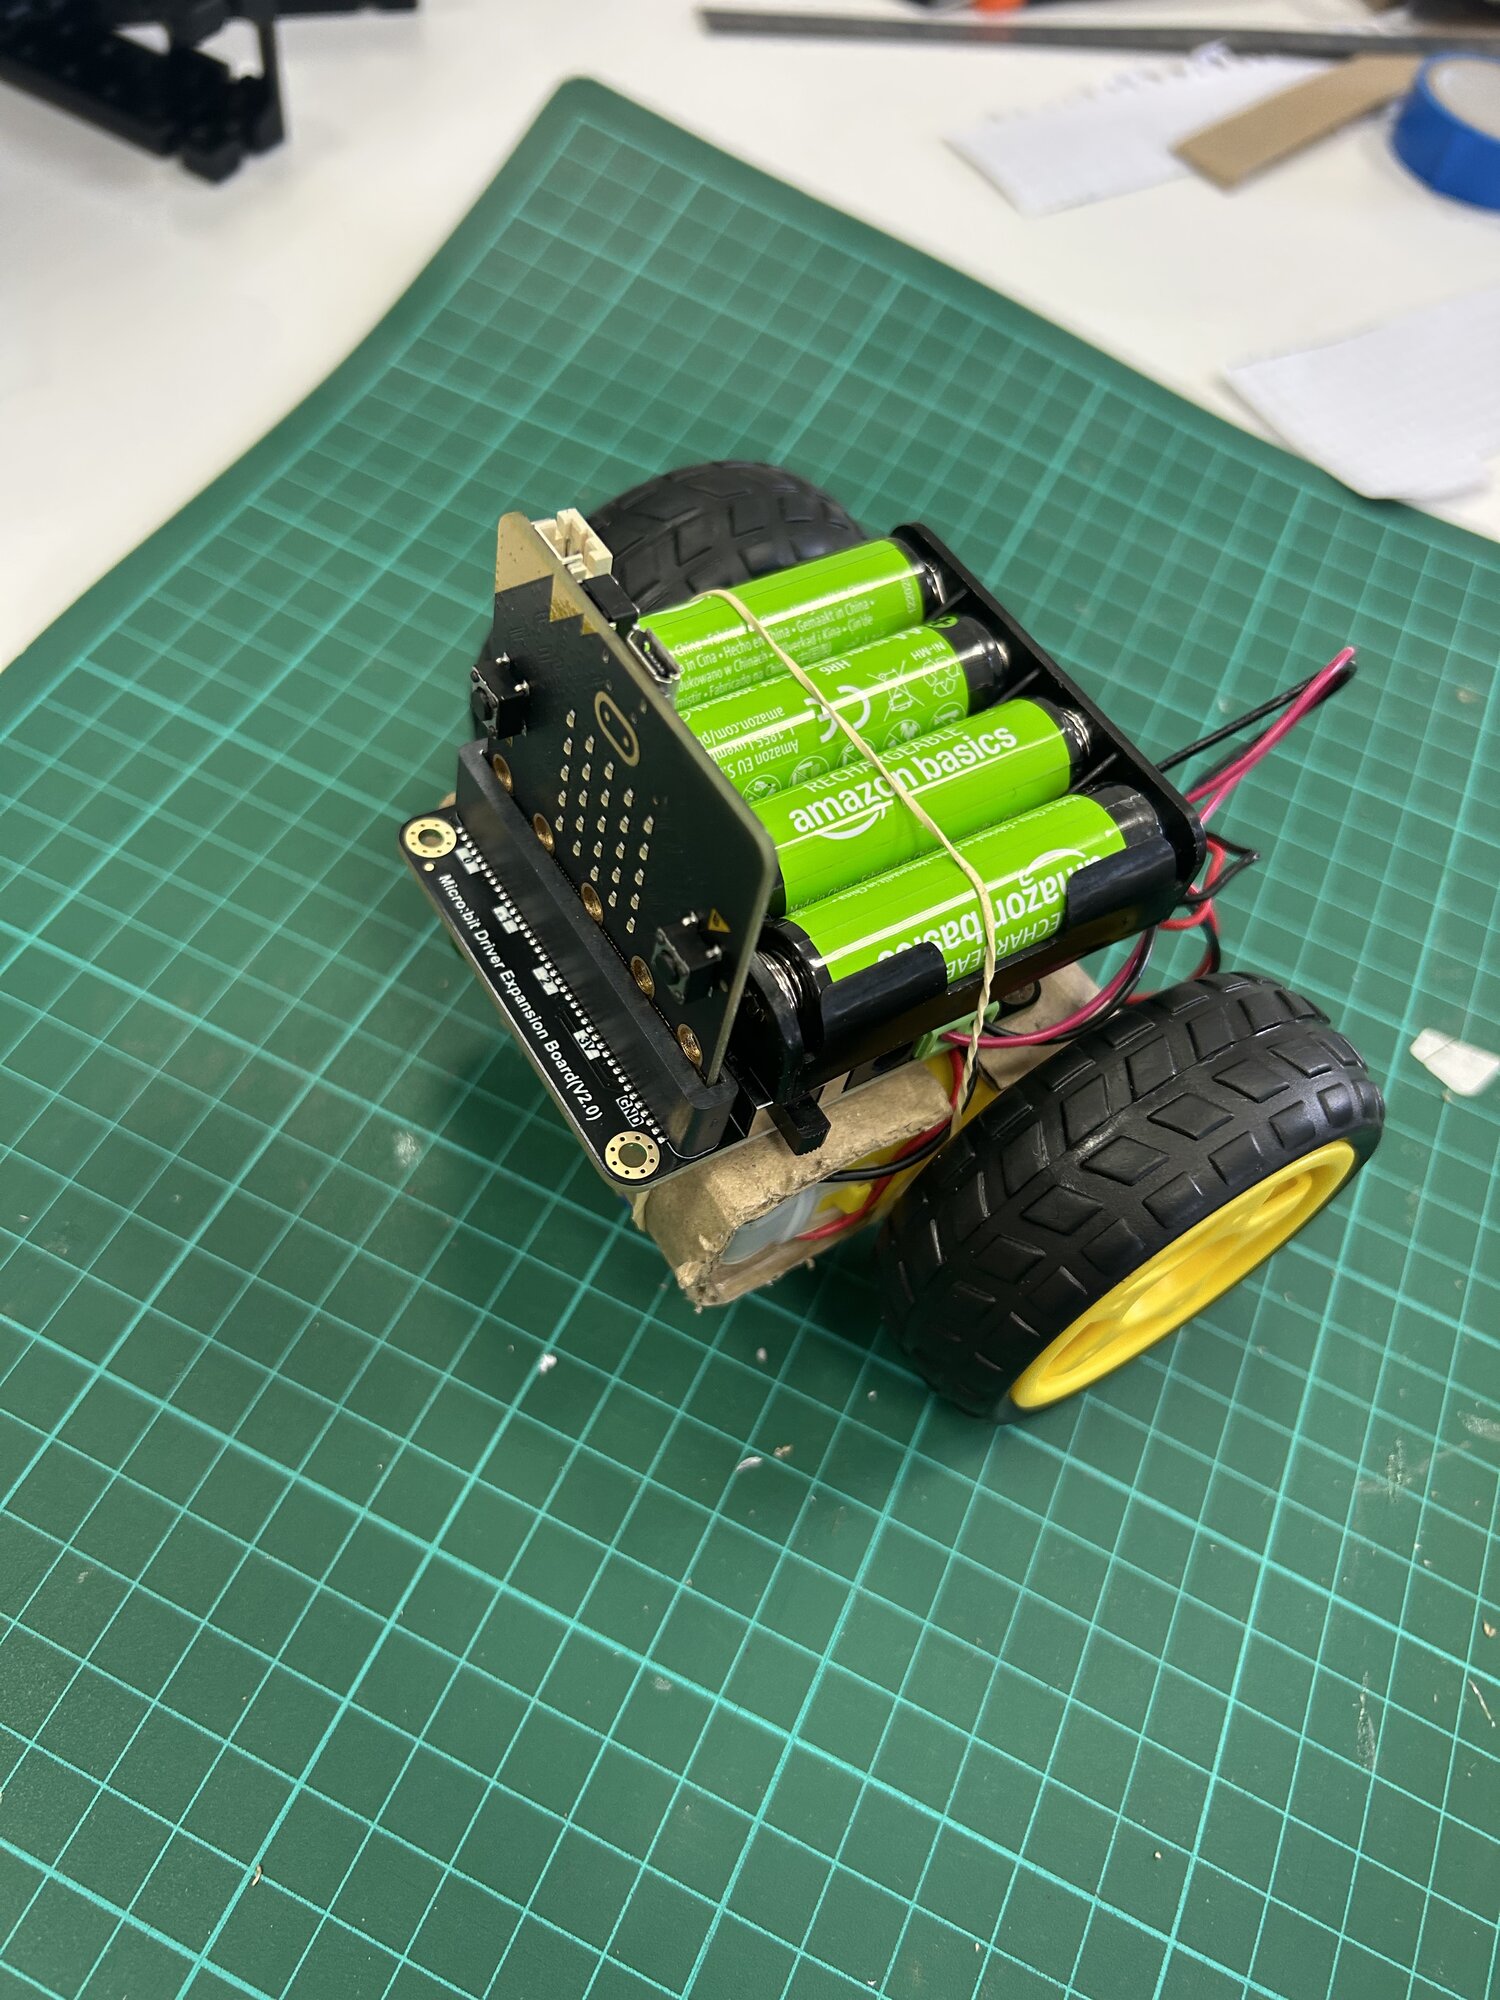
Ce que tu vas obtenir :
Les moteurs
Moteurs entre les rabats, axes parallèles, M1 à gauche. Deux élastiques croisés.
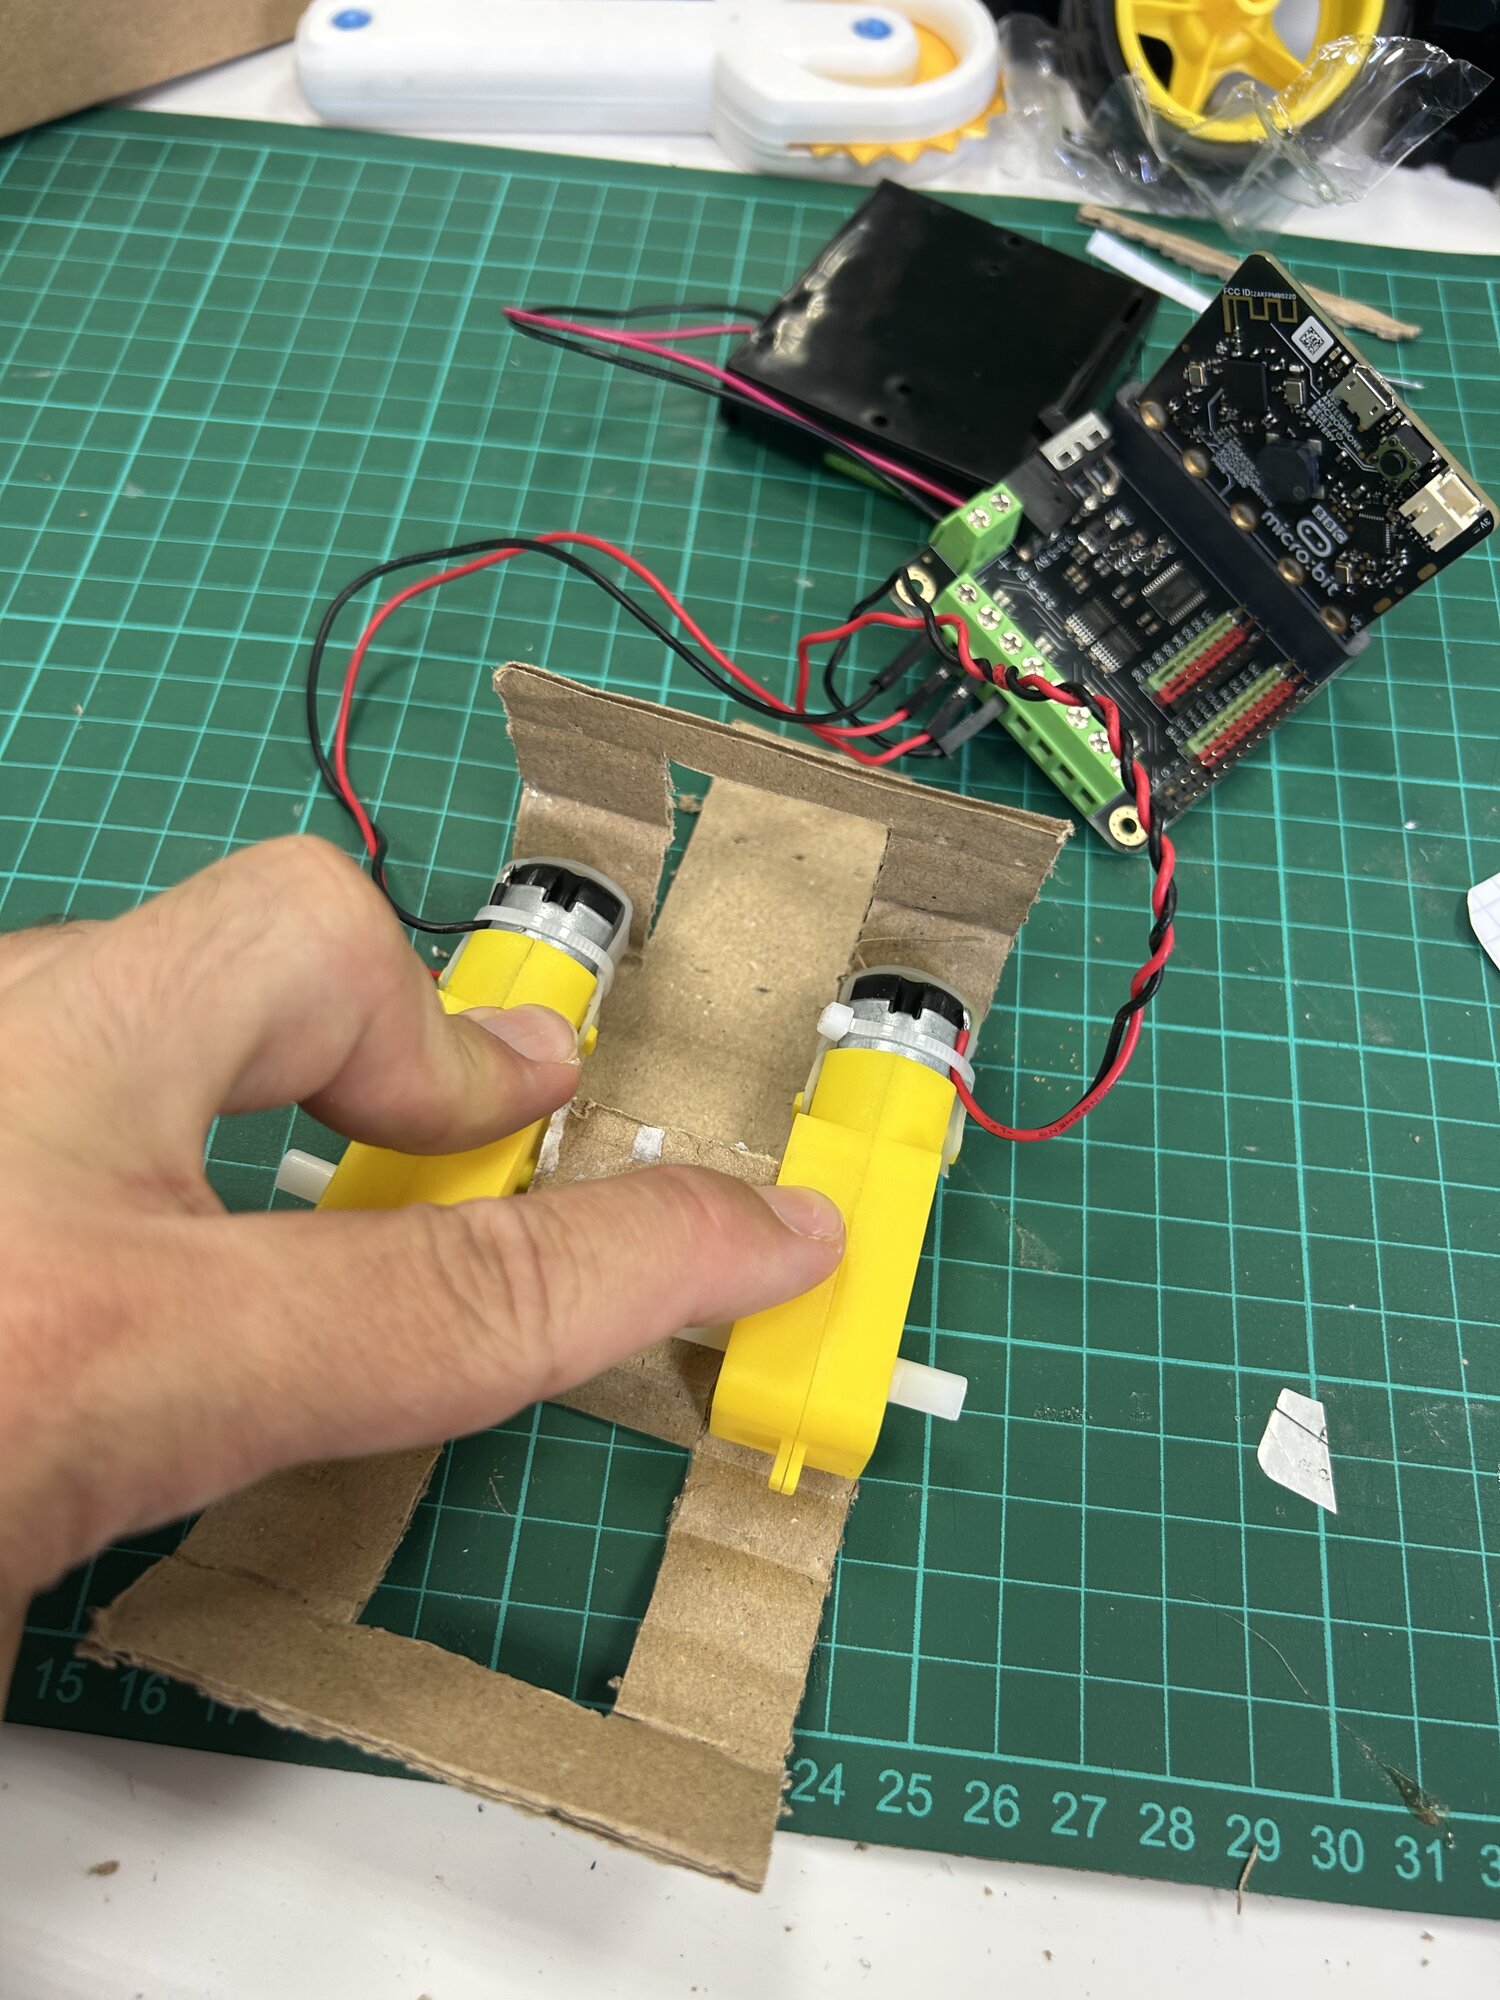
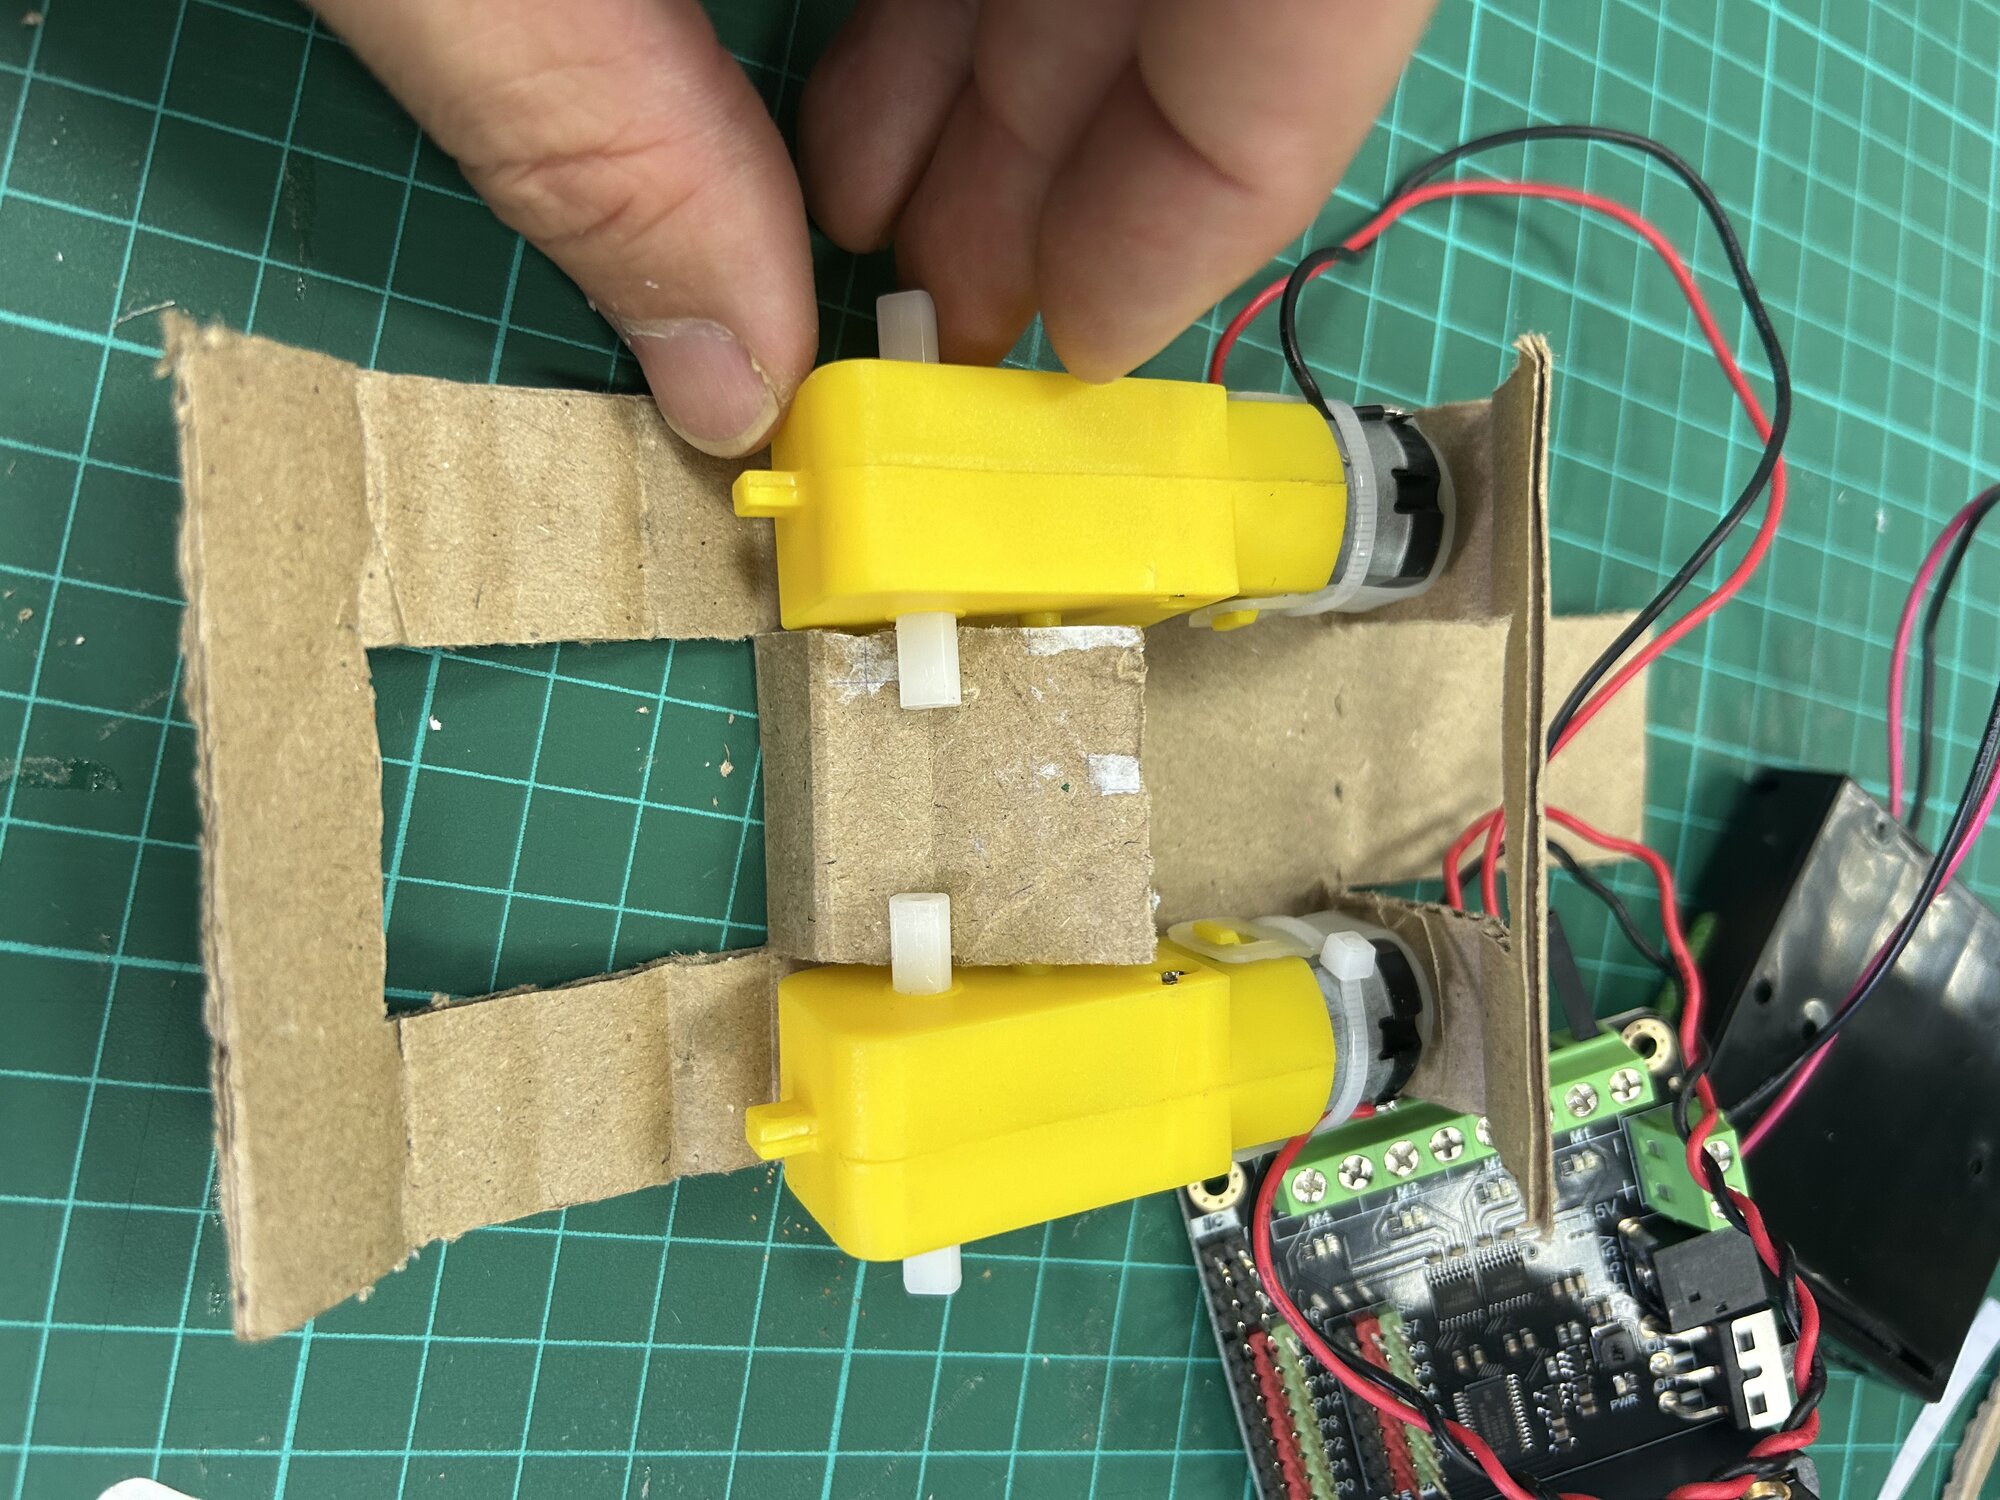
M1 à gauche.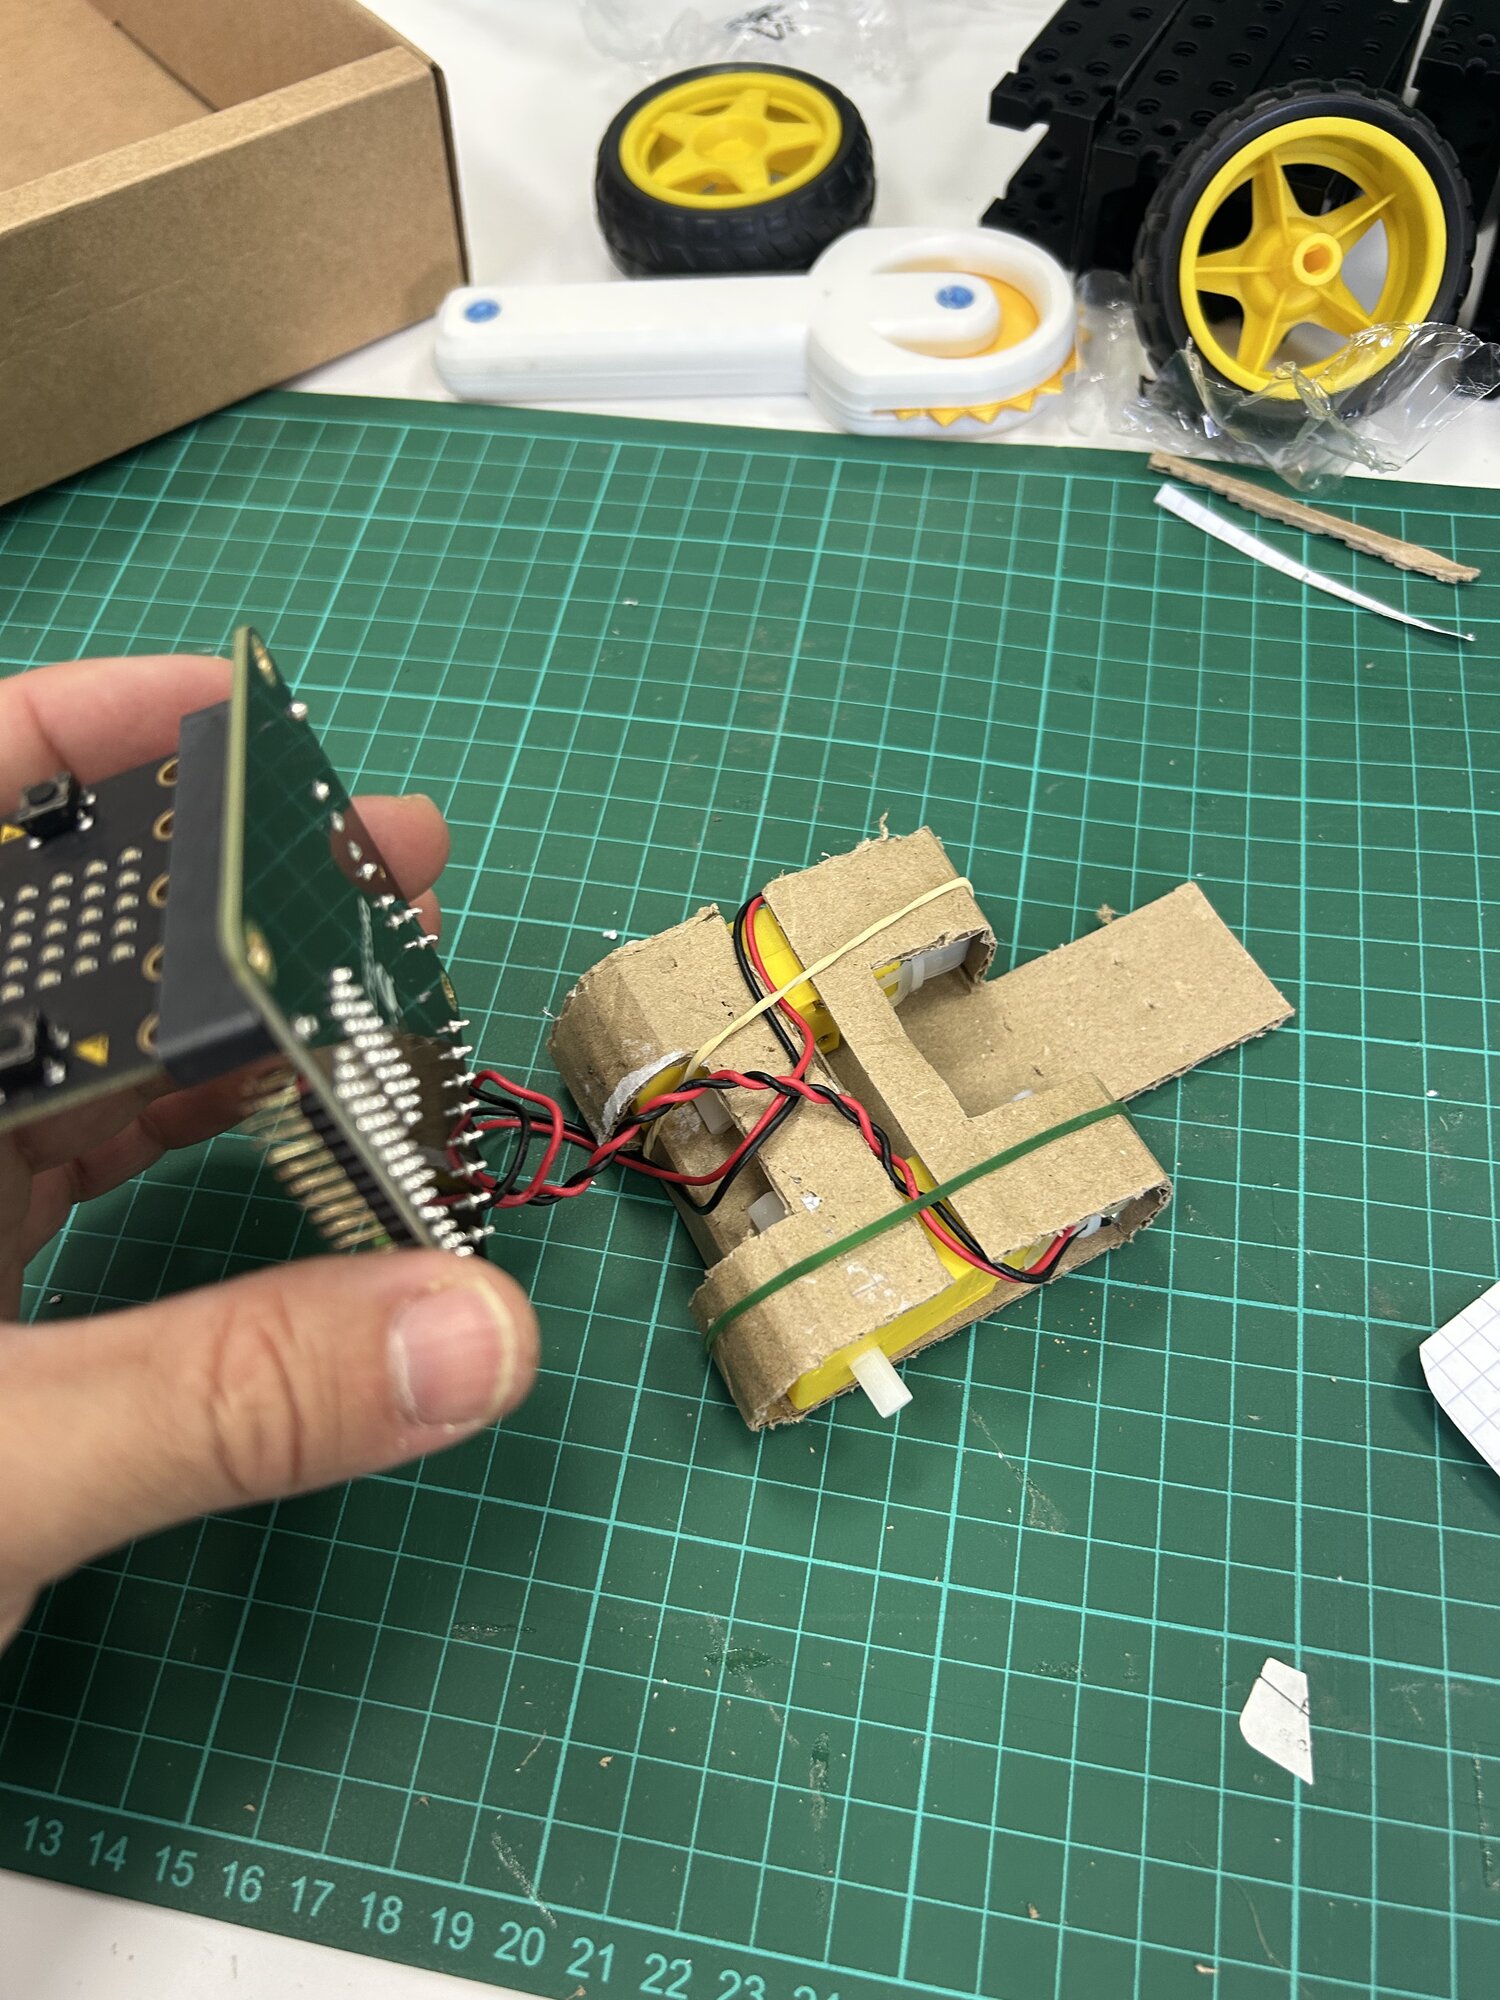
Appuie sur un axe : si le moteur bouge dans son logement, resserre.
La carte et les accus
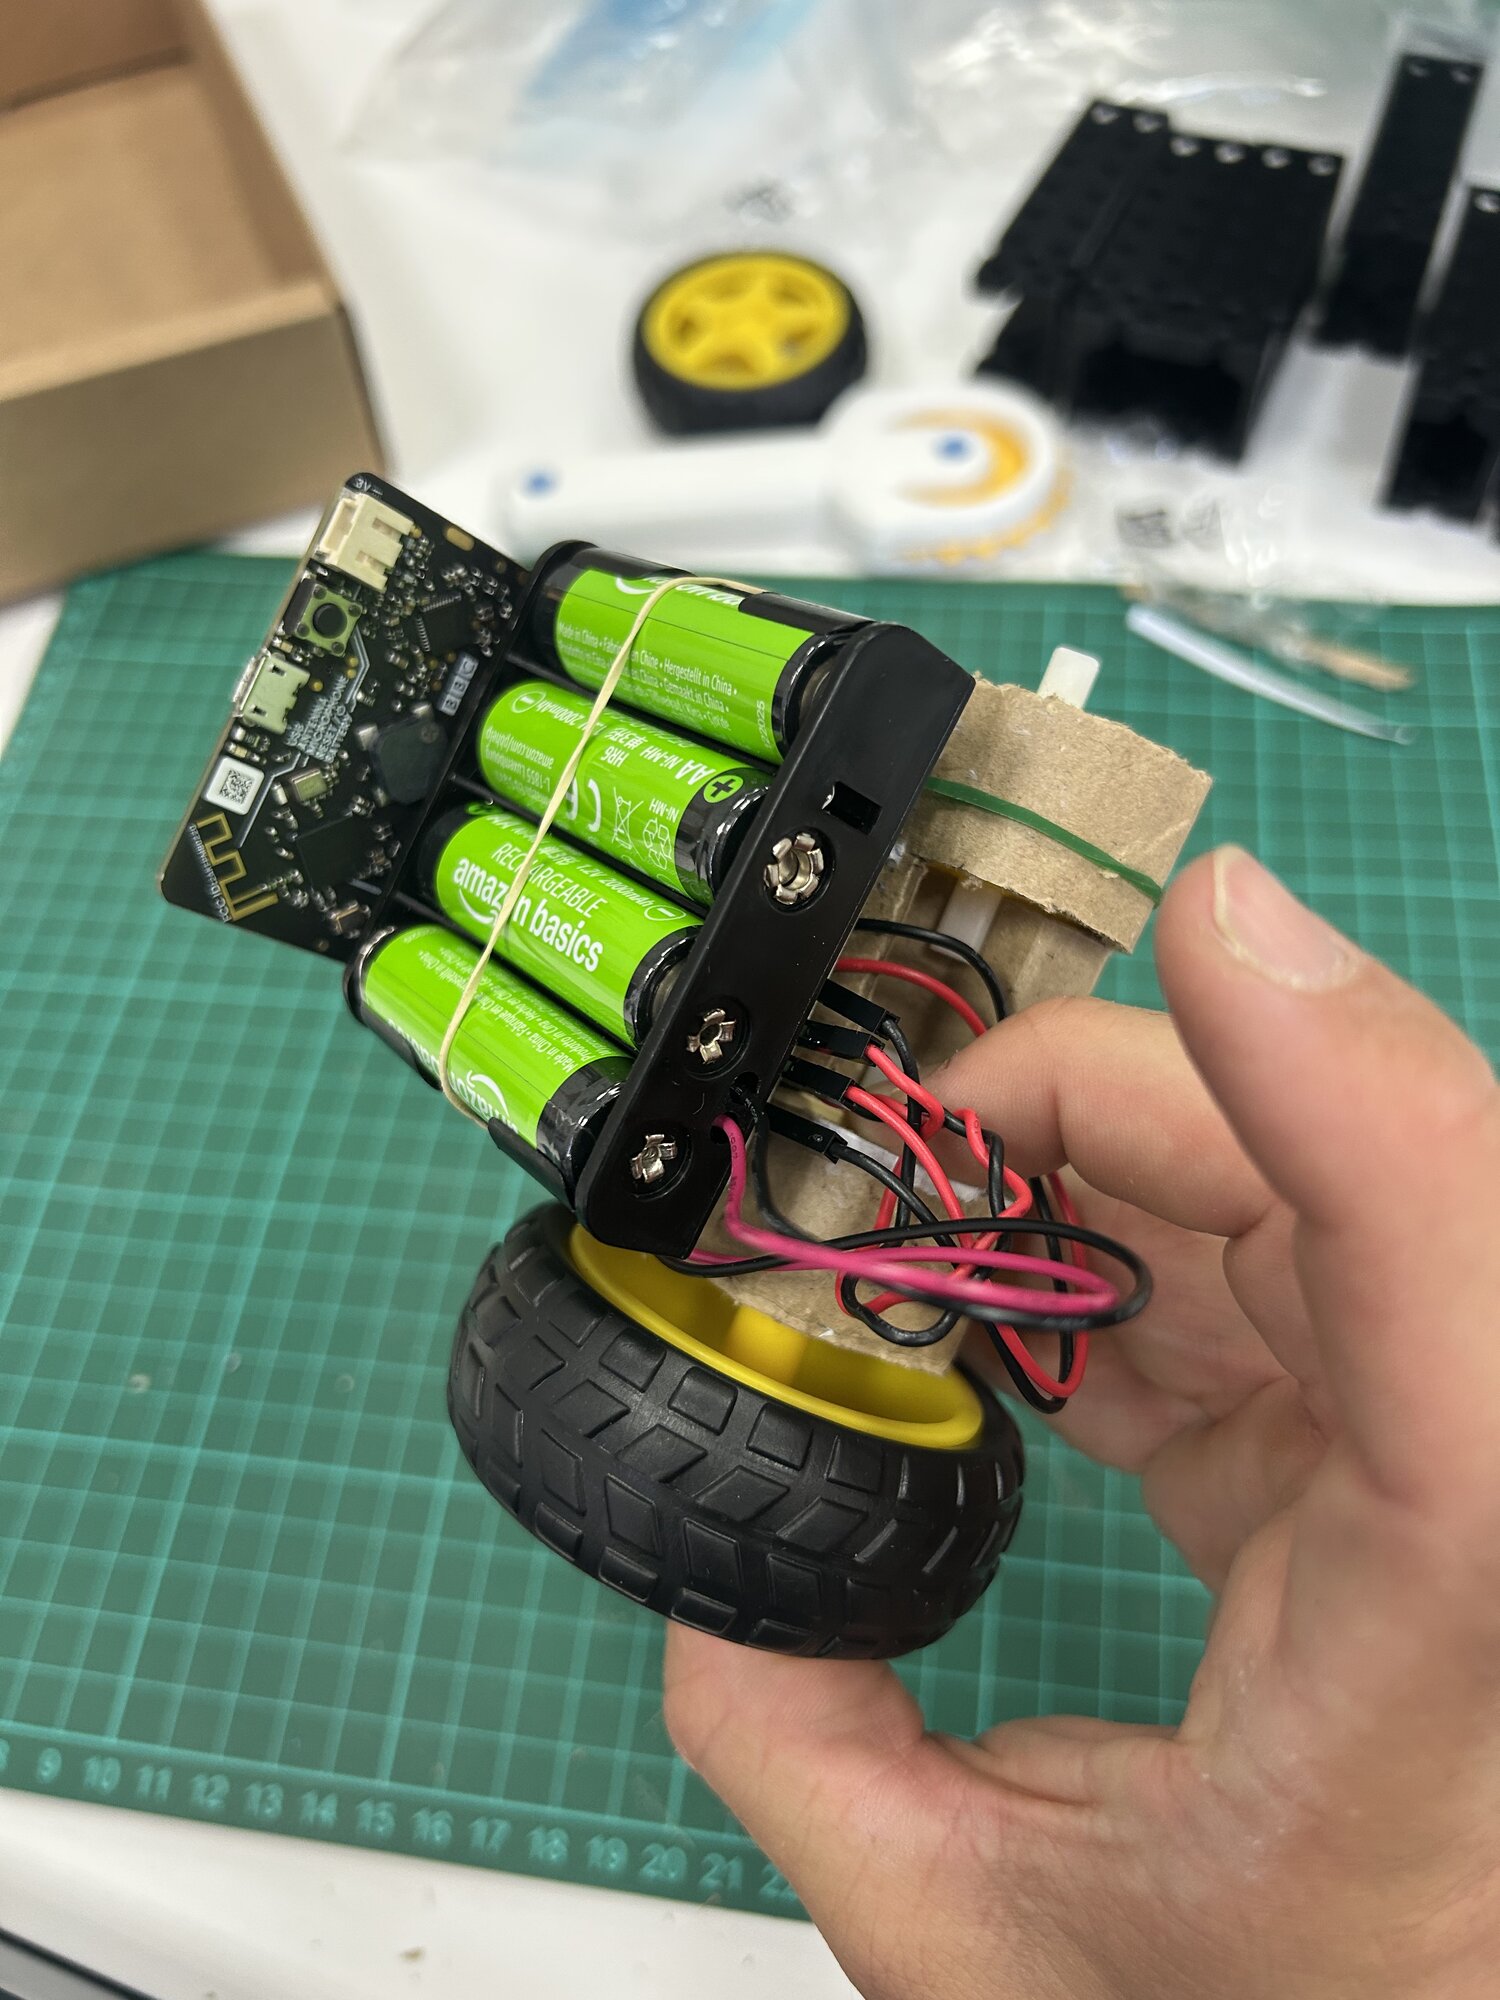
Carte sur l'étage du haut, accus par-dessus, un élastique. Fils ni coincés ni tendus.
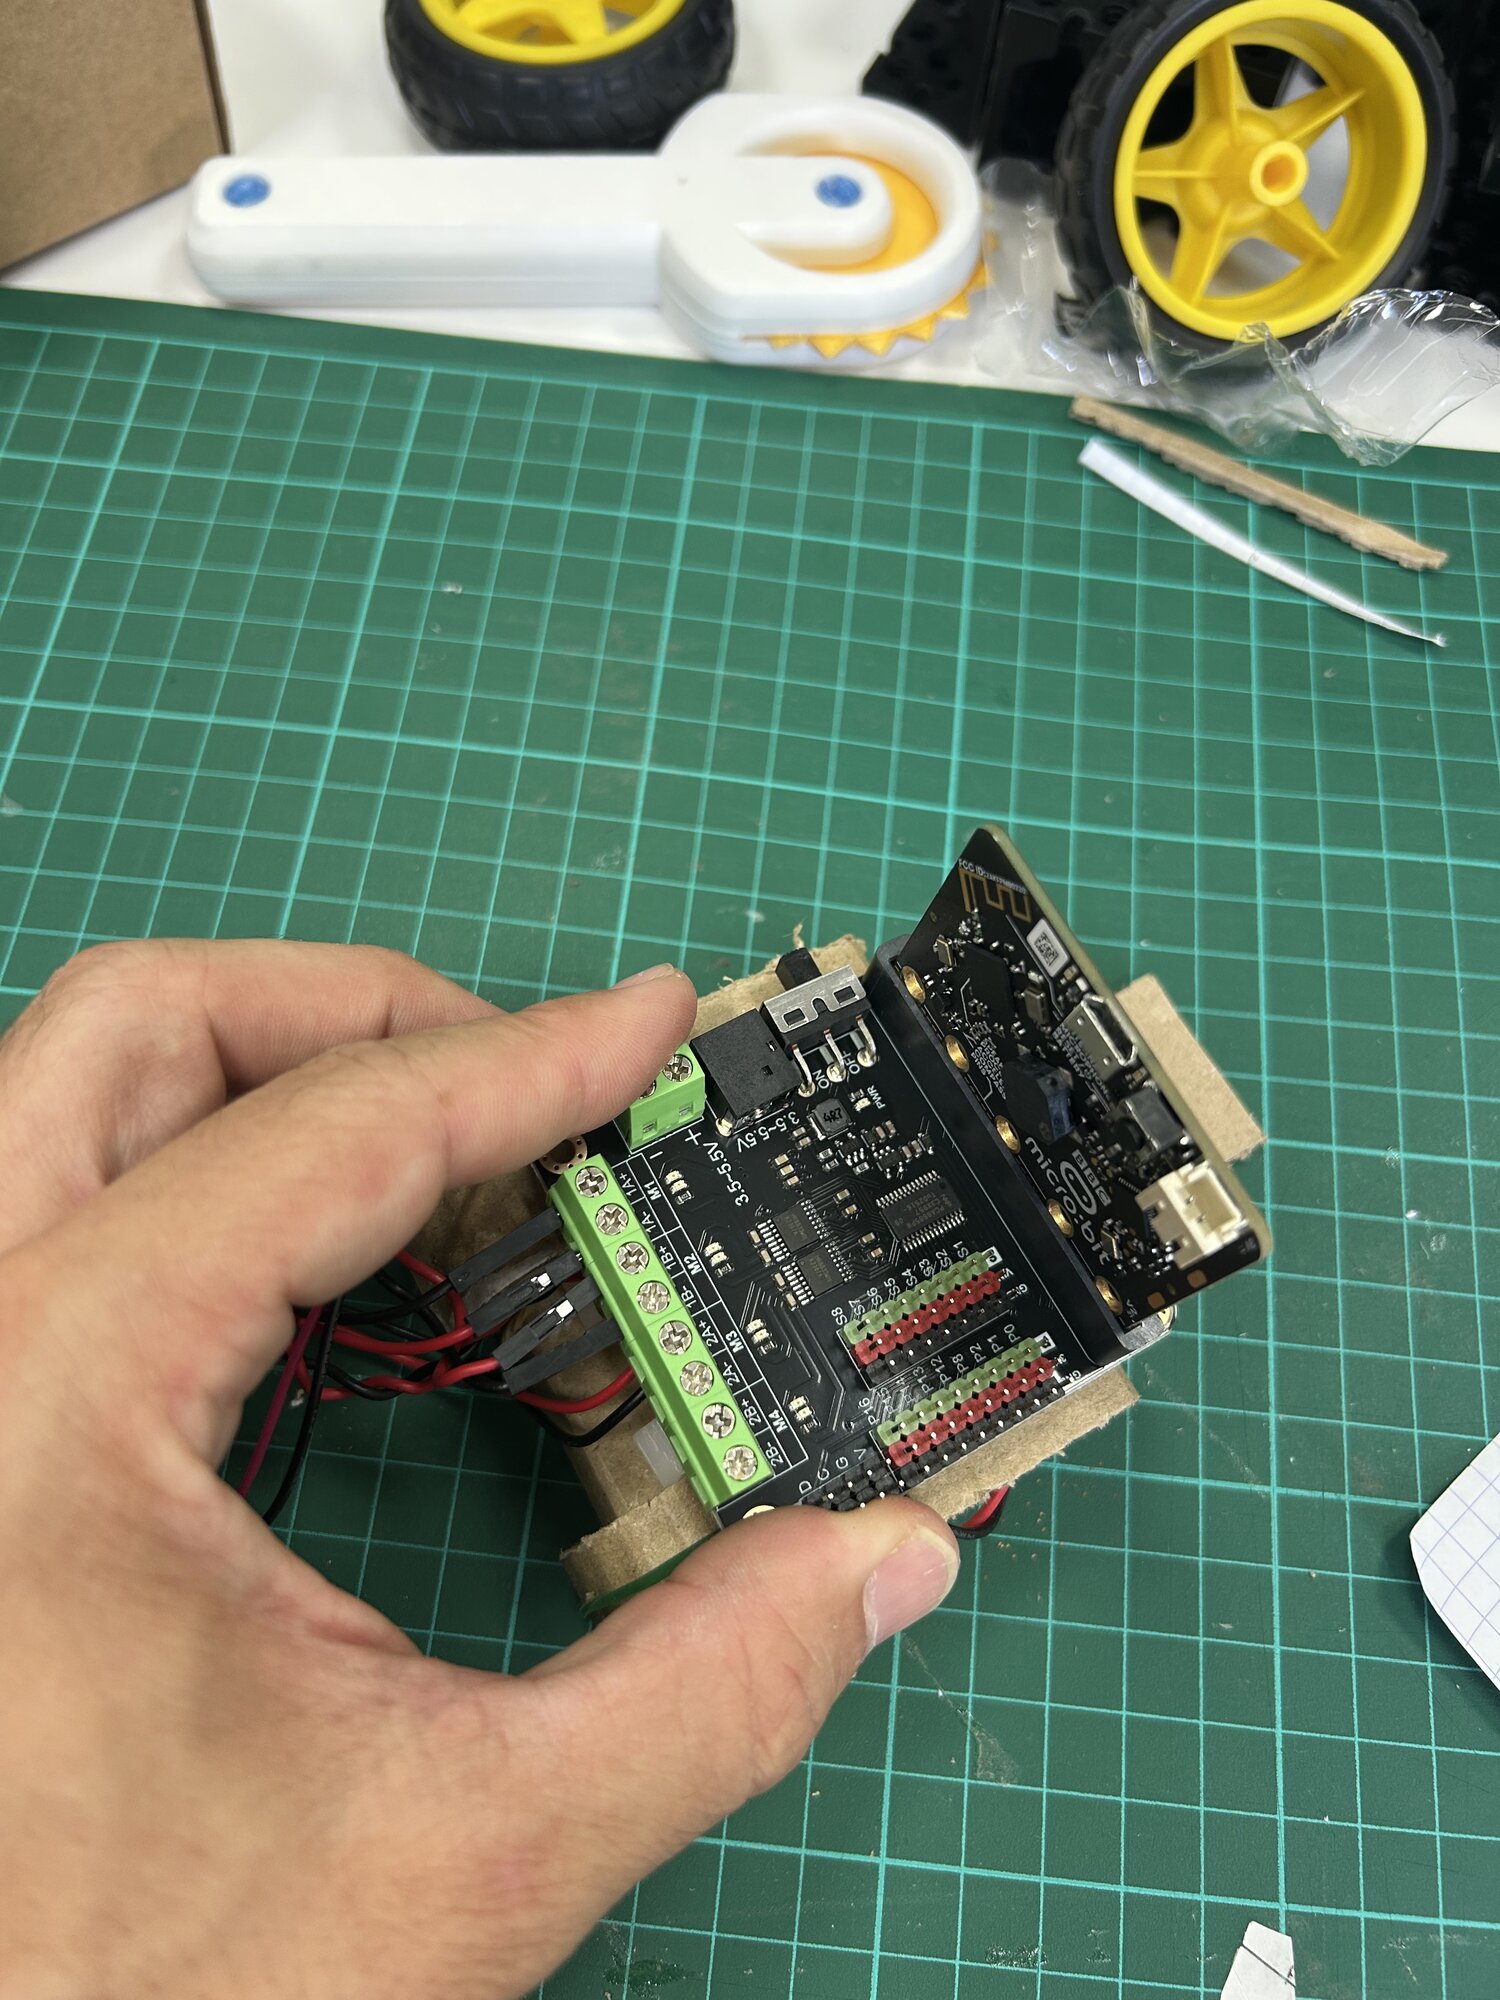
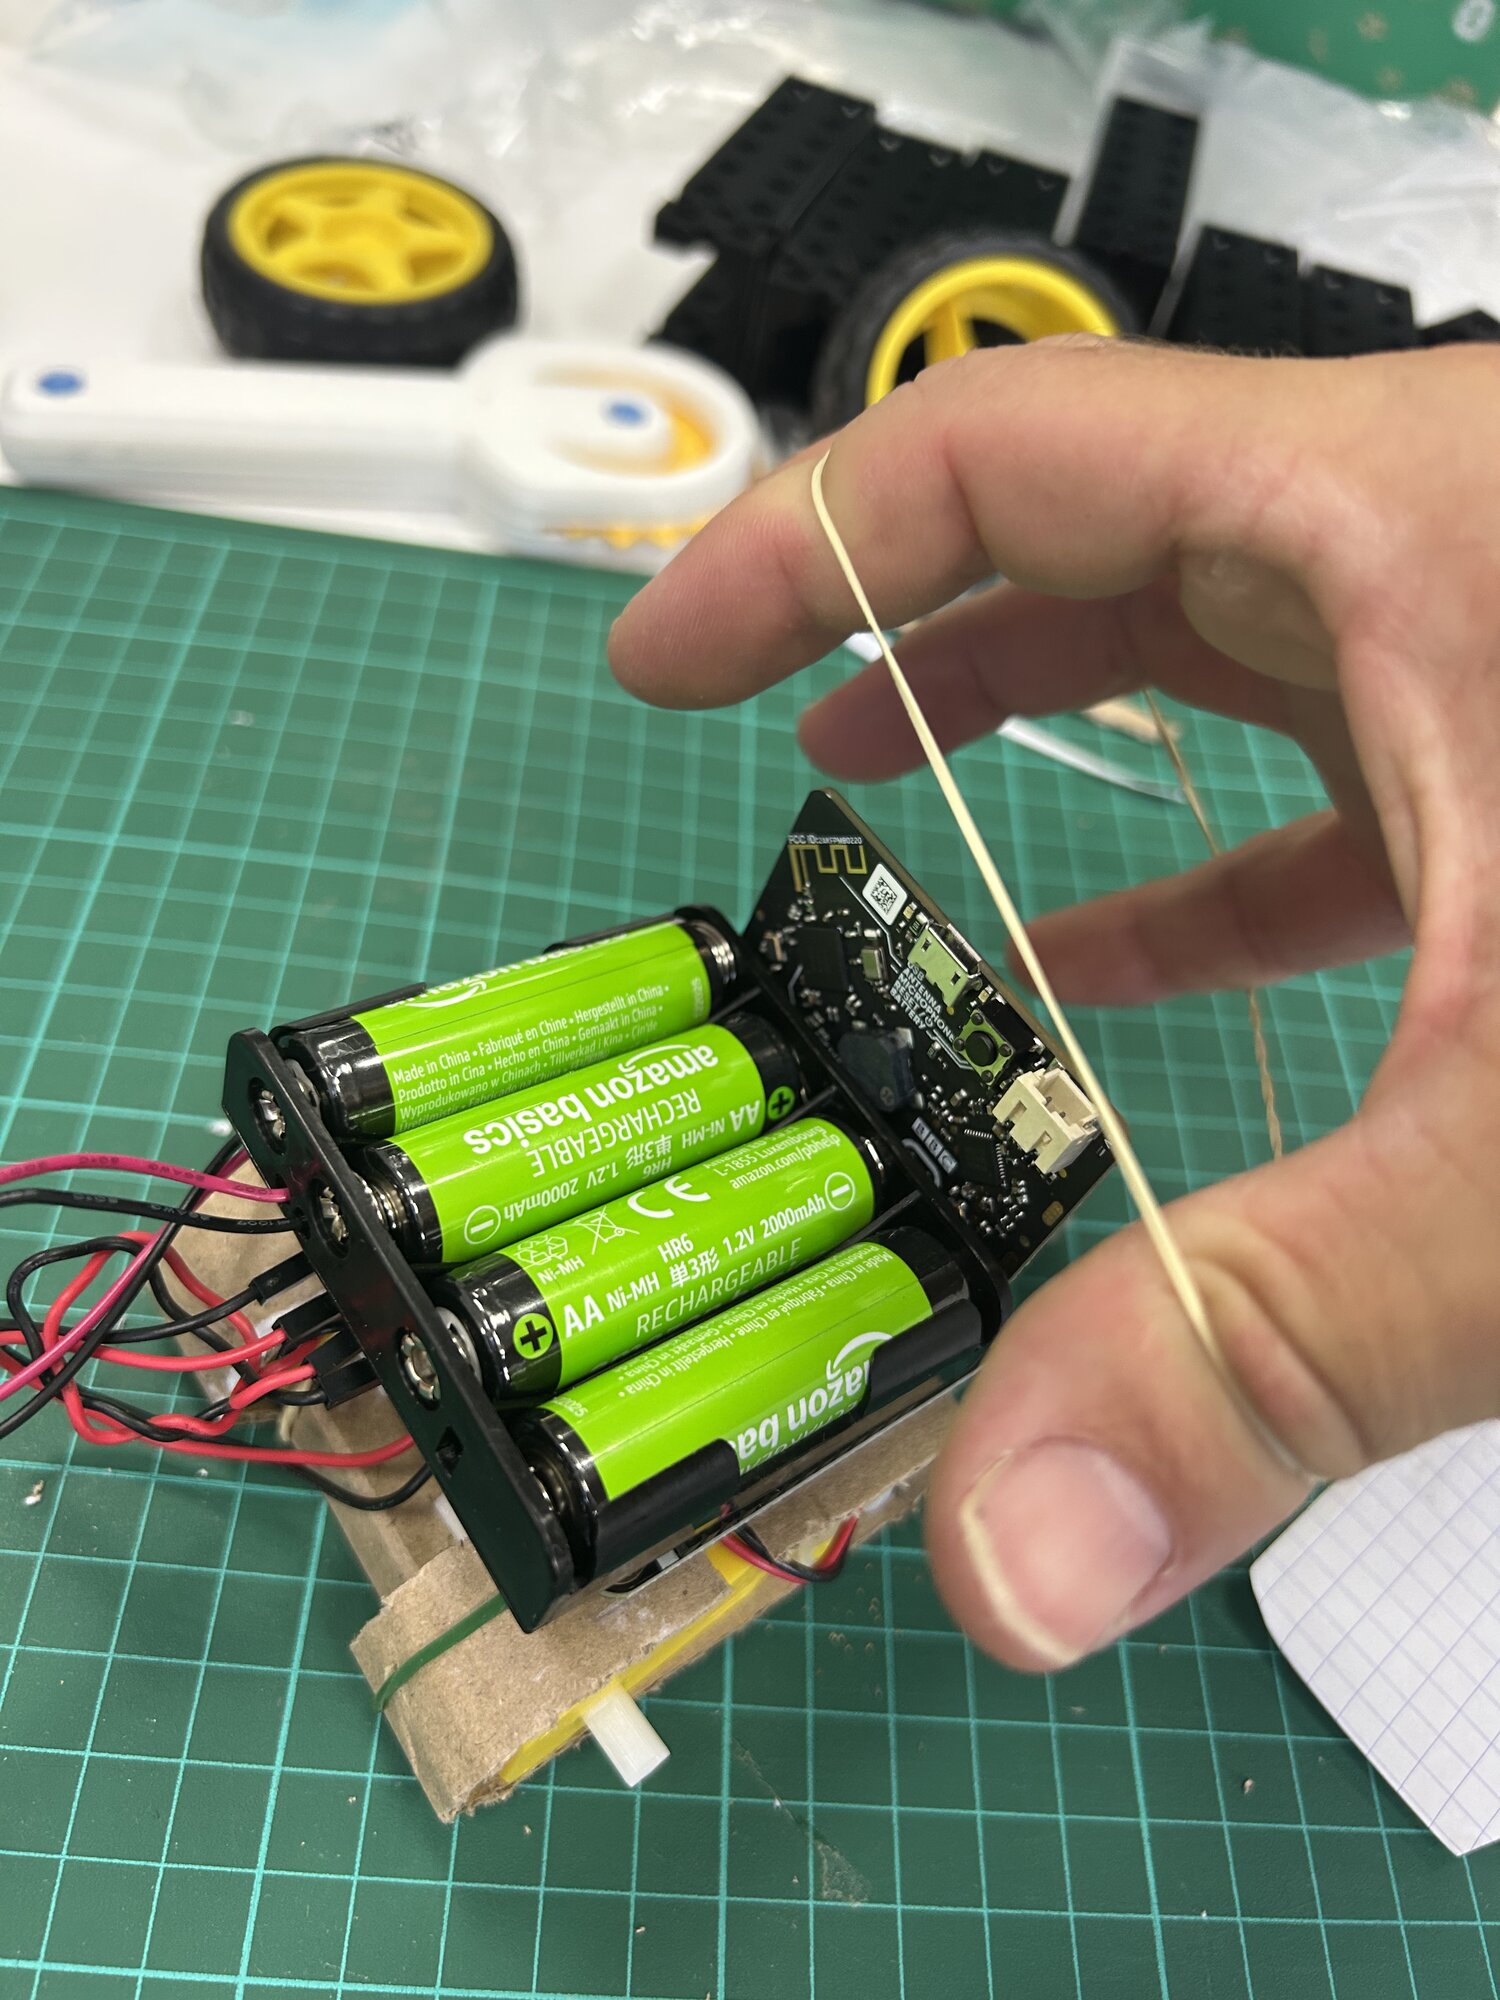
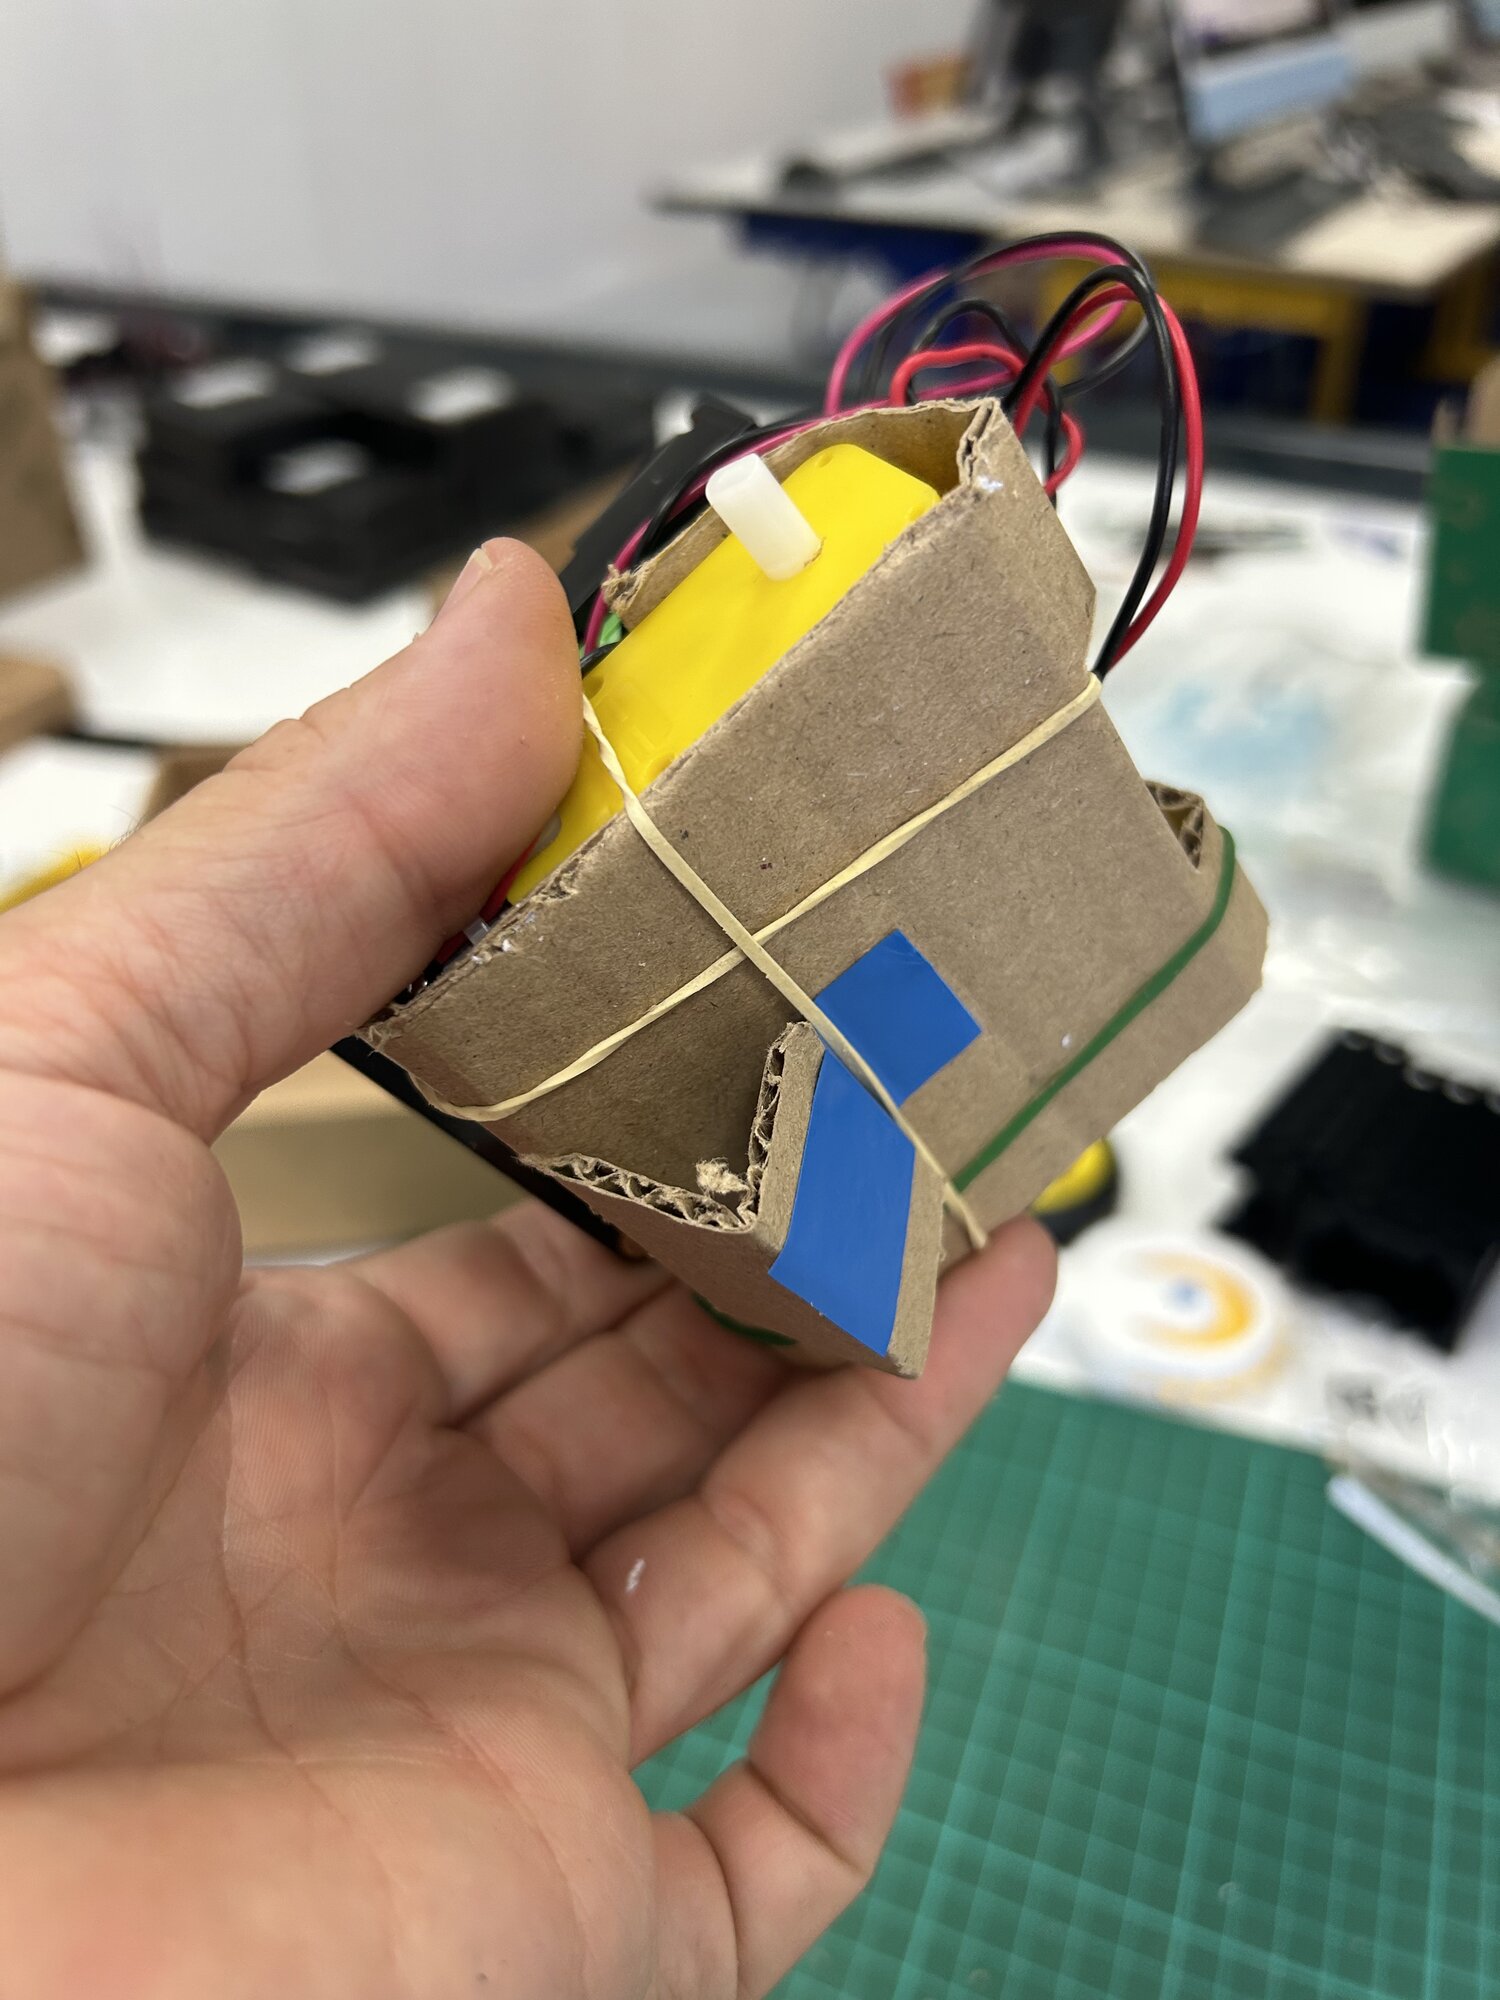
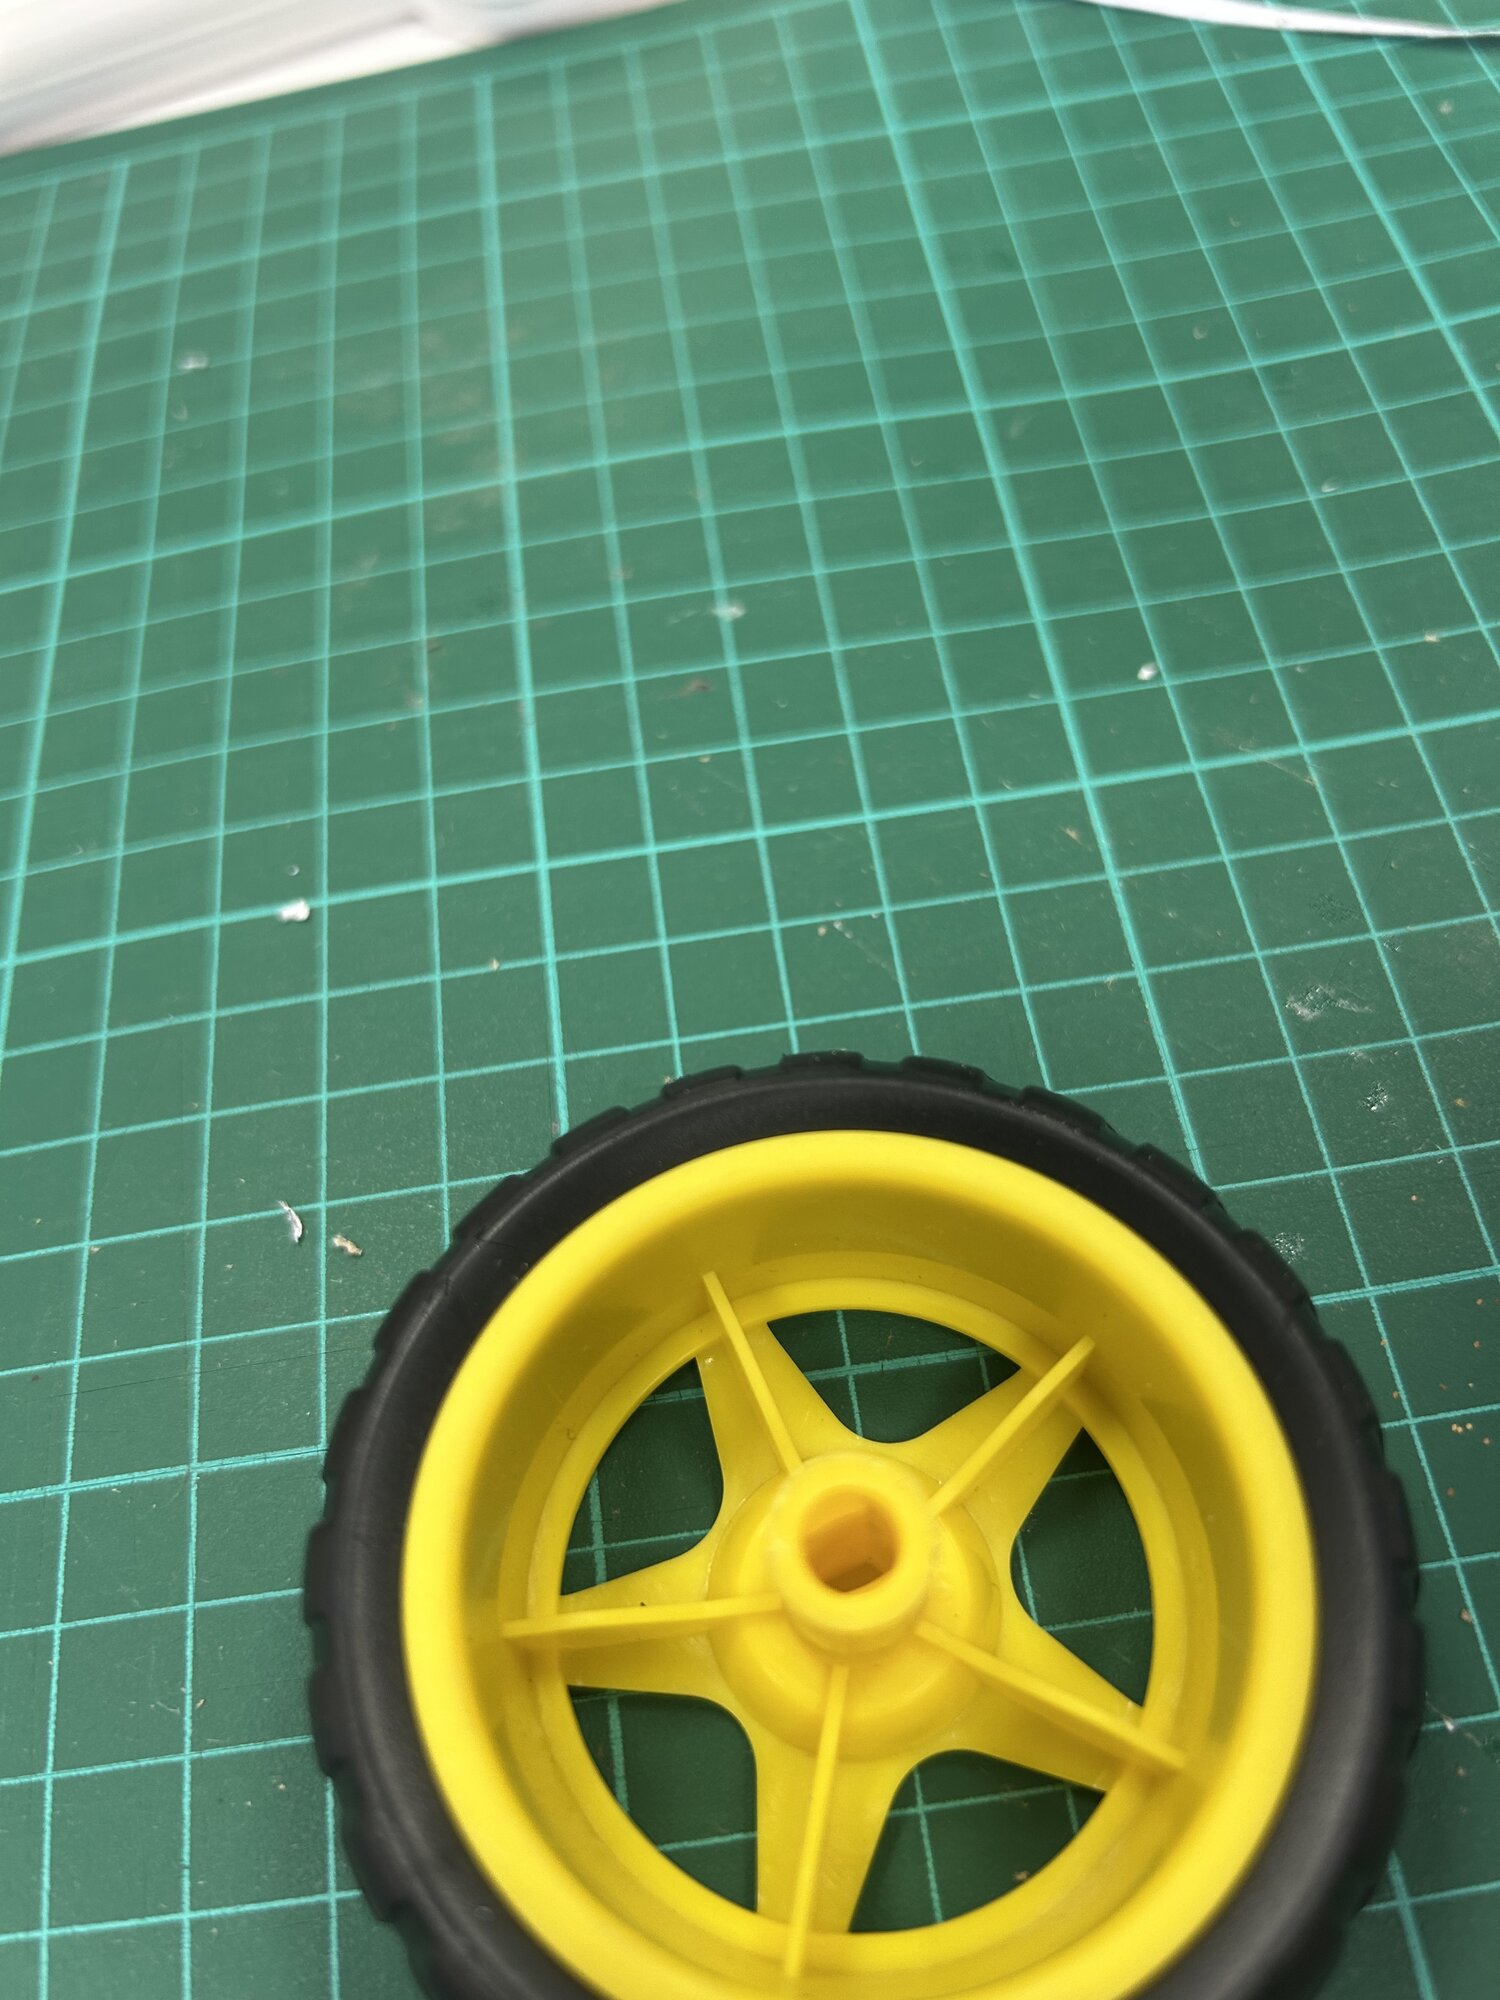
Les roues
Languette arrière rabattue dessous et scotchée : c'est ta roue folle. Enfonce les deux roues sur les axes.
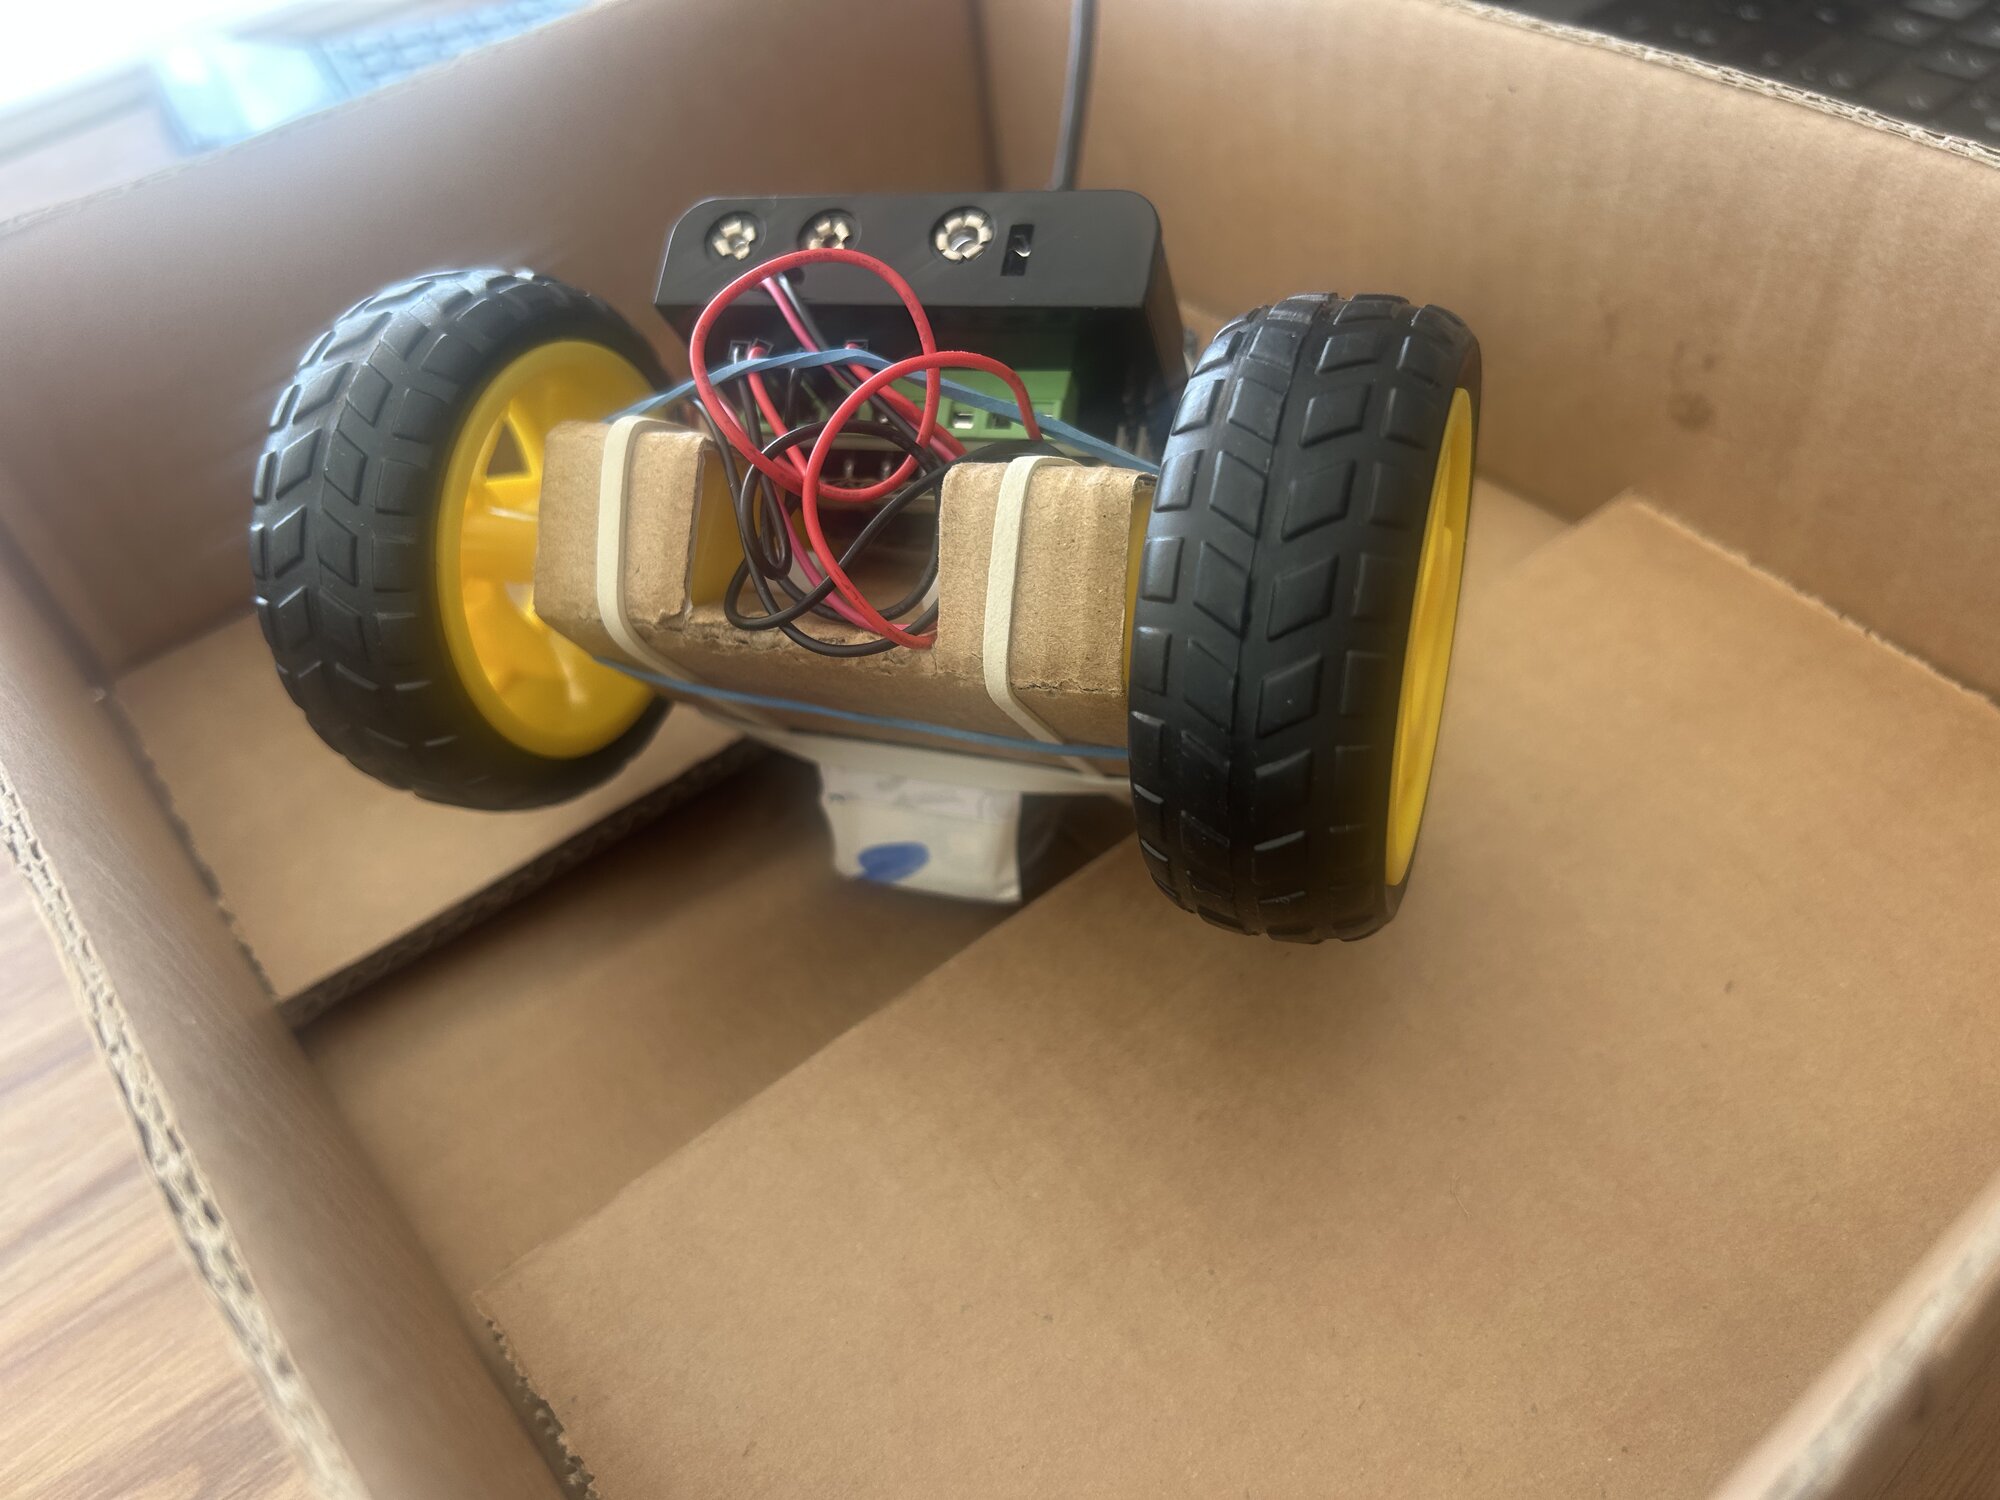
Les deux roues dans le même sens
Pose ton rover sur l'arrière, roues en l'air, dans la boîte de test. Lance ton programme de la séance 1.
Un moteur tourne à l'envers : c'est normal. Inverse ses deux fils, ou passe son bloc en CCW.
Point de contrôle
Fais valider ton montage avant de passer au code.
3. Ta première fonction
Ce que tu vas obtenir : tes deux blocs moteurs rangés dans un bloc à toi, avancer.
Avancé → Fonctions → Créer une fonction…
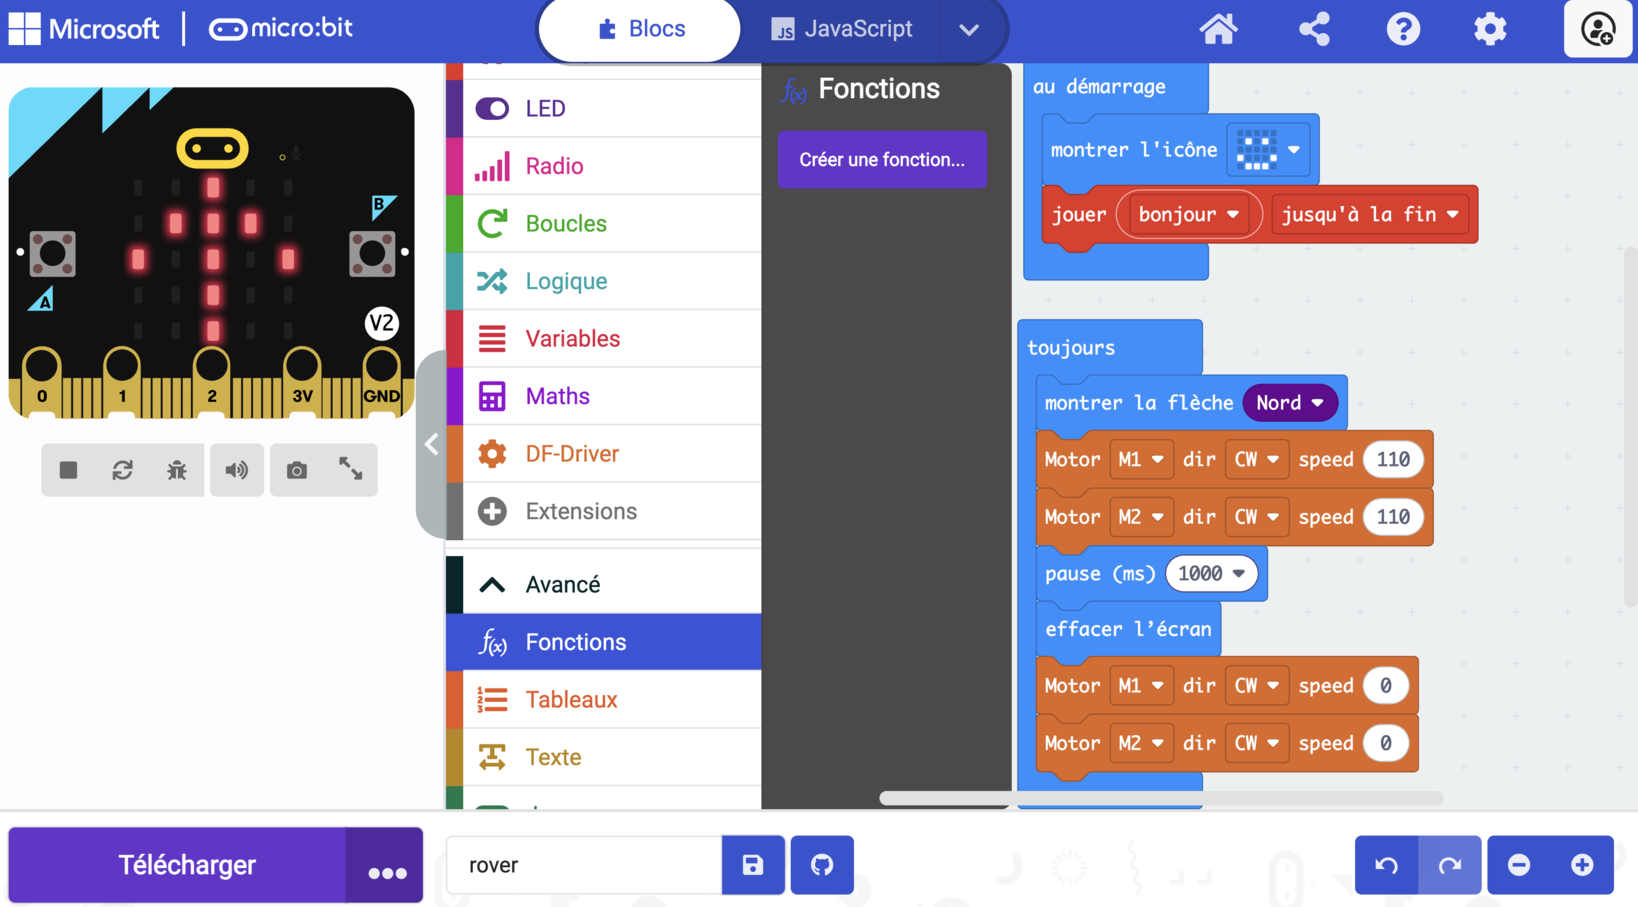
Appelle-la avancer, puis Terminé.
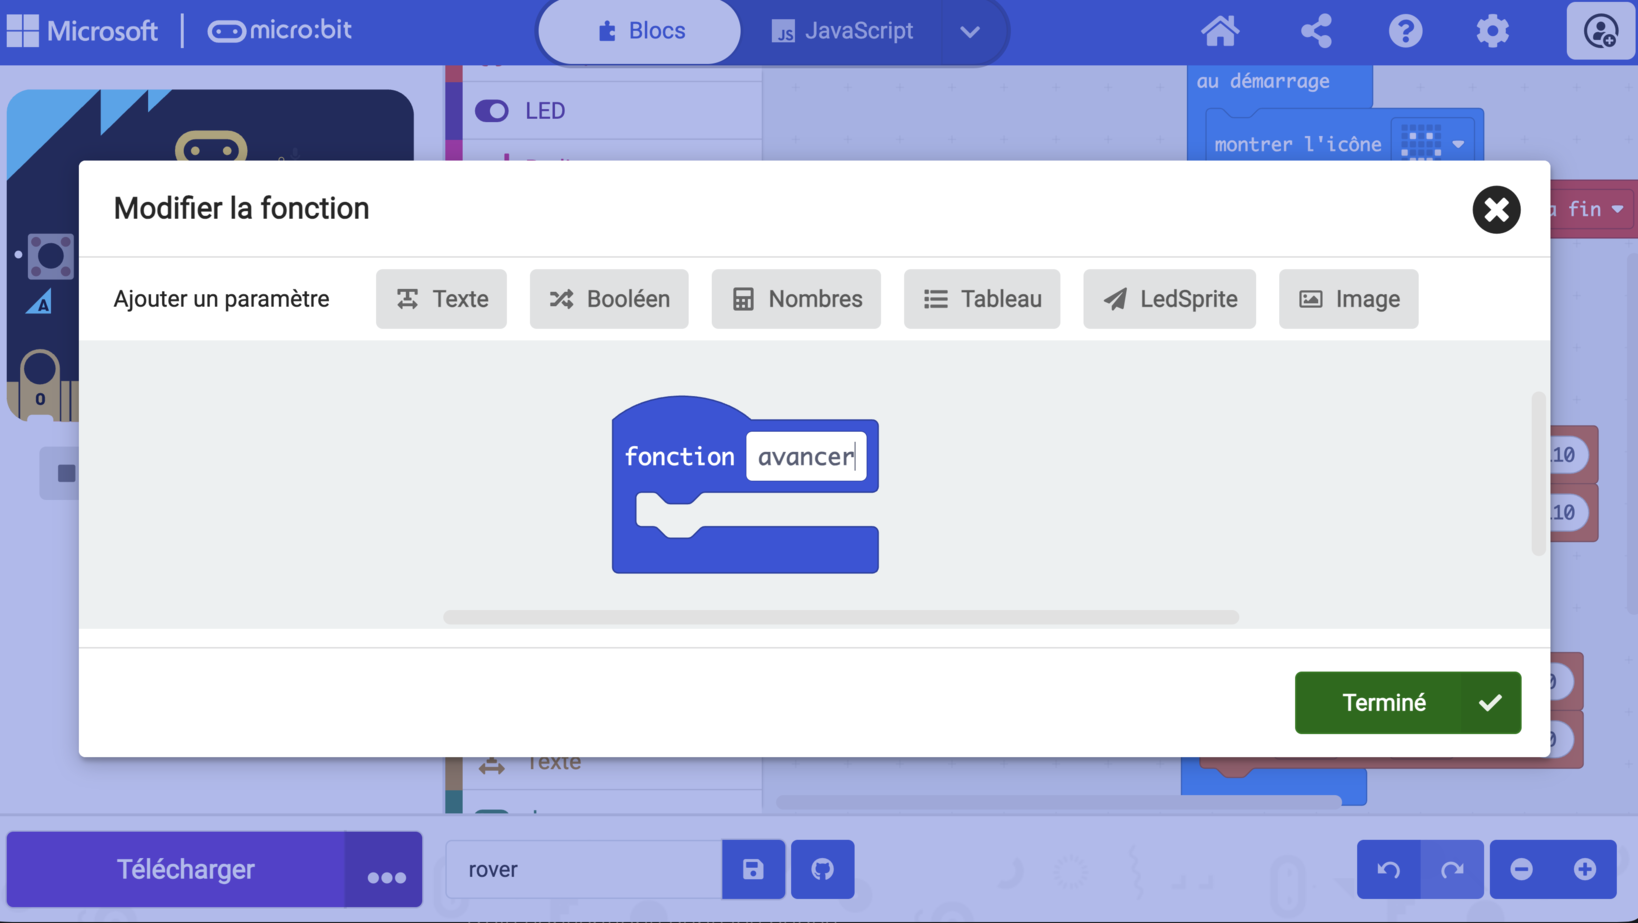
Glisse tes deux blocs Motor dans la fonction. Reprends Fonctions : le bloc appel avancer est apparu. Mets-le dans toujours, à la place des blocs que tu viens de déplacer.
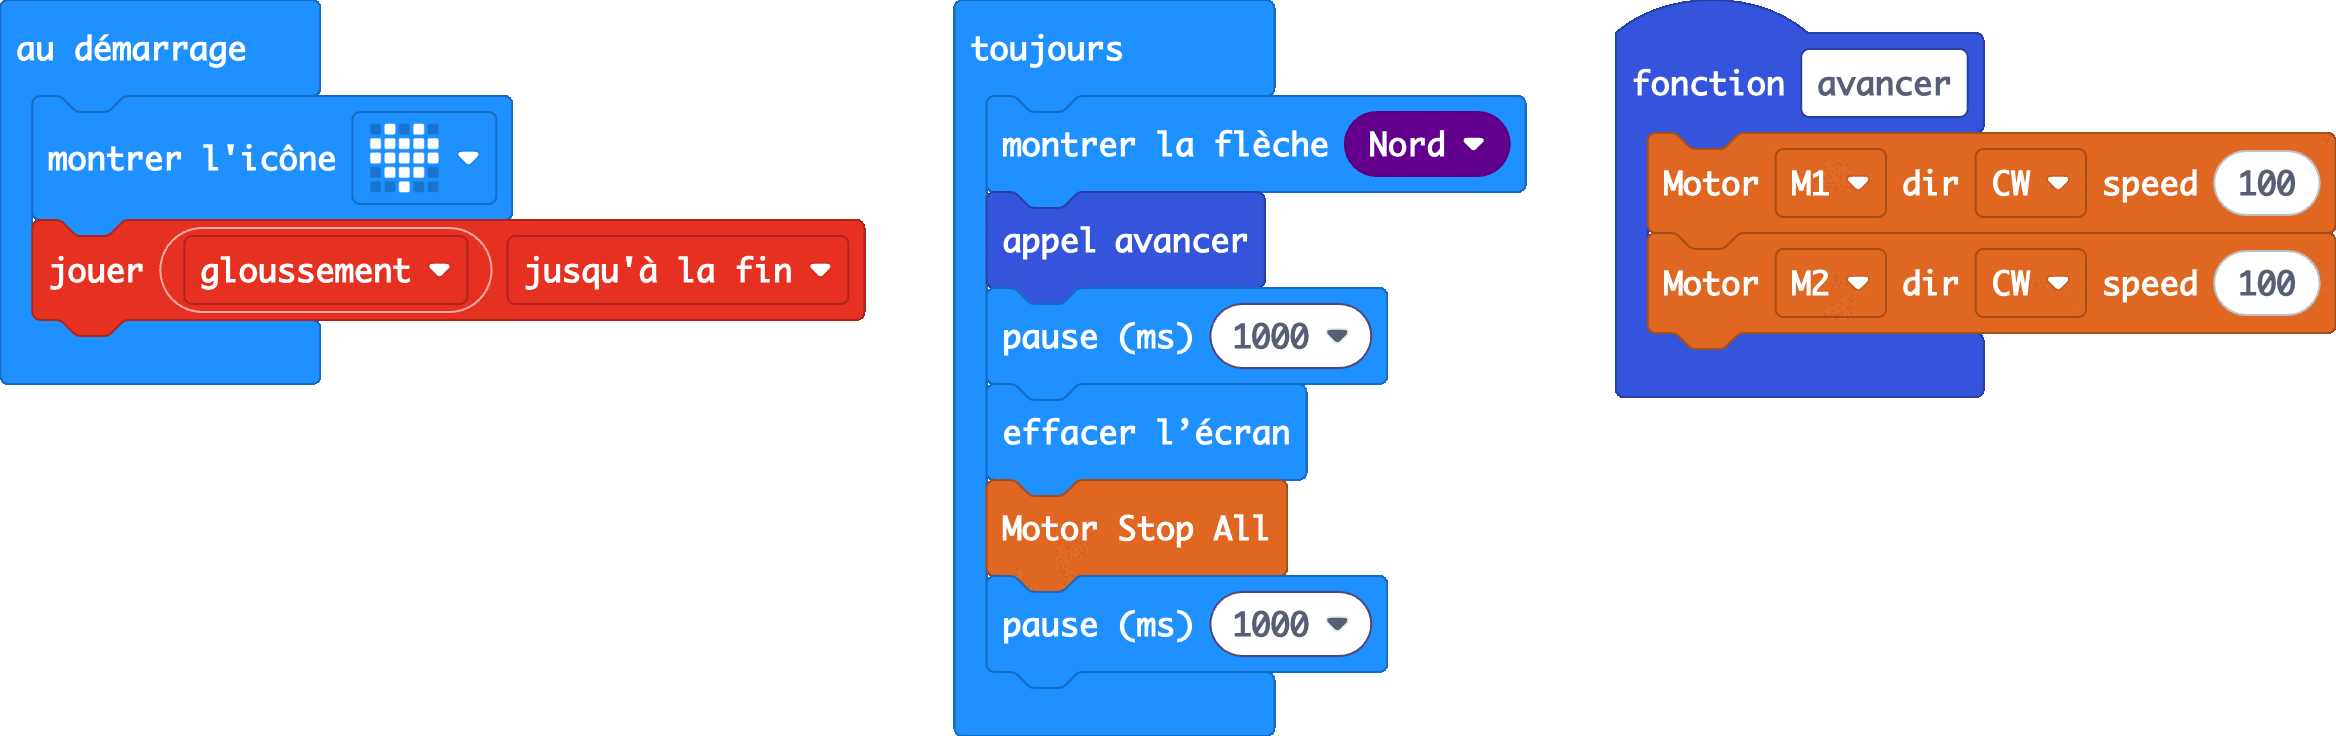
Ça marche si…
Ton rover fait exactement la même chose qu'avant : le programme est rangé autrement, il n'a pas changé.
4. Fais-le rouler droit
Ce que tu vas obtenir : sur 1,50 m, ton rover s'écarte de la ligne de moins d'une largeur de rover.
Ton rover tire d'un côté. Regarde la mécanique avant de toucher au code.
- La languette arrière glisse sans frotter d'un côté
- Le rover est d'aplomb, il ne se balance pas
- Les deux moteurs sont bien plaqués contre les rabats, parallèles
- Les roues sont enfoncées à fond et ne voilent pas
- Le pack d'accus est centré
Il dévie encore ? Alors les deux moteurs ne tournent pas exactement à la même vitesse. Mets-les tous les deux à 80, puis monte celui qui est le plus lent, 5 par 5, jusqu'à ce que le rover suive la ligne.
Il n'y a pas de bonne valeur
Chaque moteur est unique. Sur le rover des photos, l'équilibre tombe à 110 ; le tien sera ailleurs, entre 80 et 120.
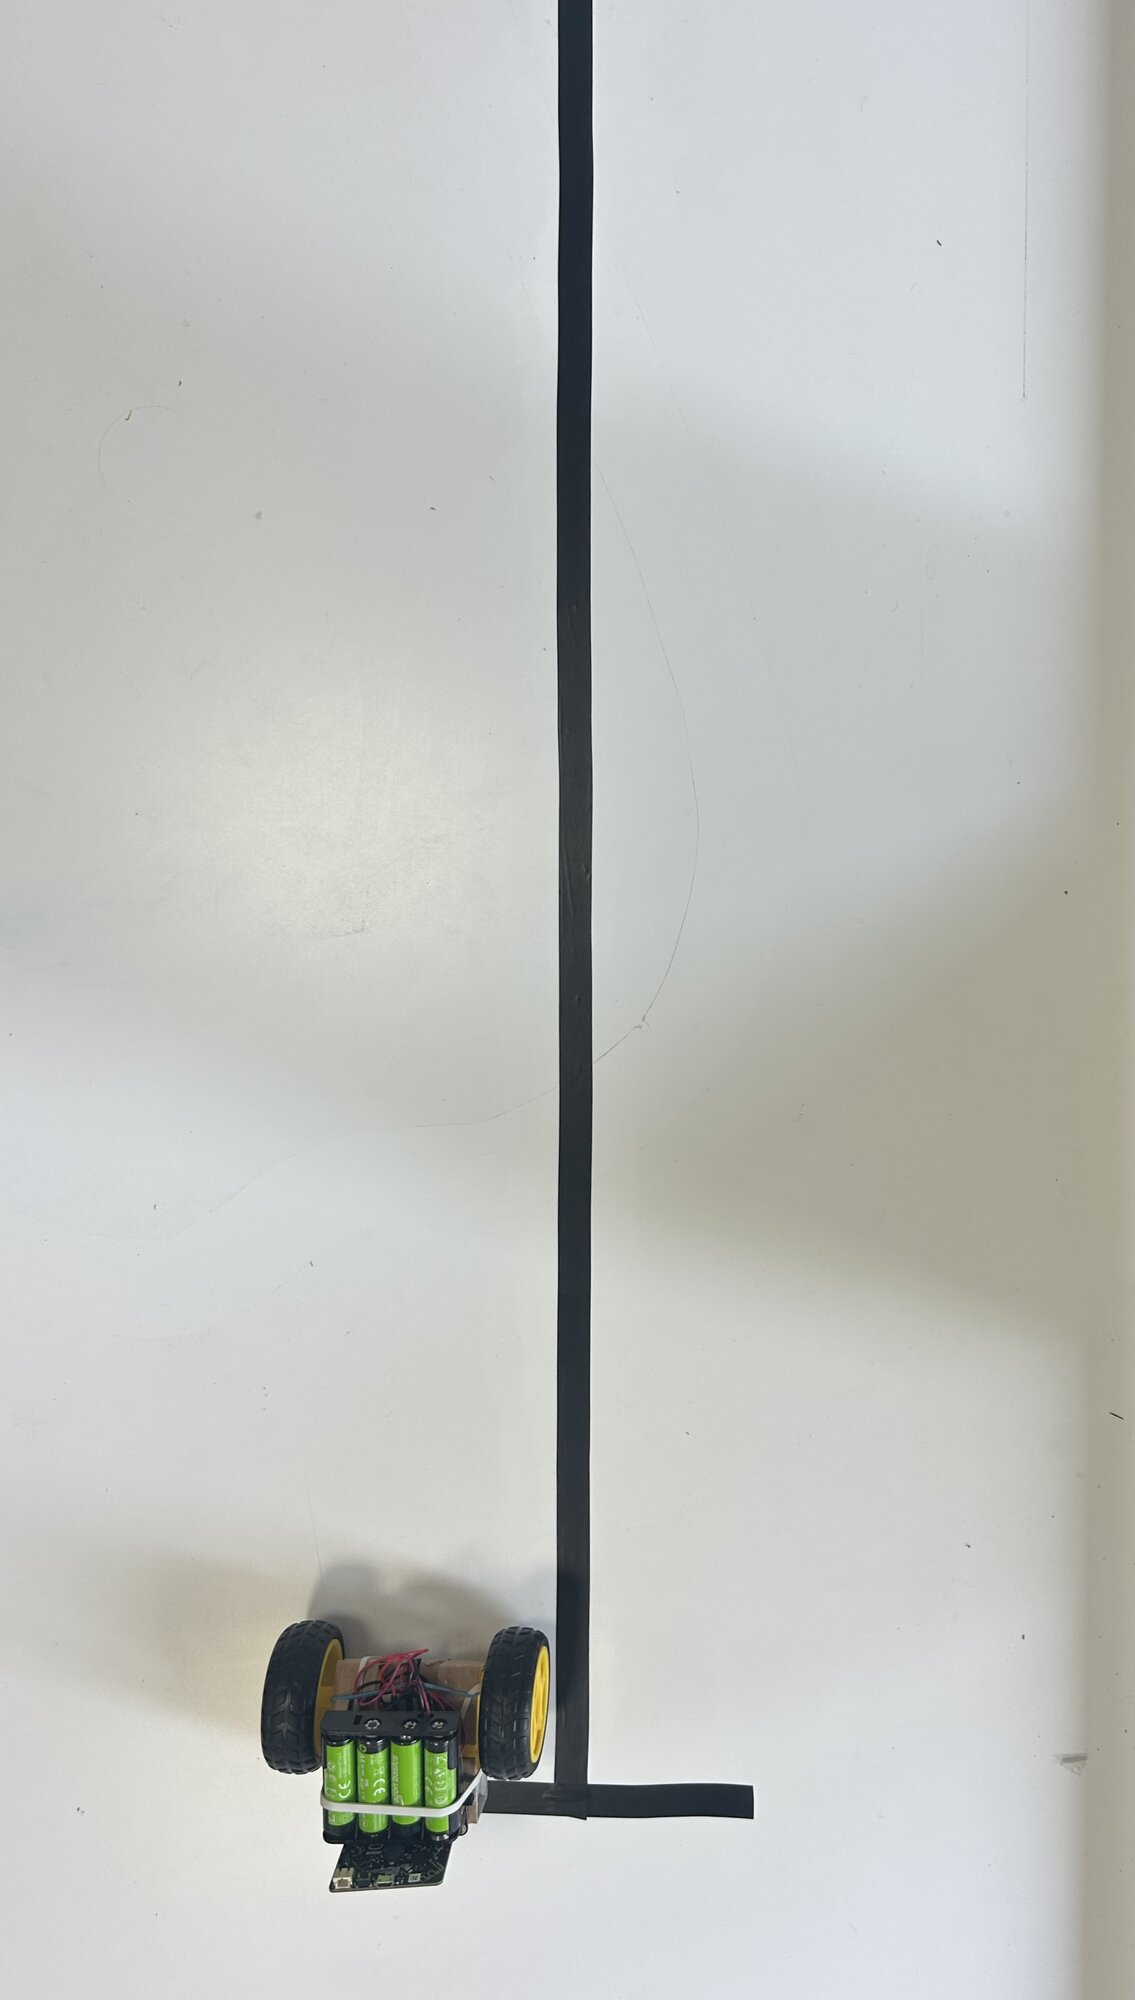
Cale ton rover dans le L, lance-le, et mesure de combien il s'est écarté de la ligne au bout d'1,50 m. Fais trois passages : l'écart change à chaque fois.
Mesure aussi ta vitesse minimale : descends la valeur jusqu'à ce que le rover refuse de démarrer, alors qu'une pichenette suffit à le lancer. Note-la.
Point de contrôle
Montre un passage à l'animateur.