Séance 5 — Pilote ton rover
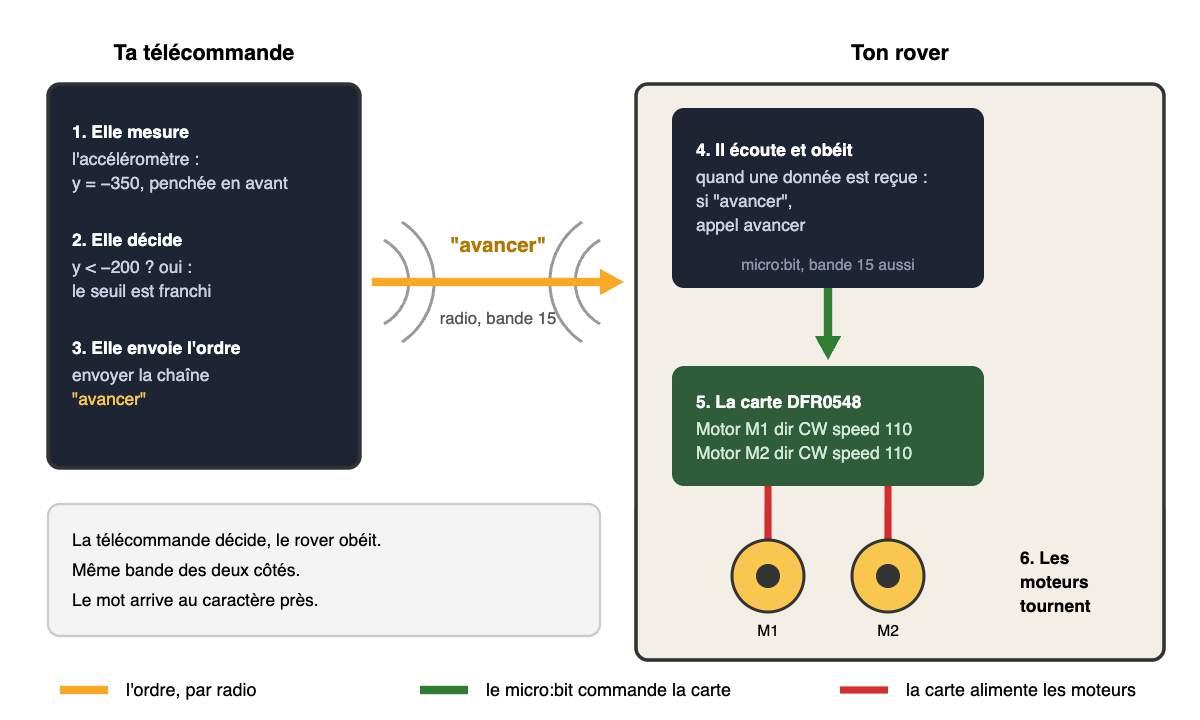
- Ton rover écoute : il reçoit le mot de la télécommande et appelle sa fonction.
- Pilote : tu inclines la télécommande, le rover allume le même point et bouge.
Ta télécommande n'envoie pas encore ses cinq mots ? Termine d'abord la séance 4.
1. Ton rover écoute
Ce que tu vas obtenir : ton rover reçoit chacun des cinq mots, allume le même point que ta télécommande et fait le mouvement demandé.
Dans MakeCode, ouvre ton projet rover.
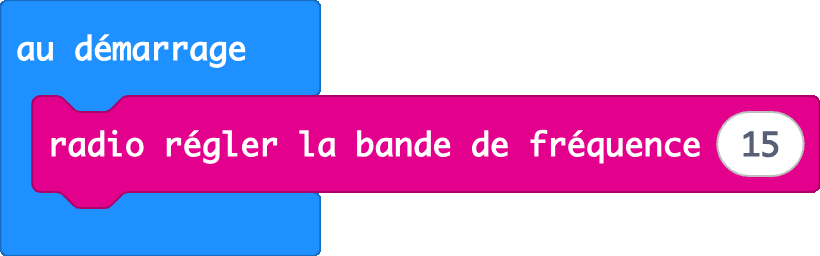
Dans au démarrage, règle la même bande de fréquence que ta télécommande :
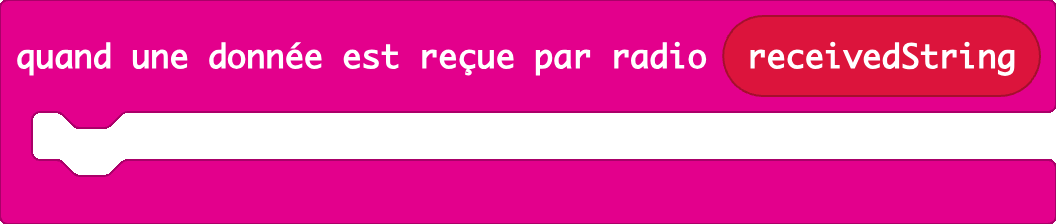
Dans Radio, prends quand une donnée est reçue par radio, celui qui t'apporte le mot reçu : receivedString. Il en existe un autre, avec nom et valeur : ce n'est pas lui.
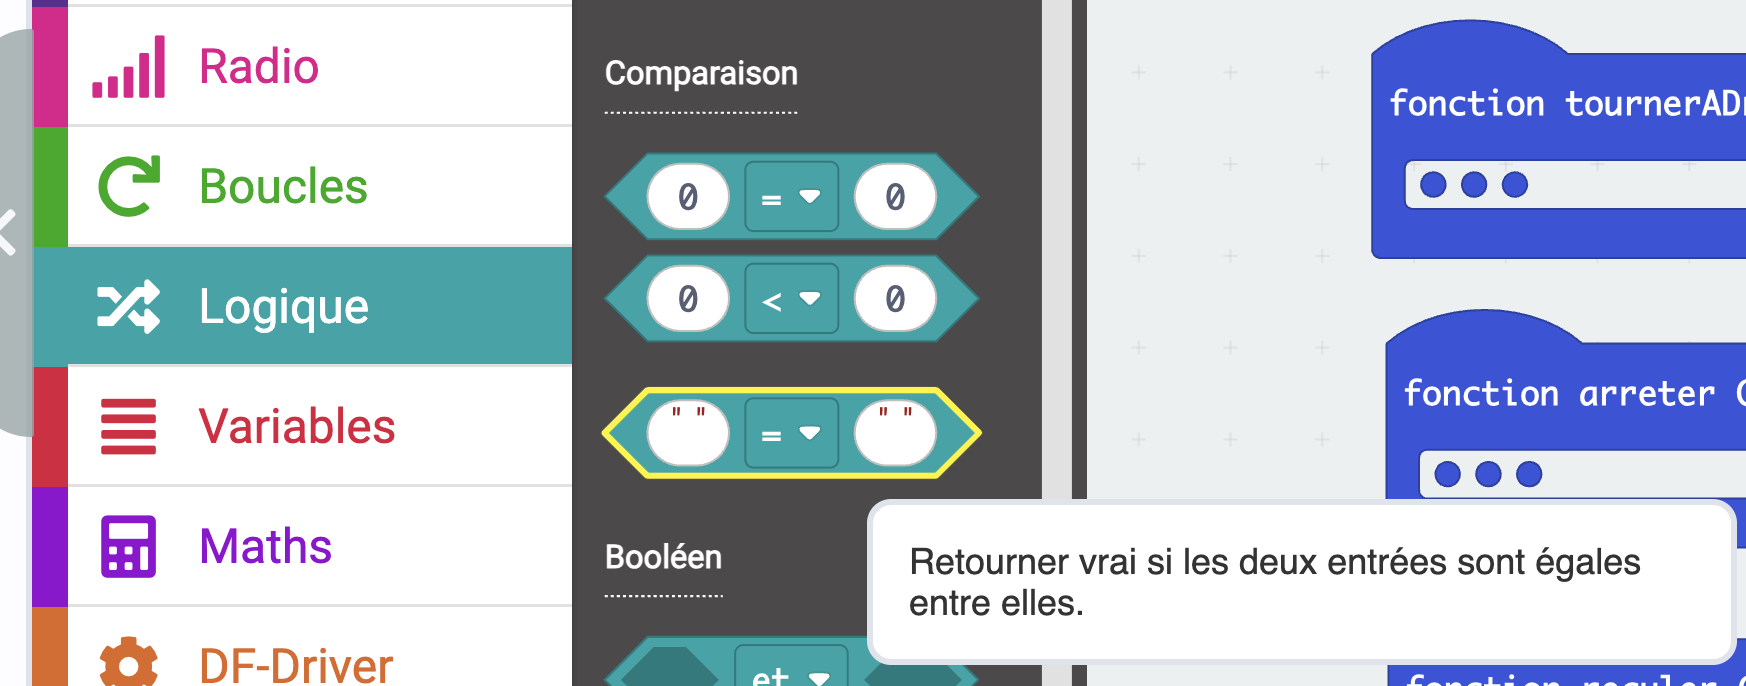
receivedString est un texte. Pour le comparer, prends dans Logique le bloc d'égalité à cases blanches, pas celui qui compare des nombres.
La première branche
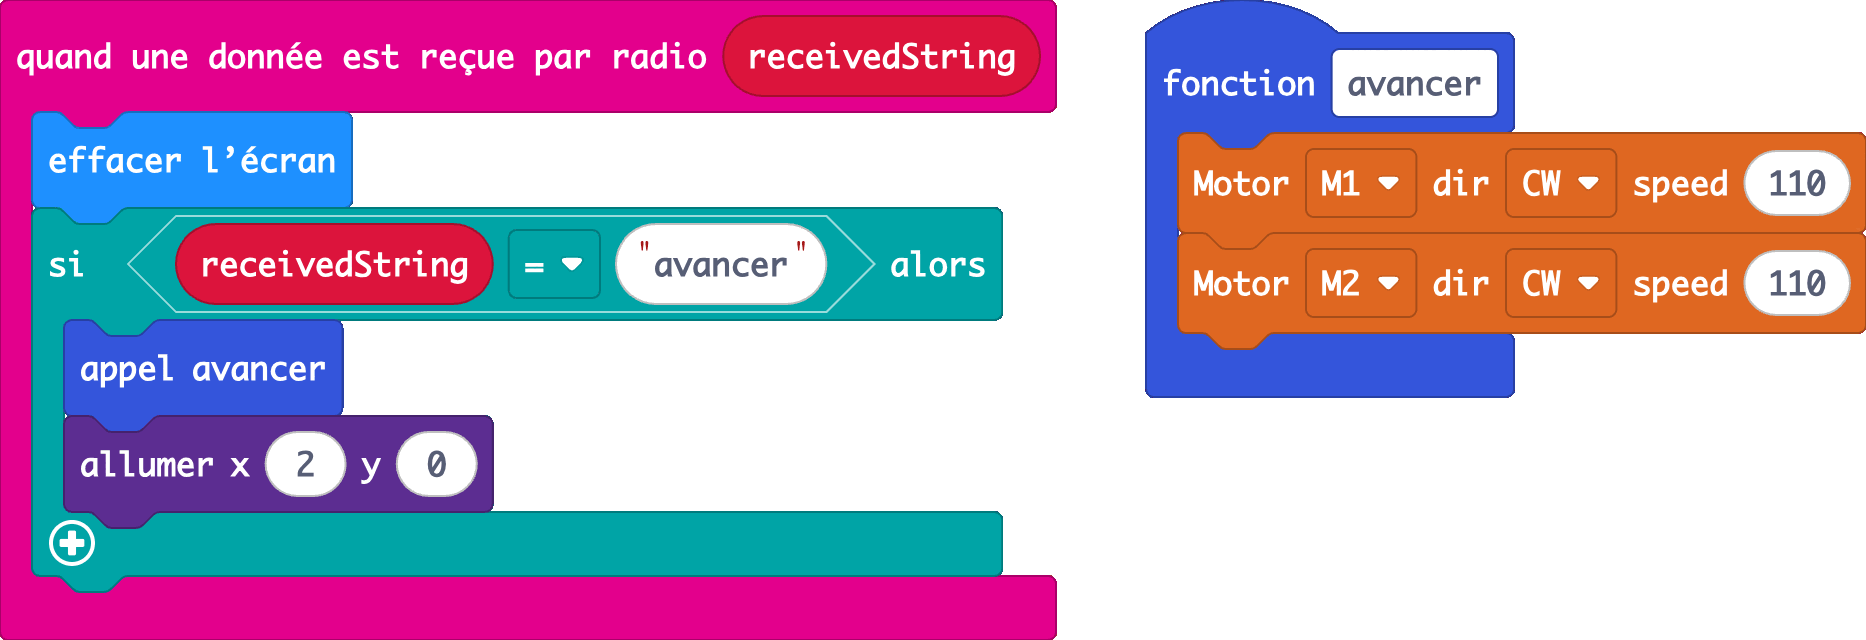
si receivedString = "avancer" → appel avancer. Ta fonction n'a pas bougé d'un bloc.
À toi : les quatre autres
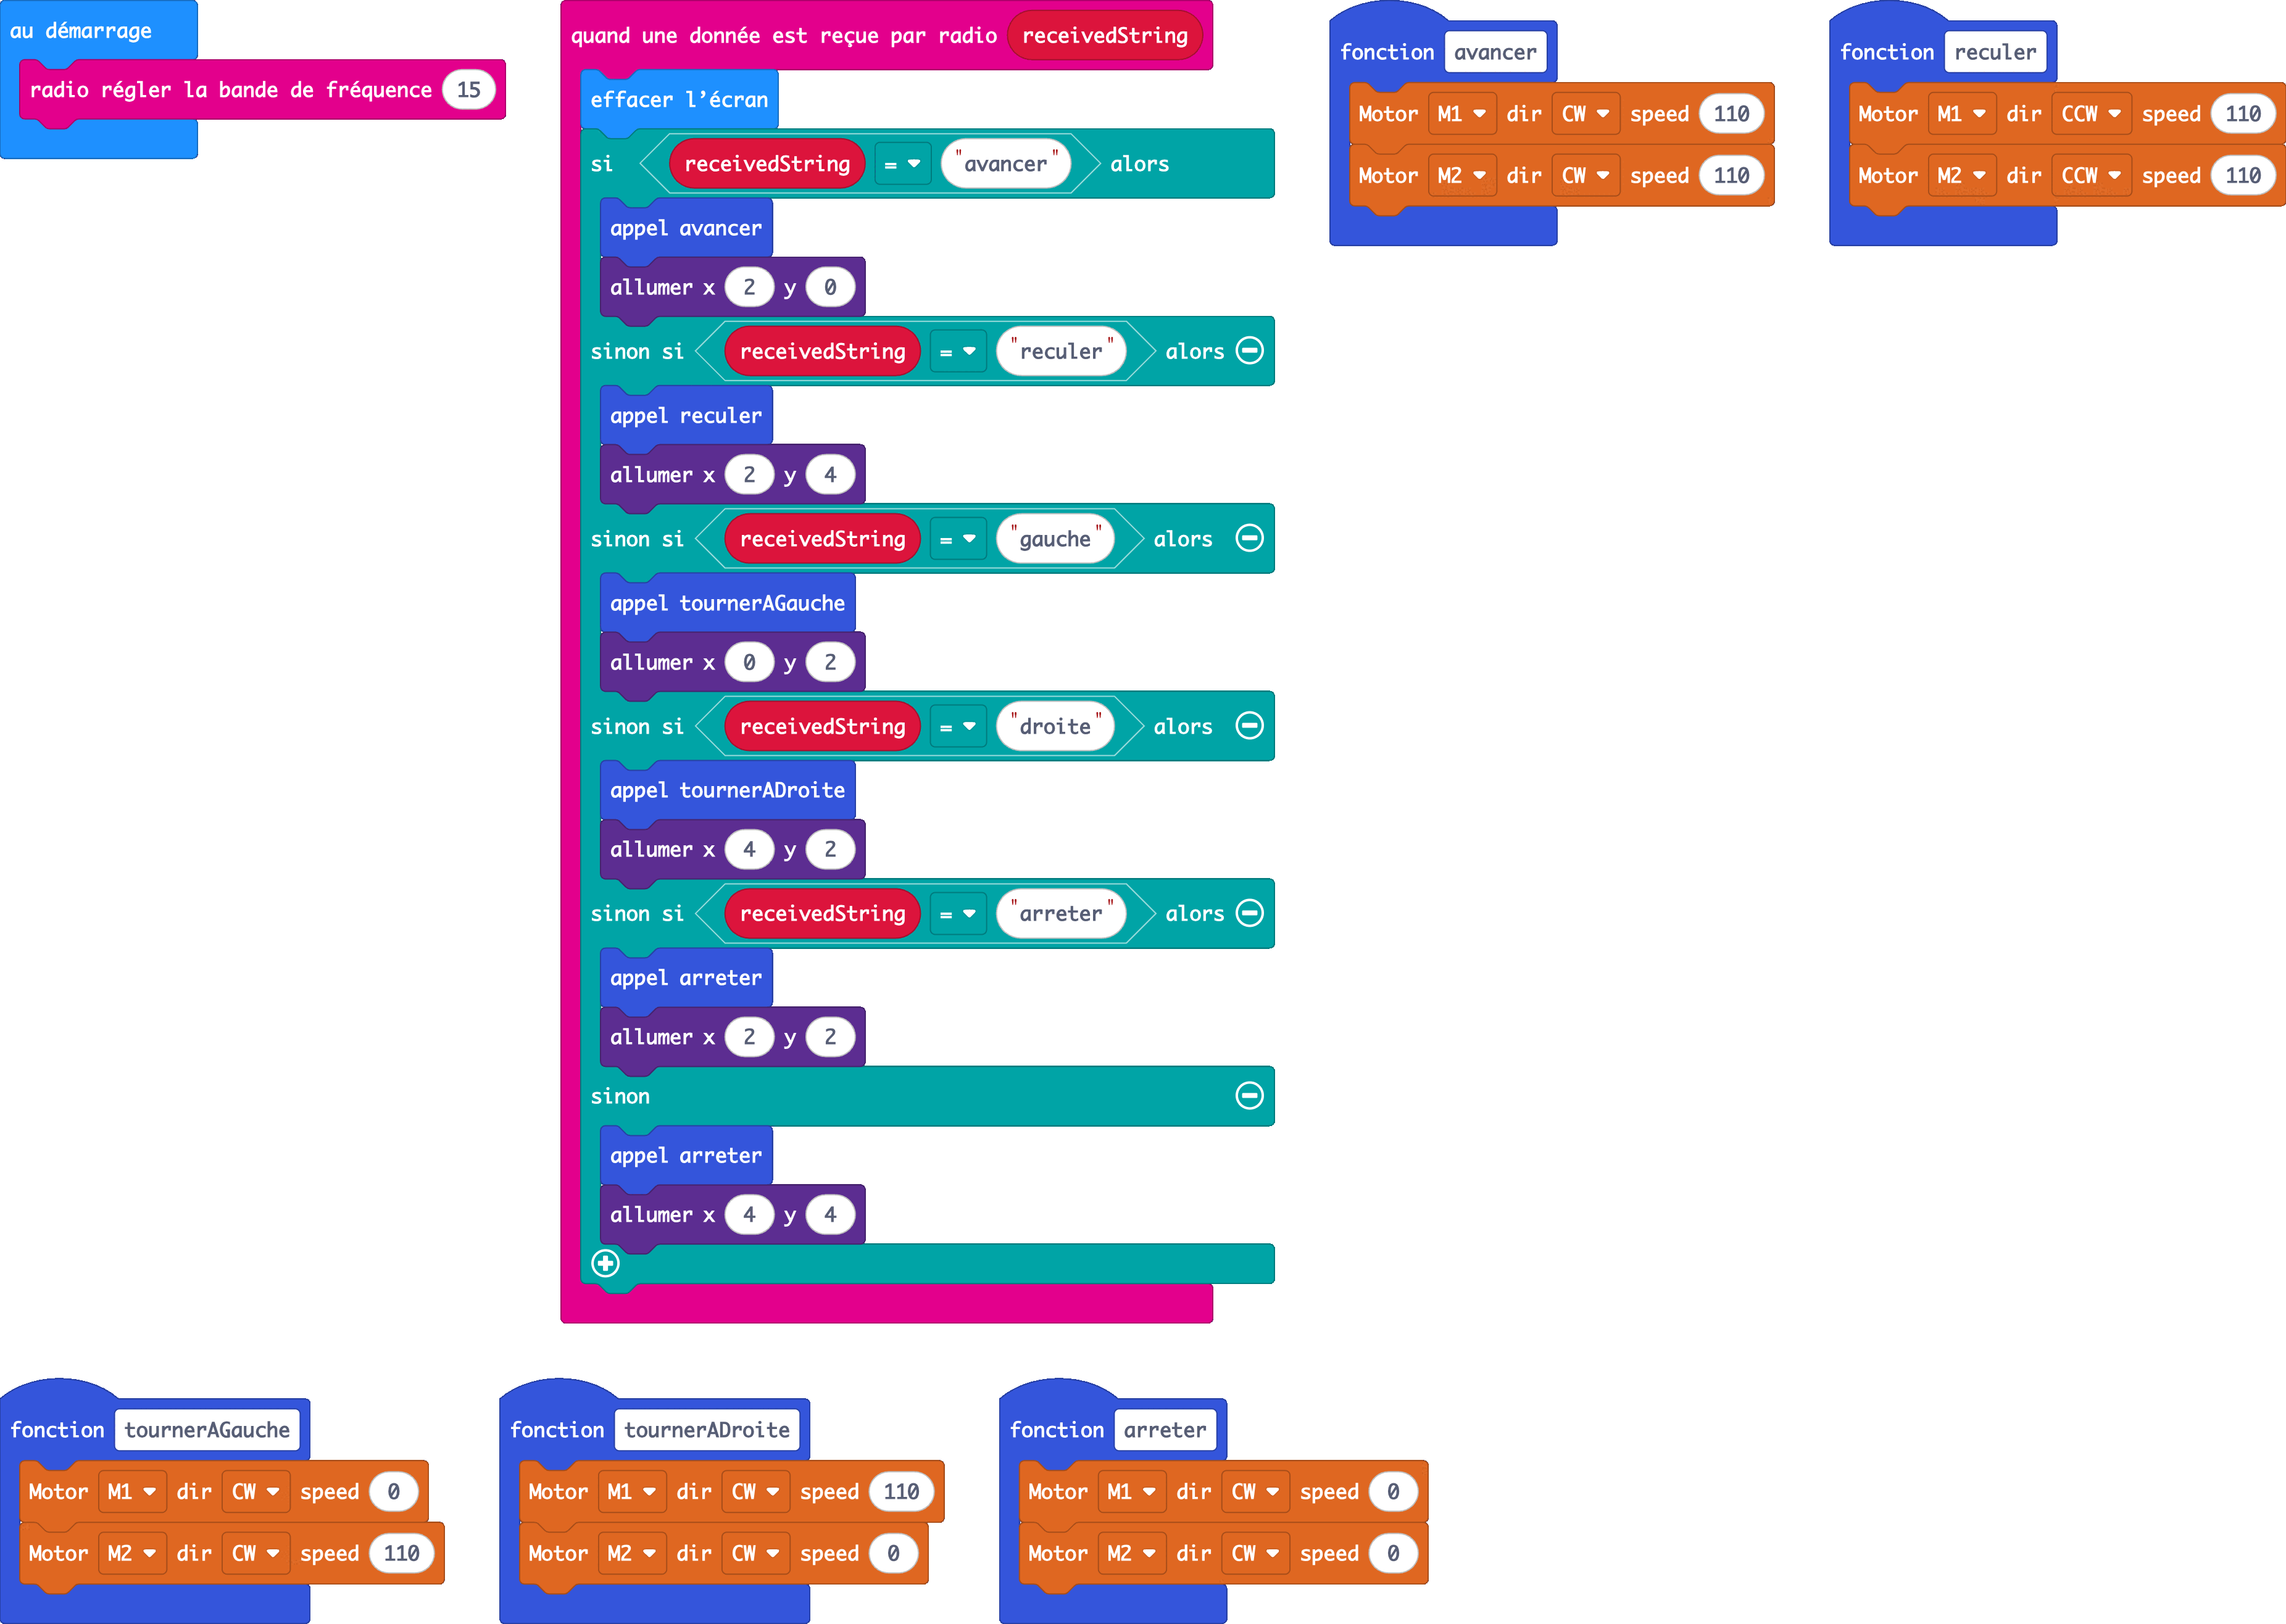
Ajoute reculer, gauche, droite et arreter. Dans chaque branche, allume le même point que ta télécommande : il te dira que le message est arrivé.
Termine par un sinon qui arrête les moteurs et allume un point libre, par exemple 4,4 : un ordre incompris ne doit pas faire rouler ton rover.
La solution
2. Pilote
Téléverse les deux programmes, débranche l'USB, passe sur accus. On pilote sur la table de robotique, nulle part ailleurs.
Penche ta télécommande et regarde les deux écrans :
- même point des deux côtés : le message passe
- point allumé seulement sur la télécommande : le rover n'entend pas, vérifie ta bande de fréquence
- point au centre des deux côtés : ce sont tes seuils
Point de contrôle
Montre ton rover à l'animateur : il avance, recule, tourne et s'arrête à la télécommande.
Ton rover roule ? Aide un camarade, sans prendre son clavier.
Va plus loin
- Deux vitesses. Un mot de plus,
vite, envoyé quand tu penches très fort vers l'avant. Ton rover a besoin d'une fonction de plus.